
自动控制 / 系统课时
执行器饱和后如何防止积分累积
执行器饱和后如何防止积分累积
当阀门、驱动器已到输出上限时,积分项仍可能因持续误差而增长。随后即使目标值降低,执行器也会长时间卡在上限。本篇用一阶对象复现这一现象,再加入回算抗积分饱和,比较恢复速度并检查限幅与积分状态的关系。
学习目标
- 识别未限幅控制命令、实际执行量和积分状态之间的区别。
- 实现回算抗饱和,并解释其在上下限触发时的作用方向。
- 用仿真结果验证目标切换后的释放时刻和输出恢复情况。
为什么限幅后积分还在增长
为突出积分作用,先把 PID 的微分增益设为零,得到离散 PI 控制器。设误差为 ,比例增益为 ,积分状态为 ,控制器计算的命令为:
执行器只能接受 0~1 的指令,实际施加的控制量为 。限幅只改变执行量,不会自动修改积分器。未处理时,积分仍按 更新。
取一阶对象 、,其稳态输出最多为 1。前 8 秒令设定值 ,目标超出执行器能力,误差长期为正;在第 8 秒把 改为 0.2。此时误差虽变负,过大的 仍使 ,阀门无法立即回落。
用回算修正积分状态
回算抗饱和(back-calculation)把限幅后的实际执行量与限幅前命令之差反馈给积分器:
这里取 、、采样周期 、回算跟踪时间 。当命令超过上限时,,修正项抑制积分增长;跌破下限时则为正,避免积分继续向负方向累积。
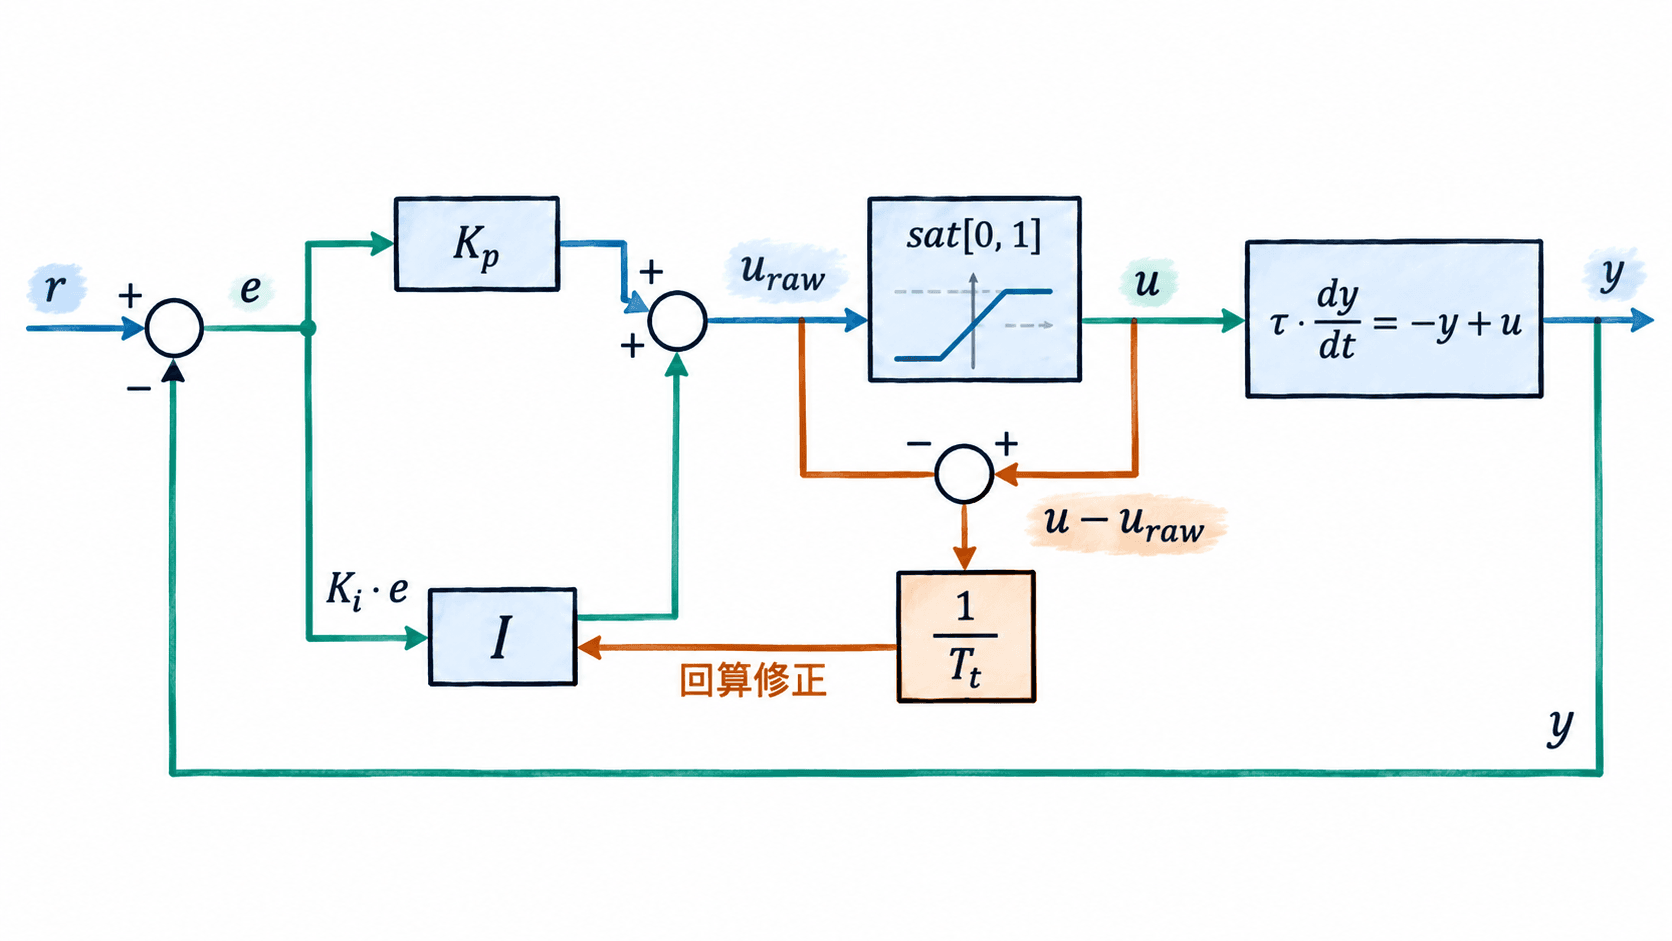
积分状态不应简单截断到 0~1:比例分量本身占用部分执行范围,积分允许值随误差改变。回算使用的是真正施加到对象的量;若驱动器还有速率限制,应使用限速之后的执行量进行跟踪,而非仅使用软件限幅值。
运行两种策略的对照仿真
将下列代码保存为 pid_anti_windup.py,使用 Python 3.9 或更新版本运行 python pid_anti_windup.py。两组试验采用相同初值、设定值和执行器上下限,唯一区别是是否启用回算。
def run(anti_windup):
    dt, kp, ki, tau, tt = 0.02, 1.2, 0.8, 2.0, 0.5
    y, integ = 0.0, 0.0
    release, samples = None, {}

    for k in range(701):
        t = k * dt
        r = 1.5 if k < 400 else 0.2
        e = r - y
        u_raw = kp * e + integ
        u = min(1.0, max(0.0, u_raw))
        if k >= 400 and release is None and u < 1.0 - 1e-9:
            release = t
        if k in (400, 500, 700):
            samples[k] = (y, integ, u_raw, u)
        if k == 700:
            break

        # 用实际执行量与未限幅命令的差修正积分状态
        correction = (u - u_raw) / tt if anti_windup else 0.0
        integ += dt * (ki * e + correction)
        # 一阶对象采用显式欧拉法推进一个采样周期
        y += dt * (u - y) / tau

    return release, samples

for name, use_aw in [("无抗饱和", False), ("回算抗饱和", True)]:
    release, samples = run(use_aw)
    print(f"{name}: I8={samples[400][1]:.2f}, "
          f"解除上限={release:.2f}s, "
          f"y10={samples[500][0]:.3f}, y14={samples[700][0]:.3f}")
预期输出:
无抗饱和: I8=4.77, 解除上限=12.44s, y10=0.993, y14=0.778
回算抗饱和: I8=0.58, 解除上限=8.00s, y10=0.364, y14=0.181这里的“解除上限”是设定值降低后首次出现 的时刻,不是系统已经到达新目标的时刻。回算方案在切换瞬间可能从上限跳到下限,这是无速率限制的理想执行器模型所允许的结果。
用恢复时刻检查实现是否正确
未处理的积分项在第 8 秒已积到 4.77,目标降低后仍要到第 12.44 秒才能离开上限,相当于额外保持饱和 4.44 秒;第 14 秒输出还在 0.778。回算方案在第 8 秒的积分状态约为 0.58,能够立即解除上限,第 14 秒输出约为 0.181,已接近新目标 0.2。
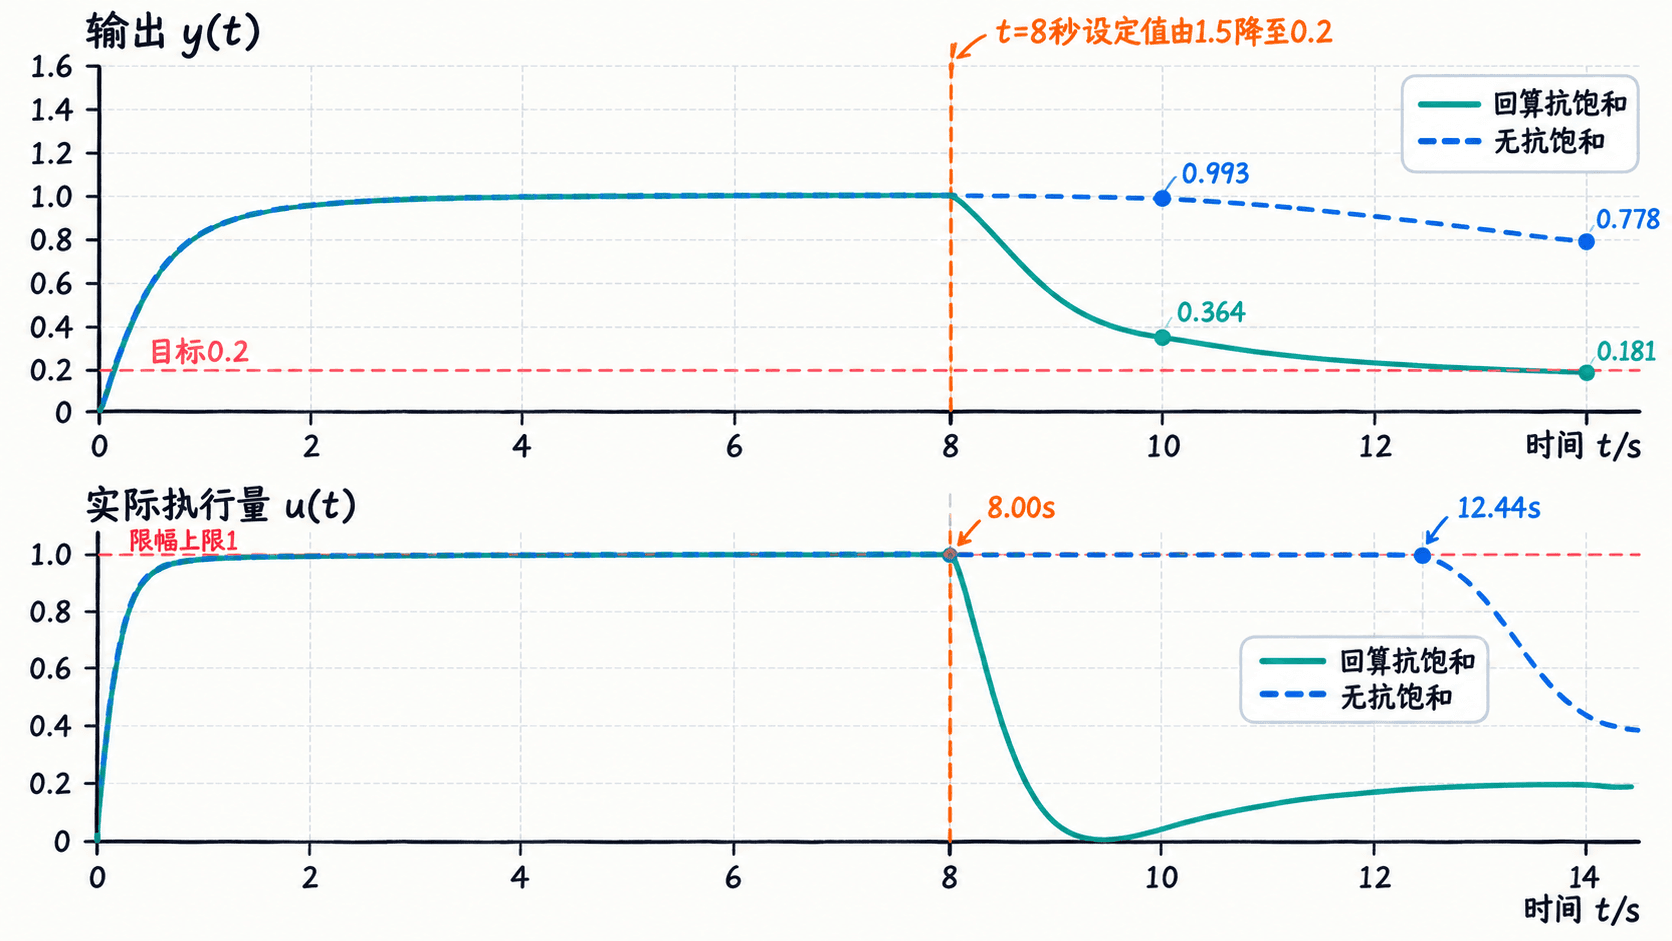
验收时按以下顺序核对:
- 每一步都应满足 ;同时保留 ,不要用限幅值覆盖原始命令。
- 上限生效且命令仍偏高时,回算项应为负;下限生效且命令偏低时,回算项应为正。
- 使用本例参数应复现上述释放时刻与关键采样值。若差异明显,先检查计算、限幅、积分更新和对象更新的先后次序。
- 真实设备还须记录执行器实测值、速率限制及采样周期,避免软件命令已解除饱和、物理执行器却尚未跟上的情况。
对具有限幅的控制回路,应同时检查未限幅命令、实际执行量和积分状态。目标变化后能否及时离开限幅边界,比只观察最终稳态误差更能揭示积分饱和。