自动控制 / 系统课时

将微分方程改写为传递函数

将微分方程改写为传递函数

已知运动微分方程,怎样得到能用于极点分析和闭环设计的传递函数?这里以质量—弹簧—阻尼系统为例,从外力和位移的关系推导出标准形式,再用非零初始位移说明为什么传递函数不能代表全部响应。

学习目标

  • 将二阶线性常系数微分方程改写为输入与输出的拉普拉斯域关系。
  • 解释零初始条件的作用,区分零状态响应与零输入响应。
  • 用极点和阶跃稳态值检验传递函数。

先确定输入、输出与物理参数

考虑水平运动的质量—弹簧—阻尼系统,外力 f(t)f(t) 是输入,位移 x(t)x(t) 是输出。忽略摩擦非线性,取质量 m=1 kgm=1\,\mathrm{kg}、阻尼系数 c=3 N⋅s/mc=3\,\mathrm{N\cdot s/m}、弹簧刚度 k=2 N/mk=2\,\mathrm{N/m},牛顿第二定律给出:

mx¨(t)+cx˙(t)+kx(t)=f(t)m\ddot{x}(t)+c\dot{x}(t)+kx(t)=f(t)

这是一条二阶线性常系数微分方程。左侧依次对应惯性力、阻尼力和弹簧回复力;右侧是施加的外力。求传递函数前必须明确输入与输出:把输出从位移改成速度,得到的传递函数就会不同。

在零初始条件下消去微分算子

记位移和外力的单边拉普拉斯变换为 X(s)X(s) 与 F(s)F(s)。变换导数时,初值不能随意丢弃:

L{x˙}=sX(s)−x(0−)\mathcal{L}\{\dot{x}\}=sX(s)-x(0^-)
L{x¨}=s2X(s)−sx(0−)−x˙(0−)\mathcal{L}\{\ddot{x}\}=s^2X(s)-sx(0^-)-\dot{x}(0^-)

**传递函数定义的是线性时不变系统在零初始条件下的输入到输出关系。**令 x(0−)=0x(0^-)=0、x˙(0−)=0\dot{x}(0^-)=0,代入原方程后整理为:

(ms2+cs+k)X(s)=F(s)(ms^2+cs+k)X(s)=F(s)

因此外力到位移的传递函数为:

G(s)=X(s)F(s)=1ms2+cs+k=1s2+3s+2G(s)=\frac{X(s)}{F(s)}=\frac{1}{ms^2+cs+k}=\frac{1}{s^2+3s+2}

分母的最高次数为 2,表明该模型是二阶系统。一般线性常系数方程也按相同步骤处理:对各阶导数作变换、施加零初始条件、把输出项移到一侧,最后取输出与输入之比。

把初始状态产生的响应分开

若开始时有位移 x0=x(0−)x_0=x(0^-) 和速度 v0=x˙(0−)v_0=\dot{x}(0^-),完整的拉普拉斯域方程实际是:

(ms2+cs+k)X(s)=F(s)+(ms+c)x0+mv0(ms^2+cs+k)X(s)=F(s)+(ms+c)x_0+mv_0

于是:

X(s)=G(s)F(s)+(ms+c)x0+mv0ms2+cs+kX(s)=G(s)F(s)+\frac{(ms+c)x_0+mv_0}{ms^2+cs+k}

第一项是外力造成的零状态响应;第二项是初始储能造成的零输入响应。两者相加才是实际位移,初值项不是传递函数的一部分。
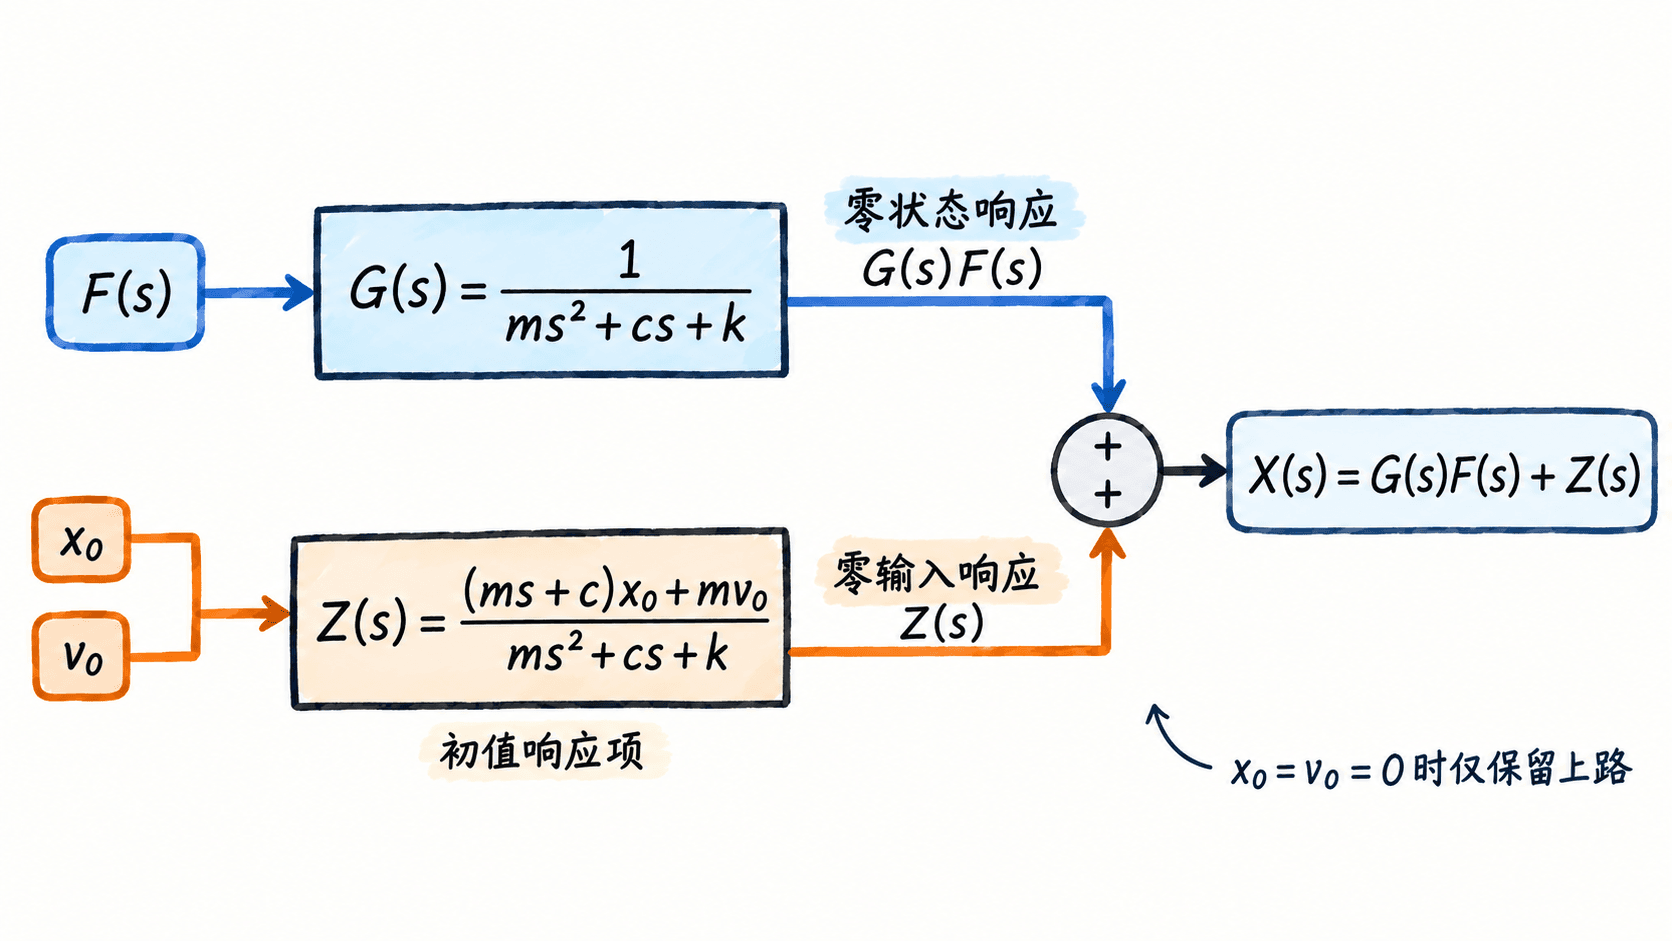
外力与初始状态分别形成位移响应的双通路数据流图

例如撤去外力 f(t)=0f(t)=0,但取 x0=0.2 mx_0=0.2\,\mathrm m、v0=0v_0=0,仍有:

X(s)=0.2(s+3)(s+1)(s+2)X(s)=\frac{0.2(s+3)}{(s+1)(s+2)}

逆变换得 x(t)=0.4e−t−0.2e−2tx(t)=0.4e^{-t}-0.2e^{-2t}(单位 m)。虽然 F(s)=0F(s)=0,位移仍从 0.2 m0.2\,\mathrm m 逐渐衰减到零;此时直接拿 X(s)/F(s)X(s)/F(s) 当传递函数没有意义。

用极点和静态平衡检查结果

传递函数的分母可分解为 (s+1)(s+2)(s+1)(s+2),两个极点为 −1-1 和 −2-2(单位 s−1\mathrm{s}^{-1}),都在复平面左半部,与阻尼使自由振动衰减的物理判断一致。

再施加幅值为 1 N1\,\mathrm N 的阶跃外力,并令初始位移、速度均为零。把力的数值作为输入,得到 F(s)=1/sF(s)=1/s,于是:

X(s)=1s(s+1)(s+2)X(s)=\frac{1}{s(s+1)(s+2)}

对应位移为:

x(t)=0.5−e−t+0.5e−2t(m, t≥0)x(t)=0.5-e^{-t}+0.5e^{-2t}\quad(\mathrm m,\ t\geq 0)

检查可得 x(0)=0x(0)=0、x˙(0)=0\dot{x}(0)=0,且 x(∞)=0.5 mx(\infty)=0.5\,\mathrm m。这与静态力平衡 kx=fkx=f 推出的 1/2=0.5 m1/2=0.5\,\mathrm m 完全一致。如果最终值与 f/kf/k 不符,应回查刚度项、输入输出顺序和初始条件是否处理正确。

按自己的节奏,确认真正理解。

目录与阅读设置

阅读设置

17

记录一个想法

将微分方程改写为传递函数

0 / 10000 · 笔记保存到账号。未提交的修改会在关闭、离开或刷新后丢失。

登录哪都通
