
自动控制 / 系统课时
离散PID如何处理积分与微分
离散PID如何处理积分与微分
把连续 PID 直接改成“每拍累加误差、相邻误差相减”,容易漏掉采样周期,并在噪声、启动和执行器饱和时失效。本文实现固定周期运行的离散 PID,用测量值微分、滤波和积分回算,验证限幅后的恢复过程。
学习目标
- 写出包含采样周期的积分递推和带滤波的测量值微分。
- 按明确顺序完成输出限幅、积分回算与状态初始化。
- 运行饱和恢复实验,检查输出范围、恢复延迟和最终误差。
固定采样下怎样累加积分
采用位置式并联 PID,每 更新一次。 是参考, 是当前测量,; 为未限幅输出, 为实际施加输出。输入输出均归一化。
连续积分作用为 。使用当前误差的矩形近似,先计算本拍积分候选值:
是上拍保存的积分输出,已包含积分增益。未加入抗饱和修正时,上式就是后向欧拉积分;前向欧拉则使用上一拍误差,不能混用两种更新顺序。genui{"citation":{"ref":"turn0search0"}}
本例取 、、。误差为 时,一拍积分增量为 ;漏乘 会变成 ,放大 50 倍。合成输出时不要再给 乘一次 。
让微分跟随测量变化
为避免参考突变直接进入微分支路,采用 ,比例和积分仍作用于误差。这相当于微分的设定值权重取 0;参考突变仍可造成比例项跳变。genui{"citation":{"ref":"turn5view1"}}
对上述滤波微分采用后向欧拉,得到:
取 ,则 。若上一拍 ,测量突然增加 ,不滤波的微分输出为 ,上式得到约 。滤波减弱突变,但并未消除测量噪声。
增大 会加强高频衰减,同时增加微分支路的滞后。 已含负号和 ,后续直接相加;不要再减一次,也不要把滤波器稳定误认为整个闭环一定稳定。
限幅与积分回算
输出限制在 时,持续正误差仍可能让积分不断增大,导致参考降低后长时间保持满输出。回算法把限幅前后的输出差反馈给积分状态,回算增益为 。genui{"citation":{"ref":"turn5view2"}}
本例按以下顺序计算,回算后的 留给下一拍:
取 ,每拍回算系数为 。第一拍 、、旧积分为 0 时,、、,保存的积分为 。负积分可以抵消过大的比例项,不能把积分状态也强行夹到 。
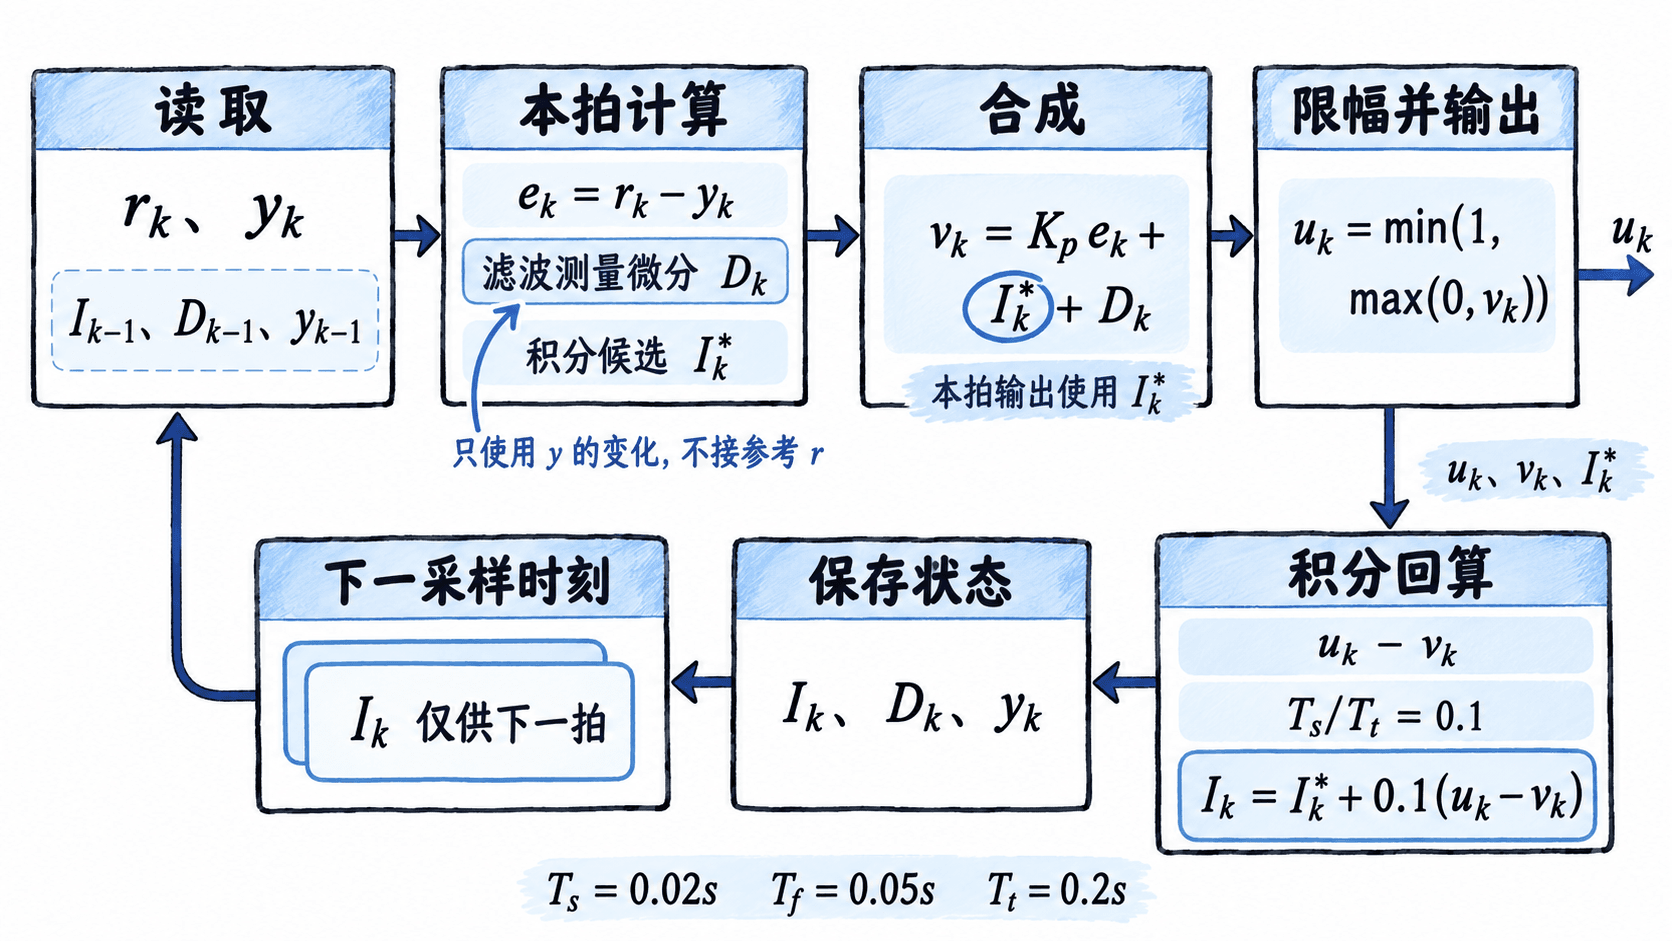
这里使用显式回算,不必重新求本拍输出。 越小修正越强,但不能无限减小。若执行器还有额外限幅,应按真正施加的控制量计算输出差,否则软件中的限幅值不能代表对象收到的输入。
运行一次饱和后恢复实验
使用时间常数为 的对象 ,初始输出为 0。前 2 秒参考为 2,超过执行器可达到的稳态输出;之后改为 0.5。每拍保持 不变,对象采用精确更新:
下面是完整 Python 3.10+ 示例,仅用标准库。保存为 pid_discrete.py,运行 python pid_discrete.py。两次实验共用同一实现,仅切换积分回算;模拟时间由采样编号推进,无需实际等待 20 秒。
from math import exp

class PID:
    def __init__(self, y0, anti_windup=True):
        self.ts = 0.02
        self.kp, self.ki, self.kd = 2.0, 1.0, 0.1
        self.tf, self.tt = 0.05, 0.2
        # 用真实初始测量建立历史,避免启动时制造虚假差分。
        self.y_prev = y0
        self.i, self.d = 0.0, 0.0
        self.anti_windup = anti_windup

    def step(self, r, y):
        e = r - y
        alpha = self.tf / (self.tf + self.ts)
        # 微分只读取测量变化;self.d 已包含负号和微分增益。
        self.d = (alpha * self.d
                  - self.kd * (y - self.y_prev) / (self.tf + self.ts))
        i_trial = self.i + self.ki * self.ts * e
        v = self.kp * e + i_trial + self.d
        u = min(1.0, max(0.0, v))
        # 先确定本拍限幅值,再把回算后的积分存给下一拍。
        self.i = i_trial
        if self.anti_windup:
            self.i += self.ts / self.tt * (u - v)
        self.y_prev = y
        return u

def simulate(anti_windup):
    y = 0.0
    pid = PID(y, anti_windup)
    a = exp(-pid.ts)
    rows = []
    for k in range(1001):
        r = 2.0 if k < 100 else 0.5
        u = pid.step(r, y)
        # 记录当前测量与本拍输出,随后推进零阶保持对象。
        rows.append((k * pid.ts, y, u, pid.i))
        y = a * y + (1.0 - a) * u
    return rows

if __name__ == "__main__":
    for enabled in (False, True):
        rows = simulate(enabled)
        name = "backcalc" if enabled else "limit_only"
        delay = next(t - 2.0 for t, y, u, i in rows[100:]
                     if u < 1.0 - 1e-9)
        assert all(0.0 <= row[2] <= 1.0 for row in rows)
        if enabled:
            assert rows[100][2] == 0.0
            assert abs(rows[1000][1] - 0.5) < 0.001
        print(f"{name}: u(2)={rows[100][2]:.4f}, I(1.98)={rows[99][3]:.4f}")
        print(f"release_delay={delay:.2f}s, y(20)={rows[1000][1]:.4f}")

    # 按先积分再输出的顺序预装状态,核验手动切自动的首拍。
    probe = PID(y0=0.4)
    e0 = 0.5 - 0.4
    probe.i = 0.4 - probe.kp * e0 - probe.ki * probe.ts * e0
    assert abs(probe.step(0.5, 0.4) - 0.4) < 1e-12
    assert probe.d == 0.0
    print("checks=OK")
预期输出:
limit_only: u(2)=1.0000, I(1.98)=2.8733
release_delay=2.04s, y(20)=0.5012
backcalc: u(2)=0.0000, I(1.98)=-1.1091
release_delay=0.00s, y(20)=0.4998
checks=OK
I(1.98) 是参考降低前最后一拍保存的积分;release_delay 是从 2 秒开始到输出首次离开上限的时间。只限幅的版本还保持满输出 2.04 秒,回算版本在参考改变的采样点退出上限。
y(20) 是 20 秒时、计算该拍控制前的测量。断言验证全程输出范围、回算版本的退出行为及最终误差小于 0.001。回算版中途仍会降到目标以下;退出饱和不代表响应一定单调或没有下冲。
启动与切换时怎样设置状态
冷启动先读到 ,再设置 y_prev=y0、d=0、i=0。这让第一拍测量差为零,避免把非零初始测量误当成刚发生的跳变;它不表示对象真实变化率为零,也不保证比例项没有启动冲击。
若从手动输出 切自动,本实现先积分再合成输出,故首拍前应预置:
例如 、、,初始化 时,预置积分为 。首拍积分候选变为 ,与比例项 相加,输出仍是 0.4;程序末尾的断言核验了这一点。
修改采样周期后,要同时重算 、 和 ,并按 调整示例里的切换及观测编号,再重跑实验。部署时按固定周期调度,保证计算在该周期内完成;实际间隔明显变化时,不能继续使用固定的 0.02 秒计算积分与差分。