
自动控制 / 系统课时
用差分方程写出数字控制器
用差分方程写出数字控制器
给定一个离散控制器,程序必须在每个采样时刻算出控制量。本篇把传递函数改写成只依赖当前误差和两个历史值的递推式,再用完整的 Python 程序检查符号、初值与状态更新顺序,得到可以逐周期调用的控制更新逻辑。
学习目标
- 将一个含一拍延迟的离散传递函数改写为差分方程。
- 区分当前输入、历史输入和历史输出,正确保存跨周期状态。
- 用前两拍结果与误差归零后的响应,检查程序是否实现了原控制器。
把传递函数改成递推式
设采样周期为 ,第 拍的控制器输入为误差 ,输出为控制量 。这里的 是被控对象输出,不能与控制器输出 混用;本例各信号均采用归一化数值。
在零初始条件下,选用以下离散传递函数。分子、分母同除以 ,就能看清各项需要延迟几拍:
表示延迟一个采样周期,因此 对应 。先把分母乘到等号左侧,再把历史输出移到右侧:
推广到分母 时,先将分子、分母的所有系数除以非零的 ;历史输出项移到右侧后,系数为 。本例 ,所以程序中乘的是正的 。这一符号与归一化约定可对照 SciPy 官方差分方程说明。genui{"citation":{"ref":"turn1search1"}}
在计算结束后更新历史值
本例需要保存两个历史数:上一拍误差 和上一拍控制器输出 。初始化为 、;当前误差 是本次调用的参数,不能提前写入历史误差槽。
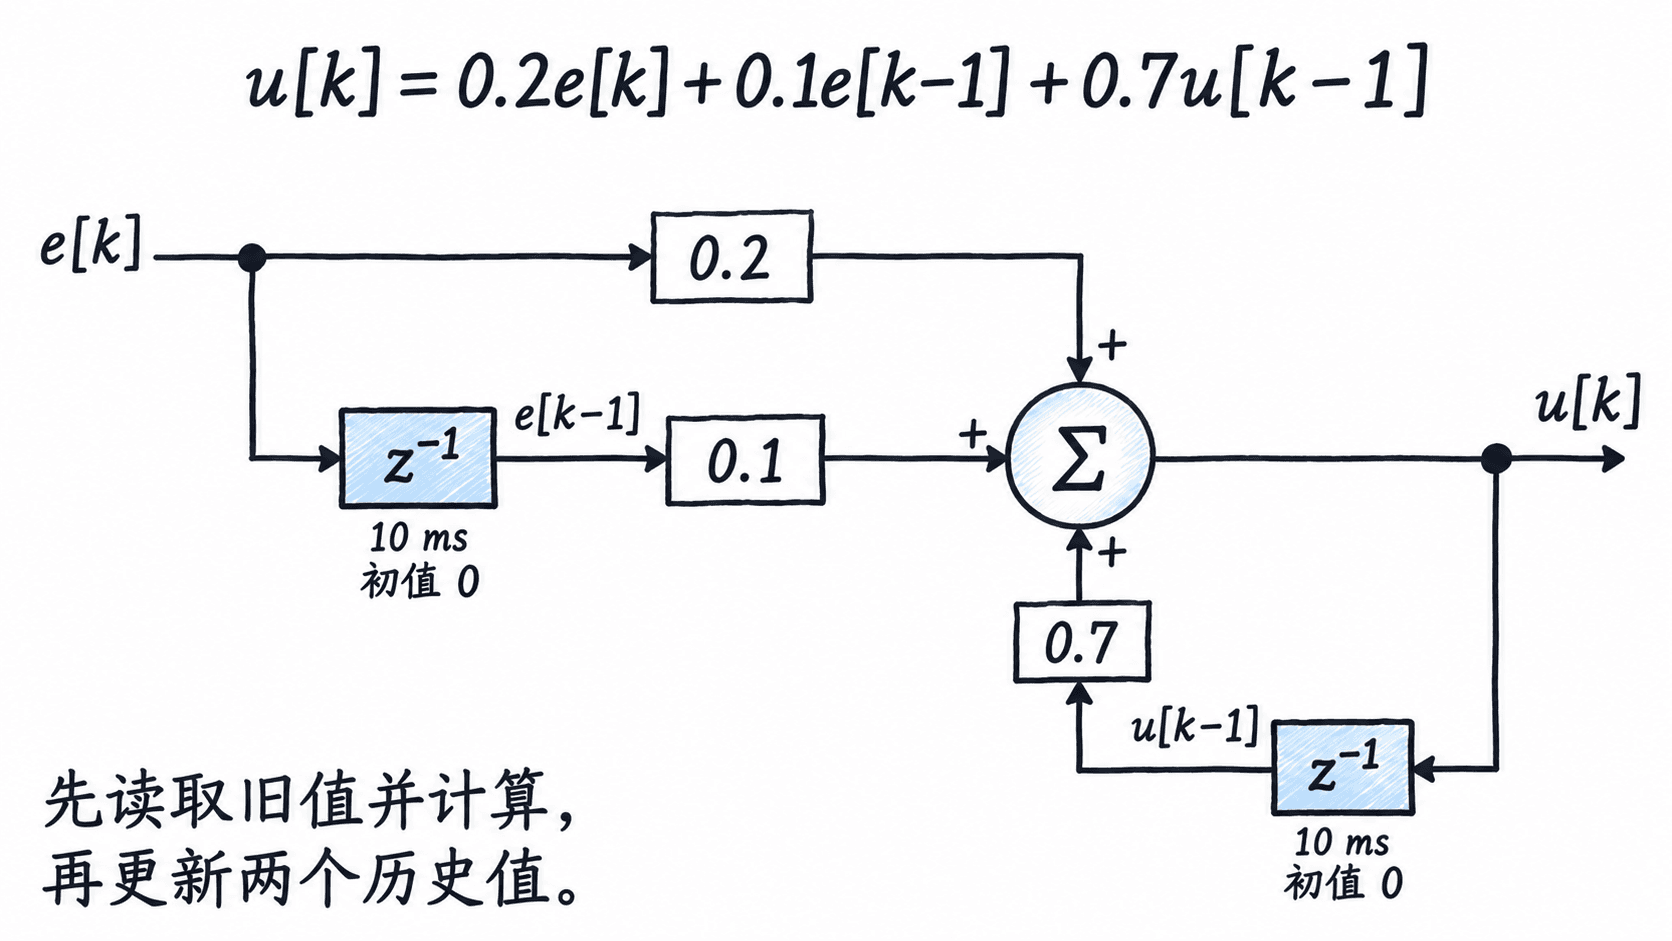
每一拍按下面的顺序执行:
- 获取本拍误差 ,保留两个历史值不变。
- 用差分方程计算 ,三项分别使用本拍误差、旧误差和旧输出。
- 计算完成后,把 和 存入两个历史槽。
- 返回本拍控制量,供调用方更新执行器。
例如输入从零变为 ,第一拍得到 ,随后保存误差 和输出 。第二拍读取这些旧值,得到 。控制更新本身只需三次乘法、两次加法和两个历史数。
运行完整的逐拍测试
以下程序适用于 Python 3.10 及以上,无第三方依赖。保存为 digital_controller.py,执行 python digital_controller.py。输入序列先连续六拍为 ,再连续两拍为 ,用于检查历史项是否在输入变化后仍然生效。
class DigitalController:
    def __init__(self):
        # 零初始条件:保存上一拍的误差和控制器输出。
        self.e_prev = 0.0
        self.u_prev = 0.0

    def update(self, error):
        # 先使用旧状态算完本拍输出,再提交新状态。
        control = 0.7 * self.u_prev + 0.2 * error + 0.1 * self.e_prev
        self.e_prev, self.u_prev = error, control
        return control

def main():
    sample_period = 0.01
    controller = DigitalController()
    # 给定误差序列,只验证控制器,不模拟被控对象。
    print("k t_s e u")
    for k, error in enumerate([1.0] * 6 + [0.0] * 2):
        control = controller.update(error)
        print(f"{k} {k * sample_period:.2f} {error:.1f} {control:.6f}")

if __name__ == "__main__":
    main()
预期输出:
k t_s e u
0 0.00 1.0 0.200000
1 0.01 1.0 0.440000
2 0.02 1.0 0.608000
3 0.03 1.0 0.725600
4 0.04 1.0 0.807920
5 0.05 1.0 0.865544
6 0.06 0.0 0.705881
7 0.07 0.0 0.494117
controller 只在循环前创建一次,update 每次处理一个样本。输出中的 t_s 是由 算出的逻辑采样时刻,并非程序实际运行耗时;这段程序检查控制器递推,不包含被控对象或整个闭环的仿真。
第 拍误差已为零,但旧误差仍为 ,因此 。第 拍旧误差也变为零,才只剩 ;打印时统一保留六位小数。
用数值症状定位实现错误
先比较前两拍,再检查输入归零后的输出,可以迅速区分下面几种错误。表中数值均针对上述零初值和输入序列。
| 错误输出 | 常见原因 | 应有结果 |
|---|---|---|
| 第一拍为 0.300000 | 计算前先把当前误差写入 e_prev |
第一拍为 0.200000 |
| 第一拍正确,第二拍为 0.160000 | 把历史输出系数写成 −0.7 | 第二拍为 0.440000 |
| 前六拍始终为 0.200000 | 在每次更新前重新创建控制器或清零状态 | 第二拍起继续递推 |
| 第 6 拍直接变为 0 | 误差为零时跳过了历史项 | 第 6 拍为 0.705881 |
对零初值下持续为 的输入,由递推式可得 ,据此能独立检查任意一拍。其稳态值为 。这是控制器自身的输入输出性质,不能据此判断接入对象后的闭环稳定性。
接入采样任务时保持实现条件一致
初值与状态归属。 若启动时改用 、,同样输入 ,首拍应变为 。重新启动、暂停后继续运行以及多通道控制,都必须明确状态如何保留;两个独立通道应各自持有一个控制器实例。
调用周期与额外延迟。 本例约定每 更新一次,由周期任务或定时中断触发。sample_period 在测试程序里只生成时间标签,修改它不会自动重新设计系数。若实际改为每 调用,或把结果推迟到下一拍才输出,都需要重新核对采样系统模型。
限幅后的状态含义。 本例实现未限幅的线性递推。若执行器命令需要限制在 ,应区分原始控制量与限幅后的命令;发生饱和时,把限幅值直接存回 u_prev 会改变递推行为,不能再把完整实现视为原来的线性传递函数,须按选定的饱和处理方式重新验证。