
自动控制 / 系统课时
微分环节如何改善瞬态又引入噪声
微分环节如何改善瞬态又引入噪声
微分控制能在输出变化过快时提前减小驱动力,通常可压低超调、加快振荡衰减;但它也会放大测量噪声,导致执行器频繁动作。下面用同一个二阶对象,定量比较微分增益、滤波时间常数与控制输入波动。
学习目标
- 解释微分阻尼、设定值突变冲击和噪声放大的原因。
- 用可运行仿真比较微分增益与滤波参数对瞬态的影响。
- 按超调、调节时间和控制输入波动筛选参数。
把微分放在测量支路
理想微分项 对误差变化率作出反应。对象输出快速上升时,微分会减小控制输入,抑制随后可能出现的超调。但如果对误差直接求导,参考值突然从 0 跳到 1 也会产生微分冲击;直接求导带噪声的测量值又会令控制量剧烈抖动。
实际可用测量值微分、设定值只走比例支路的带滤波 PD 结构。记 为带噪声测量值,则
其中 为微分增益、 为微分滤波时间常数。负号意味着输出上升越快,微分越倾向于减小输入。参考值的阶跃不再直接进入微分支路,但测量噪声仍然会进入。
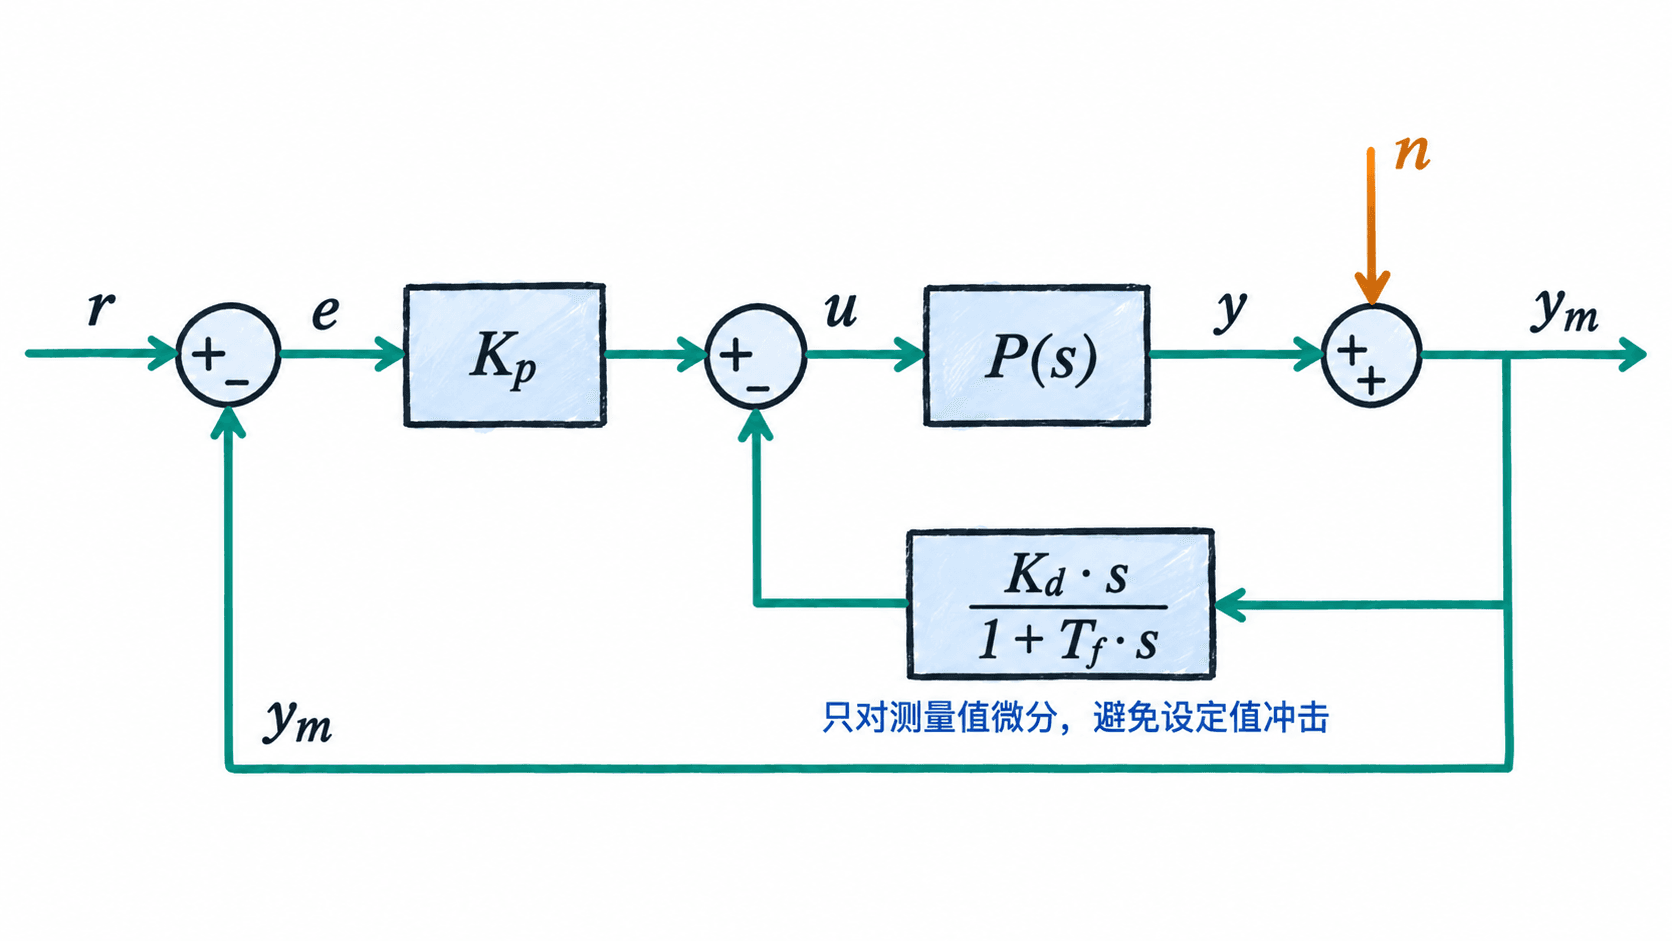
滤波微分在高频处的增益趋近 ,不再像理想微分那样无限增大。例如 时, 分别为 0.01、0.04、0.40 秒,高频微分增益约为 80、20、2:滤波越强,噪声传递通常越小,但微分的阻尼作用也可能变弱。
统一模型与测量标准
采用单位静态增益的二阶对象,并只使用比例与微分,暂不加入积分:
参考输入为幅值 1 的阶跃。令 ,不考虑噪声时的闭环传递函数为
因此稳态输出是 。微分不能消除稳态误差,这里的超调必须相对于 0.75 计算,而不是相对于参考值 1。
评价使用三项指标:超调率为峰值超过 0.75 的百分比;2% 调节时间要求输出此后一直处于 ;控制输入噪声标准差反映执行器受测量噪声驱动的抖动程度。仿真时长 6 秒、采样间隔 0.002 秒,测量噪声标准差 0.01,随机种子固定为 7。阶跃性能与噪声影响分开计算,避免把随机波动误认为真实超调。
运行仿真核对结果
在已安装 NumPy 和 SciPy 的 Python 3 环境中运行下面的完整程序。代码根据传递函数分别计算无噪声阶跃响应以及仅由测量噪声引起的控制输入变化。
import numpy as np
from scipy import signal

kp = 3.0
plant = np.array([0.2, 0.3, 1.0])
t = np.arange(0.0, 6.002, 0.002)
rng = np.random.default_rng(7)
noise = rng.normal(0.0, 0.01, t.size)
cases = [(0.0, 0.04), (0.5, 0.04), (0.8, 0.04),
         (0.8, 0.01), (0.8, 0.40)]

print("Kd   Tf   超调(%)  调节(s)  u噪声标准差")
for kd, tf in cases:
    # PD 作用在测量值上;滤波微分为 Kd*s/(Tf*s+1)。
    filt = [tf, 1.0]
    ctrl = [kp * tf + kd, kp]
    den = np.polyadd(np.polymul(plant, filt), ctrl)

    # 参考阶跃到输出:Y/R = Kp*(Tf*s+1)/den。
    _, y = signal.step((np.array(filt) * kp, den), T=t)
    steady = kp / (kp + 1.0)
    overshoot = max(0.0, (y.max() / steady - 1.0) * 100.0)
    outside = np.flatnonzero(np.abs(y - steady) > 0.02 * steady)
    settle = (t[outside[-1] + 1] if outside.size and
              outside[-1] + 1 < t.size else
              (float("nan") if outside.size else 0.0))

    # 噪声到控制输入:U/N = -(Kp+D)/(1+P*(Kp+D))。
    noise_num = -np.polymul(ctrl, plant)
    _, u_noise, _ = signal.lsim((noise_num, den), U=noise, T=t)
    jitter = np.std(u_noise[t >= 0.5])
    print(f"{kd:.2f} {tf:.2f} {overshoot:6.1f} {settle:7.3f} {jitter:10.3f}")
预期输出(数值可能随科学计算库版本产生极小差异):
Kd   Tf   超调(%)  调节(s)  u噪声标准差
0.00 0.04   58.6   5.120      0.030
0.50 0.04   19.2   1.752      0.153
0.80 0.04    6.0   1.210      0.227
0.80 0.01    8.0   1.312      0.787
0.80 0.40   21.6   2.624      0.050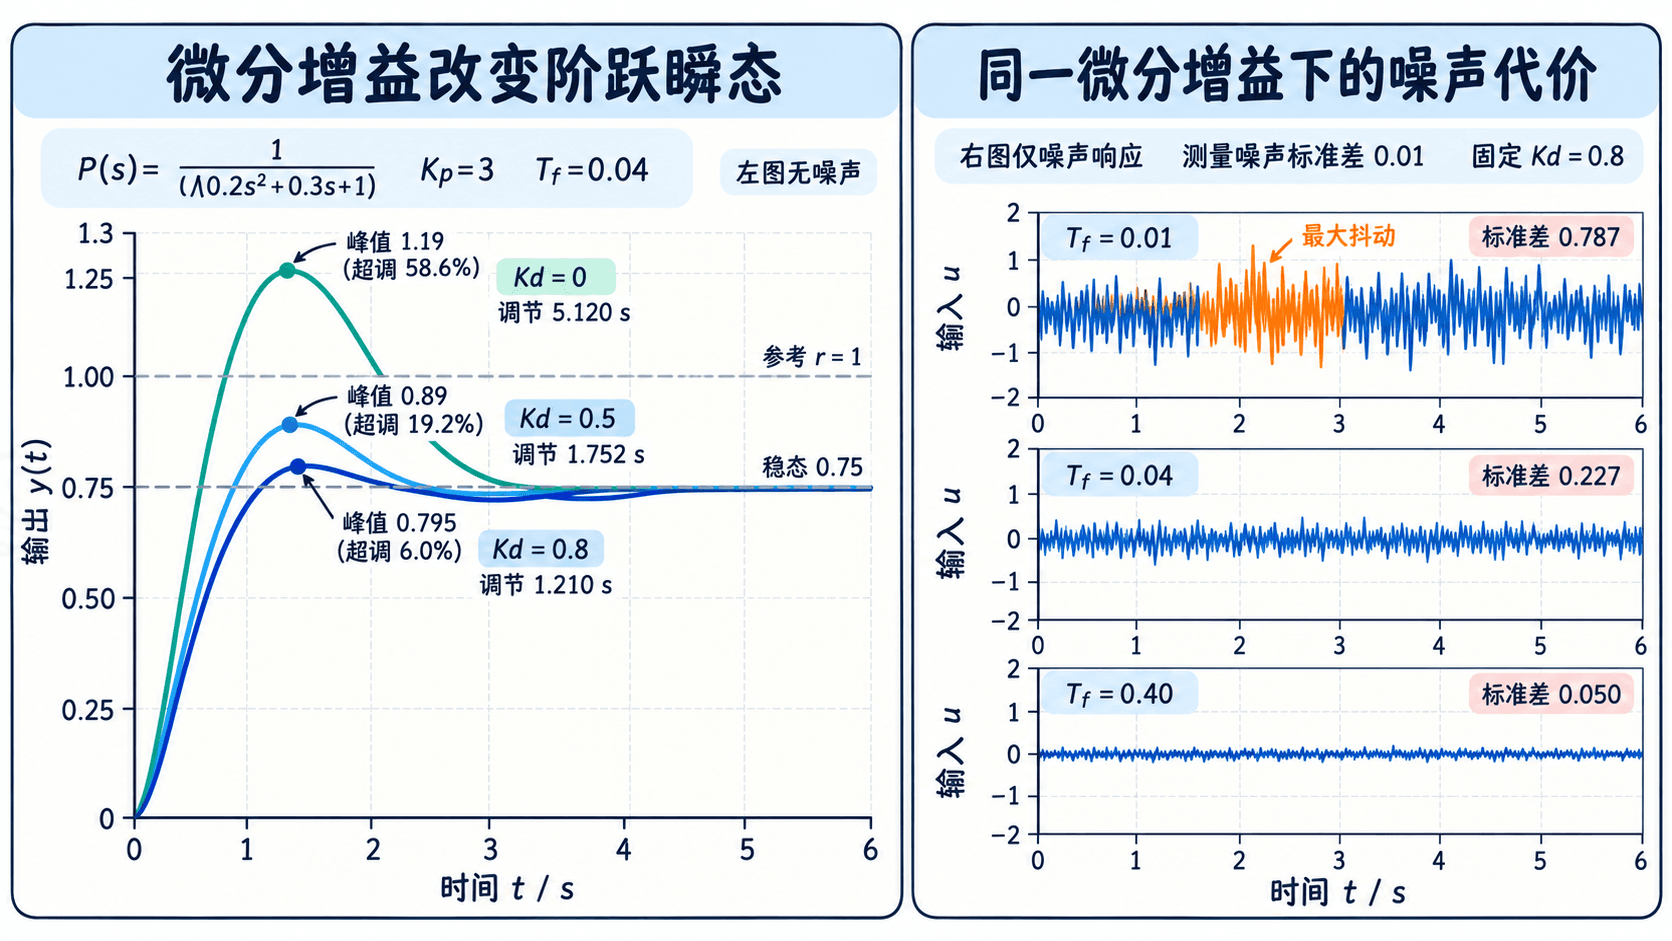
按瞬态和噪声限制选参数
固定 秒时,把 从 0 提高到 0.8,超调从 58.6% 降到 6.0%,调节时间从 5.120 秒缩短到 1.210 秒;但控制输入噪声标准差也从 0.030 增加到 0.227。这说明获得额外阻尼并非没有执行器代价。
假设验收门槛为超调不超过 10%、调节时间不超过 2 秒、控制输入噪声标准差不超过 0.25,表中 秒满足三项。改成 秒时抖动达到 0.787,明显超限;增大到 0.40 秒虽减轻噪声,却使超调重新升到 21.6%。滤波不是越强越好。
实际整定可先固定比例增益,在带滤波的测量微分支路逐步增加 ,再调整 ,每次同时记录阶跃指标与控制输入波动。只要执行器抖动超限,即使输出曲线更平滑,也不应继续增加微分增益。