
自动控制 / 系统课时
对扰动和参数偏差进行压力测试
对扰动和参数偏差进行压力测试
把闭环控制器放进五组可复现工况,分别改变外部负载、对象参数和执行器上限。本篇用同一套数字 PID 记录误差、调节时间与实际作用力,判断性能退化来自动态变化还是持续力不足,并给出可以重新验证的修改方向。
学习目标
- 用标称、扰动、参数偏差、限幅和组合五组工况定位性能退化来源。
- 运行统一仿真,按 ±2 mm 误差带计算启动调节时间与扰动恢复时间。
- 根据所需稳态作用力和仿真指标,判断控制目标是否可达。
固定模型与压力注入位置
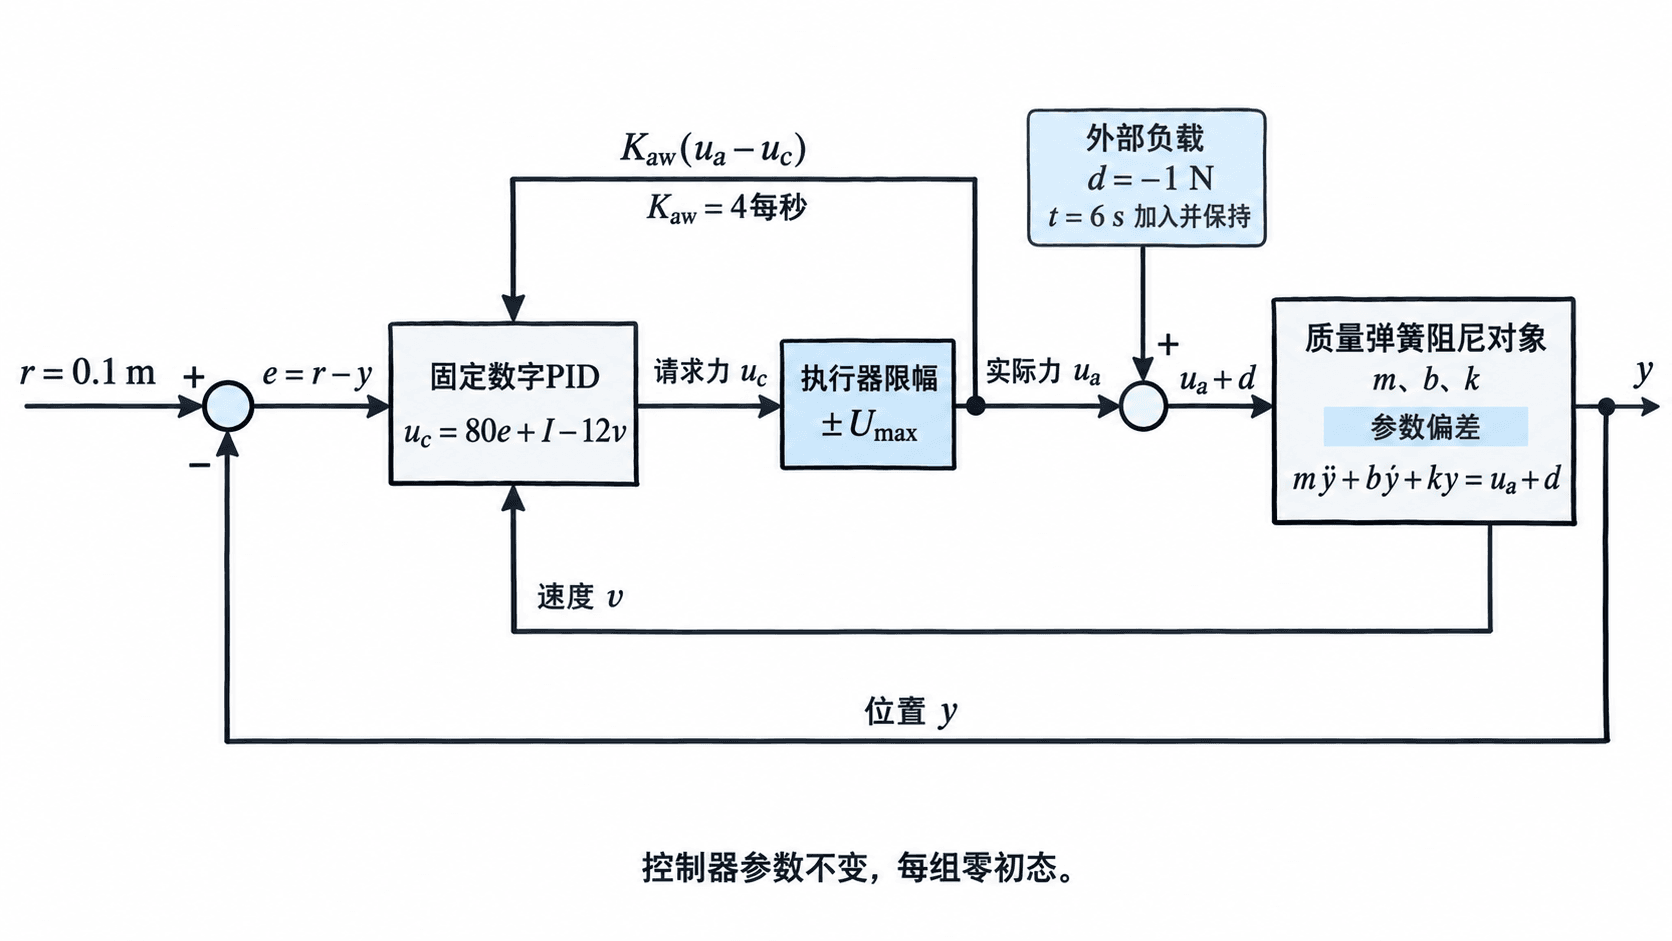
选用水平质量弹簧阻尼对象,位置为 、速度为 ,参考位置在 从 0 跳到 。模型为:
是控制器请求力, 是限幅后的实际执行器力, 是外部负载力。负载必须在限幅之后加入对象;若把 一起限幅,就错误地让执行器限制了外界施加的力。
固定 、、,采样周期 。控制器采用测量值微分,积分状态 的单位为 N:
回算增益固定为 ,所有工况均启用同一抗饱和策略。回算利用实际输出与请求输出之差修正积分,原理可参照 MathWorks 抗饱和说明。genui{"citation":{"ref":"turn2view1"}}
本例假设位置与速度均可精确读取,不加入测量噪声或延迟。每拍先计算请求值并限幅,再回写下一拍积分;本拍实际作用力保持一个采样周期。
制定工况与验收门槛
每组均从 开始,仿真 16 s。对象参数从启动时就取该组数值,期间不变;非零负载在 6 s 加入并保持。只改变表内条件,不重新整定控制器。
| 工况 | 质量 m(kg) | 阻尼 b(N·s/m) | 刚度 k(N/m) | 6 s 后负载(N) | 力上限(N) |
|---|---|---|---|---|---|
| baseline:标称 | 1.0 | 2.0 | 20 | 0 | 10 |
| load:仅负载 | 1.0 | 2.0 | 20 | −1 | 10 |
| parameters:仅参数偏差 | 1.5 | 1.0 | 26 | 0 | 10 |
| limit:仅收紧限幅 | 1.0 | 2.0 | 20 | 0 | 3 |
| combined:组合压力 | 1.5 | 1.0 | 26 | −1 | 3 |
参数偏差组将质量增加 50%、阻尼降低 50%、刚度增加 30%。它用于检查这一组参数组合的影响;若要进一步归因到质量或阻尼,应另设单个参数变化的工况。
误差带统一固定为 ,中心始终是参考位置。启动调节时间 ts 在 0~6 s 窗口计算;扰动恢复时间 tr 在 6~16 s 窗口计算,并从 6 s 重新计时。
两种时间都取最后一次越带后的首个采样点,要求此后到窗口结束全部留在带内,且至少观察 1 s。这是采样点判据;未满足时记为 NR,没有负载事件时 tr 显示 -。NR 表示窗口内未观察到合格恢复,不能据此直接判定失稳。
本例预先约定三条验收要求,全部满足才输出 PASS:
- 启动调节时间不超过 5 s。
- 有负载时,恢复时间不超过 4 s。
- 15~16 s 内全部位置采样点的绝对误差不超过 2 mm。
这些数值是本例的项目需求,可按实际机械精度和节拍修改。末段平均误差可能被正负振荡抵消,因此第三条使用绝对误差最大值。
运行仿真并记录指标
使用 Python 3.10 或更新版本,仅依赖标准库。将以下代码保存为 pressure_test.py,运行 python pressure_test.py。对象采用显式中点法,内部步长为 0.001 s;控制器仍每 0.01 s 更新一次,避免把数值积分步长当成控制周期。
输出中的 IAE 是全程绝对误差积分,单位 m·s;ts、tr 单位为 s。e_tail_max 是末 1 s 最大绝对误差,单位 mm,显示 0.00 只是四舍五入。
u_peak 依次列出请求力与实际力的绝对峰值,u_tail 是末 1 s 的平均实际力;sat 是整个 16 s 内请求值被裁剪的控制周期占比。
from math import isfinite

TS, END, HIT = 0.01, 16.0, 6.0
REF, BAND = 0.1, 0.002
KP, KI, KD, KAW = 80.0, 60.0, 12.0, 4.0
N, J = round(END / TS), round(HIT / TS)
# 每行是名称、质量、阻尼、刚度、负载、执行器上限。
CASES = [
    ("baseline", 1.0, 2.0, 20.0, 0.0, 10.0),
    ("load", 1.0, 2.0, 20.0, -1.0, 10.0),
    ("parameters", 1.5, 1.0, 26.0, 0.0, 10.0),
    ("limit", 1.0, 2.0, 20.0, 0.0, 3.0),
    ("combined", 1.5, 1.0, 26.0, -1.0, 3.0),
]

def settling(errors):
    # 最后一次越带之后,必须至少还能观察到 1 s。
    last = max((i for i, e in enumerate(errors) if abs(e) > BAND),
               default=-1)
    first = last + 1
    if (len(errors) - 1 - first) * TS < 1.0:
        return None
    return first * TS

def run(case, substeps=10):
    name, m, b, k, load, limit = case
    # 每个工况都从同一初态重新开始,不继承上一组积分。
    y = v = integral = 0.0
    errors, commands, forces = [], [], []
    h = TS / substeps
    for j in range(N):
        e = REF - y
        command = KP * e + integral - KD * v
        force = max(-limit, min(limit, command))
        disturbance = load if j >= J else 0.0
        errors.append(e)
        commands.append(command)
        forces.append(force)
        # 积分以 N 为单位;先限幅,再回算,下一拍使用新积分。
        integral += TS * (KI * e + KAW * (force - command))
        # 一个控制周期内,执行器力和外部负载分别保持恒定。
        for _ in range(substeps):
            a = (force + disturbance - b * v - k * y) / m
            ym, vm = y + 0.5 * h * v, v + 0.5 * h * a
            y += h * vm
            v += h * (force + disturbance - b * vm - k * ym) / m
        if not all(isfinite(z) for z in (y, v, integral)):
            raise RuntimeError(name + ": non-finite state")
    errors.append(REF - y)  # 补上 t=16 s 的位置误差
    tail = round(1.0 / TS)
    saturated = sum(abs(c - u) > 1e-9
                    for c, u in zip(commands, forces))
    return {
        "name": name,
        "iae": TS * sum(abs(e) for e in errors[:-1]),
        "start": settling(errors[:J + 1]),
        "recover": settling(errors[J:]) if load else None,
        "tail_mm": 1000 * max(abs(e) for e in errors[-tail - 1:]),
        "cmd_peak": max(map(abs, commands)),
        "act_peak": max(map(abs, forces)),
        "act_tail": sum(forces[-tail:]) / tail,
        "sat_pct": 100 * saturated / N,
    }

def show_time(value):
    return "NR" if value is None else f"{value:.2f}"

if __name__ == "__main__":
    for case in CASES:
        r = run(case)
        recovery = show_time(r["recover"]) if case[4] else "-"
        ok = (r["start"] is not None and r["start"] <= 5.0
              and r["tail_mm"] <= 2.0
              and (case[4] == 0.0 or
                   (r["recover"] is not None and r["recover"] <= 4.0)))
        status = "PASS" if ok else "FAIL"
        print(f'{r["name"]} {status}: IAE={r["iae"]:.4f}, '
              f'ts={show_time(r["start"])}, tr={recovery}, '
              f'e_tail_max={r["tail_mm"]:.2f} mm')
        print(f'  u_peak={r["cmd_peak"]:.2f}/{r["act_peak"]:.2f} N, '
              f'u_tail={r["act_tail"]:.2f} N, '
              f'sat={r["sat_pct"]:.2f}%')
预期输出
baseline PASS: IAE=0.0333, ts=2.89, tr=-, e_tail_max=0.00 mm
  u_peak=8.00/8.00 N, u_tail=2.00 N, sat=0.00%
load PASS: IAE=0.0500, ts=2.89, tr=2.76, e_tail_max=0.03 mm
  u_peak=8.00/8.00 N, u_tail=3.00 N, sat=0.00%
parameters PASS: IAE=0.0433, ts=3.79, tr=-, e_tail_max=0.00 mm
  u_peak=8.00/8.00 N, u_tail=2.60 N, sat=0.00%
limit PASS: IAE=0.0520, ts=3.83, tr=-, e_tail_max=0.00 mm
  u_peak=8.00/3.00 N, u_tail=2.00 N, sat=0.69%
combined FAIL: IAE=0.2993, ts=4.64, tr=NR, e_tail_max=23.23 mm
  u_peak=8.00/3.00 N, u_tail=3.00 N, sat=60.12%
根据结果定位性能退化
仅加负载时,IAE 从约 0.0333 增至 0.0500 m·s,退化约 50%;系统在负载加入后 2.76 s 恢复,末段实际力从 2 N 增至 3 N。负载最终被补偿,但恢复过程中仍产生了额外误差。
参数偏差使启动调节时间由 2.89 s 增至 3.79 s。收紧限幅后,请求峰值仍为 8 N,实际峰值只能达到 3 N;即使全程限幅占比仅 0.69%,调节时间也延长至 3.83 s。
组合工况出现 FAIL 和 NR,末秒最大绝对误差约 23.23 mm。先检查维持目标位置所需的稳态作用力:
执行器上限只有 3 N,缺少 0.6 N。持续输出最大力时,对象的平衡位置为:
因此持续偏差约为 23.08 mm;有限时长仿真仍有小幅瞬态,所以末秒最大误差略大。回算能抑制积分累积,却不能增加执行器的物理能力,继续提高积分增益无法补上这段力缺口。
对常值目标与负载, 是稳态可达的必要条件。若按所需作用力另留 20% 裕量,应至少提供 4.32 N;可将组合工况上限改为 4.5 N,再按原门槛检验动态响应。
扩大覆盖并核对数值精度
在上面主循环中,把 run(case) 改成 run(case, substeps=20),对象积分步长便减半为 0.0005 s,控制周期保持不变。核对 IAE 的相对变化是否小于 1%,调节与恢复时间是否相差不超过一个 0.01 s 采样周期;超出时继续检查积分精度和阈值附近波动。
扩展压力矩阵时,可让质量取 1.0、1.5 kg,阻尼取 1.0、2.0 N·s/m,刚度取 20、26 N/m,组成 8 个参数角点,再交叉负载 ±1 N 与力上限 3、10 N,共 32 组。保留相同初态和控制器,记录所有失败工况及最差指标。
角点通过不能保证区间内部全部通过,还应补测参数中点,例如质量 1.25 kg、阻尼 1.5 N·s/m、刚度 23 N/m。每次修改控制器或力上限后重跑整组;报告应保留参数、采样周期、误差带和观察窗口,结论只覆盖实际测试的工况。