
计算机视觉 / 系统课时
区域计数
区域计数
本课把目标轨迹转换为业务统计:先限定有效区域,再判断同一 Track ID 是否穿越计数线,并分别累计进入与离开数量。完成后,你将得到一个带区域、计数线和实时计数结果的输出视频。
学习目标
- 区分区域占用量与穿线累计量。
- 使用 Track ID 和前后位置判断穿越方向。
- 通过死区与去重集合减少重复计数。
区域计数的判定模型
只统计检测框数量会让同一目标在每一帧都被重复计数。正确做法是先跟踪目标,再把 Track ID 的位置变化转换为“进入区域”“离开区域”或“穿越计数线”事件。Ultralytics 的对象计数方案同样建立在目标轨迹之上,并支持直线或多边形区域。
| 方式 | 统计含义 | 适合场景 |
|---|---|---|
| 多边形区域 | 当前帧位于区域内的目标数 | 停车位、排队区、仓位占用 |
| 计数线 | Track ID 穿越边界的累计事件 | 人流进出、车辆通行、传送带计件 |
本课组合两种方式:多边形只负责过滤无关目标,水平线负责判断方向。目标从线上方移动到下方记为 IN,反向记为 OUT。计数线附近设置少量死区,目标中心点在死区内时不更新方向,避免检测框抖动造成来回触发。
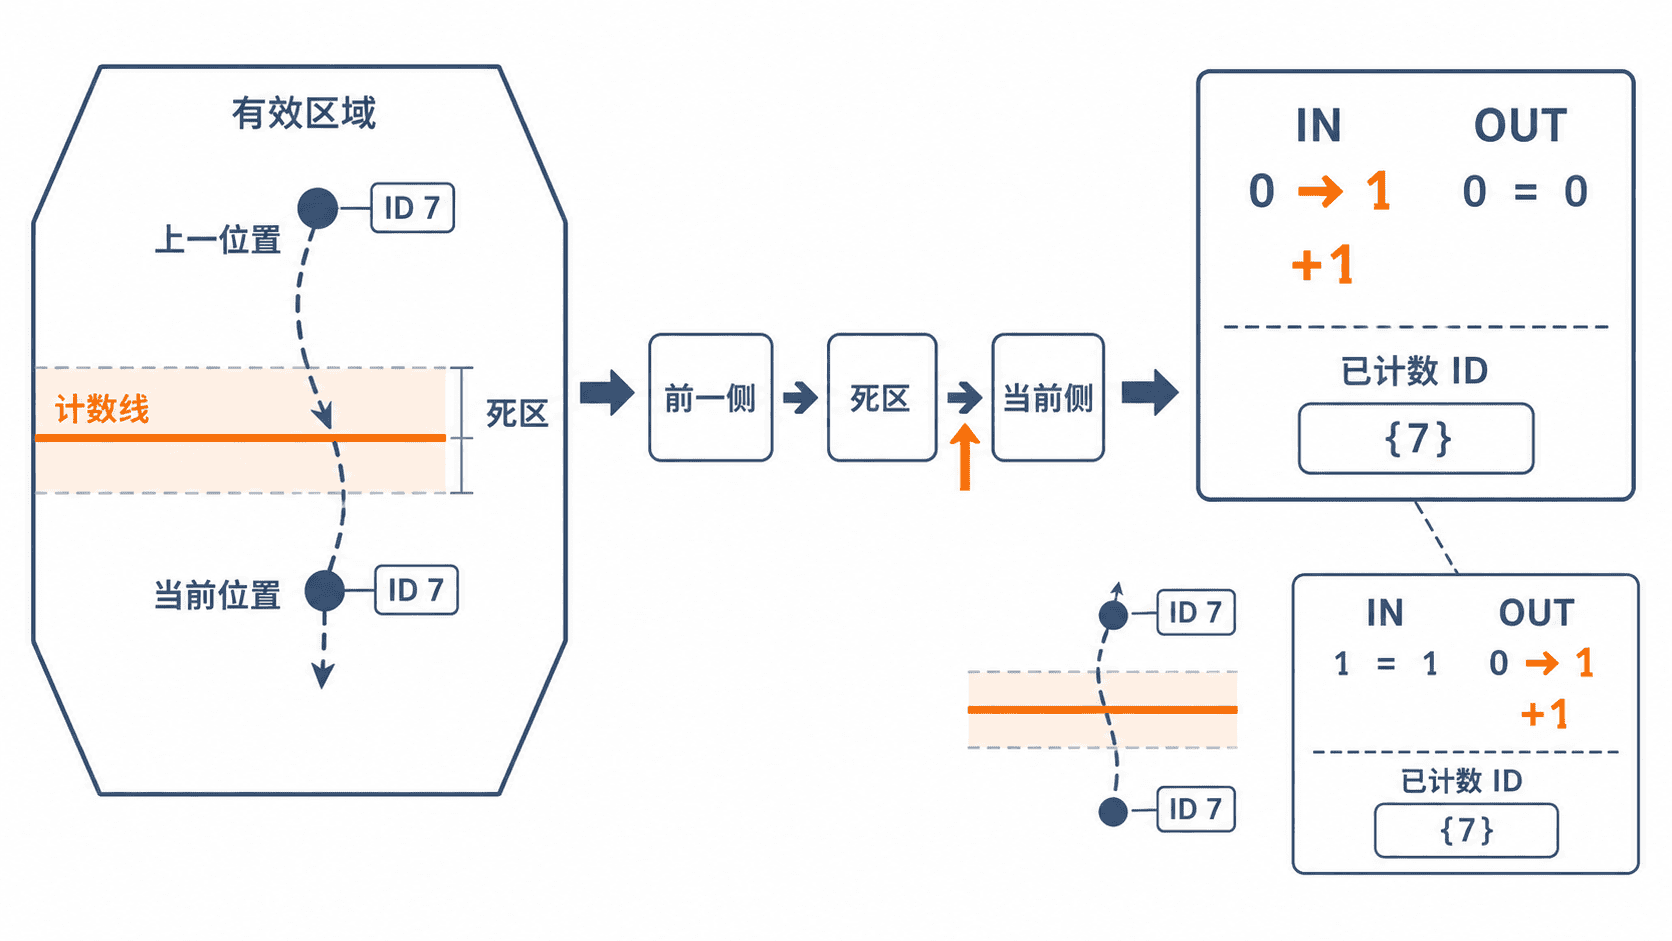
实现单线进出计数
下面示例使用 COCO 预训练模型的类别 0,即人员。区域和计数线按视频宽高比例生成,因此可适配不同分辨率;若使用自训练模型,应把 TARGET_CLASSES 改成对应类别编号。
import cv2
import numpy as np
from ultralytics import YOLO

INPUT_VIDEO = "input.mp4"
OUTPUT_VIDEO = "counted.mp4"
MODEL_PATH = "yolov8n.pt"
TARGET_CLASSES = [0]
DEAD_ZONE = 8

def side_of_line(y: int, line_y: int) -> int:
    if y < line_y - DEAD_ZONE:
        return -1
    if y > line_y + DEAD_ZONE:
        return 1
    return 0

def main() -> None:
    cap = cv2.VideoCapture(INPUT_VIDEO)
    if not cap.isOpened():
        raise RuntimeError(f"无法打开视频:{INPUT_VIDEO}")

    width = int(cap.get(cv2.CAP_PROP_FRAME_WIDTH))
    height = int(cap.get(cv2.CAP_PROP_FRAME_HEIGHT))
    fps = cap.get(cv2.CAP_PROP_FPS)
    if fps <= 0:
        fps = 25.0

    writer = cv2.VideoWriter(
        OUTPUT_VIDEO,
        cv2.VideoWriter_fourcc(*"mp4v"),
        fps,
        (width, height),
    )
    if not writer.isOpened():
        cap.release()
        raise RuntimeError(f"无法创建输出视频:{OUTPUT_VIDEO}")

    # 区域过滤无关目标,计数线负责生成穿越事件。
    region = np.array(
        [
            (int(width * 0.10), int(height * 0.15)),
            (int(width * 0.90), int(height * 0.15)),
            (int(width * 0.90), int(height * 0.85)),
            (int(width * 0.10), int(height * 0.85)),
        ],
        dtype=np.int32,
    )
    line_y = int(height * 0.55)
    line_x1 = int(width * 0.15)
    line_x2 = int(width * 0.85)

    model = YOLO(MODEL_PATH)
    last_side = {}
    counted_in = set()
    counted_out = set()
    in_count = 0
    out_count = 0

    try:
        while True:
            ok, frame = cap.read()
            if not ok:
                break

            result = model.track(
                frame,
                persist=True,
                tracker="bytetrack.yaml",
                classes=TARGET_CLASSES,
                verbose=False,
            )[0]
            canvas = result.plot()

            overlay = canvas.copy()
            cv2.fillPoly(overlay, [region], (255, 200, 0))
            cv2.addWeighted(overlay, 0.12, canvas, 0.88, 0, canvas)
            cv2.polylines(canvas, [region], True, (255, 200, 0), 2)
            cv2.line(
                canvas,
                (line_x1, line_y),
                (line_x2, line_y),
                (0, 165, 255),
                3,
            )

            boxes = result.boxes
            if boxes is not None and boxes.id is not None:
                centers = boxes.xywh.cpu().tolist()
                track_ids = boxes.id.int().cpu().tolist()

                for (x, y, _, _), track_id in zip(centers, track_ids):
                    center = (int(x), int(y))
                    if cv2.pointPolygonTest(region, center, False) < 0:
                        continue

                    current_side = side_of_line(center[1], line_y)
                    if current_side == 0:
                        continue

                    previous_side = last_side.get(track_id)
                    if (
                        previous_side == -1
                        and current_side == 1
                        and track_id not in counted_in
                    ):
                        counted_in.add(track_id)
                        in_count += 1
                    elif (
                        previous_side == 1
                        and current_side == -1
                        and track_id not in counted_out
                    ):
                        counted_out.add(track_id)
                        out_count += 1

                    last_side[track_id] = current_side
                    cv2.circle(canvas, center, 4, (0, 165, 255), -1)

            cv2.putText(
                canvas,
                f"IN: {in_count}  OUT: {out_count}",
                (24, 42),
                cv2.FONT_HERSHEY_SIMPLEX,
                1.0,
                (0, 255, 255),
                2,
            )
            writer.write(canvas)
    finally:
        cap.release()
        writer.release()

    print(f"处理完成:{OUTPUT_VIDEO},进入 {in_count},离开 {out_count}")

if __name__ == "__main__":
    main()
预期输出
处理完成:counted.mp4,进入 <IN_COUNT>,离开 <OUT_COUNT><IN_COUNT> 与 <OUT_COUNT> 取决于视频内容。打开 counted.mp4 后,应看到有效区域、计数线、目标编号以及画面左上角持续更新的 IN 和 OUT。
验收与误差控制
先确认方向定义是否符合摄像机视角;若“进入”实际是从下向上,应交换两个分支的计数含义。计数线应尽量垂直于主要运动方向,并避开画面边缘、长期遮挡区和目标密集交汇处。
重复计数通常来自 ID 切换或边界抖动。死区可以缓解抖动,去重集合可以阻止同一 ID 在同一方向重复累计,但无法修复目标被重新编号的问题。生产环境还应记录事件时间、Track ID、类别和截图,并定期清理长时间未出现的 ID 状态。
若业务需要“当前区域内有多少目标”,不要使用累计穿线逻辑,而应在每帧统计中心点位于多边形内的有效 Track ID。若业务需要“今天经过多少辆车”,则应保存穿线事件,并把跨进程、重启和重复视频的去重放到持久化层处理。