
计算机视觉 / 系统课时
旋转框检测任务
旋转框检测任务
普通水平框会把倾斜目标周围的大量背景一起包进去,导致密集场景中的重叠和误判。本课将建立旋转边界框的表示方法,说明标注、训练与推理结果如何对应,并用 YOLOv8 OBB 模型完成一次可验证的检测。
学习目标
- 说清水平框与旋转框在几何表达上的差异
- 识别遥感、文字和工业场景中适合使用旋转框的目标
- 使用 YOLOv8 OBB 模型读取旋转框坐标、类别和置信度
为什么需要旋转框
水平边界框只能与图像坐标轴平行。目标一旦倾斜,框内就会混入较多背景;多个细长目标靠得很近时,水平框之间还可能严重重叠,使匹配、非极大值抑制和后续裁剪都变得不稳定。
旋转框会跟随目标方向,用更紧凑的区域描述物体。它尤其适合俯视图中的船舶、飞机和车辆,任意方向文字,以及传送带上的长条零件、划痕和焊缝。
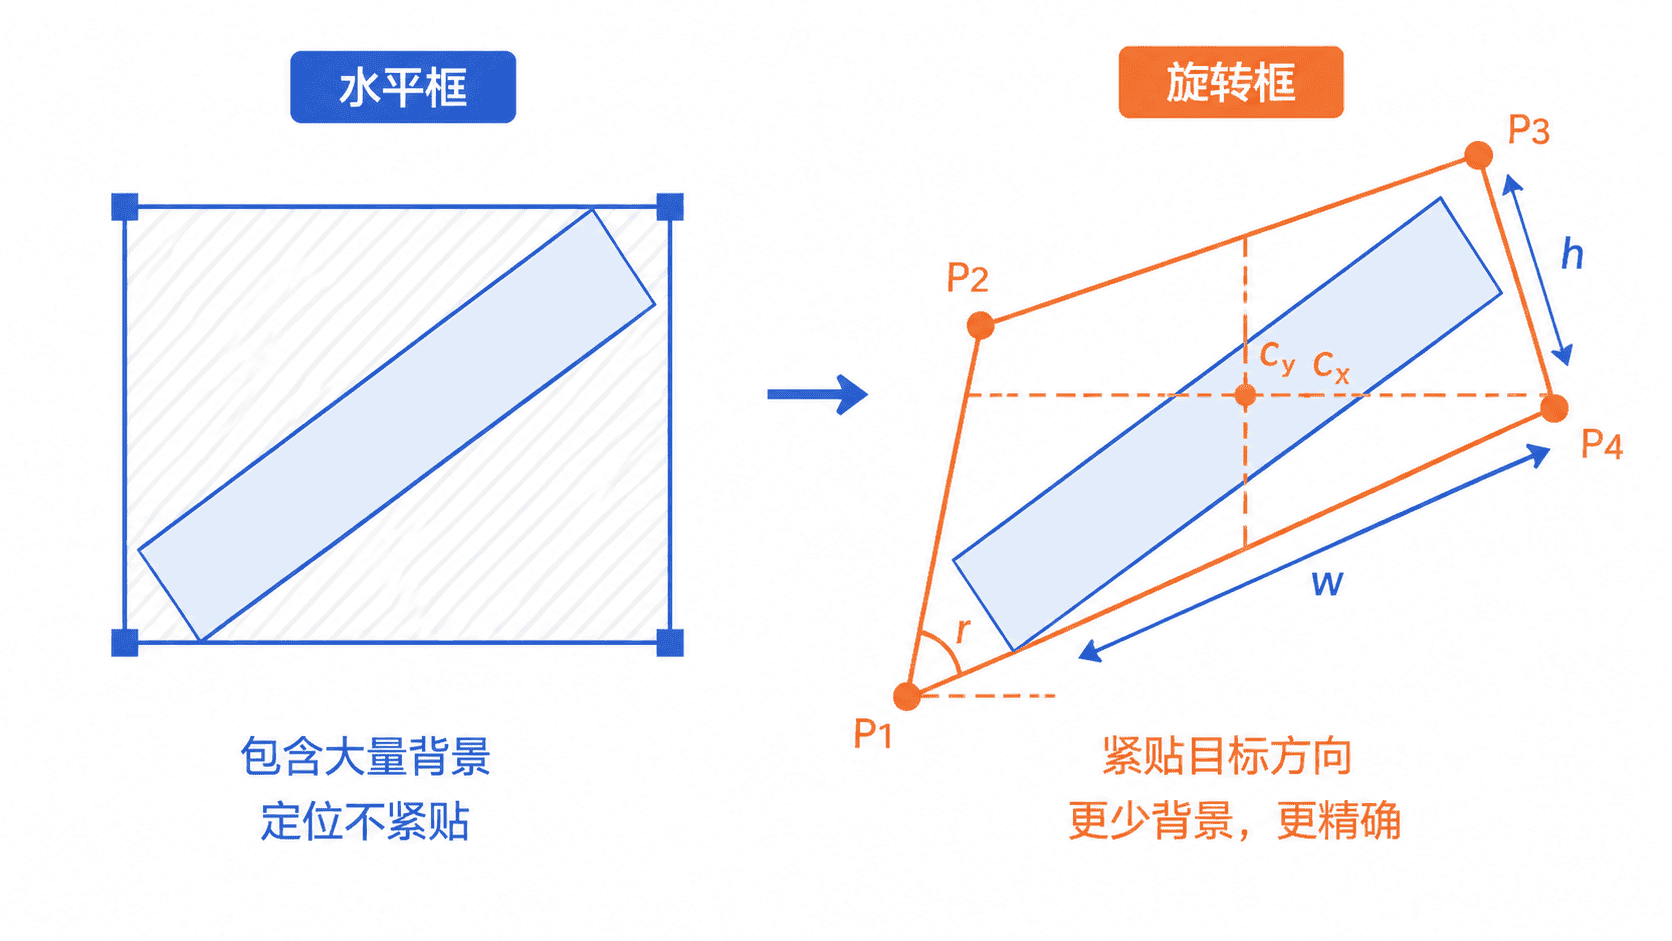
旋转框如何表示
常见参数形式是 :前两个值表示中心点, 和 表示框的两条边, 表示旋转角。推理结果适合用这种形式做计算和显示,但角度范围、正方向以及宽高交换规则可能因框架而异,转换时必须遵循当前实现。
数据集标注常使用四个角点,即 x1 y1 x2 y2 x3 y3 x4 y4。角点应沿同一方向连续排列,不能把对角点交叉连接。训练前还要确认坐标是否归一化、类别编号是否从 0 开始,以及超出图像边界的点是否已处理。
推理并读取 OBB 结果
下面示例假设已经安装 ultralytics,并准备了一张包含旋转目标的图片。将 <PATH> 替换为实际目录;首次运行可能自动下载模型权重。
from pathlib import Path

from ultralytics import YOLO

IMAGE_PATH = Path("<PATH>/ships.jpg")
OUTPUT_DIR = Path("runs/obb")
RUN_NAME = "predict-demo"

def main() -> None:
    if not IMAGE_PATH.exists():
        raise FileNotFoundError(f"image not found: {IMAGE_PATH}")

    model = YOLO("yolov8n-obb.pt")
    results = model.predict(
        source=str(IMAGE_PATH),
        conf=0.25,
        save=True,
        project=str(OUTPUT_DIR),
        name=RUN_NAME,
        exist_ok=True,
        verbose=False,
    )

    result = results[0]
    count = 0 if result.obb is None else len(result.obb)
    print(f"detections={count}")

    # xywhr 的最后一项是旋转角,具体角度约定以当前 Ultralytics 版本为准。
    if result.obb is not None and count > 0:
        xywhr = result.obb.xywhr[0].tolist()
        class_id = int(result.obb.cls[0].item())
        confidence = float(result.obb.conf[0].item())
        print(f"class_id={class_id}, confidence={confidence:.3f}")
        print("xywhr=" + ",".join(f"{value:.3f}" for value in xywhr))

    print(f"saved_to={OUTPUT_DIR / RUN_NAME}")

if __name__ == "__main__":
    main()
预期输出(检测到目标时):
detections=<COUNT>
class_id=<ID>, confidence=<SCORE>
xywhr=<CX>,<CY>,<WIDTH>,<HEIGHT>,<ANGLE>
saved_to=runs/obb/predict-demo<COUNT>、<ID>、<SCORE> 和坐标值由图片内容决定,实际值可能不同。运行后应同时检查保存目录中的可视化结果,确认框的方向、类别和目标轮廓一致,而不是只看检测数量。
标注与训练时的关键检查
旋转框比水平框多了方向信息,因此标注误差会直接影响角度学习。细长目标的长边应保持一致,四点顺序不能在不同样本间随机变化;几乎正方形的目标方向本身不稳定,不宜把角度精度当作主要指标。
评估时除了类别与置信度,还要观察旋转 IoU。框中心正确但角度偏差较大时,交并比仍会明显下降。密集场景中还应检查相邻目标是否被合并,以及旋转框是否越过真实边界覆盖到旁边目标。
何时不要使用旋转框
目标大多保持正向、彼此间距充足,或业务只关心“是否存在”时,水平检测通常更简单。旋转框会增加标注难度、后处理复杂度和部署适配成本,部分推理后端也未必原生支持旋转算子。
选择任务类型时应以输出需求为准:只有方向、紧凑裁剪或密集分离确实会影响业务结果,才值得为旋转框支付额外成本。