
制造工艺 / 系统课时
使用手轮点动与MDI试运行
使用手轮点动与MDI试运行
本课在离线三轴立式铣床仿真环境中完成一次安全的手动定位练习:先用点动和手轮核对坐标方向及增量,再通过 MDI 输入简单定位指令,让虚拟刀具沿 X 轴往返移动 2 mm,最后核对实际位移、进给模式和安全高度。
学习目标
- 区分连续点动、手轮增量移动和 MDI 指令定位的用途。
- 根据坐标显示验证轴向、手轮倍率和绝对与增量编程方式。
- 在安全高度执行 MDI 低速往返定位,并判断试运行是否合格。
建立安全的仿真起点
以下操作适用于支持常见 ISO G 代码的三轴立式铣床离线仿真器。示例采用 FANUC 风格的 G 代码,具体按键名称、手轮倍率和 MDI 输入方式以所用仿真控制器为准。全部动作只在虚拟机床中完成,不直接发送到真实设备。
先建立以下初始条件:
- 打开三轴立式铣床仿真项目,完成虚拟机床回参考点操作,确认 X、Y、Z 轴已建立机床坐标。
- 选用已正确配置的虚拟刀具和 G54 工件坐标系,将模拟工件上表面定义为 Z0。按仿真器要求完成刀长补偿配置,避免刀尖位置与显示坐标不一致。
- 将虚拟刀尖定位到工件坐标 X0、Y0、Z30.000 mm。此时刀尖位于工件上表面上方 30 mm。
- 确认该位置以及 X 正向 2 mm 的移动范围内没有夹具、工件或其他障碍物。若夹具高于设定安全平面,应重新选取更高的仿真起点。
- 保持主轴停止、冷却关闭,启用仿真碰撞检测和行程限制。将进给倍率预先调至 25%,准备使用单段执行功能。
在坐标显示页面选择工件坐标,而非机床坐标。开始练习前应读到 X0.000、Y0.000、Z30.000,允许显示格式因控制器不同而存在差异。
区分点动、手轮与MDI
三种方式都能驱动轴移动,但控制移动距离的方法不同。
| 操作方式 | 移动控制 | 本次练习参数 | 典型用途 |
|---|---|---|---|
| 连续点动 JOG | 按住方向键移动,松开停止 | 仿真低速,例如 100 mm/min | 识别轴向、粗略调整位置 |
| 手轮 HANDLE/MPG | 每转过一个有效刻度移动指定增量 | 0.01 mm/格 | 精细定位、验证增量 |
| MDI 手动数据输入 | 执行临时输入的 G 代码程序段 | G01、F120、X±2.000 | 验证编程方向、距离和进给 |
JOG 的最终位移受按键保持时间、速度和加减速过程影响,不适合依靠按键时间实现精密定位。手轮则按所选增量移动,更容易检查小距离变化。
MDI 中的坐标意义还取决于距离模式:
- G90 为绝对编程,X2.000 表示移动到当前有效坐标系的 X=2.000 mm。
- G91 为增量编程,X2.000 表示从当前位置沿 X 正向移动 2.000 mm。
例如当前位置为 X5.000 mm,执行 G90 模式下的 X2.000 运动,实际移动方向为负 X,距离 3 mm;在 G91 模式下执行同样的 X2.000 运动,则实际移动方向为正 X,距离 2 mm。
用点动和手轮核对方向
先通过点动识别方向,再使用固定增量检查位移。整个过程均在前面确认的无碰撞空间内进行。
- 切换到 JOG 或手动点动模式,选择 X 轴,使用低速短按 +X,观察工件坐标 X 是否增加。再使用 -X 将刀尖回到 X0.000。
- 切换到 HANDLE JOG、MPG 或对应手轮模式,选择 X 轴,并将每格移动量设置为 0.01 mm。部分控制器显示为 0.01 挡,不能直接把 ×10 等倍率标记理解为固定的毫米数。
- 沿使 X 坐标增加的方向转动一格。若初值为 X0.000,预期显示 X0.010;若变为 X-0.010,应确认旋转方向,而不是继续盲目转动。
- 在第一格的基础上再转动九格,累计十格后应显示 X0.100。随后反向转动十格,检查是否回到 X0.000。
- 选择 Z 轴,仅在已确认的安全空间内试转一格正向手轮,验证刀尖显示的 Z 值增加 0.010 mm,再反向一格恢复 Z30.000。不要用本练习测试向工件表面的快速下降。
手轮位移可以用刻度数直接计算:10 格 × 0.01 mm/格 = 0.10 mm。如果一格实际变化 0.10 mm,说明增量挡位与预期不符,应停止并检查倍率。
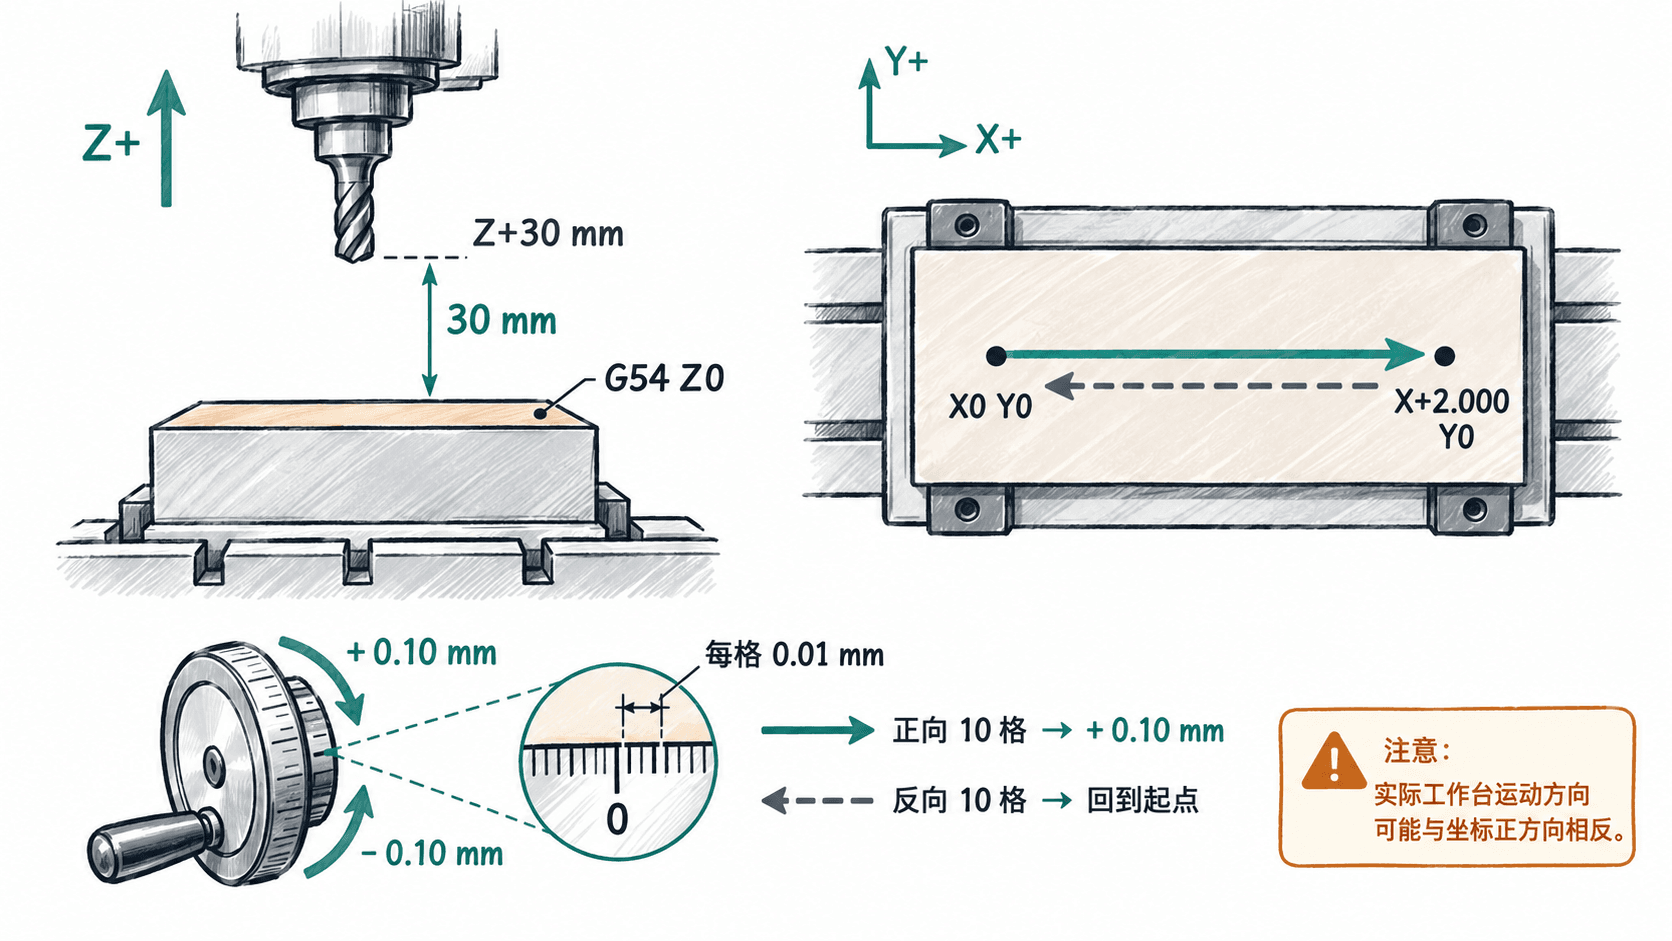
需要特别注意:机床坐标规定的是刀具相对工件的运动方向。某些立式加工中心实际由工作台沿反向移动实现刀具的相对正向运动。因此应以工件坐标变化和仿真刀尖相对工件的位移作为判断依据,不要只观察工作台向哪一边移动。
用MDI执行X轴往返定位
完成手轮练习并恢复 X0.000、Y0.000、Z30.000 后,切换至 MDI 模式。本次不启用主轴、不进行切削、不改变 Z 坐标,只沿 X 轴进行两次低速直线运动。
操作前核对三项状态:工件坐标 G54 有效、当前位置仍在安全空间、仿真进给倍率为 25%。如果仿真器支持单段执行,保持单段功能开启。
下面代码为完整的本次 MDI 运动指令序列。对于一次只接受一个程序段的仿真器,按顺序分别输入并执行各行,上一行完全结束后再运行下一行;支持多段 MDI 的仿真器可按顺序执行。括号内为 G 代码注释。
G21 G94 G54 (METRIC UNITS AND G54)
G91 G01 X2.000 F120 (MOVE PLUS X BY 2MM)
G91 G01 X-2.000 F120 (RETURN BY 2MM)
G90 (RESTORE ABSOLUTE MODE)
预期结果(从 G54 X0.000、Y0.000、Z30.000 开始,显示工件坐标):
第一段:选择毫米单位、每分钟进给和G54
第二段后:X=2.000  Y=0.000  Z=30.000
第三段后:X=0.000  Y=0.000  Z=30.000
第四段后:距离模式=G90
以上是操作人员应在仿真界面核对的预期状态,不代表所有控制器都会自动打印这些文字。实际状态栏名称和小数位数可能不同。
这里的 G21 指毫米单位,G94 指每分钟进给模式,G54 选择工件坐标系,G01 指按设定进给速度进行直线插补。F120 在 G21、G94 下表示编程进给速度为 120 mm/min。若进给倍率为 25%,稳定运动阶段的理论进给速度为 30 mm/min;短行程的实际运动还会受加减速限制。
第二、第三程序段都显式写出 G91,是为了让增量移动的含义清楚,不依赖操作者记忆当前距离模式。X-2.000 表示向负 X 方向移动 2 mm,并不是移动到绝对坐标 X=-2.000。
最后单独执行 G90,用于恢复绝对编程方式。完成后必须查看模态状态,不能只因为刀尖回到了 X0.000 就认定操作全部正确。
验收结果与处理异常
一次合格的试运行应同时满足位置、轨迹和控制状态要求,而不只是最终坐标正确。
- 核对第一次 MDI 位移:X 从 0.000 到 2.000 mm,Y、Z 不变。
- 核对第二次 MDI 位移:X 从 2.000 返回 0.000 mm,整个过程不越过已检查的安全空间。
- 核对手轮练习:每格移动量与倍率一致,累计十格为 0.100 mm,反向十格回到初值。
- 检查全程无软限位、碰撞和伺服报警,模拟刀尖始终位于预先确认的安全高度。
- 检查 MDI 结束时 G90 已生效,主轴仍停止,没有遗留需要继续执行的运动指令。
常见异常及处理方法如下。
| 现象 | 优先检查 | 正确处理 |
|---|---|---|
| 手轮一格移动0.10 mm | 手轮增量挡位 | 调回0.01 mm/格后重新验证 |
| X轴向与预期相反 | 轴选择、手轮旋转方向、坐标显示类型 | 停止操作,单格确认实际正向 |
| MDI移动距离明显不符 | G90/G91、G20/G21及起始坐标 | 停止仿真,恢复规定初态后重试 |
| 最终坐标正确但路径碰撞 | 中间轨迹、刀具与夹具空间关系 | 判定失败,重新规划安全路径 |
| 指令触发软限位报警 | 当前起点和目标位置是否超出行程 | 修改仿真起点或移动范围,不扩大行程保护参数 |
如果第一次 MDI 移动方向、距离或轨迹不符合预测,应立即暂停仿真并检查坐标、模式和刀具位置,不要尝试用下一条反向指令抵消未知错误。
不同厂商的具体操作键位和手轮挡位存在差异,可以参考 Haas 官方手动点动说明 核对相关概念,但实际执行必须遵循所选仿真控制器的规则。今后转到真实机床时,还需重新检查回零、刀具补偿、工件与夹具边界,并按现场安全规程进行单段、低倍率和空运行验证,不能直接照搬本课的虚拟坐标及安全高度。