
制造工艺 / 系统课时
用G02和G03控制圆弧轨迹
用G02和G03控制圆弧轨迹
在三轴铣削程序中,用许多直线段逼近圆角,容易增加程序量并留下可见折线。本课以 XY 平面两段相切的四分之一圆弧为例,计算圆心偏移、编写 G02/G03 程序,并用离线仿真核对轨迹方向、半径和连接处的连续性。
学习目标
- 从选定平面和行进方向判断 G02、G03 的旋转方向。
- 根据起点、终点及圆心坐标求出 I、J 偏移量。
- 编写两段相接的圆弧,并在图形仿真中检查几何与切向连续性。
识别圆弧方向与坐标含义
以常见 FANUC/Haas 风格的铣削 G 代码为例,G17 选定 XY 平面;从正 Z 方向朝工件俯视,G02 为顺时针插补,G03 为逆时针插补。G18 对应 XZ 平面,G19 对应 YZ 平面,不能在未核对平面时直接套用 I、J。
在 G17 G90 模式下,X、Y 表示圆弧终点的绝对坐标;本例的 I、J 表示由当前圆弧起点指向圆心的增量,不会因为 G90 而改为绝对圆心坐标。计算规则为:I=圆心 X-起点 X;J=圆心 Y-起点 Y。部分系统有不同的圆心编程模式,应先核对控制器手册。
G21 设定毫米,G94 设定每分钟进给。F300. 因而表示编程进给速度 300 mm/min;圆弧插补与 G01 一样属于进给运动,不能把它当成快速定位。
用两段四分之一圆弧计算偏移
先从 A(0,0) 走 G03 至 B(20,20),选圆心 C₁(0,20)。从 A 指向 C₁ 的偏移为 I=0、J=20;A 与 B 到 C₁ 的距离均为 20 mm,因此得到半径 20 mm 的逆时针 90° 圆弧。
接着从 B(20,20) 走 G02 至 D(40,40),选圆心 C₂(40,20)。第二段的起点已经变成 B,所以 I=40-20=20,J=20-20=0;起点和终点到 C₂ 的半径也都是 20 mm。这一段是顺时针 90° 圆弧。
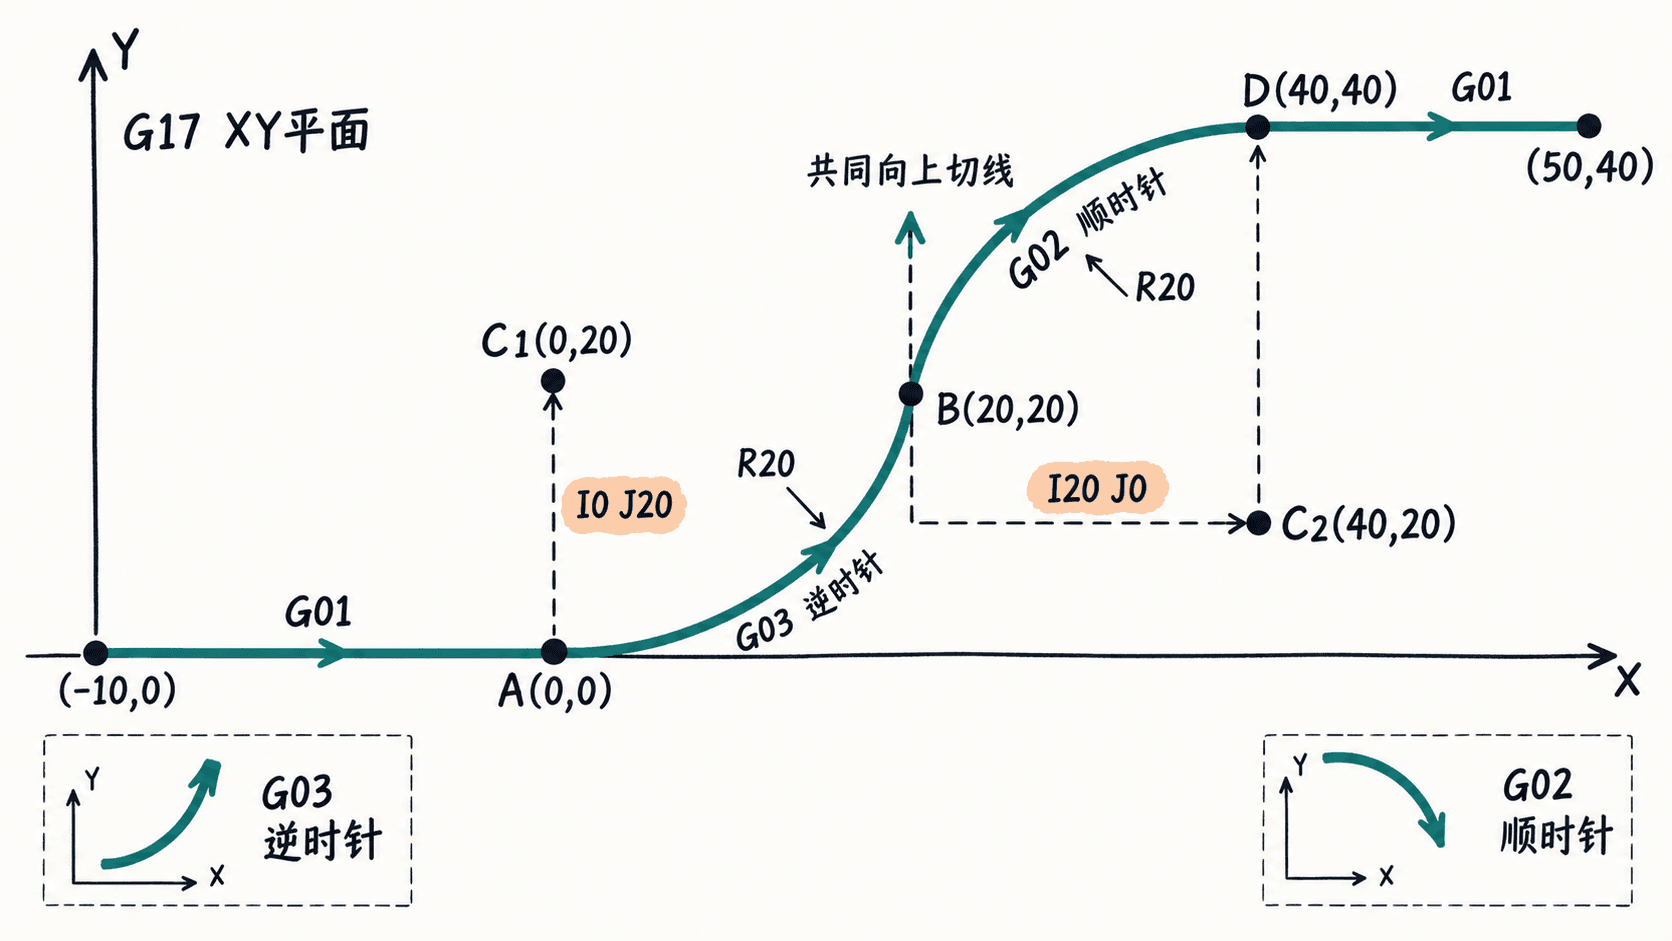
两段在 B 点的位置一致,且第一段结束与第二段开始的切线都指向正 Y;若只保证端点相接而不检查切线,刀路仍可能出现尖角和突变。
编写可检查的二维仿真程序
以下是 FANUC 类铣床的二维轨迹仿真示例,假设已设置 G54 工件零点。它故意不指定刀具、主轴、刀长补偿和 Z 安全高度,只能用于离线图形检验,严禁直接在实体机床上运行。
%
O0603 (XY ARC SIMULATION ONLY)
G21 G17 G90 G94 G40 G80
G54
G00 X-10. Y0.
G01 X0. Y0. F300. (TANGENT ENTRY)
G03 X20. Y20. I0. J20. (CCW R20)
G02 X40. Y40. I20. J0. (CW R20)
G01 X50. Y40. (TANGENT EXIT)
M30
%
预期结果(图形仿真中核对,不是控制器输出日志):
| 运动段 | 起点 → 终点(mm) | 应看到的刀心轨迹 |
|---|---|---|
G01 |
(-10,0) → (0,0) | 向右的水平直线 |
G03 |
(0,0) → (20,20) | 半径 20 mm,逆时针 90° |
G02 |
(20,20) → (40,40) | 半径 20 mm,顺时针 90° |
G01 |
(40,40) → (50,40) | 向右的水平直线 |
整个刀路应形成平滑连接的 S 形中段,不应出现跳点、整圆绕行或报警。G40 已取消刀具半径补偿,图中检查的是编程刀心轨迹,不是补偿后的零件轮廓。
定位轨迹错误与半径报警
- 先查平面、单位与模式:确认
G17、G21、G90、G94生效,且控制器采用以圆弧起点为基准的 I、J 增量定义;否则同样的数值可能得到另一条轨迹。 - 再核对两端半径:第一段圆心为 (0,20),第二段为 (40,20),各自的起点半径与终点半径都必须是 20 mm。若不相等,可能出现圆弧终点误差类报警;不要靠放宽机床公差掩盖错误。
- 最后看连接切线:A 处进刀直线沿 +X,B 处两圆弧切线都沿 +Y,D 处出刀直线沿 +X。端点重合却存在折角时,应重新检查圆心选取或前后运动方向。
图形检查通过后,再按实际工件、刀具和控制器规范补齐安全起始段、进退刀高度及空运行验证;启用 G41/G42 时还须重新检查补偿后的轨迹与干涉风险。