
制造工艺 / 系统课时
建立G54工件坐标偏置
建立G54工件坐标偏置
本课以虎钳夹持的铝合金安装板为例,将工件左前上角设为程序零点,在 FANUC 0i-M 类离线仿真环境中测定并填写 G54 偏置。完成后,通过安全高度定位程序验证工件坐标与实际装夹基准一致,避免因零点设置错误造成刀具偏移或碰撞。
学习目标
- 区分机床坐标系、工件坐标系与 G54 偏置的作用。
- 根据工件定位基准计算 X、Y、Z 偏置,并在仿真控制面板中正确录入。
- 使用 G54 定位程序和坐标显示验证零点,识别常见偏置错误。
理解机床零点与G54工件零点
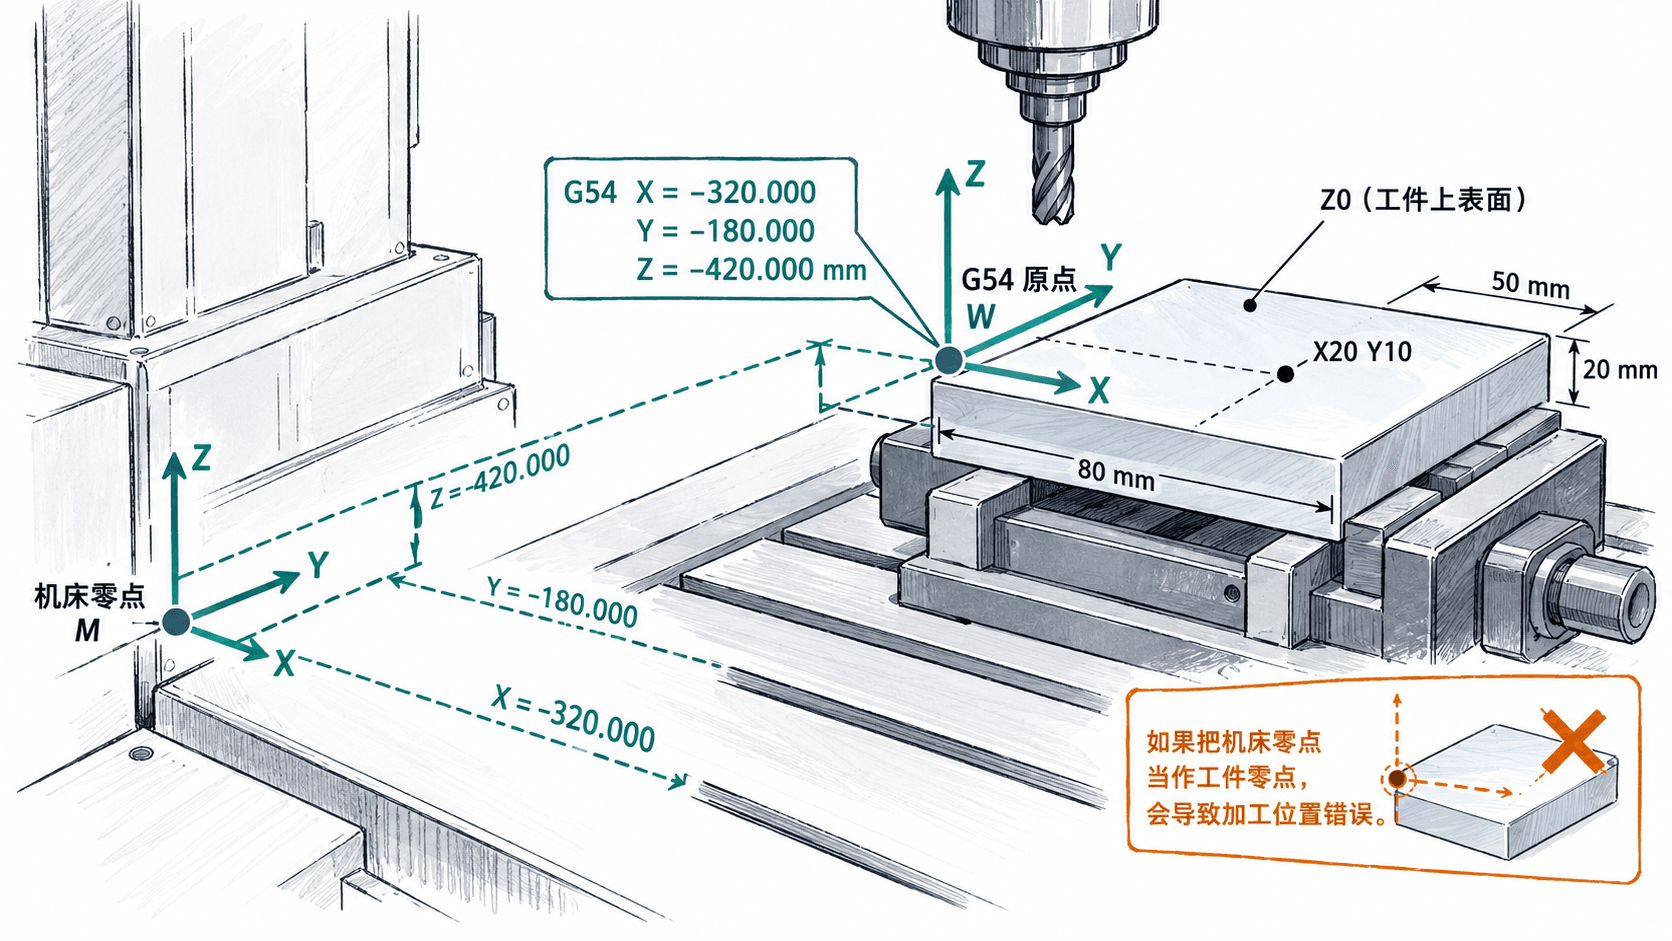
数控机床通过参考点建立机床坐标系,机床零点由机床设计和参数确定。工件每次装夹的位置可能不同,因此需要另行定义程序使用的工件零点。
G54 是 FANUC 类数控系统常用的第一组工件坐标偏置。控制器执行 G54 后,后续绝对坐标指令便按照 G54 定义的工件坐标系解释,直到切换到其他工件坐标系或发生相关坐标变换。
以一块长 80 mm、宽 50 mm、厚 20 mm 的安装板为例,约定:
- X 正方向沿工件长度向右。
- Y 正方向沿工件宽度向后。
- Z 正方向垂直工件上表面向上。
- G54 原点位于安装板左前上角,即 X0、Y0、Z0。
假设测量后确定工件零点在机床坐标系中的位置为 X=-320.000 mm、Y=-180.000 mm;经过正确的 Z 向基准及刀长标定,得到 G54 Z=-420.000 mm。这些数值仅用于当前仿真算例,不代表任何真实机床的固定设置。
在没有额外坐标平移、旋转和缩放的情况下,X、Y 方向满足:
例如,机床 X 坐标为 -300.000 mm,G54 X 偏置为 -320.000 mm,则工件 X 坐标为 20.000 mm。Y 方向同理。Z 方向还需要结合刀具长度补偿判断刀尖实际位置,不能直接忽略刀长。
根据定位基准确定偏置数值
本例安装板采用虎钳定位,左侧面为 X 向基准,前侧面为 Y 向基准,上表面为 Z 向基准。先在仿真中确认工件尺寸、虎钳位置和机床单位,再测量各基准位置。
对于 X、Y,可通过寻边器、测头或仿真测量功能确定工件外侧面。使用圆柱寻边器时,必须考虑寻边器半径,不能直接把接触时的主轴中心坐标当作工件边缘坐标。
假设采用直径 10 mm 的寻边器,并从 X、Y 负方向分别接近工件左侧面和前侧面,测量结果如下:
| 测量项目 | 机床坐标或参数 | 计算结果 |
|---|---|---|
| 左侧面寻边中心 X | -325.000 mm | -325+5=-320.000 mm |
| 前侧面寻边中心 Y | -185.000 mm | -185+5=-180.000 mm |
| 寻边器半径 | 5.000 mm | 按接近方向修正 |
| 工件顶面 Z | 已完成测头及刀长标定 | G54 Z=-420.000 mm |
其中 X、Y 的修正方向取决于寻边器位于工件哪一侧。本例从负方向接近,所以两个轴都加上 5 mm。若从正方向接近对应侧面,修正方向应反过来。
Z 向必须特别处理。普通铣床的机床 Z 坐标通常对应主轴参考位置,而不是任意刀具的刀尖位置。若使用测头、对刀仪或参考刀测量顶面,应按照仿真系统采用的刀长基准计算或测量 G54 Z;本例假定已正确完成这一过程,最终值为 -420.000 mm。
在仿真控制面板录入G54
以下以 FANUC 0i-M 类控制面板为参考。不同 SSCNC 版本、机床配置和系统语言的软键名称及页面位置可能存在差异,但应找到工件坐标偏置页面中的 G54 X、Y、Z 字段。
- 启动离线仿真,选择三轴立式加工中心和对应的 FANUC 类控制系统,确认工件已夹紧并且机床完成参考点返回。
- 检查当前采用毫米编程,工件装夹方向与预定 X、Y、Z 方向一致,并确认工件上表面为 Z0。
- 在操作面板按
OFFSET/SETTING,切换至WORK或工件坐标偏置页面。 - 找到 G54 对应的行或编号。部分 FANUC 页面将 G54 标记为
01,并另设00或EXT公共偏置,不能混淆。 - 将光标移至 G54 的 X、Y、Z 字段,分别输入本例测得的偏置值,并按
INPUT确认。具体数据写入权限和按键操作以仿真控制器为准。 - 重新读取三个字段,确认负号、小数位和单位均正确。退出编辑页面前,确认没有误改 G55、刀具补偿或公共偏置。
本例最终应得到以下 G54 数据:
| 字段 | 偏置值 | 对应基准 |
|---|---|---|
| G54 X | -320.000 mm | 工件左侧面 |
| G54 Y | -180.000 mm | 工件前侧面 |
| G54 Z | -420.000 mm | 工件上表面 |
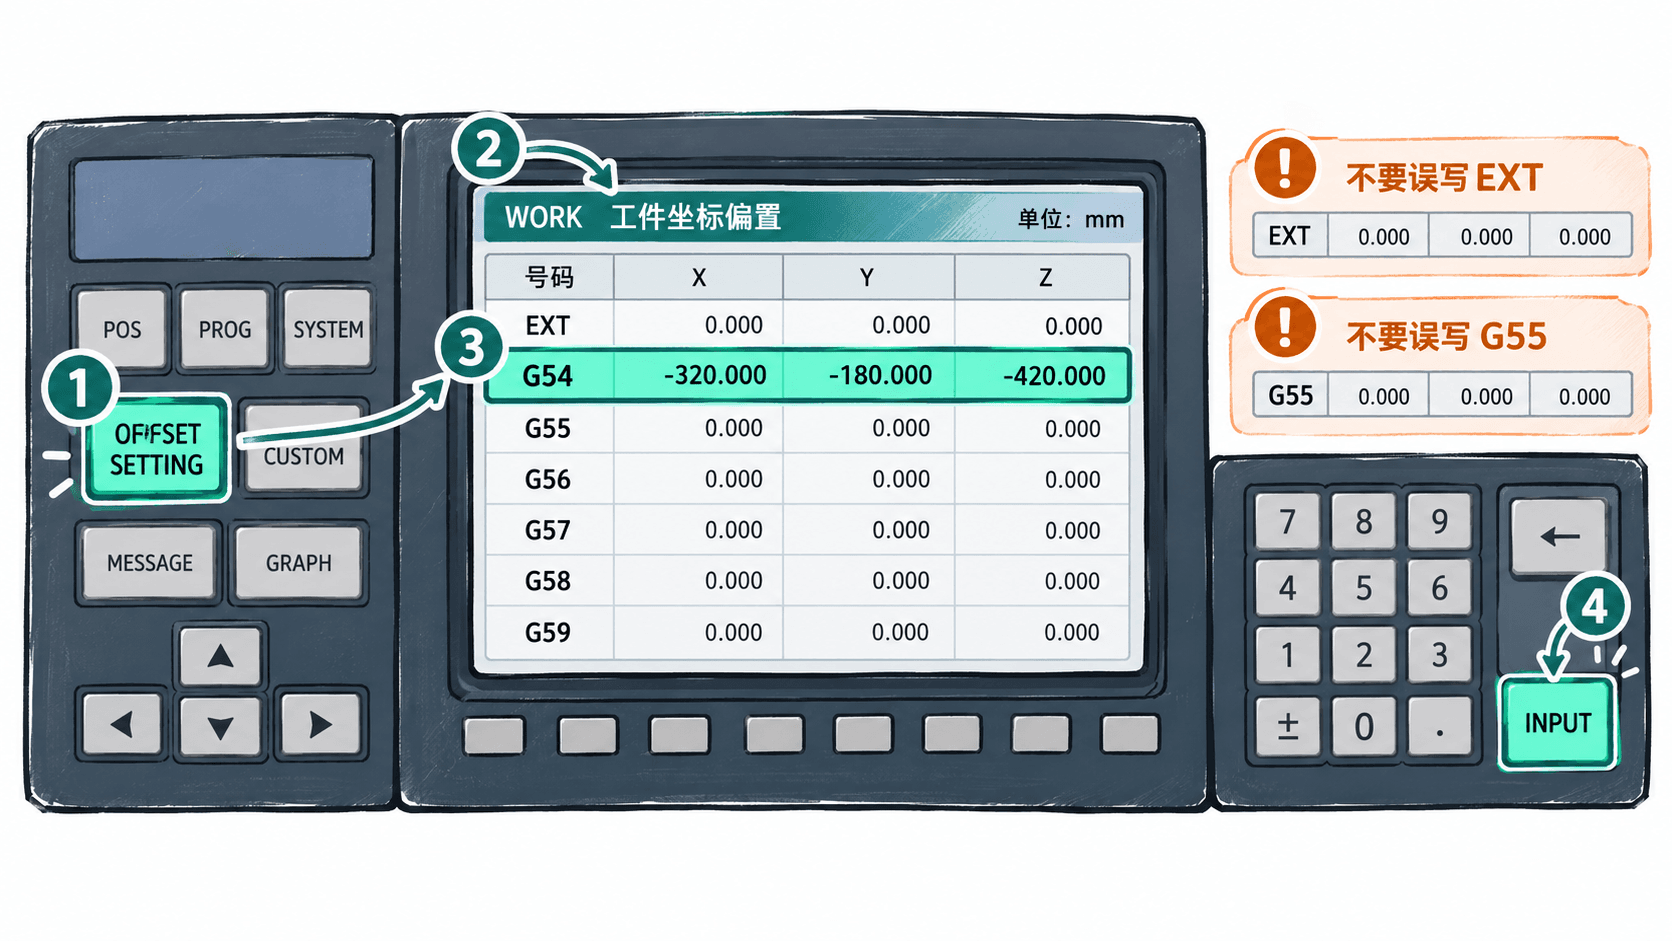
填写完成后,可在手动方式选择 G54 并观察工件绝对坐标显示。需要注意,在屏幕上输入偏置值并不代表刀具已经移动到工件零点;只有正确调用坐标系并执行定位,才能进一步验证物理位置是否一致。
使用定位程序验证G54
先确认仿真中已安装 T01 刀具,H01 保存了与该刀具及 Z 向基准匹配的长度补偿值,且没有遗留 G52、G92 或其他坐标变换。本例假定仿真机床的机床坐标 Z0 是已经核实的安全退刀位置。
下面的程序只执行安全高度定位,不启动主轴、不切削工件,适用于 FANUC 0i-M 类、支持所列指令的三轴铣削离线仿真环境。
%
O0054
(G54 WORK OFFSET CHECK - SIMULATION ONLY)
G21 G17 G90 G40 G49 G80
T01 M06
G53 G00 Z0.
G54 G00 X0. Y0.
G43 H01 G00 Z50.
G00 X20. Y10.
G00 Z80.
M30
%
其中 G21 指定毫米单位,G90 指定绝对编程,G54 选择刚才录入的工件坐标系。G53 在指定程序段使用机床坐标定位,G43 H01 则启用 T01 对应的刀具长度补偿。
在图形仿真和单段执行模式下运行,观察工件绝对坐标、刀具实际位置以及运动轨迹。
预期结果如下,表示程序执行到相应位置时应能在仿真坐标显示中看到的数值,并非控制器自动生成的日志:
调用G54后,移动到工件XY零点:
X 0.000    Y 0.000

启用G43 H01并定位到安全高度:
Z 50.000

程序最终工件坐标:
X 20.000   Y 10.000   Z 80.000
上述坐标以毫米为单位,实际机床坐标数值取决于偏置表和刀具长度。最终 X20、Y10 应位于工件左前角向内 20 mm、10 mm 的位置,刀尖应位于顶面上方 80 mm。仿真运动不得与虎钳、压板和工件发生干涉。
还可以交叉核对 X、Y 偏置:本例终点的工件 X20、Y10 分别对应机床 X=-300.000 mm、Y=-170.000 mm,前提是没有其他附加坐标变换。Z 向的机床读数则必须结合有效的 H01 刀长补偿解释。
排查零点偏移和补偿错误
如果仿真刀具没有移动到预期位置,不要直接反复修改 G54。先通过坐标显示判断错误发生在哪一层。
| 异常现象 | 优先检查 | 修正方法 |
|---|---|---|
| X、Y 整体偏移固定距离 | G54 数值及寻边器半径 | 复核接近方向和半径修正 |
| 程序按其他装夹零点运行 | 当前活动工件坐标系 | 确认程序明确调用 G54 |
| X、Y 移动方向或距离异常 | G90/G91 与 G21/G20 | 恢复预期绝对编程和毫米单位 |
| X、Y 正确但 Z 高度错误 | G54 Z、G43、H01 | 分别核查工件顶面偏置和刀长 |
| G54 数值正确但坐标仍有偏移 | EXT、G52、G92 等附加偏置 | 查明并按控制器规则取消非预期变换 |
对于 X、Y 的整体偏移,可以回到工件左侧面和前侧面重复寻边,将两次测量结果与 G54 偏置表对照。如果差值恰好为 5 mm,应优先怀疑本例直径 10 mm 寻边器的半径补偿遗漏或方向错误。
对于 Z 向错误,应先停止运动,确认刀具编号、H01 的实际长度值、G43 的生效状态以及 G54 Z 的建立方法,不应通过随意增减一个经验数值掩盖问题。
合格的 G54 设置应同时满足三个条件:偏置表与测量基准一致;调用 G54 后,刀具能够在安全高度到达指定工件坐标;切换观察机床坐标和工件坐标时,位置差异能够由 G54 及有效刀具补偿合理解释。完成这些检查后,才能将该坐标系用于后续的空运行与首件加工验证。