
制造工艺 / 系统课时
读懂机床坐标轴和运动方向
读懂机床坐标轴和运动方向
看到机床上的 X+、Y-、Z+,不能只凭工作台向哪边移动来判断刀路。本课以刀具相对工件的运动为统一视角,标出常见立式铣床与卧式车床的轴向,并用坐标差值算出实际进退刀方向。
学习目标
- 识别典型立式铣床 X、Y、Z 轴及正负方向。
- 区分编程中的相对运动方向与工作台等部件的实际移动方向。
- 读懂卧式车床 X、Z 轴方向,并区分直径变化与径向位移。
立式铣床的三条直线轴
常见三轴立式加工中心有彼此垂直的 X、Y、Z 轴,Z 轴与竖直主轴平行。以下约定操作者站在机床正面,以刀具相对工件的位移判定正负方向,而不是以工作台的移动方向判定。
| 轴 | 正方向(+) | 负方向(-) |
|---|---|---|
| X | 向操作者右侧 | 向操作者左侧 |
| Y | 向机床后方、远离操作者 | 向机床前方、靠近操作者 |
| Z | 向上、远离工件 | 向下、靠近工件 |
例如,刀具相对工件沿 Z+ 移动 5 mm,表示两者在 Z 方向的相对距离增加 5 mm;并不意味着机床一定由主轴箱上升来完成这次移动。
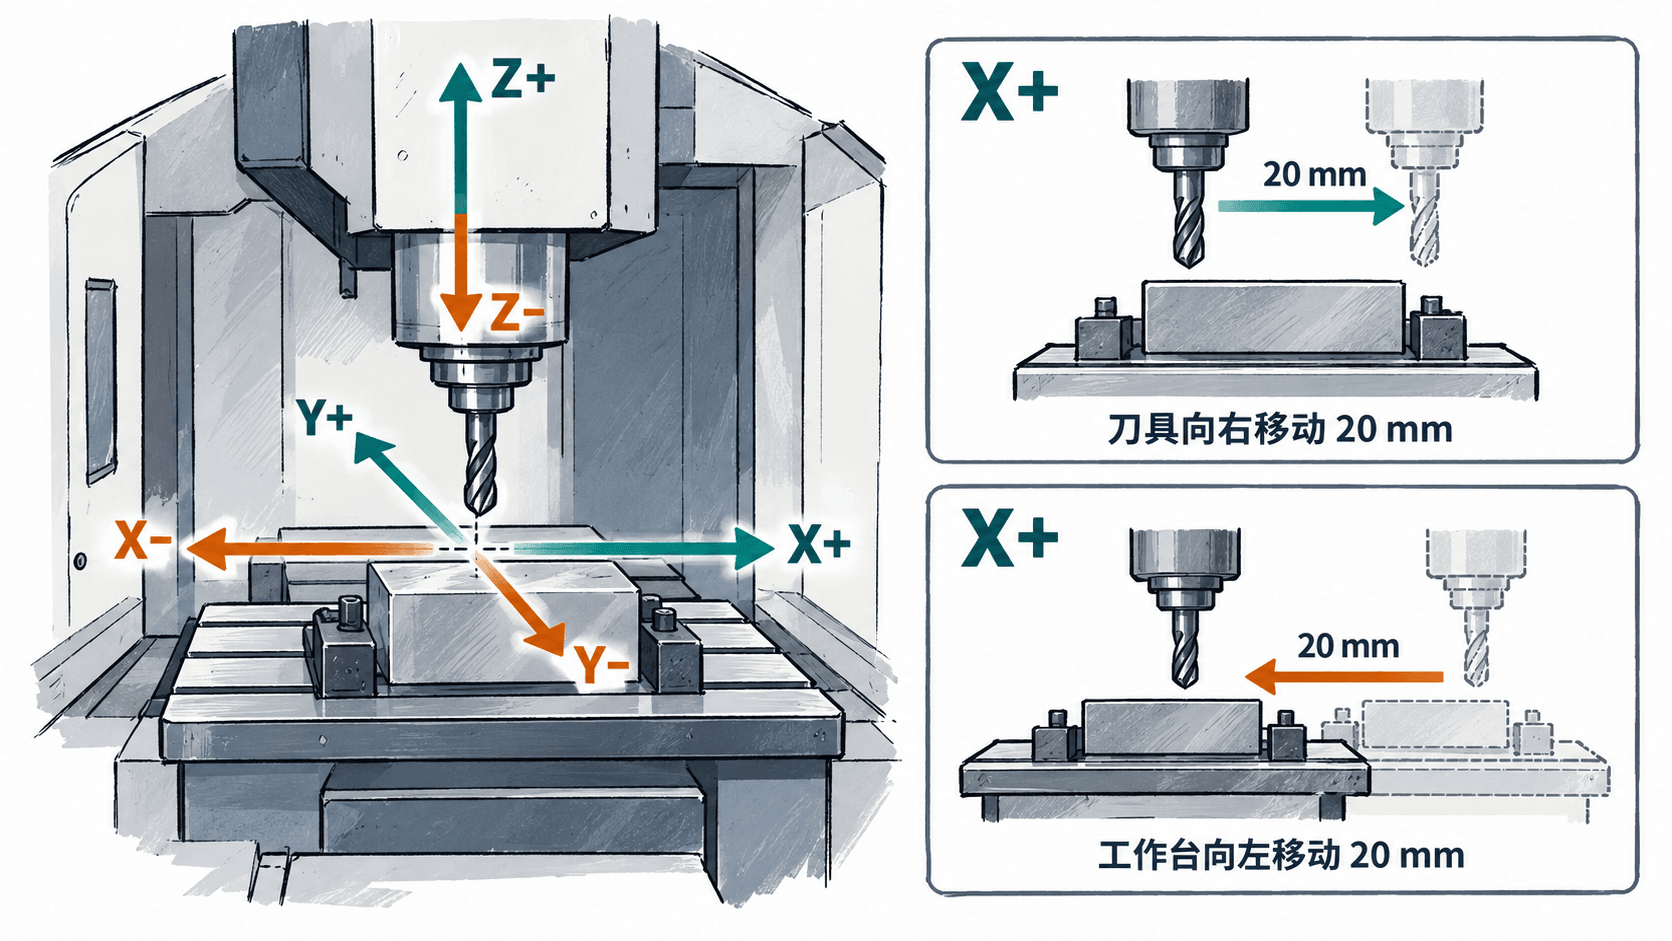
为什么工作台可能朝反方向走
数控程序通常按刀具相对工件的运动描述刀路。假设需要 X+ 方向移动 20 mm:若由刀具移动来实现,刀具向右走 20 mm;若刀具水平位置固定、由载有工件的工作台实现,工作台实际向左走 20 mm。两种情况下,刀具相对工件的位移都是 X+20 mm。
同理,在上述典型立式铣床中,程序要求刀具相对工件向机床后方走 Y+,如果仅由工作台运动实现,工作台会向操作者移动。判断程序方向时看刀具与工件的相对位置;判断避让时还要看实际运动部件的扫掠空间。
机床参考点决定机床坐标的原点;工件坐标系(例如 G54)可以把原点设在毛坯角点或上表面。正常平移设置工件零点不会颠倒 X、Y、Z 轴的正负方向。
卧式车床的 X、Z 轴
常见两轴卧式车床由主轴带动工件旋转,刀具主要沿 X、Z 两个方向移动。假设卡盘位于左侧、尾座位于右侧:Z 轴平行主轴轴线,Z+ 远离卡盘,Z- 靠近卡盘;X 轴沿工件径向,X+ 远离旋转中心线,X- 靠近中心线。
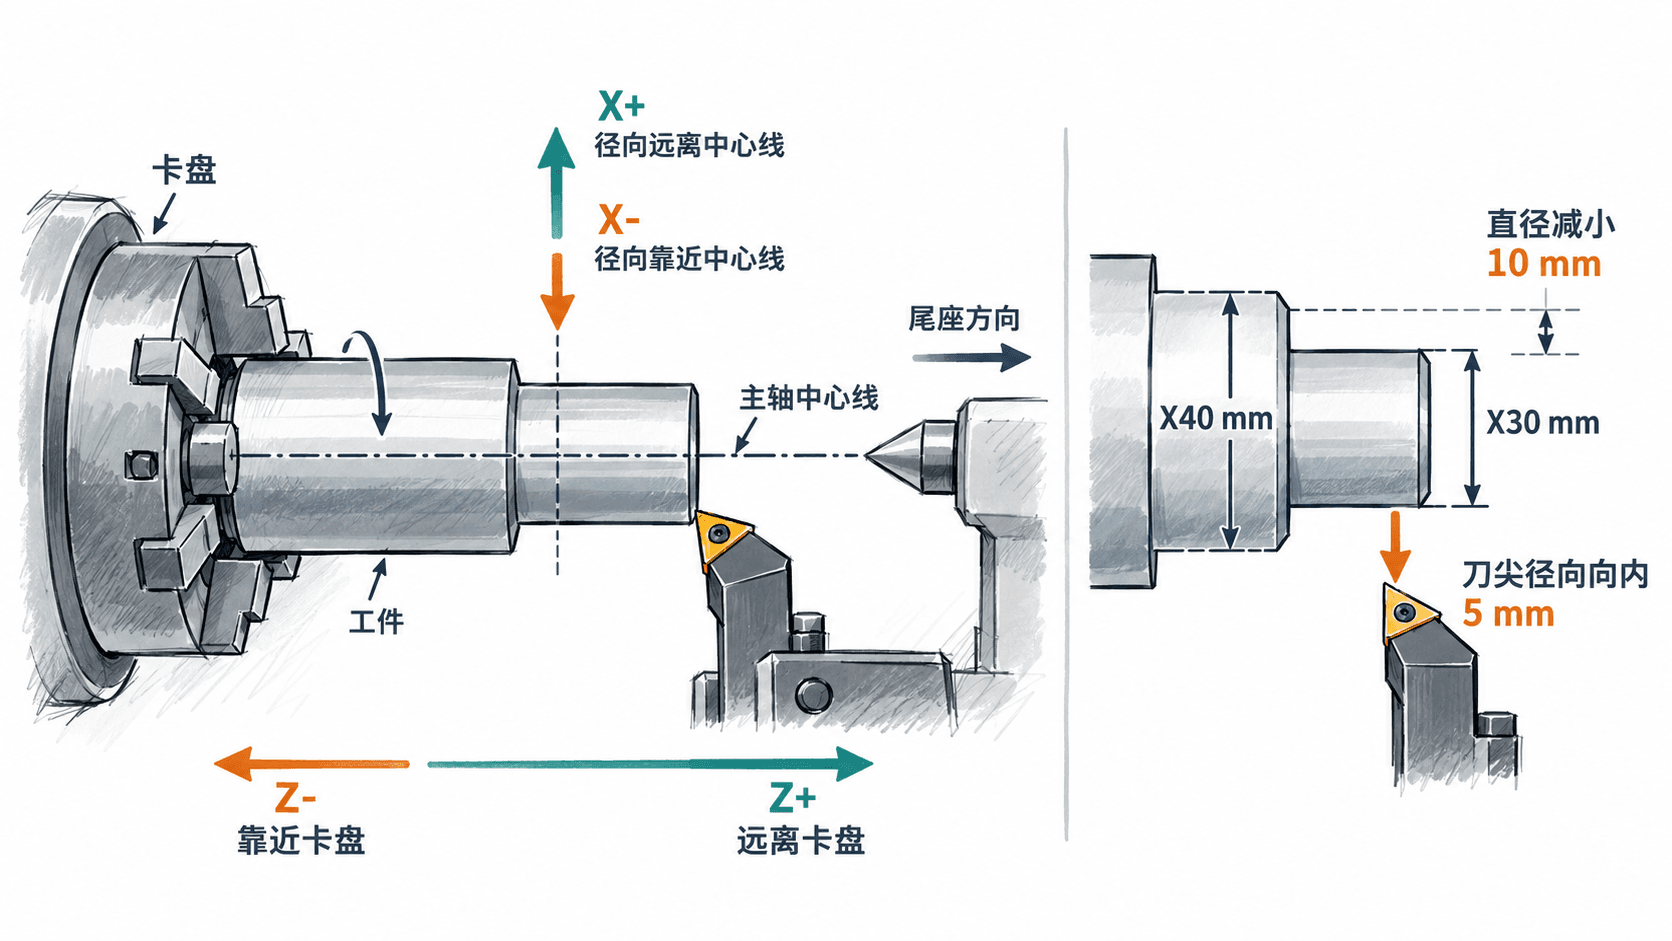
多数常见车削控制系统以直径值表示 X 坐标:从 X40 移到 X30,直径数值减少 10 mm,但刀尖实际沿径向向中心线靠近 5 mm。若机床使用半径编程,则不能再除以 2;必须在看程序前确认控制系统及其编程模式。
与立铣的 Z 轴通常用于刀具上下进退不同,卧式车床的 Z 轴用于沿工件长度方向走刀。车床刀塔在前侧或后侧时,X 轴的视觉朝向可能不同,不可一律记成“X+ 向上”。
根据起点和终点判断进退刀
先确认两个位置使用同一坐标系,再用“终点减起点”逐轴求差。以下仅为方向计算,单位均为 mm,不是可以直接上机的加工指令。
- 铣床:刀具从 A(X10,Y20,Z5)到 B(X35,Y15,Z8),差值为 ΔX=+25、ΔY=-5、ΔZ=+3。按前述视角,刀具相对工件向右 25、向操作者 5、向上 3。
- 车床:在直径编程模式下,从 A(X40,Z2)到 B(X30,Z-10),差值为 ΔX=-10、ΔZ=-12。刀尖径向向中心线靠近 5,轴向向卡盘靠近 12。
两种算例都只说明运动方向与位移大小。刀具是否撞到工件、夹具或卡盘,还取决于原点位置、刀具几何补偿、装夹方式及当前余量。
在仿真与机床上核对
- 找到对应机型说明书的轴向图,确认主轴朝向、卡盘位置和实际由哪个部件移动;不要用另一台机床的外观推断本机方向。
- 在仿真中分别设置单轴正向位移,观察刀具相对工件的方向;铣床先核对 X+、Y+、Z+,车床先核对 X+、Z+ 及直径或半径编程模式。
- 核对显示页面中的机床坐标与工件坐标,区分回参考点与设置工件零点;同一位置在两种坐标系下数值可以不同,但正常平移原点不会改变正负方向。