
制造工艺 / 系统课时
执行参考点返回与行程检查
执行参考点返回与行程检查
本课以三轴立式加工中心仿真环境为例,完成机床参考点返回、坐标状态核对和软限位检查。通过一次面板操作、一次程序返回和一组行程预检,学会判断机床是否建立了正确的位置基准,以及如何在轴运动前拦截越界指令。
学习目标
- 区分机床参考点、机床坐标零点、工件零点与软限位的作用。
- 在仿真环境中执行各轴参考点返回,核对坐标和回零完成状态。
- 使用具体行程数据判断目标位置是否越界,并识别必须停止操作的异常。
参考点、机床坐标与软限位
机床参考点是制造商设定的轴位置基准。对于需要回零建立位置基准的机床,上电后必须按规定执行参考点返回,数控系统才能可靠地确定各轴在机床坐标系中的位置。使用绝对式位置编码器的机床可能在重新上电后保留位置基准,具体以系统状态和制造商要求为准。
需要区分三个位置概念:
- 机床参考点:用于建立或确认轴的位置基准,通常靠近某一行程端部。
- 机床坐标零点:机床坐标系的固定原点,不一定与参考点重合。
- 工件零点:通过 G54 等工件坐标偏置定义的加工基准,通常位于工件表面、中心或设计基准处。
软限位是数控系统根据机床坐标和设定行程实施的软件运动限制。它与硬限位开关不同,也不能代替刀具、夹具之间的碰撞检查。
假设某三轴铣床仿真模型的轴行程与参考位置如下,单位均为 mm:
| 轴 | 机床坐标允许范围 | 示例参考位置 |
|---|---|---|
| X | -600~0 | X0 |
| Y | -400~0 | Y0 |
| Z | -450~0 | Z0 |
这些是教学假设值,不是通用机床参数。真实设备可能采用不同的坐标方向、参考位置和软限位设置,必须以机床参数和制造商资料为准。
面板回零与坐标核对
先在具备轴运动仿真功能的三轴立式加工中心模型中执行操作,不连接真实机床。确认仿真器能显示机床坐标、参考点状态和轴运动轨迹。
- 打开仿真机床,确保主轴停止、刀具与工件及夹具之间留有安全空间,并确认没有未处理的报警。
- 打开坐标显示页面,切换至机床坐标显示,常见标签为 MACHINE 或机床坐标。记录当前 X、Y、Z 数值及各轴参考点状态。
- 在操作方式中选择回参考点模式,常见标识为 ZERO RETURN、REF RETURN 或回参考点。不同控制器的按钮布局和操作方式不同,以对应机型说明书为准。
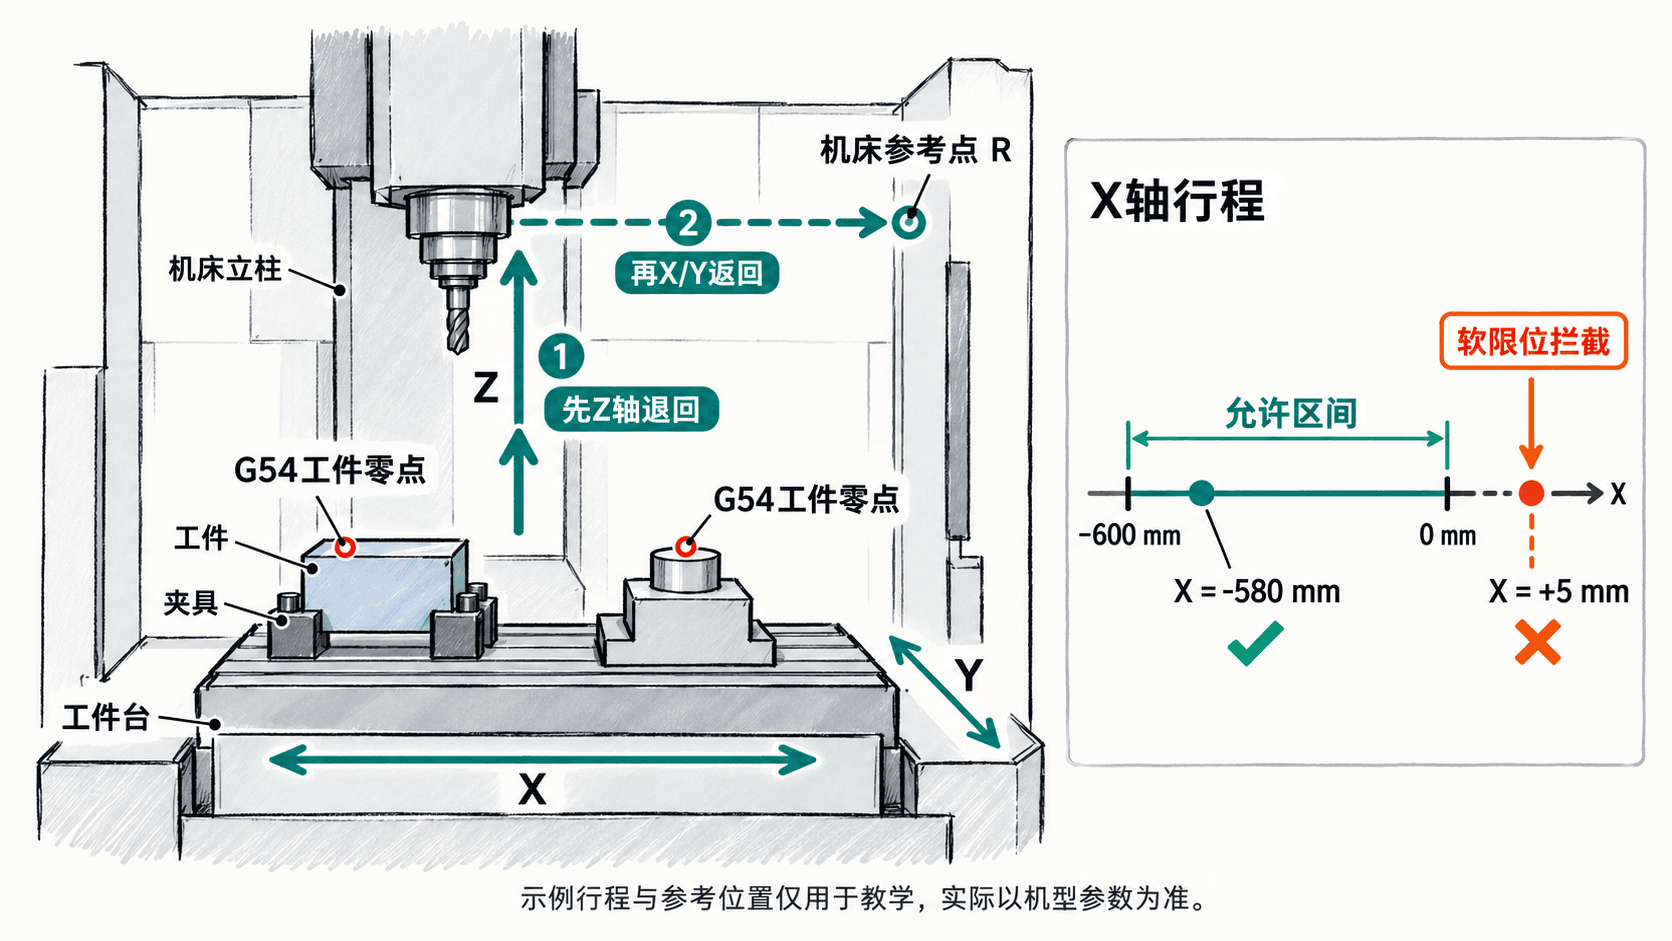
- 按该机型规定的顺序执行各轴返回。对于本课无干涉的教学模型,先使 Z 轴回到上方安全参考位置,再执行 X、Y 轴返回。部分机床采用自动规定顺序,不得擅自改变。
- 观察运动方向、运动轨迹、机床坐标变化及参考点完成指示。全部完成后,记录每个轴的最终状态。
例如,假设仿真机床以各轴机床坐标零点作为参考位置,返回前坐标为 X-150、Y-100、Z-260,则正确返回后,机床坐标应显示接近 X0、Y0、Z0,同时三个轴均显示参考点返回完成。
如果机床将参考点设在非零机床坐标位置,则应以制造商定义的参考坐标进行核对,不能因为显示值不是零就认定回零失败。
用 G28 观察程序返回路线
面板回零与程序中的回参考点指令不是完全相同的操作。面板回零通常用于建立或确认位置基准,而 G28 在支持该指令的数控系统中用于命令轴返回指定参考位置,不能代替上电后必需的首次参考点搜索。
下面使用支持 FANUC 风格 G28 的三轴铣床仿真器,演示已经完成参考点建立之后的程序返回动作。必须先确认各轴当前位置有效、Z 轴返回路线无干涉,且仿真器支持这些指令。
%
O0203 (SIMULATION ONLY)
G21 G17 G40 G49 G80 G90
G91 G28 Z0.
G91 G28 X0. Y0.
G90
M30
%
预期结果(仿真运动观察项,并非控制器原始日志):
Z轴:先返回机床参考位置
X、Y轴:随后返回各自参考位置
程序结束前:恢复绝对编程模式G90
关键在于 G91 G28 Z0.。G91 将中间位置解释为相对当前点的增量,Z0. 表示中间点仍为当前 Z 位置,随后控制器执行 Z 轴到参考位置的运动。第二条 G28 指令使 X、Y 轴按同样机制返回。最后使用 G90 恢复绝对编程模式,避免影响后续程序。
如果误写为 G90 G28 X0. Y0. Z0.,控制器可能先经由当前工件坐标系中的 X0、Y0、Z0 中间位置,再返回机床参考位置,存在撞击工件或夹具的风险。
不移动机床的行程检查
行程检查应先从读取参数和模拟目标位置开始,不通过故意撞击硬限位来验证保护功能。
仍采用前面的 X 轴允许范围 -600~0 mm,检查以下三个目标:
| 目标机床坐标 | 判断 | 原因 |
|---|---|---|
| X-300 | 范围内 | 距两端边界均有余量 |
| X-580 | 范围内但接近边界 | 距负向边界仅20 mm |
| X+5 | 超出软限位 | 超过正向上限0 mm |
在支持轨迹预演或行程预检的仿真器中,选择只检查、不执行轴运动的功能,分别输入上述目标机床坐标。验证 X-300 和 X-580 属于允许范围,X+5 应被判定为越界。如果仿真器没有独立行程预检功能,就使用参数范围进行人工判断,不要通过实际轴运动试探边界。
检查时注意目标坐标的坐标系。这里的三个数值均指机床坐标,不是 G54 工件坐标;若使用工件坐标指令,必须先根据当前偏置换算为对应的机床轴位置后再判断。
此外,机床软件行程范围以内不一定代表加工安全。X-580 虽未超限,仍可能因刀具伸出长度、夹具高度或机床内部障碍物发生碰撞。
异常返回时停止的条件
参考点返回后至少核对三项:轴是否显示参考点完成、坐标是否与机型定义的参考位置一致、控制系统是否存在未解除的轴或行程报警。
遇到以下情况,应停止下一步运动并定位原因:
- 轴始终显示未回参考点:确认是否选对操作方式、轴选择与使能状态,查看参考点搜索是否被报警或联锁中断,不要反复强制执行快速移动。
- 出现超程或软限位报警:停止自动运行,记录轴名和报警信息,核对机床位置与行程设置。不得通过关闭软限位、修改参考位置参数或短接限位信号绕过保护。
- 坐标与预期不符:先确认显示的是机床坐标还是工件坐标,再检查该机型参考点是否与机床零点重合。不要直接修改 G54 或机械参考偏置来掩盖问题。
- 运动方向或路线异常:立即使用仿真器的停止功能,检查轴方向、坐标配置和参考点设置;真实机床应按现场规程安全停机并由授权人员检查。
最后在仿真器中保存一份检查记录,包含机型、三个轴的回零完成状态、返回后的机床坐标、示例行程上下限以及 X+5 越界的预检结果。只有参考状态正确、坐标符合机型定义且行程检查没有未处理异常时,才继续进行后续的点动、对刀或加工程序验证。