
制造工艺 / 系统课时
识别车床X/Z轴与直径编程
识别车床X/Z轴与直径编程
把回转零件图上的外径、台阶和长度转换为车床的 X/Z 坐标,才能正确描述刀具目标位置。这里以常见 FANUC 类两轴车床的直径编程为例,建立坐标方向、算出阶梯轴轮廓点,并通过离线空走检查符号与尺寸。
学习目标
- 判断车床 X、Z 轴的正负方向,确定工件编程零点。
- 区分 X 直径坐标与刀具实际径向位移。
- 将阶梯轴尺寸换算为 X/Z 点位,并完成离线验证。
判断轴向并设定工件零点
两轴车床的 Z 轴平行主轴轴线,通常 Z 正方向远离主轴、朝工件自由端;X 轴沿径向,X 正方向远离旋转中心。刀架在机床画面中的上方或下方,不一定等于 X 正方向,应以机床坐标说明和点动显示为准。
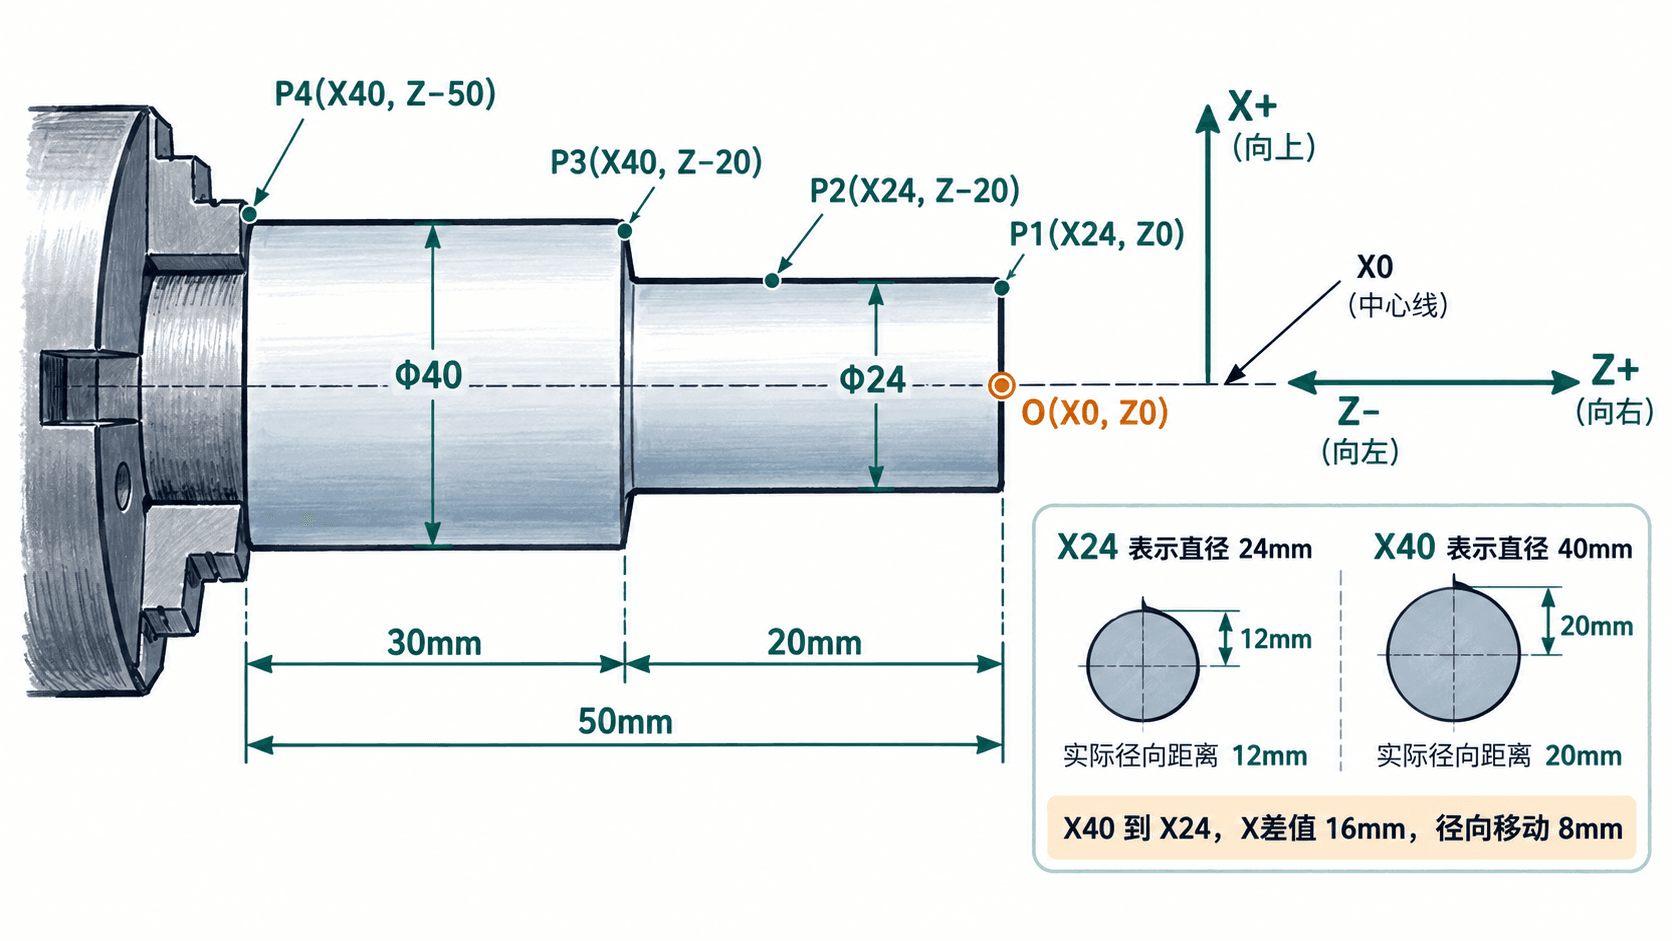
以左侧卡盘夹持、工件向右伸出的布局为例,把右端成品端面的中心定为工件零点:中心线为 X0,端面为 Z0。向卡盘一侧进入工件时 Z 为负,离开端面向右时 Z 为正。以下尺寸均以毫米计。
理解直径编程与径向移动
常见车床将 X 轴设为直径编程:X24.0 对应工件直径 24 mm,刀尖到旋转中心线的径向距离为 12 mm;X40.0 对应半径 20 mm。Z 坐标仍按轴向实际长度输入,不需要乘二或除二。
例如从 X40.0 移到 X24.0,直径坐标减少 16 mm,刀具实际径向靠近中心 8 mm。在直径编程下,径向移动量等于 X 坐标变化量的一半。若误以为实际切深是 16 mm,切削参数和退刀距离就会算错。
从阶梯轴尺寸计算坐标
假设零件右端为直径 24 mm、长度 20 mm 的小径段;左侧接直径 40 mm、长度 30 mm 的大径段,总长 50 mm。选右端面中心为 X0 Z0 后,沿上侧成品轮廓读取四个特征点:
| 点位 | 对应位置 | X(直径,mm) | Z(mm) |
|---|---|---|---|
| P1 | 小径右端外缘 | 24.0 | 0.0 |
| P2 | 小径左端肩部 | 24.0 | -20.0 |
| P3 | 大径右端肩部 | 40.0 | -20.0 |
| P4 | 大径左端外缘 | 40.0 | -50.0 |
P2 和 P3 位于同一肩部平面,所以 Z 都是 -20.0,但 X 分别为 24.0 和 40.0。将轮廓尺寸转换成坐标时,先列出每个台阶的 Z 位置,再填入该处的直径,可减少漏写肩部点的情况。表中是几何轮廓点,不等于已经考虑刀尖圆弧补偿和安全进退刀的可直接切削刀路。
用离线空走核查方向
以下是适用于常见 FANUC 类车床 G 代码系统 A 的离线仿真演示程序,不是可直接上机的加工程序。假设使用毫米制、X 直径编程,工件最大外径为 40 mm,G54 已按前述零点设置,T0101 刀具补偿正确,Z-50 附近不存在卡盘干涉。程序让刀具在 X44.0 处沿 Z 方向空走:相对直径 40 mm 的表面,径向留有 2 mm 间隙。
O0701 (XZ AIR TRACE)
G21
G18 G40 G99 G54
T0101
G97 S500 M03
G00 X60.0 Z10.0
G00 X44.0 Z2.0
G01 Z-50.0 F0.20
G00 X60.0
G00 Z10.0
M05
M30
预期结果:仿真刀尖从 X60 Z10 接近 X44 Z2,在恒定 X44 下向卡盘方向移动至 Z-50,再沿 X 正方向退至 X60,最后回到 Z10;全过程不接触直径不超过 40 mm 的工件。F0.20 在 G99 下为每转进给 0.20 mm。
检查时看三个量:X 数值从 60 减至 44 时刀尖应靠近中心;Z 从 2 减至 -50 时应朝卡盘侧移动;X44 与直径 40 mm 外圆的径向间隙应为 2 mm。若方向或间隙不符,先停在离线仿真中检查零点、直径模式、刀补及机床模型,不要直接转入实机运行。
避免增量地址混用
常见 FANUC 车床 G 代码系统 A 用 X/Z 表示绝对目标,用 U/W 表示相对当前位置的增量。假如当前在 X40 Z-20,希望到达 X24 Z0,对应变化量是 U-16.0 W20.0;它表示 X 直径减少 16 mm、实际径向靠近 8 mm,同时沿 Z 正方向移动 20 mm。这只是坐标换算,不代表可以沿该斜线直接切削。
还要注意:在 FANUC G 代码系统 A 中,G90 常用于外圆车削固定循环,不能照搬部分铣床的“G90 绝对编程”理解。核对所用系统类别后再编写运动指令,先把图纸的直径与轴向长度逐点换算清楚,才能继续规划安全刀路。