
计算机视觉 / 系统课时
构建图像预处理流水线
构建图像预处理流水线
预处理的目标不是把步骤堆得越多越好,而是把不同来源的图像收敛成算法可预测的输入。本篇用缩放、灰度转换、高斯滤波和阈值化组成一条固定流水线,并用可运行示例检查尺寸、类型和二值结果。
学习目标
- 为预处理流水线固定尺寸、颜色空间、滤波核和阈值策略。
- 用单一函数输出稳定的
uint8二值图,方便后续轮廓或运动分析。 - 通过形状、数据类型和像素取值验证每一步是否真的生效。
固定每一步的输入输出
假设后续算法只需要二值前景,可先把输入统一到 640×360。下采样使用 cv2.INTER_AREA,随后转灰度、做 5×5 高斯滤波,再交给 Otsu 自动阈值;这样输出始终是单通道 uint8,像素只包含 0 和 255。
| 步骤 | OpenCV 调用 | 建议值 | 产物 |
|---|---|---|---|
| 缩放 | cv2.resize |
640×360,INTER_AREA |
BGR,360×640×3 |
| 灰度 | cv2.cvtColor |
COLOR_BGR2GRAY |
单通道灰度 |
| 滤波 | cv2.GaussianBlur |
核 5×5,sigmaX=0 |
平滑灰度图 |
| 阈值 | cv2.threshold |
THRESH_BINARY + THRESH_OTSU |
0/255 二值图 |
若项目光照固定且目标灰度范围稳定,可以把 Otsu 换成固定阈值,例如 120;若亮度会随时间明显变化,固定阈值更容易整帧失效。选择策略时要以连续视频验证,不要只挑一张效果最好的样图。
把处理顺序固定成流水线
这里存在四个连续变换,读代码能看到调用顺序,但图更适合检查每一步的尺寸、通道数和像素语义是否一致。尤其是 Otsu 阈值模式要求单通道输入,不能把 BGR 三通道图像当作同一种输入。
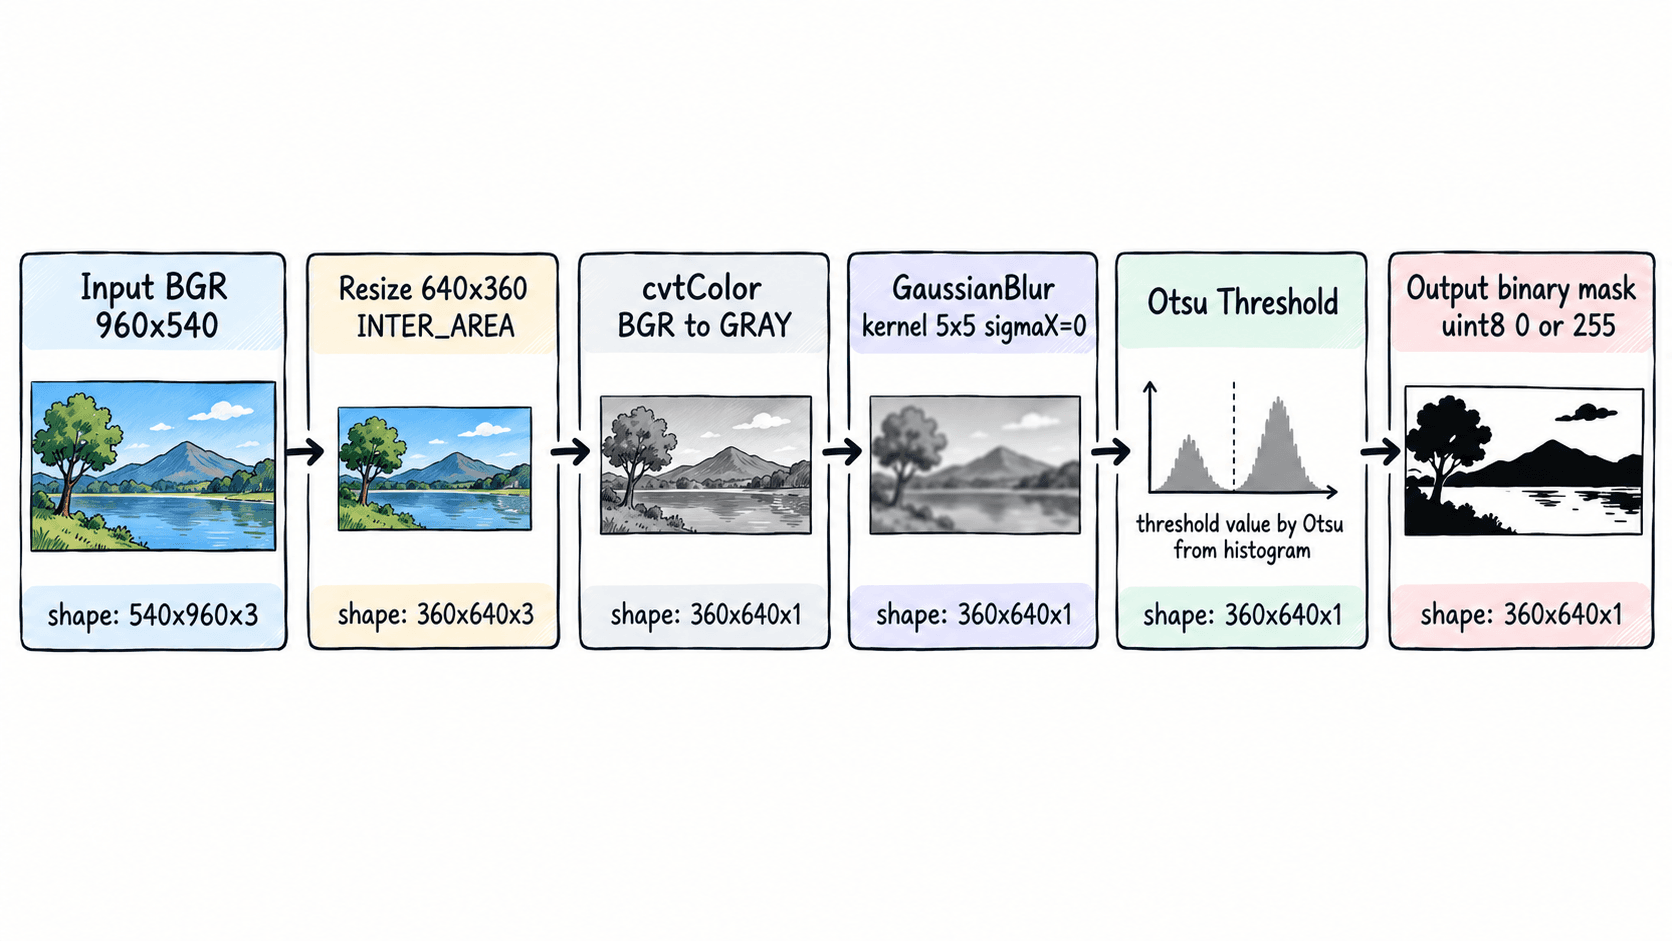
顺序不要随意调整。先阈值再缩放会把二值边缘重新插值出中间灰度;先对三通道 BGR 做高斯滤波虽然能工作,但如果后续只需要灰度,会处理三个通道并增加不必要的计算。把函数输出契约固定后,后续模块只接收二值图即可。
实现可复用预处理函数
下面示例不依赖外部图片:程序先生成一张 960×540 的三色灰度场景,再执行完整流水线,并打印可直接核对的形状、类型和二值取值。
import cv2
import numpy as np

def preprocess(frame_bgr):
    resized = cv2.resize(
        frame_bgr,
        (640, 360),
        interpolation=cv2.INTER_AREA,
    )
    gray = cv2.cvtColor(resized, cv2.COLOR_BGR2GRAY)
    blurred = cv2.GaussianBlur(gray, (5, 5), 0)

    otsu_value, binary = cv2.threshold(
        blurred,
        0,
        255,
        cv2.THRESH_BINARY + cv2.THRESH_OTSU,
    )
    return resized, binary, otsu_value

def main():
    frame = np.full((540, 960, 3), 30, dtype=np.uint8)
    cv2.rectangle(frame, (180, 120), (780, 420), (210, 210, 210), -1)
    cv2.circle(frame, (480, 270), 70, (120, 120, 120), -1)

    resized, binary, otsu_value = preprocess(frame)

    print(f"source={frame.shape}")
    print(f"resized={resized.shape}")
    print(f"binary={binary.shape} dtype={binary.dtype}")
    print(f"unique={np.unique(binary).tolist()}")
    print(f"otsu={otsu_value:.0f}")

if __name__ == "__main__":
main()预期输出如下;<THRESHOLD> 是 Otsu 根据当前图像计算出的阈值,实际场景更换后会变化:
source=(540, 960, 3)
resized=(360, 640, 3)
binary=(360, 640) dtype=uint8
unique=[0, 255]
otsu=<THRESHOLD>
如果 binary.shape 仍有第三个通道,说明颜色转换没有进入正确位置;如果 unique 出现大量 0~255 的中间值,说明你检查的并不是阈值后的最终掩膜,或者后面又对二值图做了插值缩放。
用连续帧检查稳定性
对实时项目,建议至少抽取 300 帧做一次统计。固定机位和光照下,可以先用“输出尺寸始终为 360×640、类型始终为 uint8、像素集合只含 0/255”作为硬性检查,再记录 Otsu 阈值和前景白像素比例是否突然跳变。
例如同一静态场景里,若 Otsu 阈值长期在 105~118,某一段突然升到 180,同时白像素比例从 22% 跳到 78%,应先检查自动曝光或光源变化,而不是立刻调整轮廓面积阈值。预处理稳定后,后续算法的参数才有可重复的意义。