
计算机视觉 / 系统课时
使用腐蚀与膨胀
使用腐蚀与膨胀
腐蚀和膨胀是二值掩膜处理中最基础的两种形态学操作:前者收缩白色前景,后者扩展白色前景。本节直接用 3×3 结构元素处理一个可验证的掩膜,并说明它们何时能去噪、填缝,以及会带来什么副作用。
学习目标
- 能使用
cv2.erode和cv2.dilate处理单通道掩膜。 - 能根据核尺寸和
iterations预测边界大致变化量。 - 能识别“去白色噪点”和“填黑色空隙”时的典型副作用。
前景为什么会收缩或扩张
在常见的二值掩膜中,通常把 255 当作前景、0 当作背景。使用 3×3 全 1 矩形核时,腐蚀会让只有完整邻域都能保住的位置继续为白色,因此外边界向内退;膨胀只要邻域内出现白色,就会把影响扩散出去,因此外边界向外长。
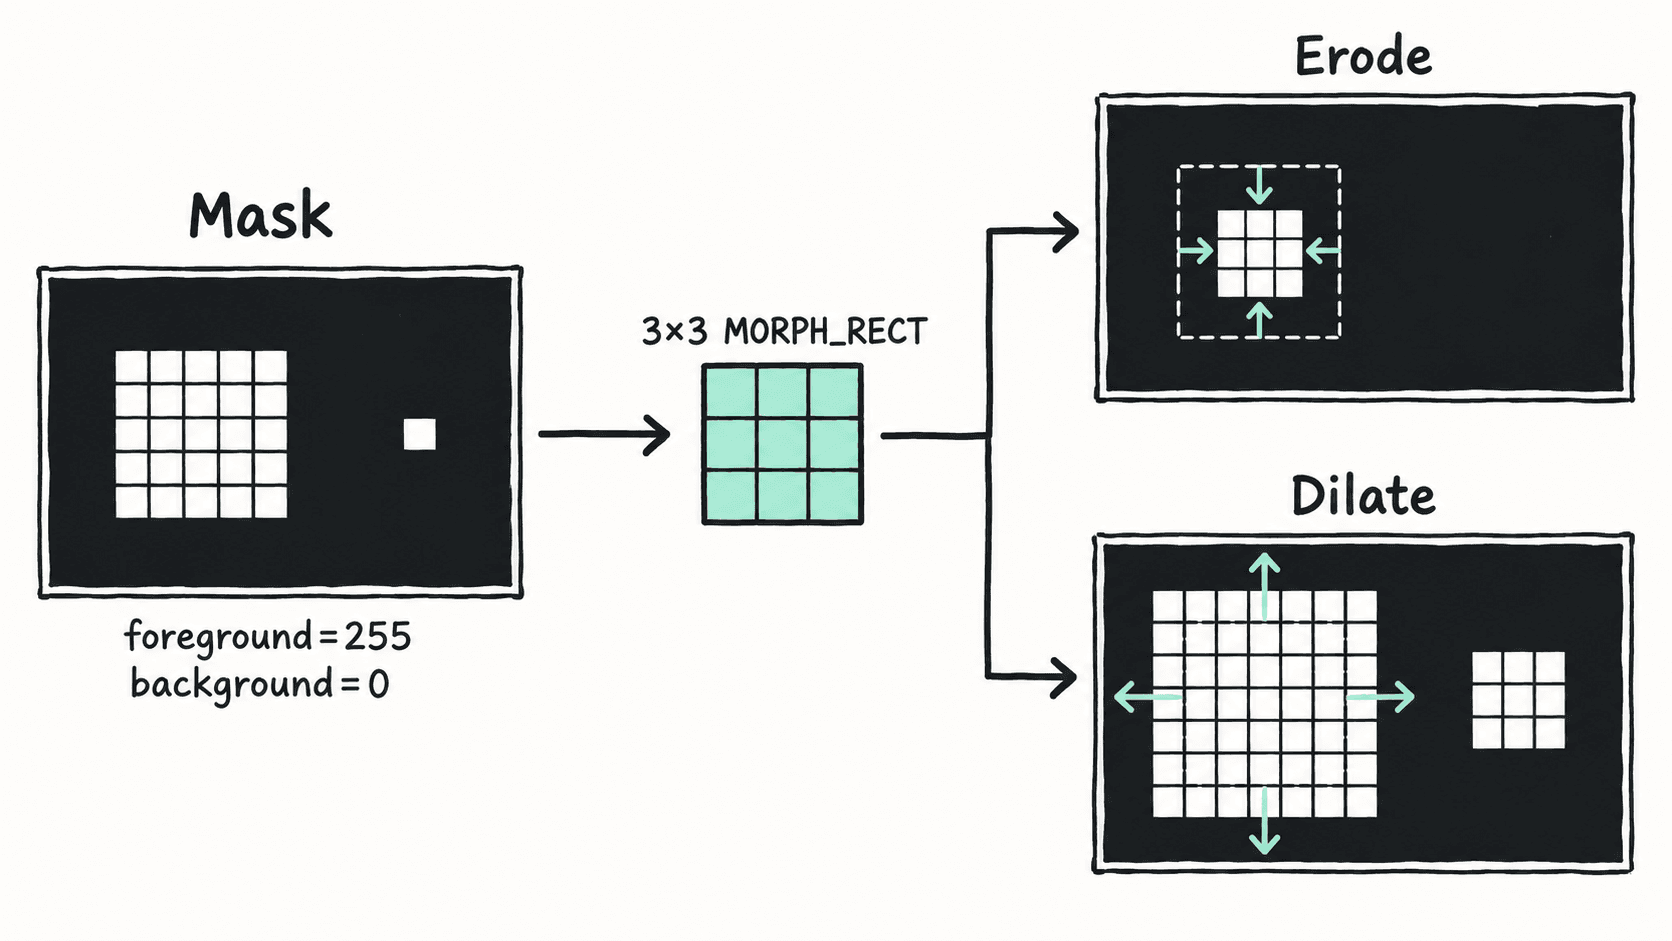
对灰度图,腐蚀和膨胀还可以理解为在结构元素覆盖范围内取局部最小值与最大值;但在阈值分割后的 0/255 掩膜上,用“收缩白色前景、扩展白色前景”最容易判断结果。
跑通一次腐蚀与膨胀
下面构造一个 9×15 的掩膜:主体是 5×5 白块,右侧再放一个孤立白点。使用 3×3 矩形核各执行一次操作,并统计白色像素数。
import cv2
import numpy as np

mask = np.zeros((9, 15), dtype=np.uint8)
mask[2:7, 2:7] = 255
mask[4, 11] = 255

kernel = cv2.getStructuringElement(cv2.MORPH_RECT, (3, 3))

eroded = cv2.erode(mask, kernel, iterations=1)
dilated = cv2.dilate(mask, kernel, iterations=1)

print("original:", cv2.countNonZero(mask))
print("eroded:", cv2.countNonZero(eroded))
print("dilated:", cv2.countNonZero(dilated))
预期输出:
original: 26
eroded: 9
dilated: 58
原图有 25 个主体像素加 1 个噪点,共 26 个。腐蚀后 5×5 主体缩成 3×3,只剩 9 个白点,孤立噪点消失;膨胀后主体扩大为 7×7,孤立点也扩成 3×3,因此白色像素总数变成 58。
核尺寸与迭代次数怎么调
cv2.erode(src, kernel, iterations=1) 与 cv2.dilate(src, kernel, iterations=1) 中,最需要调的是结构元素和 iterations。对内部区域使用 3×3 矩形核时,每增加一次迭代,直边通常再移动约 1 像素;5×5 核单次影响范围更大,直边通常约移动 2 像素。
| 参数 | 建议起点 | 直接影响 |
|---|---|---|
kernel |
3×3 矩形或椭圆 | 决定邻域形状与单次作用范围 |
iterations |
1 | 决定重复执行次数 |
| 输入掩膜 | uint8,背景 0、前景 255 |
便于直接观察和统计结果 |
去噪与填缝要看副作用
腐蚀确实能消掉比结构元素小的白色孤立噪点,但它会同时缩小所有白色目标;膨胀能填补窄小的黑色裂缝,却会同时扩大所有白色边界。因此工程中常把两者组合成开运算或闭运算,而不是无限增加单次腐蚀或膨胀次数。
判断是否处理过度,可以记录前景面积变化。比如原掩膜有 10,000 个白色像素,腐蚀后只剩 4,800 个,而任务只是去除几十个散点,这通常说明核过大或迭代过多。反过来,如果膨胀后相邻目标已经连成一个连通域,也应减小核或减少迭代次数。
对多数阈值分割结果,可先从 3×3、iterations=1 开始:白色散点多时优先观察腐蚀效果,黑色小孔或断裂多时优先观察膨胀效果,并用前景像素数和连通域数量验证,而不是只凭肉眼判断。