
计算机视觉 / 系统课时
执行暴力特征匹配
执行暴力特征匹配
暴力匹配会把一幅图中的每个描述子与另一幅图的全部描述子逐一比较,再选择距离最小的候选。完成本课后,你可以用 ORB 描述子、汉明距离和交叉检查得到稳定的初始匹配,并把结果画出来检查。
学习目标
- 根据描述子类型选择
NORM_HAMMING、NORM_HAMMING2或NORM_L2。 - 使用
cv.BFMatcher().match()取得一对一最佳匹配,并按距离排序。 - 读懂
DMatch的索引与距离,识别常见的错误匹配来源。
暴力匹配实际比较什么
在 OpenCV 4.x 中,BFMatcher 会对查询描述子逐个扫描训练描述子。默认 ORB 产生 32 字节二进制描述子,应使用 cv.NORM_HAMMING;如果 ORB 的 WTA_K 设为 3 或 4,则改用 cv.NORM_HAMMING2。SIFT 是浮点描述子,通常使用 cv.NORM_L2。
| 描述子 | 典型数据类型 | 推荐距离 | 关键设置 |
|---|---|---|---|
ORB,默认 WTA_K=2 |
uint8 二进制 |
cv.NORM_HAMMING |
可配 crossCheck=True |
ORB,WTA_K=3/4 |
uint8 二进制 |
cv.NORM_HAMMING2 |
不要仍用普通 Hamming |
| SIFT | float32 |
cv.NORM_L2 |
不用 Hamming |
crossCheck=True 只保留“甲认为乙最好,同时乙也认为甲最好”的互为最佳匹配,数量会减少,但能过滤一部分单向误匹配。它适合本课的单最佳匹配;做 KNN 比例测试时应使用默认的 crossCheck=False。
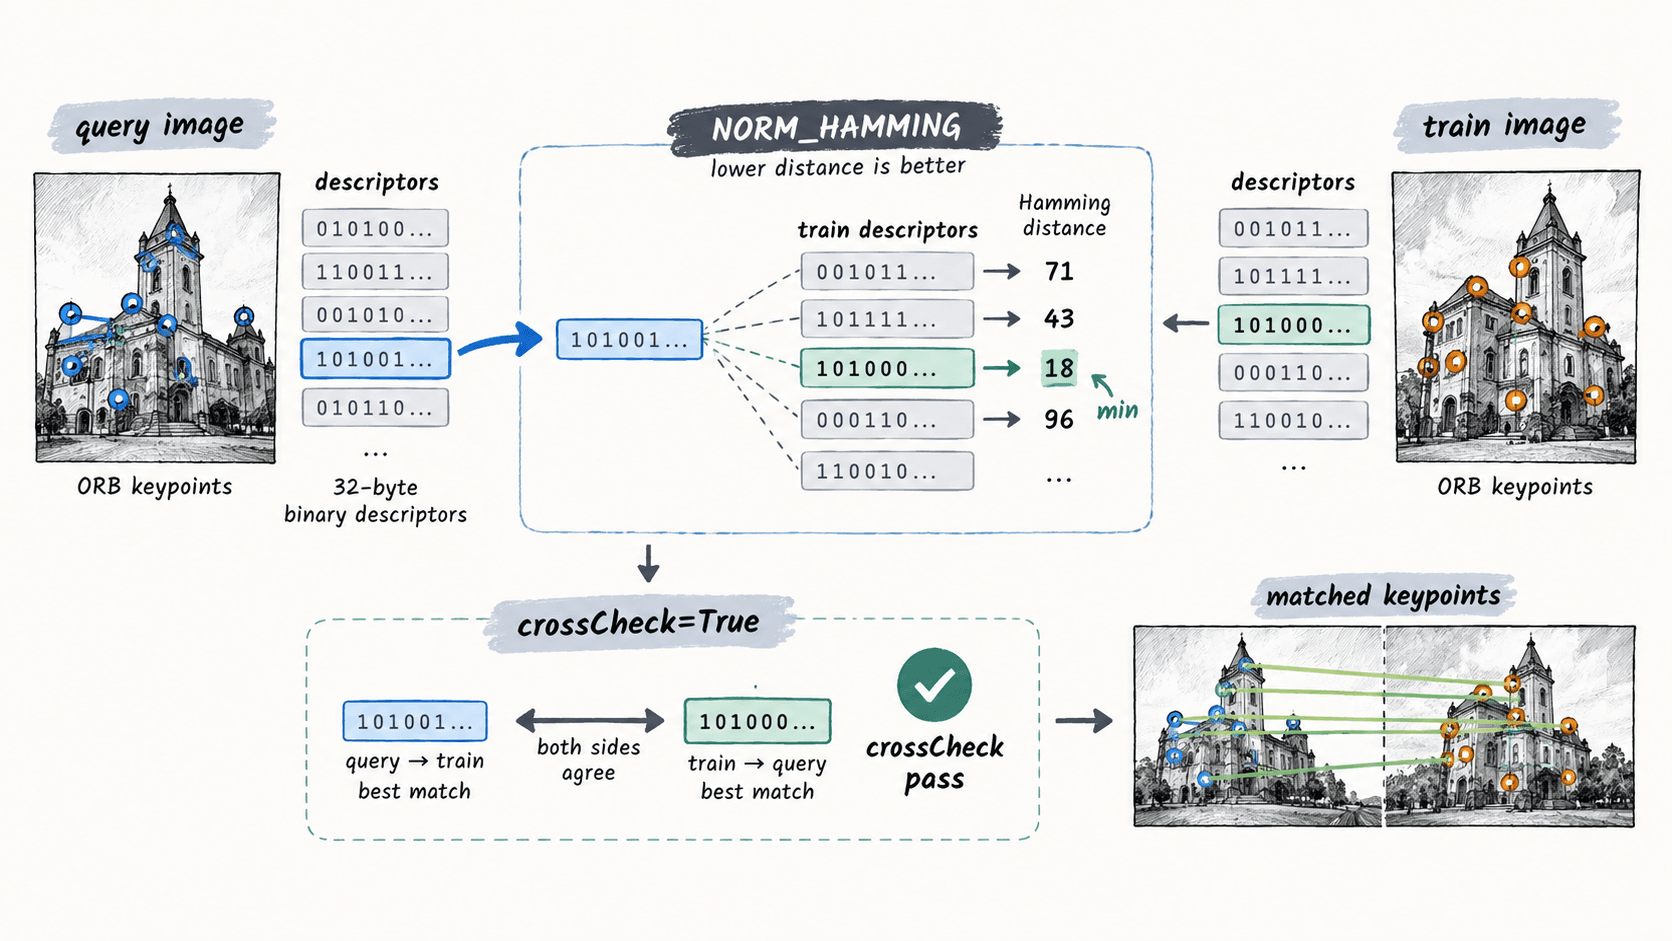
用 ORB 和 BFMatcher 完成一次匹配
下面示例不依赖外部图片:代码先生成一张包含圆、矩形和文字的灰度图,再制造 7° 旋转与平移后的第二张图。ORB_create(nfeatures=800) 给检测器足够的候选点,match() 返回每个查询描述子的最佳对应,最后只绘制距离最小的前 30 条连线。
import cv2 as cv
import numpy as np

def make_pair():
    img1 = np.zeros((360, 520), dtype=np.uint8)
    for y in range(60, 301, 80):
        for x in range(60, 461, 100):
            cv.circle(img1, (x, y), 18, 255, 2)
            cv.rectangle(img1, (x - 12, y - 12), (x + 12, y + 12), 180, 1)
    cv.putText(img1, "ORB", (170, 190), cv.FONT_HERSHEY_SIMPLEX, 1.4, 255, 3, cv.LINE_AA)
    matrix = cv.getRotationMatrix2D((260, 180), 7.0, 1.0)
    matrix[:, 2] += (18, 12)
    img2 = cv.warpAffine(img1, matrix, (520, 360))
    return img1, img2

img1, img2 = make_pair()
orb = cv.ORB_create(nfeatures=800)
kp1, des1 = orb.detectAndCompute(img1, None)
kp2, des2 = orb.detectAndCompute(img2, None)

if des1 is None or des2 is None:
    raise RuntimeError("ORB 没有生成描述子")

matcher = cv.BFMatcher(cv.NORM_HAMMING, crossCheck=True)
matches = sorted(matcher.match(des1, des2), key=lambda m: m.distance)

if not matches:
    raise RuntimeError("没有得到任何匹配")

visual = cv.drawMatches(
    img1, kp1, img2, kp2, matches[:30], None,
    flags=cv.DrawMatchesFlags_NOT_DRAW_SINGLE_POINTS
)
saved = cv.imwrite("bf_matches.png", visual)

print("descriptor_dtype:", des1.dtype)
print("descriptor_bytes:", des1.shape[1])
print("matches_sorted:", all(
    matches[i].distance <= matches[i + 1].distance
    for i in range(len(matches) - 1)
))
print("visual_saved:", saved)
预期输出
descriptor_dtype: uint8
descriptor_bytes: 32
matches_sorted: True
visual_saved: True
bf_matches.png 会把两幅图并排显示,并连接最多 30 对匹配关键点。不同 OpenCV 4.x 小版本可能检测出不同数量的关键点,因此不要把“匹配总数”写成固定验收值;本例用描述子类型、长度、排序结果和文件写入结果做稳定验证。
读懂 DMatch 并决定保留什么
match() 返回的是 DMatch 对象。queryIdx 指向第一组描述子的行号,trainIdx 指向第二组描述子的行号,distance 是两描述子的距离,imgIdx 在一次匹配多张训练图时标识训练图索引。要取出一条匹配两端的像素坐标,可分别读取 kp1[m.queryIdx].pt 与 kp2[m.trainIdx].pt。
距离越小只说明两个描述子越相似,并不存在适用于所有 ORB 项目的固定“合格距离”。例如纹理重复的栅栏可能产生很小的 Hamming 距离,但几何位置仍然错误。工程上可以先按距离排序观察前 20~50 条,再用 KNN 比例测试或 RANSAC 做进一步过滤,而不是只设一个绝对距离阈值。
常见失败与验收方法
如果 des1 或 des2 为 None,先检查图像是否成功生成或读取,以及画面是否有足够角点;大面积纯色图无法提供 ORB 特征。若把 ORB 描述子交给默认 BFMatcher(),默认的 L2 距离并不符合二进制描述子的位差定义,应显式指定 cv.NORM_HAMMING。
验收时至少检查三件事:前 30 条连线是否大多连接到同一图案位置;matches 是否按 distance 升序排列;旋转和平移后仍是否能找到多处分散在画面各区域的对应点。仅有大量连线不代表匹配可靠,下一步若要估计单应性或位姿,还需要几何一致性检查。