
计算机视觉 / 系统课时
理解局部图像特征
理解局部图像特征
局部图像特征把一幅图中“容易再次找到的小区域”编码成可比较的数据。完成这一课后,你会知道关键点负责回答“在哪里”,描述子负责回答“这个局部长什么样”,并能用 ORB 跑通一次检测与描述,为后续图像匹配和对齐建立正确的数据结构。
学习目标
- 区分关键点、描述子和匹配距离各自解决的问题。
- 理解局部特征从检测、描述到匹配和几何验证的基本链路。
- 能用 OpenCV ORB 生成关键点与 32 字节二进制描述子,并检查结果结构。
关键点与描述子分别做什么
关键点是图像中的稳定位置,常见于角点、纹理突变或局部结构明显的区域。OpenCV 的 cv2.KeyPoint 除了坐标 pt,还可携带尺度 size、方向 angle、响应 response 等信息。描述子则把关键点周围的像素关系编码成向量,后续匹配比较的是描述子,而不是直接比较两个坐标。
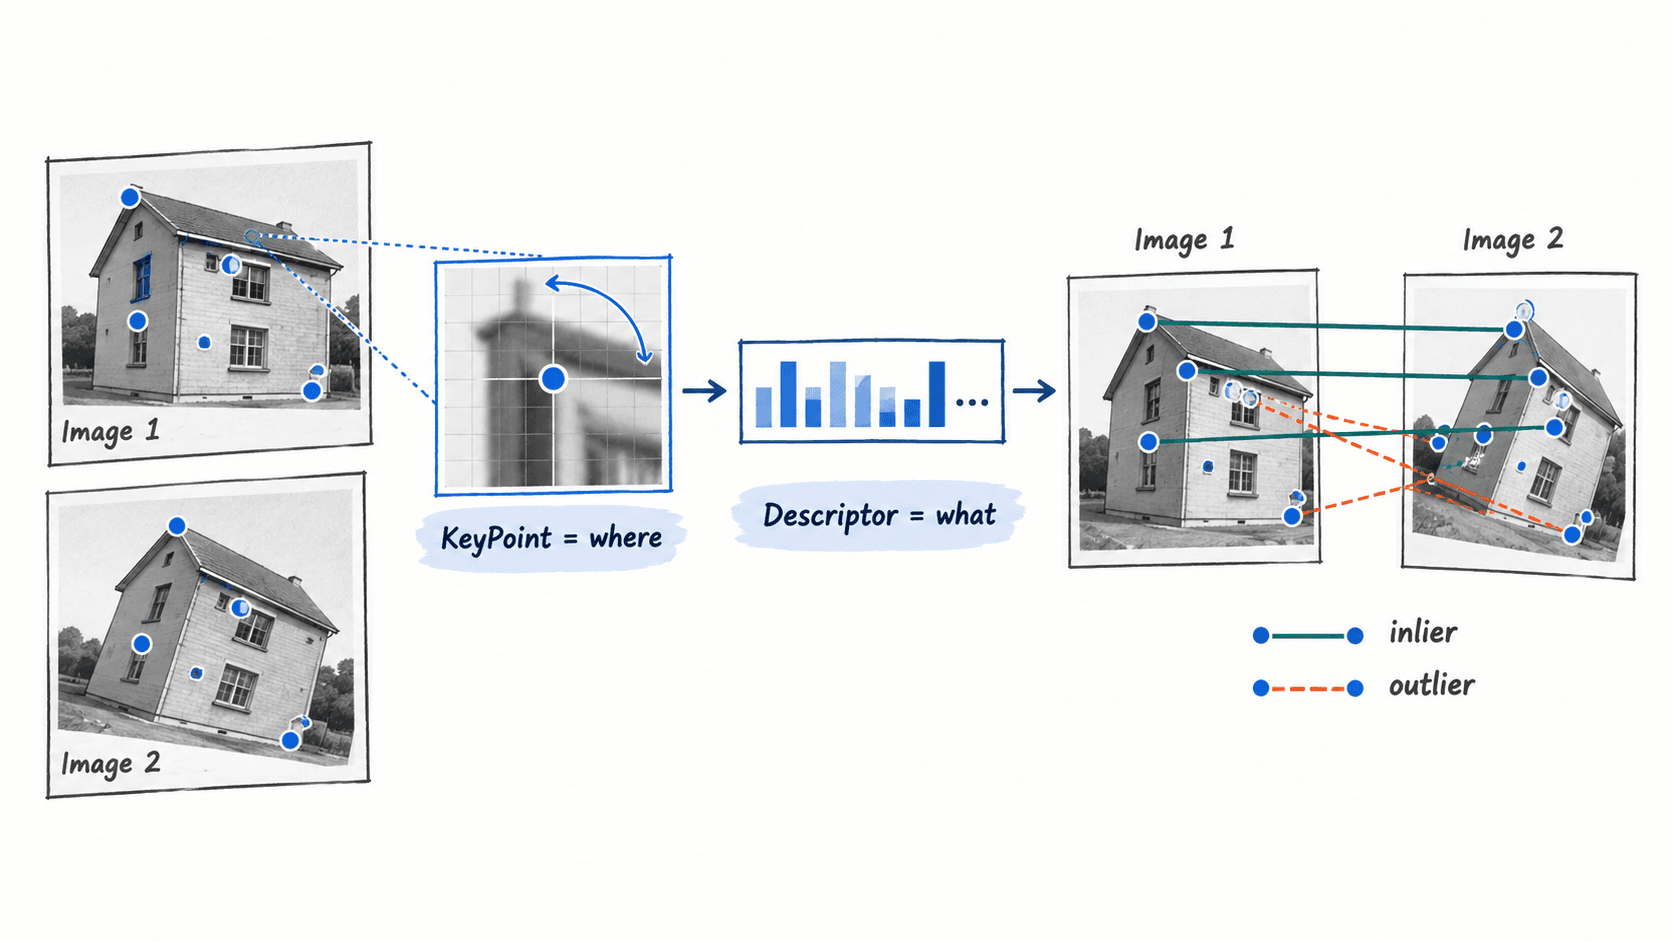
例如,同一个书角在第二张图里可能移动了 120 像素、旋转 25°。坐标已经不同,但只要检测器还能在书角附近找到稳定关键点,描述子仍可能保持足够相似。局部特征因此特别适合图像拼接、目标实例匹配、透视配准等需要跨图寻找对应位置的任务。
一条局部特征链路如何工作
典型链路包含四步:先检测关键点,再为每个关键点计算描述子,然后在两组描述子之间找最近邻,最后用几何模型剔除不满足整体变换的错误匹配。实际项目中,不要把“距离最小”直接当作可靠对应点;例如做平面配准时,通常还要用 RANSAC 检查这些匹配是否共同支持同一个单应性矩阵。
下面用人工生成的棋盘格运行 ORB。棋盘格包含大量重复角点,因此适合检查 API 结构,但不适合拿来评估真实场景的匹配质量。
import cv2
import numpy as np

image = np.zeros((400, 400), dtype=np.uint8)

# 生成 8×8 棋盘格,让 FAST/ORB 有足够的角点可检测。
cell = 50
for y in range(8):
    for x in range(8):
        if (x + y) % 2 == 0:
            image[y * cell:(y + 1) * cell, x * cell:(x + 1) * cell] = 255

orb = cv2.ORB_create(nfeatures=500, fastThreshold=5)
keypoints, descriptors = orb.detectAndCompute(image, None)

print("descriptor_size:", orb.descriptorSize())
print("default_norm_is_hamming:", orb.defaultNorm() == cv2.NORM_HAMMING)
print("has_descriptors:", descriptors is not None)
print("descriptor_width:", descriptors.shape[1] if descriptors is not None else -1)
预期输出:
descriptor_size: 32
default_norm_is_hamming: True
has_descriptors: True
descriptor_width: 32
关键点数量会随图像内容、OpenCV 版本和参数变化,因此不应把数量写死为验收值。真正稳定的检查是:ORB 描述子每行 32 字节,数据可用于 Hamming 距离比较,并且描述子行数应与返回的关键点数量一致。
描述子决定匹配距离
描述子的类型决定了匹配时应该使用什么距离。ORB 生成二进制描述子,通常使用 cv2.NORM_HAMMING;SIFT 生成浮点描述子,通常使用 cv2.NORM_L2。把二者混用会让距离失去原本的统计意义,即使代码能运行,匹配质量也会明显下降。
| 特征 | 描述子类型 | 常用距离 | 直接可检查的结构 |
|---|---|---|---|
| ORB | 32 字节二进制 | cv2.NORM_HAMMING |
descriptors.dtype == np.uint8 |
| SIFT | 128 维浮点 | cv2.NORM_L2 |
descriptors.shape[1] == 128 |
在 OpenCV 4.4 及之后的常见 Python 构建中,可直接使用 cv2.SIFT_create()。若项目锁定更早版本,应先检查实际 OpenCV 版本和构建内容,不要假设所有环境都有 SIFT。
什么时候局部特征会失效
局部特征依赖“局部区域具有可重复辨认的结构”。一面纯白墙即使面积很大,也可能几乎没有稳定关键点;密集重复窗格虽然角点很多,却容易产生多个外观近似的描述子;运动模糊会把原本清晰的梯度摊平,使关键点位置和描述子同时变差。
实际验收可以同时看三个量:两图各自关键点数量、通过距离筛选的候选匹配数、几何验证后的内点数。比如有 800 个候选匹配却只有 35 个 RANSAC 内点,说明“看起来匹配很多”并不等于几何关系可信,应优先检查重复纹理、距离阈值和拍摄变化。