
计算机视觉 / 系统课时
理解图像二值化
理解图像二值化
二值化把灰度像素按阈值重新分成两组,常见输出只有 0 和 255。完成这一步后,目标区域会变成可计算的前景掩膜,便于继续做轮廓提取、连通区域分析和形态学处理。
学习目标
- 理解灰度值、阈值与前景/背景之间的映射关系。
- 能解释阈值边界处像素为什么会落入某一侧。
- 能用
cv2.threshold生成并检查一张二值图。
阈值如何划分像素
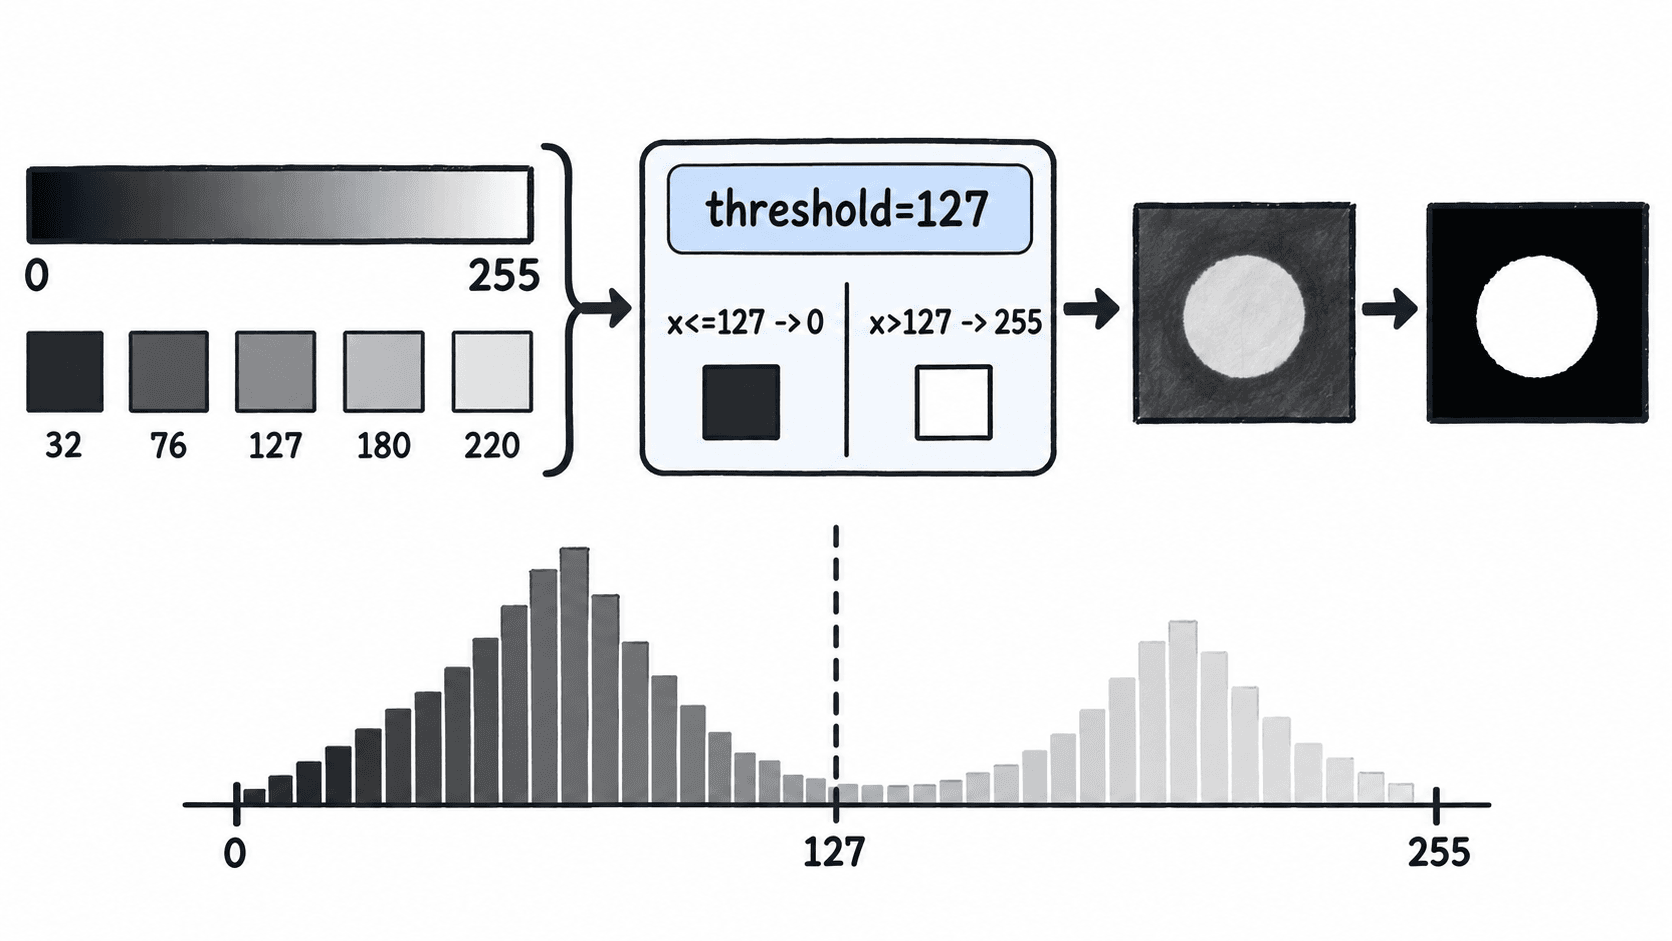
对 8 位灰度图来说,每个像素通常位于 0~255。设阈值为 127,并使用普通二值模式:灰度值大于 127 的像素写成 255,灰度值小于或等于 127 的像素写成 0,因此 127 本身仍属于黑色一侧。
例如输入灰度值依次为 40、100、127、128、220,阈值 127 会得到 0、0、0、255、255。如果目标本身比背景更暗,则通常把映射方向反过来,让低灰度目标变成白色前景。
用 OpenCV 验证映射结果
下面使用一个确定的 2×4 灰度矩阵验证规则。cv2.threshold 返回两个值:实际使用的阈值和处理后的图像;第三个参数 255 是普通二值模式写入前景像素的最大值。
python
import cv2
import numpy as np

gray = np.array([
    [40, 90, 127, 128],
    [150, 180, 60, 220]
], dtype=np.uint8)

threshold_value, binary = cv2.threshold(
    gray, 127, 255, cv2.THRESH_BINARY
)

print('threshold:', threshold_value)
print(binary.tolist())
预期输出:
text
threshold: 127.0
[[0, 0, 0, 255], [255, 255, 0, 255]]
结果中 127 被写成 0,而 128 被写成 255,可以直接验证比较条件的边界。实际图像使用同样规则,只是一次处理的是整个二维像素矩阵。
判断前景方向和阈值是否合适
先看目标与背景的亮度关系:白纸上的黑字通常适合反向二值化,让黑字变成 255;暗背景上的亮物体通常直接使用普通二值化。这样后续寻找白色前景区域时,语义会更统一。
阈值可以先从灰度直方图中两组像素之间的低谷选择。例如目标集中在 40~90、背景集中在 170~230,可先尝试约 130。处理后应检查目标是否完整、背景是否出现大片误检,而不是只看画面是否“黑白分明”。
当目标与背景的灰度分布大量重叠,或同一物体因为照明不均而同时出现很亮和很暗的区域时,一个固定数值无法稳定分开两类像素。此时应改用自动阈值或局部自适应阈值,而不是不断手工微调全局阈值。
按自己的节奏,确认真正理解。