
计算机视觉 / 系统课时
访问单个像素
访问单个像素
OpenCV-Python 中的图像本质上是 NumPy 数组。本课直接解决两个最容易出错的问题:坐标到底按什么顺序索引,以及彩色像素的三个通道分别代表什么,并通过可运行示例完成读取、修改和验证。
学习目标
- 能用
image[y, x]读取灰度图和彩色图的指定像素。 - 能按 BGR 通道顺序修改像素,并理解
uint8的有效范围。 - 能判断坐标越界、通道顺序写反和逐像素处理何时会出问题。
像素坐标和数组索引
图像坐标通常把左上角记为 (x=0, y=0),x 向右增加,y 向下增加;NumPy 数组却先写行、再写列,因此访问坐标 (x, y) 时必须使用 image[y, x]。例如访问 (x=3, y=2),正确写法是 image[2, 3]。
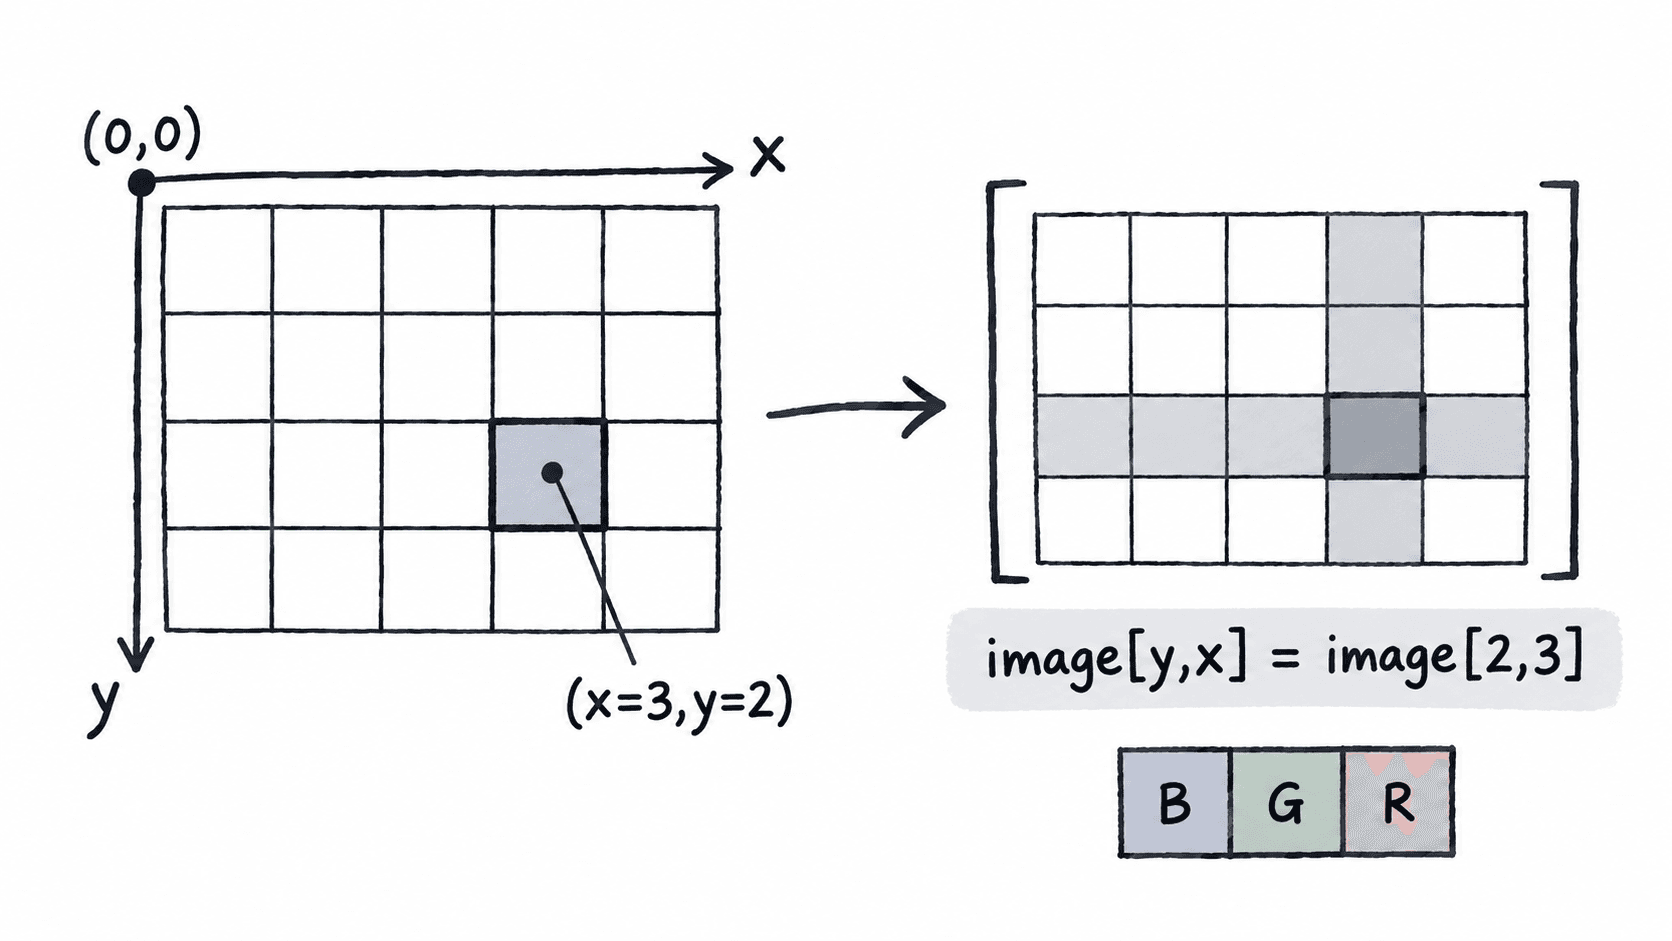
彩色 BGR 图像通常是 (H, W, 3),image[y, x] 返回 [B, G, R];灰度图通常是 (H, W),同一索引返回单个整数。不要把 OpenCV 默认通道顺序误认为 RGB。
读取并修改一个彩色像素
下面示例适用于 OpenCV-Python 4.x。它创建一张 4×5 的黑色 BGR 图像,先把 (x=3, y=2) 改成纯红,再读取整个像素和三个通道,最后把同一位置改成青色。
import numpy as np

image = np.zeros((4, 5, 3), dtype=np.uint8)

x, y = 3, 2
image[y, x] = [0, 0, 255]  # BGR:纯红

pixel = image[y, x]
blue, green, red = pixel
print("pixel:", pixel.tolist())
print("BGR:", int(blue), int(green), int(red))

image[y, x] = [255, 255, 0]  # BGR:青色
print("changed:", image[y, x].tolist())
预期输出
pixel: [0, 0, 255]
BGR: 0 0 255
changed: [255, 255, 0]
dtype=np.uint8 表示每个通道可存储 0~255。给单个像素赋值时,应提供与通道数匹配的标量或序列;彩色图最稳妥的写法是显式给出三个 BGR 值。
灰度图与越界检查
灰度图没有 BGR 三通道。若 gray.shape == (480, 640),坐标 (x=100, y=50) 应读取 gray[50, 100],返回值是一个灰度强度。有效坐标必须满足 0 <= x < 640 且 0 <= y < 480,否则正向越界会触发 IndexError。
| 图像类型 | 典型 shape | 读取表达式 | 返回形式 |
|---|---|---|---|
| 灰度图 | (H, W) |
gray[y, x] |
单个强度值 |
| BGR 彩色图 | (H, W, 3) |
image[y, x] |
[B, G, R] |
| 单个红通道 | (H, W, 3) |
image[y, x, 2] |
单个强度值 |
还要注意 NumPy 允许负索引:image[-1, -1] 会访问右下角,而不是报告“坐标小于 0”。处理来自鼠标、检测框或外部文件的坐标时,应先显式检查范围,避免负值悄悄访问到错误位置。
批量修改不要逐像素循环
如果目标是修改整块区域,不要用 Python 双重 for 循环逐点赋值。比如把 100×100 区域的红通道设为 255,直接使用切片 image[50:150, 80:180, 2] = 255 就能一次处理 10000 个像素,代码更短,也能让 NumPy 在底层批量执行。
单像素访问适合取样、调试和检查关键点;真正的图像处理通常应优先使用切片、掩膜或 OpenCV 算子。只要先记住“坐标写 (x, y),数组取值写 [y, x]”,大多数像素访问错误都能在源头避免。