
计算机视觉 / 系统课时
使用双边滤波
使用双边滤波
双边滤波适合“区域里有噪声,但边缘不能被一起抹平”的图像。它同时考虑像素之间的空间距离与颜色差异,因此比普通均值或高斯滤波更能保留物体轮廓。本节用 OpenCV 4.x 的 cv2.bilateralFilter 完成一次可重复验证的降噪实验。
学习目标
- 理解
d、sigmaColor、sigmaSpace分别控制什么 - 使用
cv2.bilateralFilter对含噪图像平滑,并检查区域噪声是否下降 - 根据边缘保持、速度和噪声强度选择合理参数
双边滤波为什么能保留边缘
普通高斯滤波主要按空间距离分配权重,边缘两侧只要位置接近就可能互相混合。双边滤波还会比较像素值差异:位置近但颜色差异很大的像素权重会降低,因此灰色区域与亮色区域之间的明显边界不容易被平均掉。
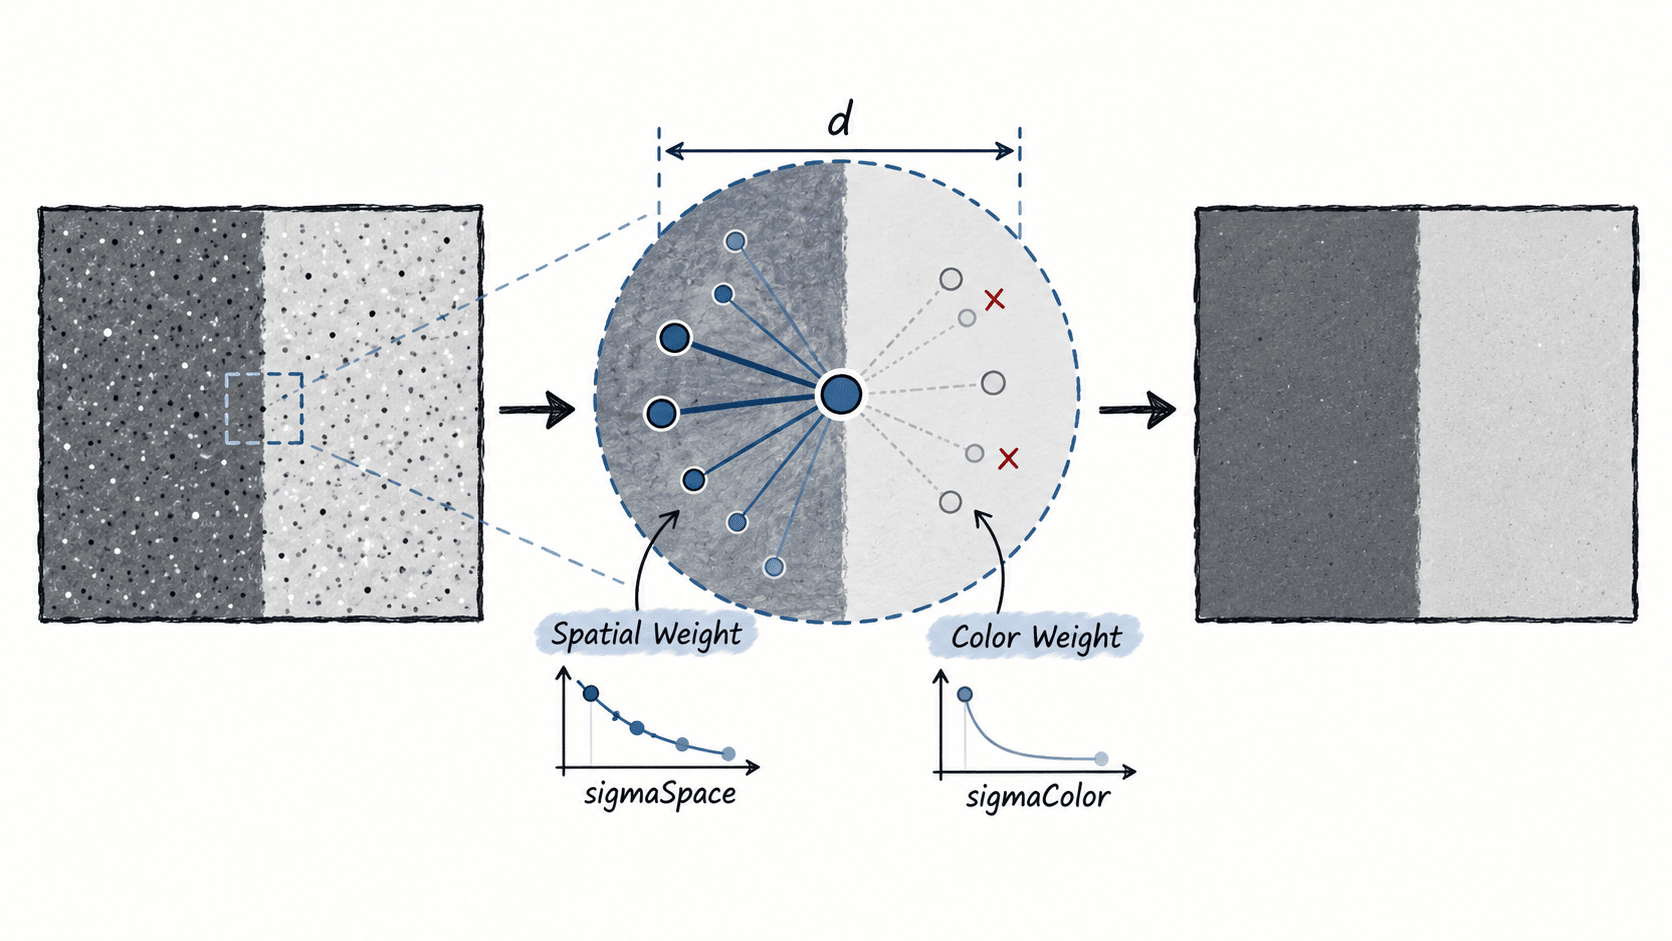
OpenCV 4.x 的接口为 cv2.bilateralFilter(src, d, sigmaColor, sigmaSpace)。d 是每个像素参与计算的邻域直径;sigmaColor 越大,颜色差异更明显的像素也会参与平均;sigmaSpace 越大,距离更远的像素仍可能产生影响。
用一组可重复数据验证效果
下面生成一张左右亮度分别约为 60 和 200 的人工图像,再加入标准差约 18 的高斯噪声。使用固定随机种子后,每次运行得到相同数据,便于比较滤波前后的区域标准差和边缘差值。
import cv2
import numpy as np

rng = np.random.default_rng(7)
image = np.zeros((80, 160, 3), dtype=np.uint8)
image[:, :80] = (60, 60, 60)
image[:, 80:] = (200, 200, 200)

# 用 int16 加噪后再裁剪,避免 uint8 溢出回绕。
noise = rng.normal(0, 18, image.shape).astype(np.int16)
noisy = np.clip(image.astype(np.int16) + noise, 0, 255).astype(np.uint8)

filtered = cv2.bilateralFilter(
    noisy,
    d=9,
    sigmaColor=40,
    sigmaSpace=25,
)

before_std = noisy[:, 10:70, 0].std()
after_std = filtered[:, 10:70, 0].std()
before_edge = noisy[:, 79, 0].mean() - noisy[:, 80, 0].mean()
after_edge = filtered[:, 79, 0].mean() - filtered[:, 80, 0].mean()

print(f"区域标准差: {before_std:.2f} -> {after_std:.2f}")
print(f"边缘差值: {before_edge:.2f} -> {after_edge:.2f}")
预期输出
区域标准差: 17.56 -> 6.39
边缘差值: -132.25 -> -134.20
区域标准差明显下降,说明同一灰度区域内的随机噪声被压低;边缘两侧的平均差值仍保持在约 130,说明这次参数没有把明显亮度边界模糊成一条宽过渡带。
从三个参数开始调
对常见 uint8 图像,可以先固定 d=5 或 d=9,再调两个 sigma。轻微噪声可从 sigmaColor=20~40 开始;压缩噪声或彩色斑点较明显时可尝试 40~80。如果细小纹理被误当成噪声抹掉,应优先降低 sigmaColor。
d 与 sigmaSpace 会直接影响参与计算的空间范围。以 1920×1080 图像为例,把 d 从 5 提到 15 会显著增加每个像素需要检查的邻域数量。实时视频应先尝试 d=5,静态图片质量优先时再增加到 9 或更高,并实际测量处理耗时。
避免把它当成万能降噪
错误做法是为了得到更“干净”的图像,把 sigmaColor 和空间范围一路增大。这样虽然平坦区域更平滑,但弱边缘、皮肤纹理、文字笔画等真实细节也会逐渐消失。判断参数是否合适,应同时查看平坦区域噪声和重要边缘,而不是只看画面是否顺滑。
椒盐噪声以孤立黑白点为主时,中值滤波通常更直接;只要求快速模糊且不关心边缘时,高斯滤波计算成本更低。双边滤波最有价值的场景,是确实需要在区域平滑和边缘保持之间同时取得可观察结果。