
计算机视觉 / 系统课时
使用 HSV 颜色空间
使用 HSV 颜色空间
HSV 把颜色拆成色相、饱和度和明度,比直接比较 BGR 三个通道更适合做颜色区域提取。本课使用 OpenCV 4.x 与 Python,先确认 OpenCV 的 HSV 数值范围,再用一张可控图像验证转换结果,并说明红色为什么需要特殊处理。
学习目标
- 说清 OpenCV
uint8HSV 中 H、S、V 的实际取值范围。 - 使用
cv2.cvtColor把 BGR 图像转换为 HSV,并检查像素值是否符合预期。 - 为颜色提取选择可调的 HSV 区间,并识别红色跨越色相边界的问题。
先记住 OpenCV 的 HSV 取值
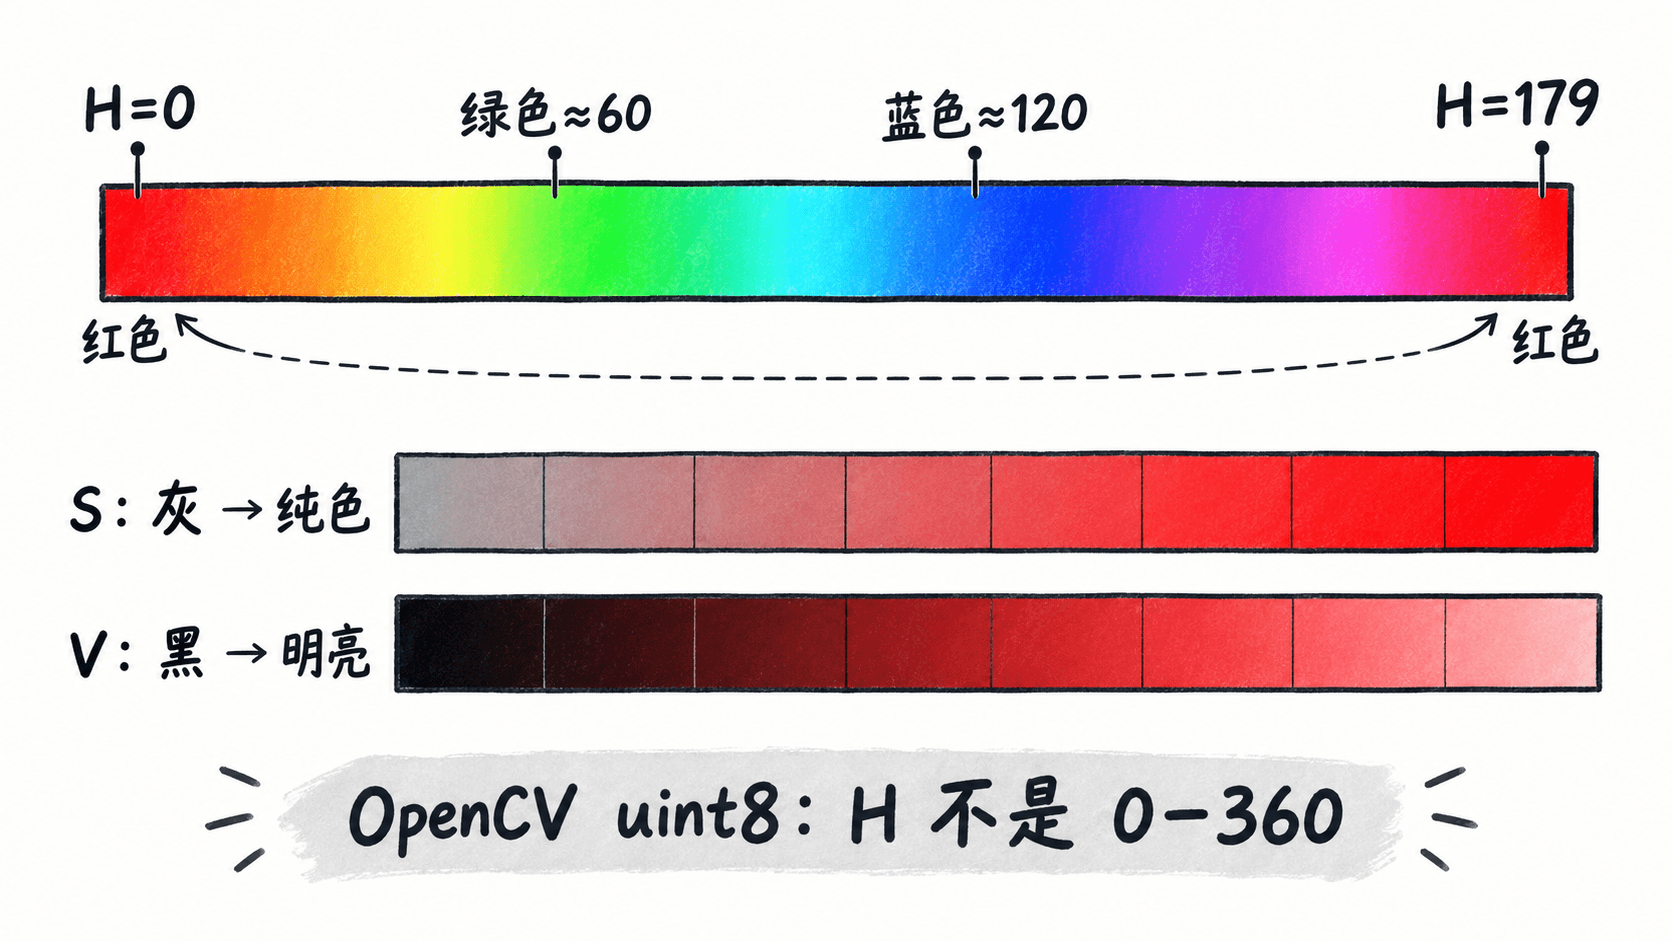
OpenCV 对 8 位图像使用 H=0~179、S=0~255、V=0~255。H 表示色相,约 60 对应绿色、120 对应蓝色;S 越低越接近灰色,V 越低越接近黑色。做颜色筛选时,通常同时给 S 和 V 设置下限,避免把灰暗区域误判为目标色。
| 分量 | OpenCV uint8 范围 |
提取颜色时的作用 |
|---|---|---|
| H | 0~179 | 决定主要颜色类别 |
| S | 0~255 | 排除低饱和灰白区域 |
| V | 0~255 | 排除过暗区域 |
把 BGR 转成 HSV 并验证
下面用纯绿色矩形构造一张测试图,避免受相机白平衡、压缩和光照影响。cv2.cvtColor 使用 cv2.COLOR_BGR2HSV,输入仍是 OpenCV 默认的 BGR 顺序。
import cv2
import numpy as np

image = np.zeros((200, 300, 3), dtype=np.uint8)
image[40:140, 30:130] = (0, 255, 0)  # 100×100 的纯绿色区域

hsv = cv2.cvtColor(image, cv2.COLOR_BGR2HSV)

print("BGR:", image[80, 80].tolist())
print("HSV:", hsv[80, 80].tolist())
print("shape:", hsv.shape, "dtype:", hsv.dtype)
预期输出
BGR: [0, 255, 0]
HSV: [60, 255, 255]
shape: (200, 300, 3) dtype: uint8
这个结果可以作为环境自检:纯绿色在 OpenCV 8 位 HSV 中应接近 [60, 255, 255]。如果把输入误当成 RGB 再使用 COLOR_BGR2HSV,色相会发生明显偏移,后续阈值也会全部失效。
给颜色留出可调区间
真实图像里的同一种颜色不会只有一个 H 值。以常见室内拍摄为起点,绿色可以先试 H=35~85、S=100~255、V=100~255;蓝色可先试 H=90~130、S=100~255、V=80~255。它们只是初始区间,最终应根据采样像素和现场光照收紧或放宽。
调参时先固定 H,再逐步降低 S、V 下限:如果背景灰墙被选中,提高 S 下限;如果阴影中的目标漏掉,降低 V 下限;如果相邻颜色混入,缩窄 H 范围。每次只改一个边界,记录前后掩膜面积,能比凭感觉同时改六个数字更快定位问题。
红色要拆成两个色相区间
红色位于色相环首尾,在 OpenCV 中常同时落在 H=0~10 和 H=170~179 两端,因此不能只写一个连续区间。实战可先使用两组范围:[0, 120, 80]~[10, 255, 255] 与 [170, 120, 80]~[179, 255, 255],分别生成掩膜后再用 cv2.bitwise_or 合并。
判断阈值是否合适时,不要只看“颜色像不像”。至少抽查目标亮区、目标阴影区和背景干扰区各 5~10 个 HSV 像素;目标样本应落入区间,背景样本应在 H、S 或 V 的至少一个维度被排除。这样得到的范围才有可解释的边界。