
计算机视觉 / 系统课时
理解透视变换
理解透视变换
透视变换用于把斜拍的平面区域校正为正视矩形,例如文档、屏幕或标牌。它通过四组对应点求出 3×3 单应矩阵,本课用固定坐标完成四点映射,并给出能直接验证角点与输出尺寸的方法。
学习目标
- 理解四点映射与仿射变换在几何约束上的差异。
- 使用
cv2.getPerspectiveTransform和cv2.warpPerspective完成透视校正。 - 能用角点顺序、目标宽高比和直线形态验收校正结果。
四点映射在校正什么
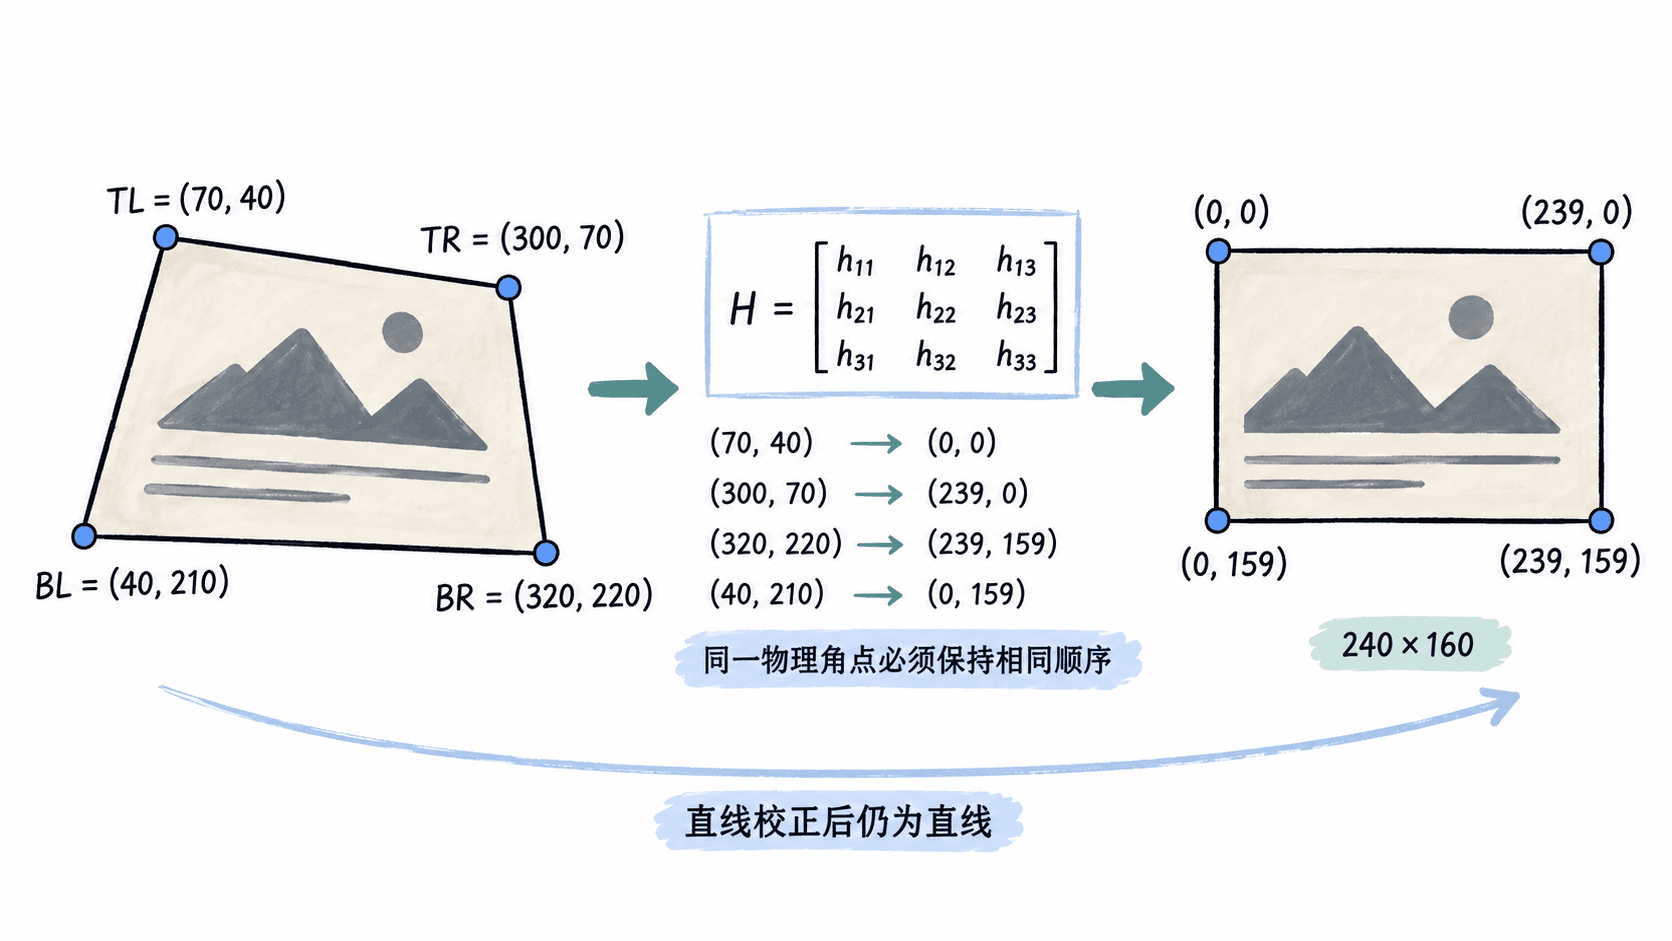
透视拍摄会让原本平行的边在图像中趋向消失点,所以仅靠保持平行关系的仿射变换无法完全校正。平面透视变换使用 3×3 矩阵,四组不退化的对应点可以确定这组单应关系,直线仍映射为直线,但平行关系不一定保持。
下面把源图四角按左上、右上、右下、左下记为 (70,40)、(300,70)、(320,220)、(40,210),目标区域设为 240×160,因此目标角点是 (0,0)、(239,0)、(239,159)、(0,159)。
先确定角点顺序和目标尺寸
目标尺寸决定校正后的宽高比。如果物体真实比例已知,应优先按真实比例设定。例如 A4 纸宽高比为 210:297,可以输出 840×1188;如果比例未知,可用源四边形相对边长度估算宽和高,再取两条相对边中的较大值。
像素坐标从 0 开始,因此 240×160 图像最右列是 x=239,最下行是 y=159。把目标点写成 240 或 160 虽然函数仍会运行,却等于把角点放到输出画布之外,边缘可能出现一像素裁切或比例偏差。
实际取点时不要让四个点自交,也不要让任意三个点几乎落在同一直线上。对文档或屏幕,优先选择真实外轮廓四角,而不是阴影、边框装饰或倒角位置,否则矩阵会准确地校正“错误的四边形”。
用 OpenCV 完成四点校正
cv2.getPerspectiveTransform(src, dst) 要求两组 4×2 的 float32 点。cv2.warpPerspective 的输出尺寸同样使用 (width, height);普通照片默认使用线性插值即可,输出区域之外的像素可用 BORDER_CONSTANT 指定颜色。
下面示例创建一张包含斜四边形的测试图,把它映射到 240×160 的正视矩形,并用 cv2.perspectiveTransform 重新映射四个角点,确认矩阵确实把它们送到目标位置。
import cv2
import numpy as np

image = np.zeros((260, 360, 3), dtype=np.uint8)
src = np.float32([[70, 40], [300, 70], [320, 220], [40, 210]])
polygon = src.astype(np.int32)
cv2.fillConvexPoly(image, polygon, (235, 235, 235))
cv2.polylines(image, [polygon], True, (0, 120, 255), 3)

# 目标区域为 240×160,角点按 TL、TR、BR、BL 对应。
dst = np.float32([[0, 0], [239, 0], [239, 159], [0, 159]])
matrix = cv2.getPerspectiveTransform(src, dst)
rectified = cv2.warpPerspective(image, matrix, (240, 160))

# 重新映射控制点,检查四点是否到达预定位置。
mapped = cv2.perspectiveTransform(src[None, :, :], matrix)[0]
print("matrix shape:", matrix.shape)
print("corners match:", np.allclose(mapped, dst, atol=1e-3))
print("rectified shape:", rectified.shape)
预期输出:
matrix shape: (3, 3)
corners match: True
rectified shape: (160, 240, 3)
这里输出数组形状是 (height,width,channels),所以 240×160 的画面打印为 (160,240,3)。如果误把 warpPerspective 的尺寸参数写成 (160,240),结果会变成竖向画布。
仿射与透视不要混用
两者都能旋转、缩放和平移,但透视变换多了处理“远小近大”和平行线汇聚的能力。选错模型时,程序往往不会报错,而是出现局部看似正常、整体比例却持续错误的结果。
| 对比项 | 仿射变换 | 透视变换 |
|---|---|---|
| 最少对应点 | 3 个不共线点 | 4 个不退化点 |
| OpenCV 矩阵 | 2×3 | 3×3 |
| 平行线 | 保持平行 | 可汇聚或展开 |
| 常用 API | warpAffine |
warpPerspective |
| 典型任务 | 旋转、缩放、倾斜 | 斜拍文档、屏幕、平面标牌校正 |
如果目标只是把图像旋转 15°、缩放到 0.8 倍并平移 20 像素,仿射就足够;如果矩形在照片里变成梯形,且希望恢复为正视矩形,应使用透视变换。
用形状和比例验收结果
先看直线:原物体真实边缘如果是直线,校正后也应保持直线。若边缘本身呈弧形,问题通常来自镜头畸变,而不是四点透视矩阵;这类情况应先做相机标定和畸变校正,再进行平面透视变换。
再看比例:已知物体尺寸时,用真实宽高比约束输出最可靠。以 A4 为例,宽高比约为 210/297≈0.707;若输出 1000×1000,文字会被横向或纵向拉伸,即使四个角点都准确落在矩形四角也不算合格。
最后检查四角和裁切。四个源角点经 cv2.perspectiveTransform 后应与目标点近似一致,画面内容不应越过输出边界。若只有某一角严重拉伸,优先重新确认该角点位置和 TL、TR、BR、BL 顺序。