
计算机视觉 / 系统课时
理解图像处理流程
理解图像处理流程
一条可调试的 OpenCV 流程,不是把多个函数连续调用完,而是让输入、预处理、分析、可视化和输出各自有明确的数据形态与检查点。下面用一条可运行的边缘检测链,把每个阶段的职责、参数和验证方式串起来。
学习目标
- 能把视觉任务拆成输入、预处理、分析、可视化和输出五个阶段。
- 能检查图像尺寸、通道数、数据类型与中间结果,快速定位错误阶段。
- 能用 OpenCV 跑通一条最小处理链并保存可复查的结果。
把流程拆成可验证阶段
最实用的做法是让每一步都产出一个可检查对象。以“找出图中的几何物体边界”为例,可以采用:BGR 输入图像 → 灰度图 → 5×5 高斯模糊 → Canny 边缘 → 轮廓分析 → 轮廓叠加图 → PNG 输出。
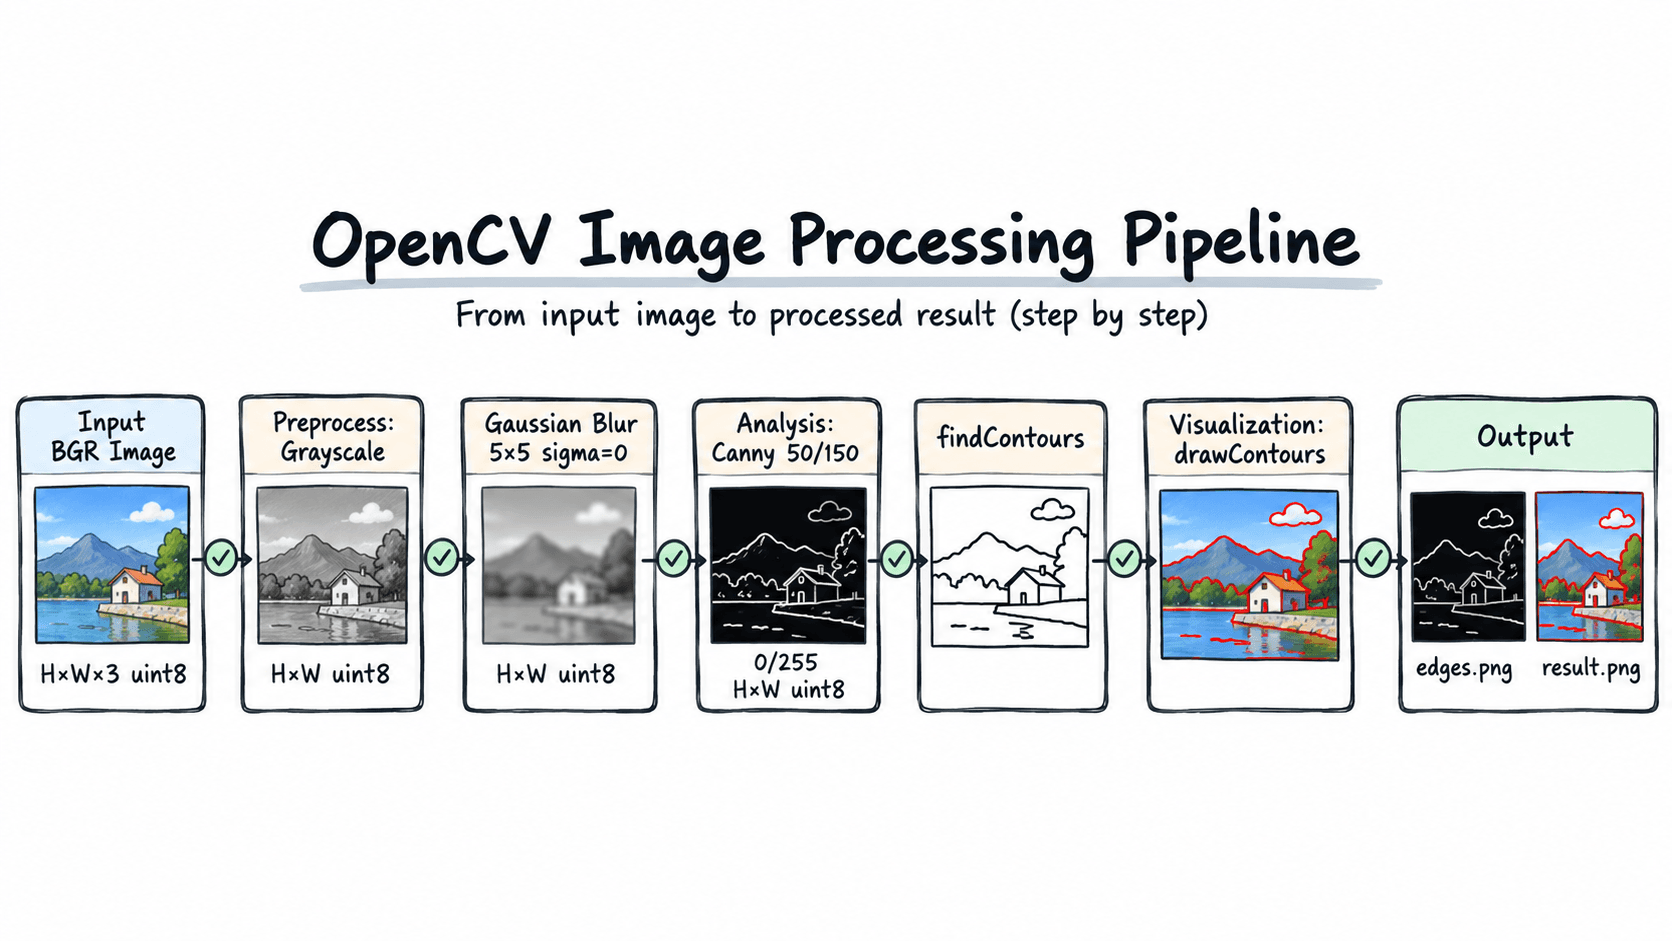
输入阶段先确认图像是否存在、尺寸是否合理;预处理阶段只做为后续算法服务的变换;分析阶段产出边缘、关键点、轮廓或分类结果;可视化阶段把分析结果叠加到原图;输出阶段保存图像、数值或结构化结果。这样出现异常时,可以直接回到最近的检查点。
跑通一个最小处理链
下面示例不依赖外部图片,直接生成一张 320×240 的测试图,因此复制后即可运行。适用于 OpenCV-Python 4.x 与 NumPy;脚本会保存边缘图和轮廓叠加图。
from pathlib import Path

import cv2
import numpy as np

Path("output").mkdir(exist_ok=True)

# 生成可重复的测试输入,避免示例依赖外部素材。
image = np.full((240, 320, 3), 255, dtype=np.uint8)
cv2.rectangle(image, (40, 60), (130, 180), (0, 0, 0), -1)
cv2.circle(image, (230, 120), 45, (0, 0, 0), -1)

gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)
blurred = cv2.GaussianBlur(gray, (5, 5), 0)
edges = cv2.Canny(blurred, 50, 150)

# 分析阶段产出轮廓,可视化阶段只负责把结果叠回原图。
contours, _ = cv2.findContours(
    edges, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE
)
visual = image.copy()
cv2.drawContours(visual, contours, -1, (0, 0, 255), 2)

edge_saved = cv2.imwrite("output/edges.png", edges)
result_saved = cv2.imwrite("output/result.png", visual)

print("input:", image.shape, image.dtype)
print("gray:", gray.shape, gray.dtype)
print("edges:", edges.shape, edges.dtype)
print("saved:", edge_saved, result_saved)
预期输出
input: (240, 320, 3) uint8
gray: (240, 320) uint8
edges: (240, 320) uint8
saved: True True
同时应生成 output/edges.png 和 output/result.png。前者是黑底白边的单通道图,后者在原始白底图上用红线标出检测到的外轮廓。
在阶段边界检查数据
视觉程序最常见的错误并不是函数本身失效,而是输入形态不符合下一步预期。进入 cv2.Canny 前,建议至少检查 shape、dtype 和像素范围;进入绘制函数前,再检查坐标、轮廓或掩码是否为空。
| 检查点 | 期望值 | 异常时先查什么 |
|---|---|---|
| 原始图像 | (H, W, 3)、uint8 |
读取失败、颜色通道或路径 |
| 灰度图 | (H, W)、uint8 |
cvtColor 的颜色转换常量 |
| Canny 结果 | (H, W)、值主要为 0/255 |
阈值过高、模糊过强或输入对比度低 |
| 保存结果 | cv2.imwrite 返回 True |
输出目录、文件名和写权限 |
如果真实图片的弱边缘大量丢失,可以先把 Canny 阈值从 50/150 降到 30/90;若噪声边缘过多,可尝试提高到 80/160,同时保留同一张输入图做前后对比,不要一边改阈值一边换素材。
让输出服务于调试
开发阶段不要只保留最终结果。至少保存一个关键中间结果,例如 edges.png,并给每次实验使用独立输出目录,如 output/run-<TIME>。这样即使最终轮廓错误,也能判断问题出在预处理、边缘检测还是轮廓分析,而不是从最后一张图反推整个流程。