
计算机视觉 / 系统课时
使用霍夫变换
使用霍夫变换
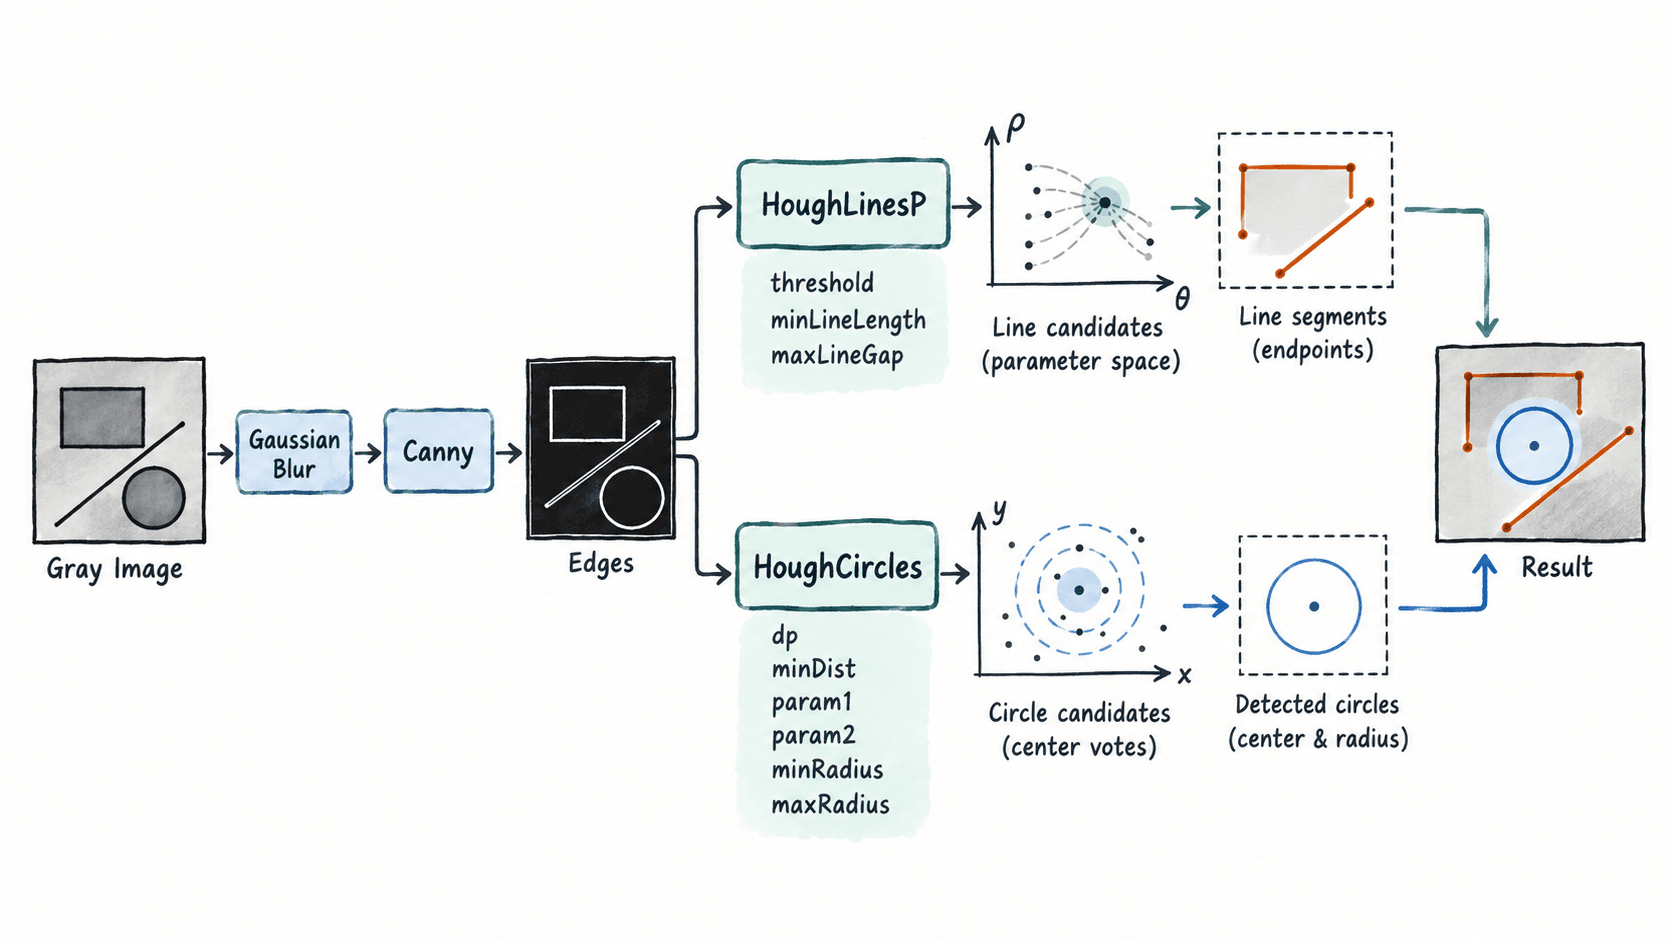
霍夫变换适合从边缘图中寻找“满足某种几何模型的一组像素”。OpenCV 常用 cv2.HoughLinesP 检测线段,用 cv2.HoughCircles 检测圆。本课会把边缘预处理、投票阈值和几何约束连起来,并用一张可复现测试图验证两类检测。
学习目标
- 能区分概率霍夫直线与霍夫圆检测的输入、输出和主要参数。
- 能用
threshold、minLineLength、maxLineGap控制线段检测结果。 - 能用
dp、minDist、param1、param2与半径范围约束圆检测。
先把边缘转换为几何候选
直线检测通常先做灰度化和 Canny,再让边缘点对可能的直线参数投票;cv2.HoughLinesP 最终直接返回线段端点 (x1, y1, x2, y2)。圆检测常用 cv2.HOUGH_GRADIENT,利用梯度信息搜索圆心和半径,因此输入图过度模糊、边缘断裂或半径范围过宽都会增加误检。
直线参数先从保守值开始
对 480×320 左右的测试图,可以先用 Canny 阈值 50/150,然后设置 rho=1 像素、theta=np.pi/180、threshold=50。minLineLength=80 会丢弃较短线段,maxLineGap=10 允许同一直线上的小断口被连接。
| 参数 | 起始值 | 调整方向 |
|---|---|---|
threshold |
50 |
误检多就升高;漏检多可降低 |
minLineLength |
80 |
短杂线多就增大 |
maxLineGap |
10 |
同一直线被切碎时增大 |
theta |
np.pi/180 |
1° 分辨率适合多数场景 |
粗线通常会在两侧各产生一条 Canny 边缘,因此一条视觉上的线可能得到两条相近平行线段。需要“物体中心线”时,应在霍夫检测后按角度和位置合并,而不是把重复线段直接当成两个目标。
同一张测试图检测直线和圆
下面的完整程序绘制两条白线和一个白色圆,再分别调用 HoughLinesP 与 HoughCircles。输出使用布尔值验证是否至少检测到一条线段和一个圆,避免把不同 OpenCV 版本可能略有变化的候选数量写死。
import cv2
import numpy as np

image = np.zeros((320, 480, 3), dtype=np.uint8)
cv2.line(image, (40, 60), (220, 60), (255, 255, 255), 4)
cv2.line(image, (40, 120), (220, 220), (255, 255, 255), 4)
cv2.circle(image, (360, 160), 55, (255, 255, 255), 4)

gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)
edges = cv2.Canny(gray, 50, 150)

# 概率霍夫变换直接返回线段端点。
lines = cv2.HoughLinesP(
    edges, 1, np.pi / 180,
    threshold=50, minLineLength=80, maxLineGap=10
)

blurred = cv2.GaussianBlur(gray, (9, 9), 1.5)
# 限制半径范围能显著减少不相关圆候选。
circles = cv2.HoughCircles(
    blurred, cv2.HOUGH_GRADIENT,
    dp=1.2, minDist=80,
    param1=120, param2=30,
    minRadius=45, maxRadius=65
)

result = image.copy()

if lines is not None:
    for x1, y1, x2, y2 in lines[:, 0]:
        cv2.line(result, (x1, y1), (x2, y2), (0, 255, 0), 2)

if circles is not None:
    for x, y, r in np.round(circles[0]).astype(int):
        cv2.circle(result, (x, y), r, (0, 0, 255), 2)

print(f"lines_found={lines is not None}")
print(f"circle_found={circles is not None and len(circles[0]) >= 1}")
cv2.imwrite("hough_result.png", result)
print("saved: hough_result.png")
预期输出
lines_found=True
circle_found=True
saved: hough_result.png
打开 hough_result.png 后,绿色覆盖线段,红色覆盖圆。由于原始线宽为 4 像素,绿色线段可能同时落在一条粗线的两侧边缘;这是边缘检测输入带来的正常结果。
圆检测重点限制搜索空间
cv2.HoughCircles 的 dp 是累加器分辨率与输入图分辨率的反比;dp=1.2 是常见起点。minDist=80 表示圆心之间至少相隔约 80 像素,可抑制同一物体周围的重复圆。param1=120 控制内部边缘检测的高阈值,param2=30 是圆心候选的累加器阈值;param2 越低,通常候选越多、误检风险越高。
如果已知目标半径约为 55 像素,把 minRadius=45、maxRadius=65 比完全不限制半径更稳。检测不到圆时,可先把 param2 从 30 降到 24~28;误检太多时先升到 35~45,再缩窄半径范围,而不是一开始就把所有参数同时改动。
没结果时按输入到输出排查
直线完全检测不到时,先保存 edges 检查目标边缘是否连续;若边缘存在,再依次降低 threshold、降低 minLineLength 或提高 maxLineGap。圆检测失败时,先确认目标半径落在 minRadius/maxRadius 内,再检查 minDist 是否大于图中相邻圆心距离,最后微调 param2。