
计算机视觉 / 系统课时
旋转图像
旋转图像
图像旋转的关键不是“把像素转一下”,而是先确定旋转中心、角度与缩放,再把 2×3 仿射矩阵交给 cv2.warpAffine。本节用 OpenCV 4.x 完成一次可运行旋转,并说明为什么画面会被裁切、怎样检查方向和尺寸是否符合预期。
学习目标
- 使用
cv2.getRotationMatrix2D构造旋转矩阵,并理解center、angle、scale的作用。 - 使用
cv2.warpAffine执行旋转,并正确设置输出尺寸、插值和边界填充。 - 判断旋转中心偏移、画面裁切和角度方向等常见问题。
旋转矩阵决定画面怎样移动
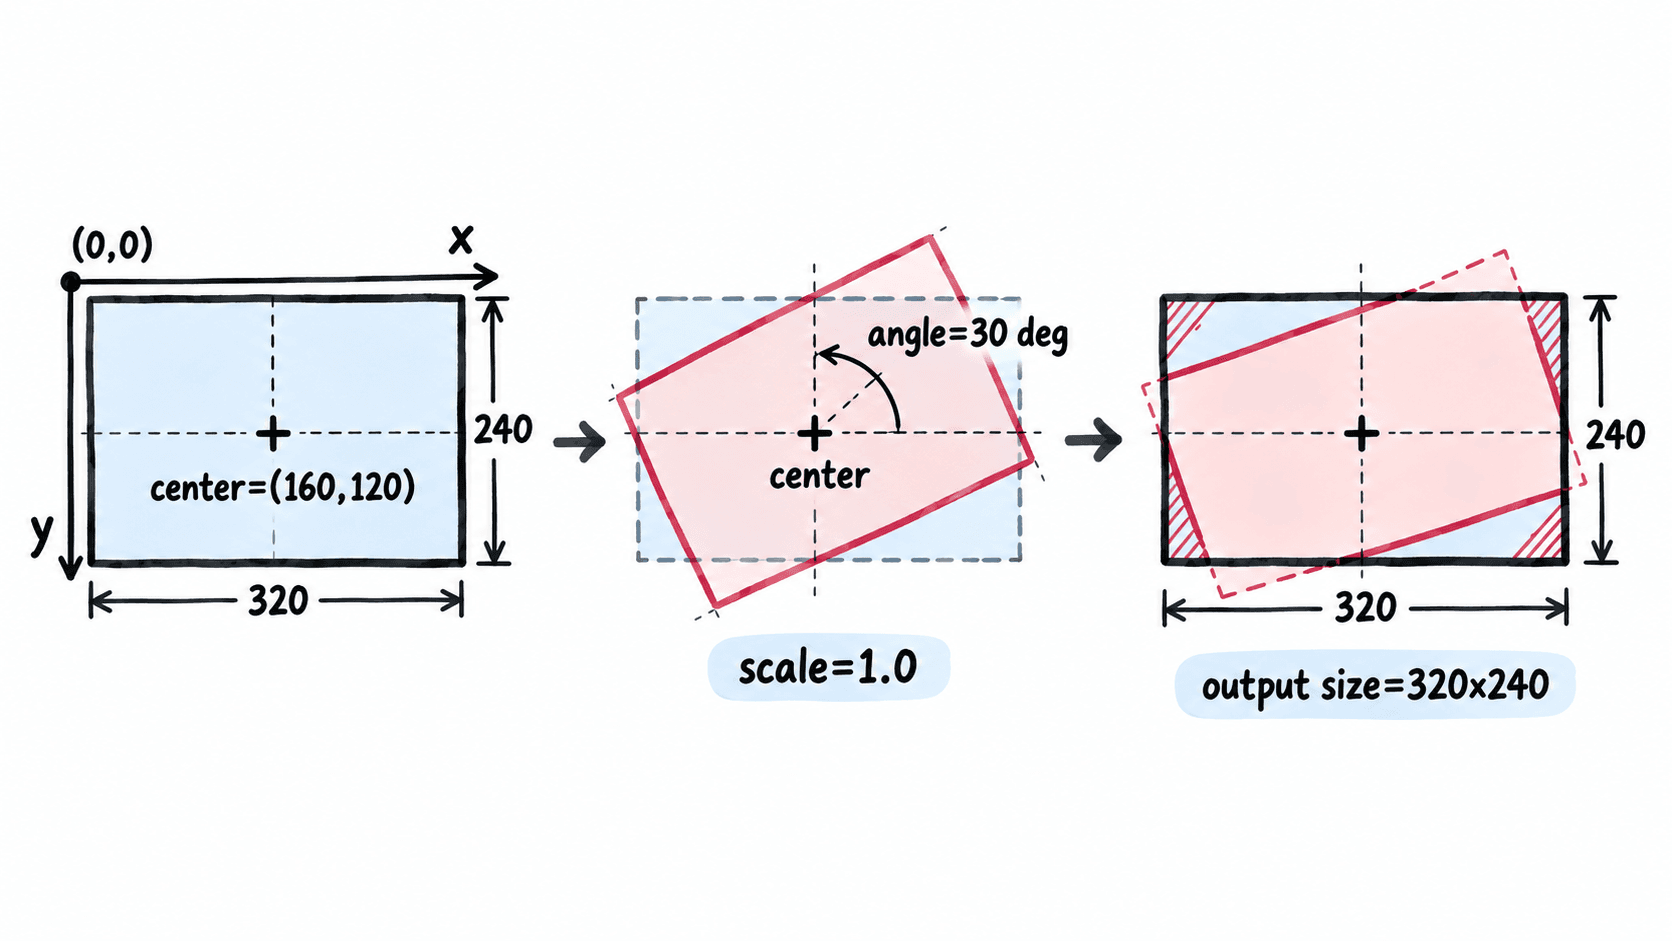
cv2.getRotationMatrix2D(center, angle, scale) 返回一个 2×3 矩阵。center=(cx, cy) 采用图像坐标,原点在左上角;angle 以度为单位,正值在图像中表现为逆时针旋转;scale=1.0 保持原尺寸,0.8 会同时缩小到 80%。
例如一张宽 320、高 240 的图像,以几何中心 (160, 120) 旋转 30°,可使用 center=(160, 120)、angle=30、scale=1.0。如果把中心改成 (0, 0),图像会绕左上角转动,大量内容通常会移出画布。
用 warpAffine 完成一次旋转
下面示例先生成一张测试图,再围绕中心旋转 30°。dsize=(w, h) 的顺序是“宽、高”,不要写成 (h, w);普通照片可使用 cv2.INTER_LINEAR,像素标签或掩膜更适合 cv2.INTER_NEAREST。
import cv2
import numpy as np

h, w = 240, 320
image = np.zeros((h, w, 3), dtype=np.uint8)
cv2.rectangle(image, (80, 70), (240, 170), (255, 255, 255), -1)

center = (w / 2, h / 2)
matrix = cv2.getRotationMatrix2D(center, 30, 1.0)

rotated = cv2.warpAffine(
    image,
    matrix,
    (w, h),
    flags=cv2.INTER_LINEAR,
    borderMode=cv2.BORDER_CONSTANT,
    borderValue=(0, 0, 0),
)

print("matrix shape:", matrix.shape)
print("output shape:", rotated.shape)
print("dtype:", rotated.dtype)
预期输出
matrix shape: (2, 3)
output shape: (240, 320, 3)
dtype: uint8
执行后若 output shape 仍是 (240, 320, 3),说明输出画布尺寸正确。矩形边缘出现少量灰色过渡像素属于线性插值结果;若处理二值掩膜,不希望产生中间灰度,就把 flags 改为 cv2.INTER_NEAREST。
控制缩放与边界
scale 直接写在旋转矩阵里。例如 scale=0.75 会让内容在旋转同时缩小到 75%,更不容易碰到画布边缘;scale=1.2 会放大 20%,越界概率更高。边界区域默认按常量填充,彩色图可显式设置 borderValue=(0, 0, 0)。
如果要求“旋转后完整保留四角”,仅调整 borderMode 不够,因为被裁切的是输出画布之外的内容。应先根据旋转后的包围框计算更大的 dsize,再修正矩阵中的平移项,把新包围框中心移动到新画布中心。普通文档扫描或证件校正中,这一步比简单放大黑边更可靠。
按结果定位常见错误
如果旋转方向相反,先检查 angle 的正负号;需要顺时针 15° 时使用 angle=-15。如果图像像“甩出去”,通常是 center 写错,尤其容易把 (row, col) 当成 (x, y);OpenCV 的点坐标应按 (x, y) 使用。
若输出被压扁或尺寸异常,检查 dsize 是否写成 (w, h)。若旋转后的二值边界出现 1~254 的灰度值,则不是阈值算法失效,而是插值引入了新像素;将插值改为 cv2.INTER_NEAREST 后再检查唯一像素值即可。