
计算机视觉 / 系统课时
认识图像噪声
认识图像噪声
图像噪声会把本来稳定的像素值变成随机波动,直接影响边缘、阈值分割和特征提取。本课用可复现样例区分高斯噪声与椒盐噪声,并建立“先看分布,再选滤波器”的判断方法。
学习目标
- 根据像素外观和直方图特征区分高斯噪声与椒盐噪声。
- 用 NumPy 生成可复现噪声,并用 OpenCV 保存、检查结果。
- 根据噪声类型选择更合适的后续滤波方向。
从视觉特征区分噪声
高斯噪声通常表现为整幅图像都带有细碎颗粒,亮暗偏差围绕原像素连续波动;椒盐噪声则是少量像素突然跳到接近 0 或 255,看起来像随机的黑白点。若一张 8 位灰度图里只看到稀疏极值点,不要先按高斯噪声处理。
| 噪声类型 | 常见外观 | 像素分布线索 | 适合先尝试的处理 |
|---|---|---|---|
| 高斯噪声 | 全局细颗粒、连续起伏 | 灰度围绕原值扩散 | GaussianBlur 或较小核均值滤波 |
| 椒盐噪声 | 稀疏黑点、白点 | 0 与 255 附近异常增多 | medianBlur |
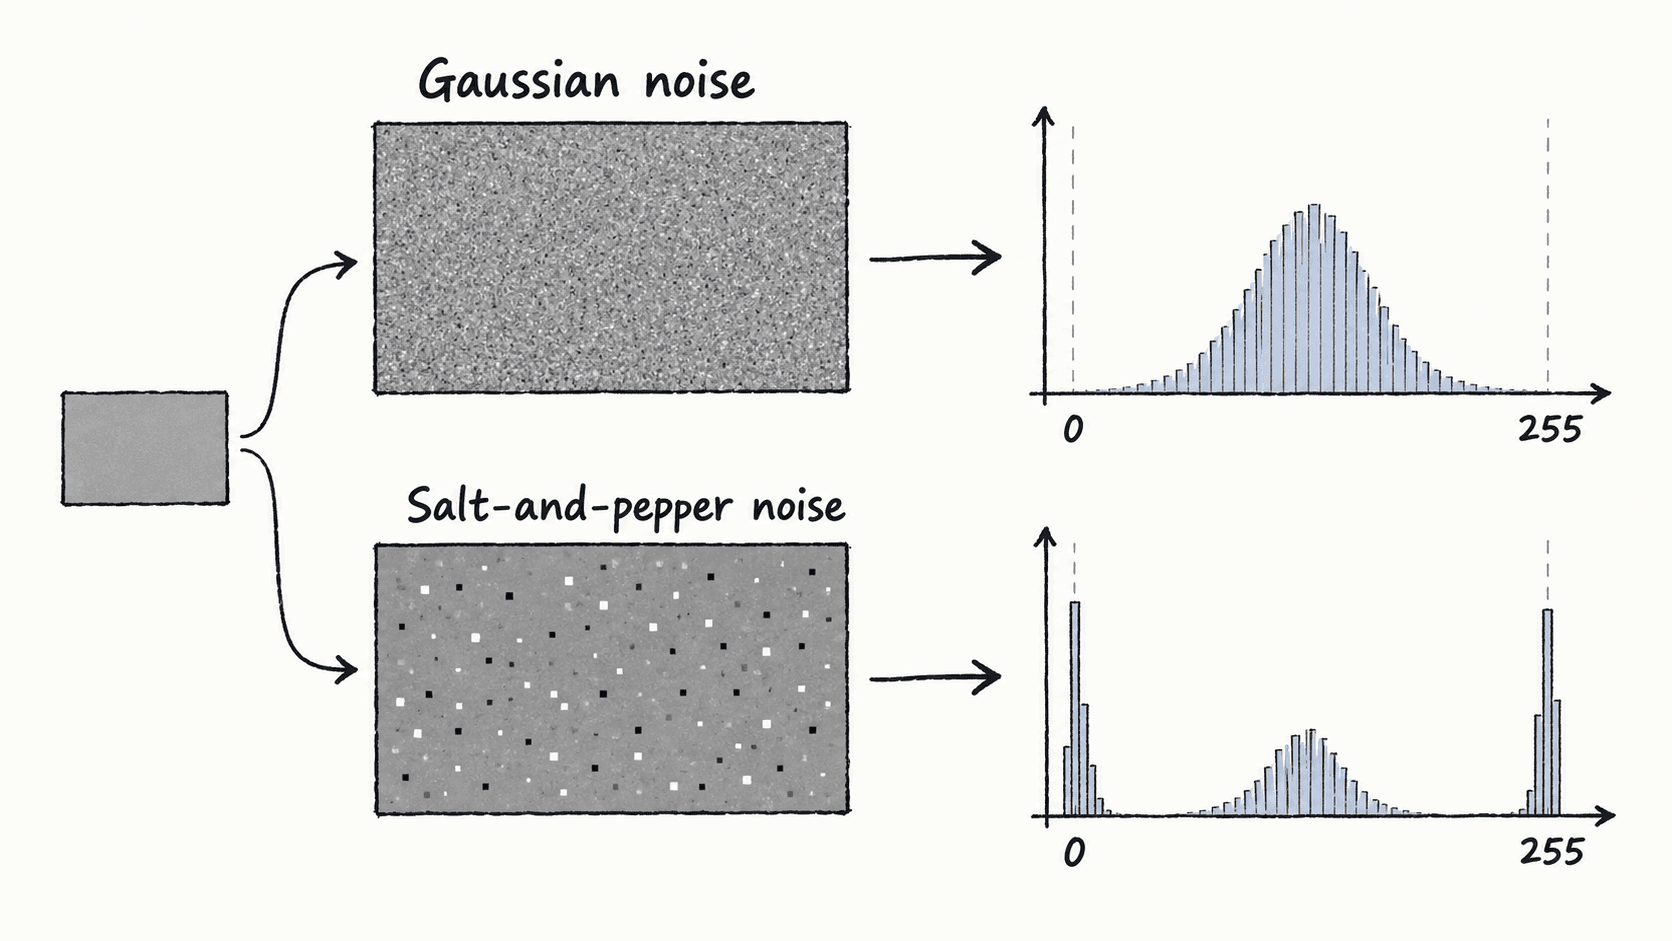
用可复现样例生成两类噪声
下面的 Python 示例只依赖 opencv-python 和 numpy。它创建 256×256 的中灰度图,高斯噪声标准差设为 20;椒盐噪声各占约 1%,并固定随机种子,便于重复实验。
import cv2
import numpy as np

rng = np.random.default_rng(42)
image = np.full((256, 256), 128, dtype=np.uint8)

# 高斯噪声:均值 0、标准差 20,叠加后裁剪到 0~255。
gaussian = rng.normal(0, 20, image.shape)
gaussian_noisy = np.clip(image.astype(np.float32) + gaussian, 0, 255).astype(np.uint8)

# 椒盐噪声:精确选出 655 个白点和 655 个黑点,且位置不重复。
salt_pepper = image.copy()
picked = rng.choice(image.size, size=1310, replace=False)
salt_pepper.flat[picked[:655]] = 255
salt_pepper.flat[picked[655:]] = 0

cv2.imwrite("gaussian_noise.png", gaussian_noisy)
cv2.imwrite("salt_pepper_noise.png", salt_pepper)

print("shape:", image.shape)
print("salt pixels:", np.count_nonzero(salt_pepper == 255))
print("pepper pixels:", np.count_nonzero(salt_pepper == 0))
预期输出
shape: (256, 256)
salt pixels: 655
pepper pixels: 655
打开生成的两张图时,应看到 gaussian_noise.png 全局都有颗粒,而 salt_pepper_noise.png 只有离散的纯黑、纯白点。随机种子固定为 42,因此同一 NumPy 版本下位置可以稳定复现。
用像素统计确认判断
视觉判断之后再做一次数值检查。对 8 位灰度图,可先统计极值像素比例:如果 0 和 255 的数量突然明显增加,尤其是背景本来不该出现纯黑纯白时,优先怀疑椒盐噪声;高斯噪声则更常见于均值附近标准差变大。
例如一张 1000×1000 灰度图有 9000 个像素等于 0、8500 个像素等于 255,极值占比约 1.75%。若原始场景没有大片纯黑或纯白区域,这个比例已值得单独检查,而不是直接把所有噪声都当成“模糊一点即可”。
根据噪声类型选后续处理
高斯噪声是连续波动,适合用 cv2.GaussianBlur,或在允许更多边缘损失时使用小核 cv2.blur;椒盐噪声含有孤立极值,优先尝试 cv2.medianBlur。实际项目可先从 3×3 核开始,再根据噪声残留与边缘清晰度决定是否增大。
判断标准可以直接落到结果上:滤波后平坦区域的灰度波动应下降,但物体边缘位置不能明显漂移。若 7×7 均值滤波把文字笔画和细线一起抹平,即使噪声减少,也说明核过大或滤波类型选错。