
计算机视觉 / 系统课时
创建颜色掩膜
创建颜色掩膜
颜色掩膜把“哪些像素属于目标颜色”变成一张只有 0 和 255 的二值图,再用它保留目标、屏蔽背景。本课用 cv2.inRange 生成绿色掩膜,并用 cv2.bitwise_and 提取目标区域,同时给出红色双区间与噪声清理的实用做法。
学习目标
- 使用
cv2.inRange根据 HSV 下限和上限生成二值掩膜。 - 使用
cv2.bitwise_and把掩膜应用到原图并验证提取结果。 - 处理红色双区间,并用形态学操作清理小噪点与小孔洞。
掩膜只回答选中还是不选中
cv2.inRange(src, lower, upper) 会逐像素检查每个通道是否都落在闭区间内;满足条件的位置输出 255,否则输出 0。对 HSV 图像来说,只有 H、S、V 三个分量同时合格,该像素才会进入掩膜,因此阈值顺序必须与 HSV 通道顺序一致。
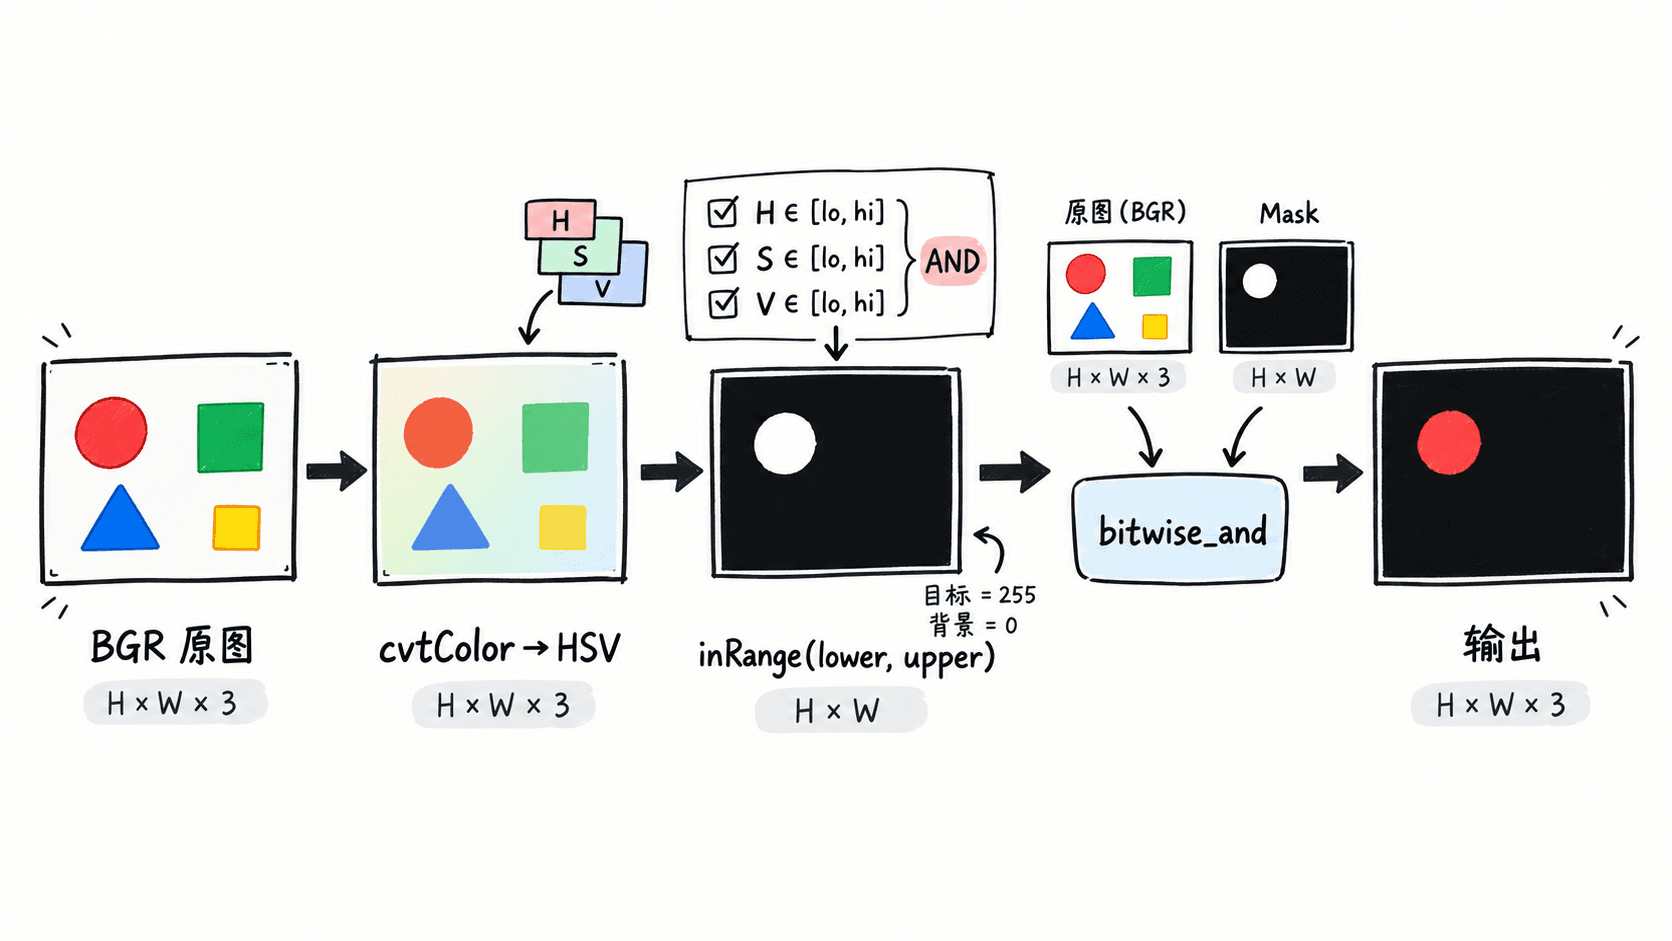
生成绿色掩膜并提取目标
下面构造一块 100×100 的绿色区域和一块 100×100 的蓝色区域。阈值 H=35~85、S=100~255、V=100~255 应只选中绿色,因此白色掩膜像素数应恰好是 10000。
import cv2
import numpy as np

image = np.zeros((200, 300, 3), dtype=np.uint8)
image[40:140, 30:130] = (0, 255, 0)      # 绿色,100×100
image[40:140, 170:270] = (255, 0, 0)     # 蓝色,100×100

hsv = cv2.cvtColor(image, cv2.COLOR_BGR2HSV)

lower_green = np.array([35, 100, 100], dtype=np.uint8)
upper_green = np.array([85, 255, 255], dtype=np.uint8)

mask = cv2.inRange(hsv, lower_green, upper_green)
result = cv2.bitwise_and(image, image, mask=mask)

print("mask unique:", np.unique(mask).tolist())
print("selected pixels:", cv2.countNonZero(mask))
print("green sample:", result[80, 80].tolist())
print("blue sample:", result[80, 200].tolist())
预期输出
mask unique: [0, 255]
selected pixels: 10000
green sample: [0, 255, 0]
blue sample: [0, 0, 0]
如果 mask 出现除 0 和 255 之外的值,说明它不是 inRange 直接得到的二值结果;如果蓝色样本仍保留,则应优先检查 HSV 阈值和 BGR/RGB 输入顺序,而不是先怀疑 bitwise_and。
红色掩膜要合并两段范围
红色跨越 H 的首尾边界,常用两段阈值分别筛选后再合并。可先从 H=0~10 与 H=170~179 开始,S 下限取 120、V 下限取 80;得到 mask_low 和 mask_high 后,用 cv2.bitwise_or(mask_low, mask_high) 得到完整红色掩膜。
这一步的检查标准很具体:把一张红色目标图中偏橙、正红、偏紫的区域各取样 5 个像素,确认至少有一个红色区间覆盖它们;再抽查肤色、木色或棕色背景,必要时提高 S 下限或缩窄 H 范围,减少误选。
用形态学操作清理小噪点
阈值正确但掩膜仍有椒盐状白点时,可先用 3×3 或 5×5 的矩形/椭圆核做开运算 cv2.MORPH_OPEN 去掉小白点;目标内部出现零散黑洞时,再用闭运算 cv2.MORPH_CLOSE 填补小孔。核越大,越可能把细小真实结构一起抹掉。
可把“最大噪点直径”作为选核依据:噪点大多只有 1~2 像素时先试 3×3,约 3~4 像素时再试 5×5。验收时记录 cv2.countNonZero(mask) 的变化,并确认目标主体面积没有显著缩小;若一次开运算让主体面积下降超过约 10%,通常说明核太大或目标本身过细。