
计算机视觉 / 系统课时
使用 ORB 特征
使用 ORB 特征
ORB 把关键点检测、方向估计和二进制描述子组合在一起,适合实时匹配、拼接和定位。它的描述子可以直接用汉明距离比较。本篇用 OpenCV 4.x 的 cv2.ORB_create 与 detectAndCompute 生成关键点和描述子,并说明匹配时最容易配错的参数。
学习目标
- 说清 ORB 从图像金字塔、FAST 关键点到方向化 BRIEF 描述子的处理链路。
- 会设置
nfeatures、scaleFactor、nlevels、fastThreshold等常用参数。 - 能生成 32 字节 ORB 描述子,并选择正确的汉明距离类型。
ORB 一次会产出什么
ORB 会先在多层图像金字塔上用 FAST 找候选关键点,再用 Harris 或 FAST 分数排序,利用局部灰度矩估计方向,最后计算随方向旋转的 BRIEF 描述子。默认描述子长度为 32 字节,也就是 256 位;每个 cv2.KeyPoint 还带有位置、尺度、方向和响应值等信息。
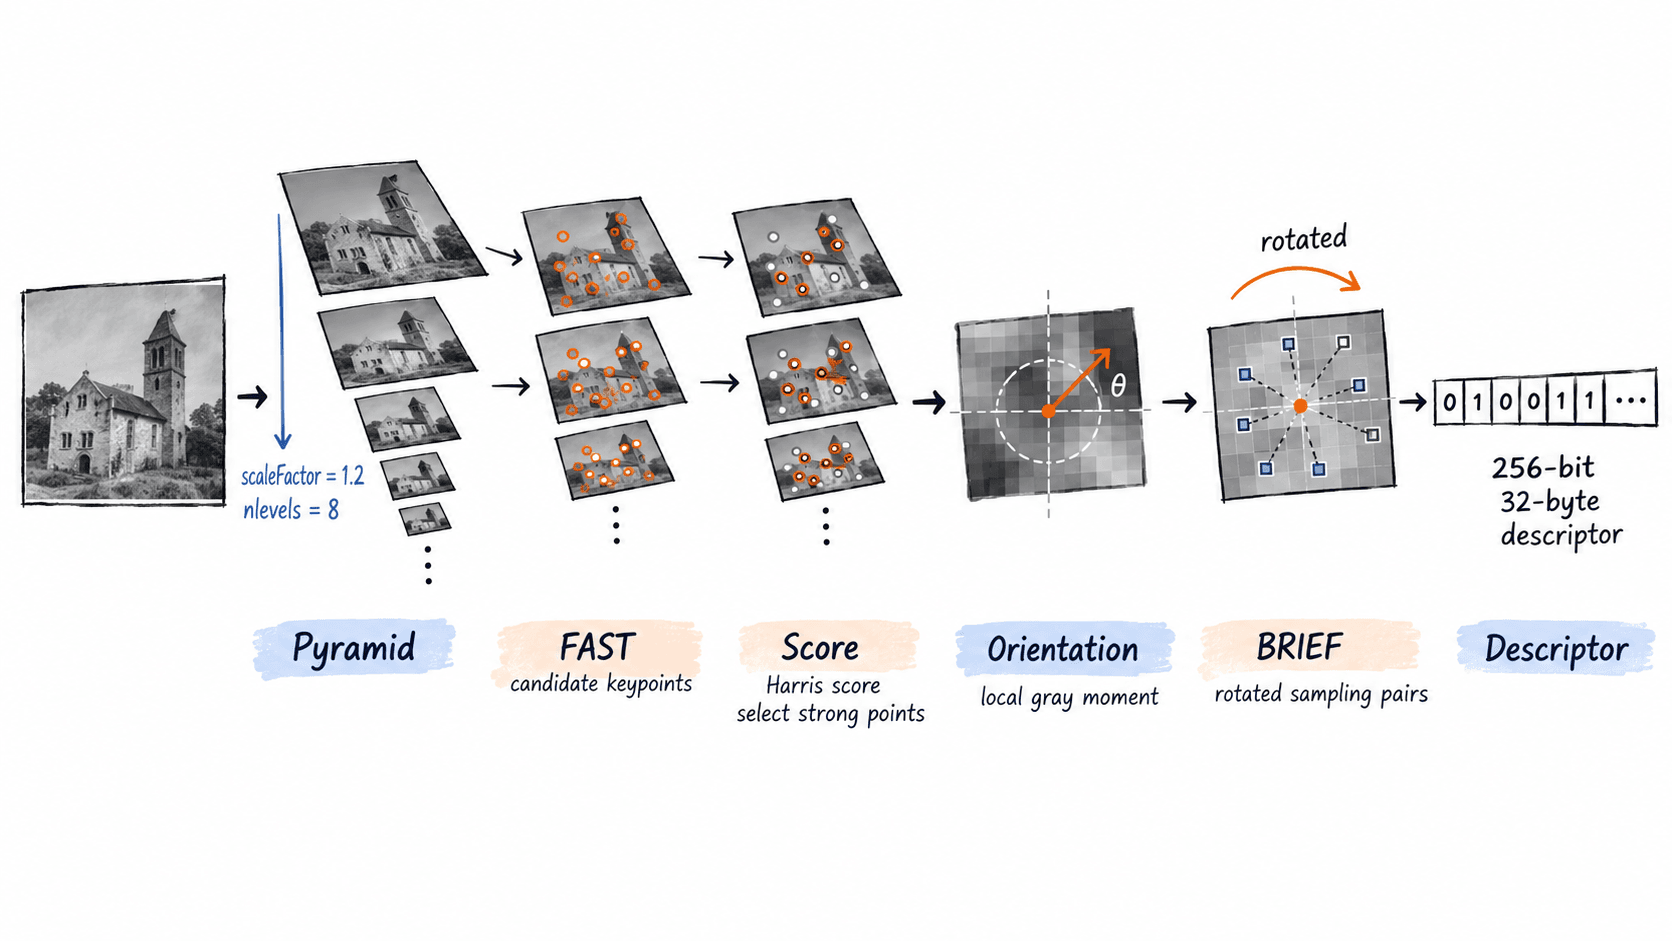
先把关键参数调到可解释
cv2.ORB_create() 的默认值包括 nfeatures=500、scaleFactor=1.2、nlevels=8、edgeThreshold=31、WTA_K=2、scoreType=cv2.ORB_HARRIS_SCORE、patchSize=31 和 fastThreshold=20。实际项目里建议先只改前三四个参数,避免同时改太多导致无法判断效果来源。
| 参数 | 推荐起点 | 什么时候改 |
|---|---|---|
nfeatures |
500~1500 | 画面纹理多、需要更多匹配时增大 |
scaleFactor |
1.2 | 设得更接近 1 会覆盖更细尺度,但金字塔层间更密、计算更慢 |
nlevels |
8 | 尺度变化大时可增到 10~12 |
fastThreshold |
20 | 低纹理画面点太少时可降到 10~15 |
edgeThreshold |
31 | 一般保持与 patchSize 接近,减少靠边描述子不完整的问题 |
默认 WTA_K=2 时,每个 BRIEF 比较项由两点产生,匹配使用 cv2.NORM_HAMMING。如果把 WTA_K 改成 3 或 4,每个 bin 会占 2 位,匹配器应改用 cv2.NORM_HAMMING2;这是 ORB 匹配里很常见的参数配对错误。
运行一次检测与描述
下面构造一张含矩形、圆、线段和文字的灰度图,调用 detectAndCompute 同时得到关键点和描述子。示例还检查描述子的字节数和默认距离类型,并保存带关键点方向的可视化结果。
import cv2
import numpy as np

img = np.zeros((300, 400), dtype=np.uint8)
cv2.rectangle(img, (40, 40), (160, 140), 255, 3)
cv2.circle(img, (270, 90), 45, 255, 3)
cv2.line(img, (220, 220), (350, 170), 255, 3)
cv2.putText(
    img, "ORB", (70, 250),
    cv2.FONT_HERSHEY_SIMPLEX, 1.2, 255, 2, cv2.LINE_AA
)

orb = cv2.ORB_create(
    nfeatures=300,
    scaleFactor=1.2,
    nlevels=8,
    edgeThreshold=31,
    WTA_K=2,
    scoreType=cv2.ORB_HARRIS_SCORE,
    patchSize=31,
    fastThreshold=20,
)

keypoints, descriptors = orb.detectAndCompute(img, None)
has_keypoints = len(keypoints) > 0
descriptor_bytes = 0 if descriptors is None else descriptors.shape[1]
descriptor_dtype = "None" if descriptors is None else str(descriptors.dtype)

vis = cv2.drawKeypoints(
    img, keypoints, None,
    flags=cv2.DRAW_MATCHES_FLAGS_DRAW_RICH_KEYPOINTS
)
saved = cv2.imwrite("orb_keypoints.png", vis)

print("has_keypoints:", has_keypoints)
print("descriptor_bytes:", descriptor_bytes)
print("descriptor_dtype:", descriptor_dtype)
print("uses_hamming:", orb.defaultNorm() == cv2.NORM_HAMMING)
print("saved:", saved)
预期输出
has_keypoints: True
descriptor_bytes: 32
descriptor_dtype: uint8
uses_hamming: True
saved: True
descriptors 的形状是 (N, 32),其中 N 是最终保留的关键点数量。第一维可能随 OpenCV 版本或内部排序细节略有变化,但第二维 32 和 uint8 类型应保持一致。打开 orb_keypoints.png 后,圆圈大小和方向线能帮助检查关键点的尺度与角度是否合理。
匹配前先检查这三个边界
第一,描述子可能是 None。纯色墙面、严重虚焦或阈值过高时,ORB 可能找不到任何关键点;调用匹配器前先判断两幅图的描述子都存在。第二,nfeatures 是最多保留数量,不保证一定返回这么多点;降低 fastThreshold 可以增加候选,但也会带来更多弱点。
第三,二进制描述子不要用 cv2.NORM_L2。默认 ORB 应配 cv2.BFMatcher(cv2.NORM_HAMMING);若 WTA_K 为 3 或 4,则使用 cv2.NORM_HAMMING2。做两幅图匹配时可以先用 knnMatch(k=2) 再做比值筛选,或者用 crossCheck=True 获得更保守的一对一匹配,但不要同时把这两种策略混在同一个匹配器流程里。