
计算机视觉 / 系统课时
查找图像轮廓
查找图像轮廓
cv2.findContours 会把二值图中的前景边界提取成点序列,后续可以计算面积、周长、外接框和形状特征。本节使用 OpenCV 4.x 说明输入要求、检索模式、近似方式以及层级数组的读取方法,并用嵌套区域验证父子轮廓关系。
学习目标
- 从二值掩膜中正确调用
cv2.findContours提取轮廓。 - 区分
RETR_EXTERNAL、RETR_LIST、RETR_CCOMP与RETR_TREE的用途。 - 读懂
hierarchy中 Next、Previous、First Child 与 Parent 四个索引。
轮廓输入为什么通常是二值图
轮廓提取关心的是前景区域与背景区域的边界。常规用法应传入单通道 8 位图像,并让目标区域为非零、背景为 0。来源可以是固定阈值、自适应阈值、颜色掩膜或形态学处理结果,而不是直接把普通彩色照片当作已经分割好的区域。
例如白色物体位于黑色背景时,255 会被当成前景,0 是背景。如果实际数据是“黑色物体、白色背景”,可以先用反向二值化,或者使用 cv2.bitwise_not 反转掩膜,否则最外层背景区域可能成为你首先看到的大轮廓。
findContours 的两个关键选择
OpenCV 4.x 的常规 Python 调用形式是 contours, hierarchy = cv2.findContours(...)。较旧的 OpenCV 3.x Python 接口曾返回三个值,因此复制旧代码时如果看到 image, contours, hierarchy = ...,需要按当前安装版本调整。
检索模式决定“找到哪些轮廓以及是否组织父子关系”。近似方式决定“每条轮廓保存多少点”。
| 参数 | 适合场景 | 结果特点 |
|---|---|---|
cv2.RETR_EXTERNAL |
只关心最外层目标 | 忽略内部孔洞和嵌套轮廓 |
cv2.RETR_LIST |
需要全部轮廓但不关心层级 | 所有轮廓处于同一逻辑层级 |
cv2.RETR_CCOMP |
需要外边界与孔洞两级结构 | 组织为两层层级 |
cv2.RETR_TREE |
需要完整嵌套关系 | 保留父、子、兄弟关系 |
cv2.CHAIN_APPROX_NONE |
必须保留边界上的大量采样点 | 点数大,占用更多内存 |
cv2.CHAIN_APPROX_SIMPLE |
普通形状分析 | 压缩水平、垂直和斜直线上的冗余点 |
矩形分析通常优先使用 RETR_EXTERNAL + CHAIN_APPROX_SIMPLE;如果图像中存在“外框—孔洞—孔洞内小岛”这种结构,则改用 RETR_TREE 才能保留完整关系。
跑通轮廓与层级提取
下面构造三层嵌套区域:一个白色外矩形、内部黑色孔洞,以及孔洞中的白色小岛。RETR_TREE 会检测到三条边界,并返回对应的层级数组。
import cv2
import numpy as np

binary = np.zeros((300, 300), dtype=np.uint8)
cv2.rectangle(binary, (30, 30), (270, 270), 255, -1)
cv2.rectangle(binary, (80, 80), (220, 220), 0, -1)
cv2.rectangle(binary, (120, 120), (180, 180), 255, -1)

# RETR_TREE 保留完整嵌套关系,SIMPLE 压缩直线上的冗余点。
contours, hierarchy = cv2.findContours(
    binary,
    cv2.RETR_TREE,
    cv2.CHAIN_APPROX_SIMPLE,
)

preview = cv2.cvtColor(binary, cv2.COLOR_GRAY2BGR)
cv2.drawContours(preview, contours, -1, (0, 255, 0), 2)
cv2.imwrite("contours_tree.png", preview)

print("contours:", len(contours))
print("hierarchy shape:", hierarchy.shape)
预期输出:
contours: 3
hierarchy shape: (1, 3, 4)
轮廓本身存放在 contours 列表中,每个元素是一组坐标点。后续可以把单条轮廓传给 cv2.contourArea、cv2.arcLength、cv2.boundingRect 等函数,而不需要重新扫描整张二值图。
层级数组如何读取
在 Python 中,常见的 hierarchy 形状是 (1, N, 4),其中 N 为轮廓数量。读取第 i 条轮廓时使用 hierarchy[0][i],四个整数依次表示 [Next, Previous, First_Child, Parent],不存在对应关系时值为 -1。
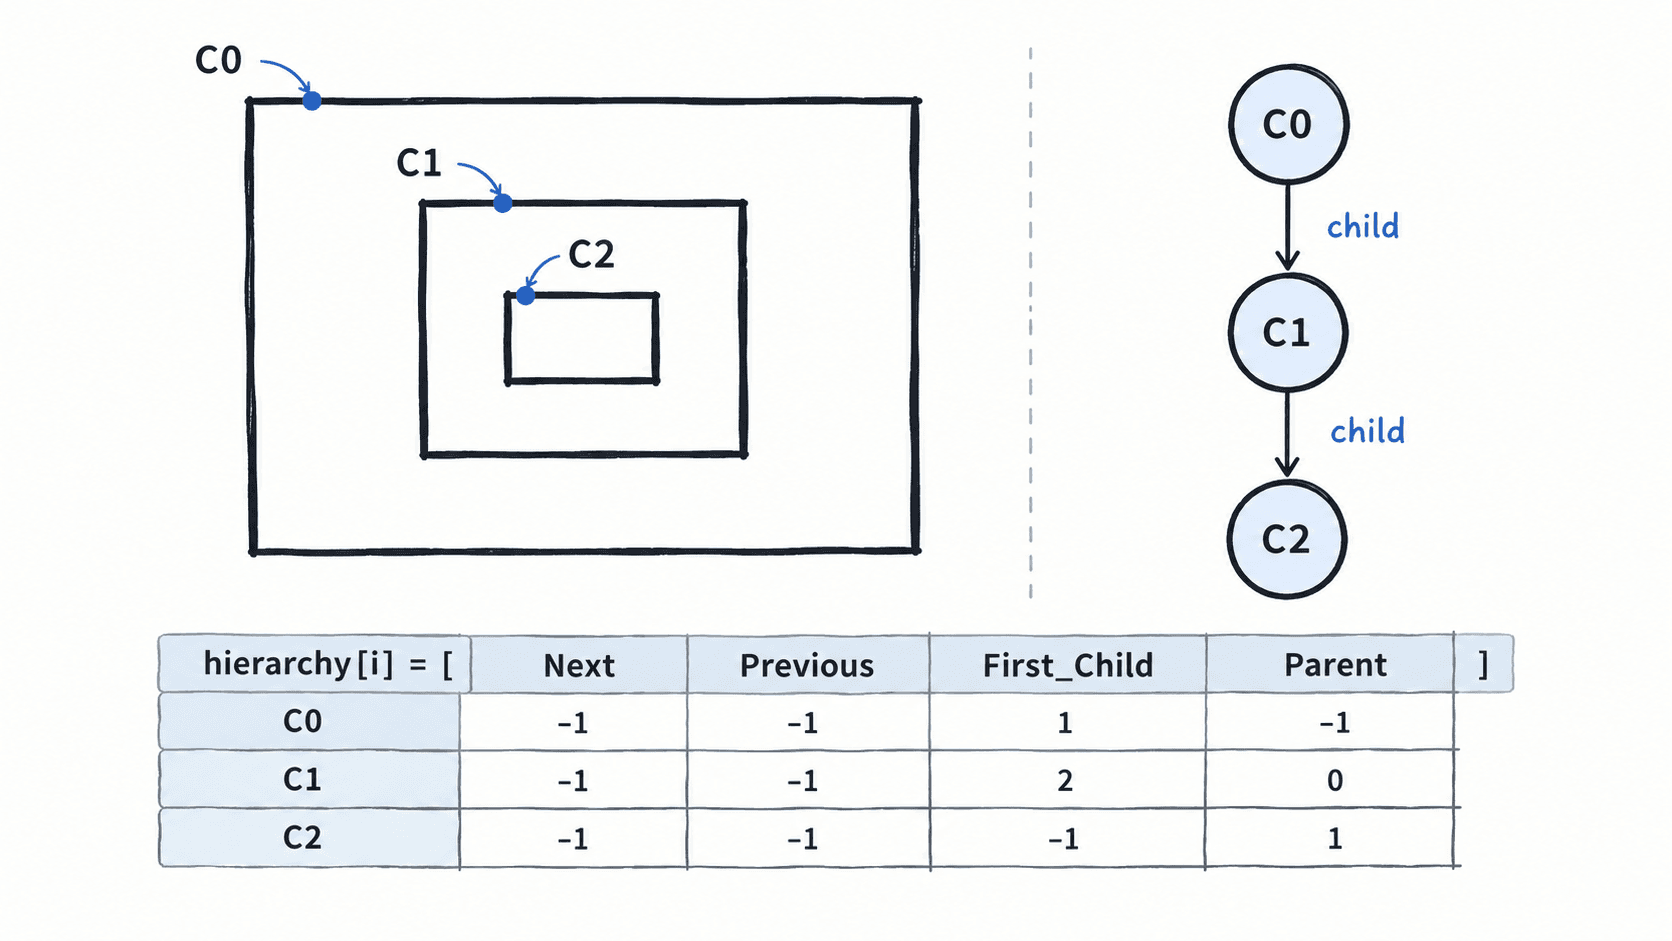
如果某轮廓的 First_Child 为 5,表示索引 5 是它的第一个子轮廓;如果另一条轮廓的 Parent 为 2,则它位于索引 2 的轮廓内部。Next 和 Previous 表示同一层级上的兄弟轮廓,不是图像坐标上的左右邻居。
处理实际项目时,不应假定“第 0 条一定是最大轮廓”。如果目标要求面积最大,应显式使用 max(contours, key=cv2.contourArea);如果只接受面积大于 500 像素的区域,则逐条计算 cv2.contourArea(cnt) >= 500 后再筛选。
常见错误与检查方法
最常见的问题是二值图方向反了。目标本来是黑色、背景是白色时,轮廓结果可能包含整张图像的巨大外边界。先用 np.unique(binary) 确认只有 0 和 255,再检查你真正想分析的目标是否为非零前景。
第二个问题是使用 RETR_EXTERNAL 后又期待得到孔洞。该模式明确只保留最外层边界,需要孔洞或嵌套结构时应改为 RETR_TREE 或 RETR_CCOMP。第三个问题是用 CHAIN_APPROX_NONE 处理大量大图,得到远超需要的点数;普通面积、外接框和多边形分析通常从 CHAIN_APPROX_SIMPLE 开始更合适。