
计算机视觉 / 系统课时
生成外接几何形状
生成外接几何形状
外接矩形和包围圆能把复杂轮廓压缩成少量几何参数,便于裁剪 ROI、估计目标方向、做碰撞近似或快速尺寸统计。本节比较三种常用 API,并用同一个旋转矩形轮廓生成轴对齐矩形、最小旋转矩形和最小包围圆。
学习目标
- 使用
cv2.boundingRect()生成轴对齐外接矩形。 - 使用
cv2.minAreaRect()与cv2.boxPoints()得到最小旋转矩形及四个顶点。 - 使用
cv2.minEnclosingCircle()得到最小包围圆,并按任务选择合适的外接形状。
三种外接形状怎么选
三种方法都接收轮廓点,但输出用途不同。裁剪图像区域通常优先选轴对齐矩形;需要方向信息时使用最小旋转矩形;目标近似圆形或后续只关心中心与半径时,最小包围圆更直接。
| 方法 | 主要输出 | 适合场景 | 代价与限制 |
|---|---|---|---|
cv2.boundingRect() |
x, y, w, h |
ROI 裁剪、快速框选 | 目标旋转后会包含较多背景 |
cv2.minAreaRect() |
中心、(w, h)、角度 |
方向估计、旋转目标尺寸 | 宽高和角度表示需做归一化 |
cv2.minEnclosingCircle() |
圆心、半径 | 圆形近似、快速距离判断 | 对细长目标会包含大量空白 |
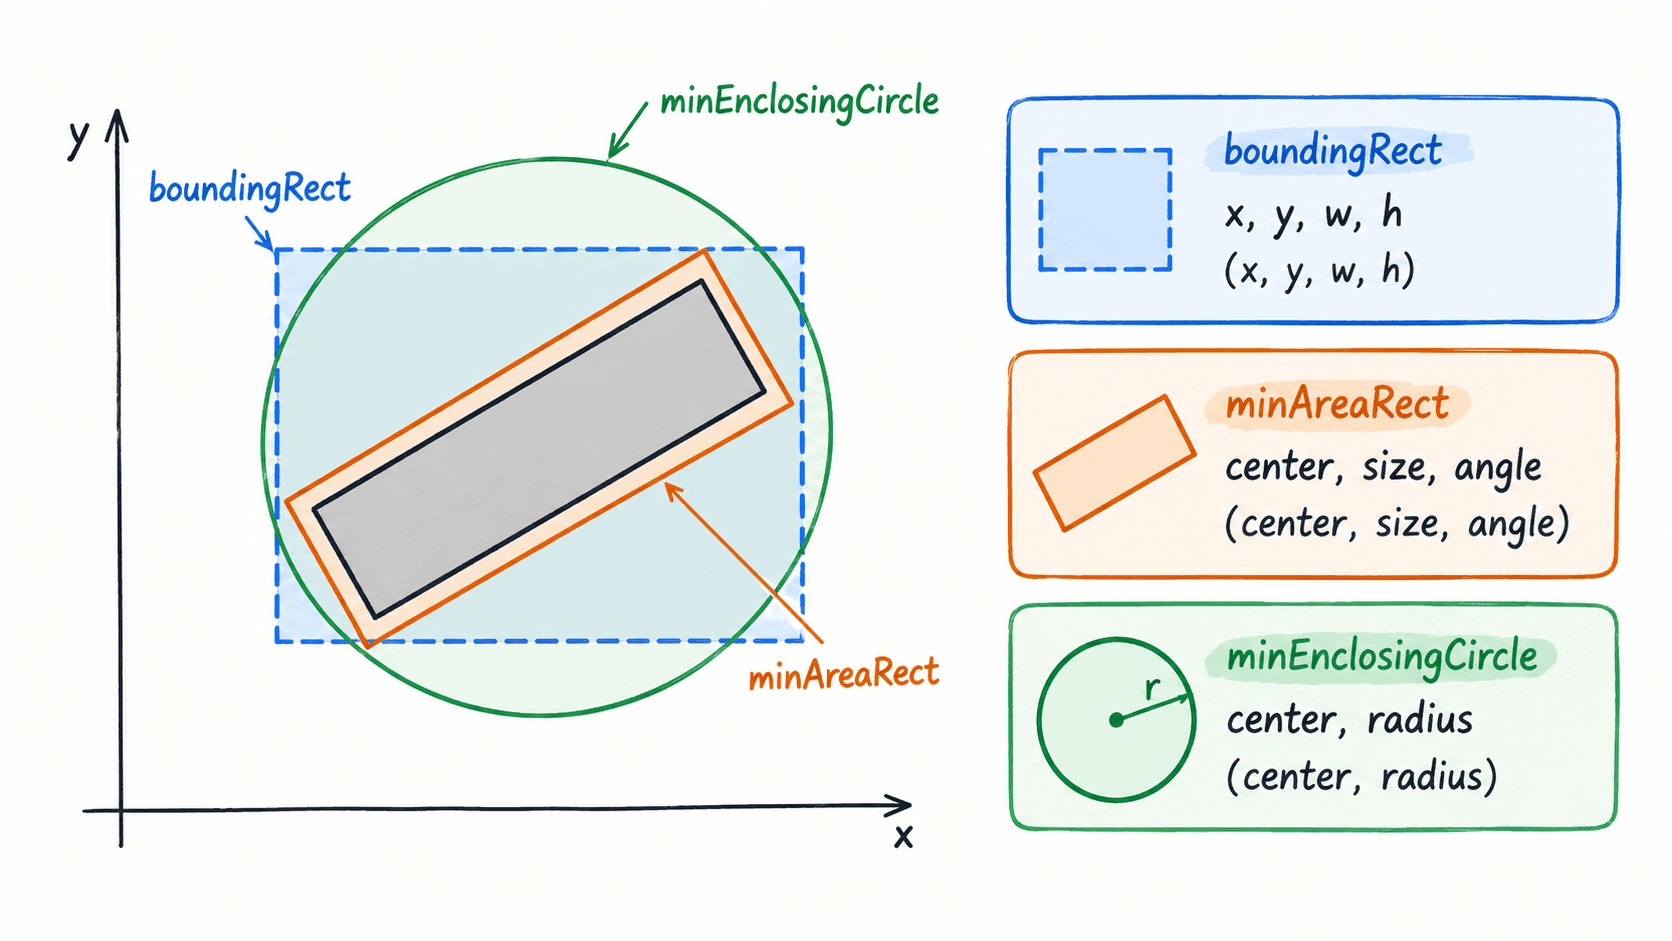
如果下一步是 roi = image[y:y+h, x:x+w],轴对齐矩形最方便;如果要判断零件是否偏转 30°,应保留旋转矩形;如果目标是球、硬币或近圆斑点,用圆心和半径通常比矩形更自然。
计算并画出三种外接形状
下面直接创建一个中心为 (120, 90)、尺寸 100×40、旋转 30° 的轮廓,再调用三种 API。代码同时把结果画到 bounding_shapes.png,便于核对几何关系。示例适用于 OpenCV 4.x。
import cv2
import numpy as np

canvas = np.zeros((180, 240, 3), dtype=np.uint8)

source_rect = ((120.0, 90.0), (100.0, 40.0), 30.0)
points = cv2.boxPoints(source_rect).astype(np.float32)
contour = points.reshape(-1, 1, 2)

# 白色表示原始轮廓。
cv2.drawContours(
    canvas,
    [points.astype(np.int32)],
    -1,
    (255, 255, 255),
    2,
)

x, y, w, h = cv2.boundingRect(contour)
cv2.rectangle(
    canvas,
    (x, y),
    (x + w - 1, y + h - 1),
    (255, 0, 0),
    1,
)

rotated = cv2.minAreaRect(contour)
box = cv2.boxPoints(rotated).astype(np.int32)
cv2.drawContours(canvas, [box], -1, (0, 165, 255), 2)

(center_x, center_y), radius = cv2.minEnclosingCircle(contour)
cv2.circle(
    canvas,
    (round(center_x), round(center_y)),
    round(radius),
    (0, 255, 0),
    1,
)

saved = cv2.imwrite("bounding_shapes.png", canvas)
side_a, side_b = sorted(rotated[1])

print("axis-aligned:", (x, y, w, h))
print(
    "rotated center:",
    (round(rotated[0][0], 1), round(rotated[0][1], 1)),
)
print(
    "rotated sides:",
    (round(side_a, 1), round(side_b, 1)),
)
print(
    "circle:",
    (round(center_x, 1), round(center_y, 1), round(radius, 1)),
)
print("saved:", saved)
预期输出:
axis-aligned: (66, 47, 108, 86)
rotated center: (120.0, 90.0)
rotated sides: (40.0, 100.0)
circle: (120.0, 90.0, 53.9)
saved: True
生成的 PNG 中,蓝色轴对齐矩形会比目标占据更大面积;橙色旋转矩形基本贴合原轮廓;绿色圆必须覆盖四个角,所以对细长目标会留下更多空白。这正是三种近似在实际检测任务中的主要区别。
处理坐标、宽高与角度
cv2.boundingRect() 返回的 w、h 可以直接用于 NumPy 切片:image[y:y+h, x:x+w]。切片右边界不包含在结果中,因此不要自行把 w、h 再减 1;只有在用 cv2.rectangle() 画像素边框时,才常用 (x + w - 1, y + h - 1) 对齐最后一个像素。
cv2.minAreaRect() 的角度表示与宽高交换存在关联,OpenCV 4.x 不应把返回的原始 angle 直接当成统一的“物体朝向”。若业务只需要长边和短边,可像示例一样对 (w, h) 排序;若必须得到统一方向,应根据长边对应关系自行归一化后再进入后续判断。
选择错误会带来什么
把旋转目标全部用 boundingRect() 裁剪,会带入较多背景。例如本例轴对齐框是 108×86,面积约 9288,而原始旋转矩形面积只有 100×40=4000,裁剪区域中超过一半并不是目标本体。做字符识别或纹理分析时,这些背景会降低后续处理稳定性。
相反,若只是从大图中快速提取候选 ROI,使用 minAreaRect() 反而增加了旋转校正步骤。工程上先根据后续需求选最简单的几何表示:裁剪用轴对齐框,方向与真实尺寸用旋转框,近圆目标或半径约束用包围圆。