
计算机视觉 / 系统课时
标记运动目标
标记运动目标
清理后的运动掩膜只是黑白区域,还不能直接告诉应用“目标在哪里”。本课用 findContours 提取外轮廓,按轮廓面积过滤小噪声,再用 boundingRect 得到检测框,并用一个可复现样例核对坐标、宽高和筛选结果。
学习目标
- 从二值运动掩膜中提取外部轮廓并理解轮廓检索模式。
- 用最小面积阈值过滤小运动区域,保留真正需要标记的目标。
- 把保留轮廓转换为矩形框,并验证框的位置和数量。
从前景掩膜提取外轮廓
运动检测通常只关心每个前景块的最外层边界,因此可使用 cv2.RETR_EXTERNAL,避免把目标内部的小孔也当成独立轮廓。cv2.CHAIN_APPROX_SIMPLE 会压缩水平、垂直和斜线上的冗余点,画框和计算面积时通常比保存全部边界点更合适。
传给 findContours 的图像应是单通道 8 位二值图,背景为 0、前景为非零值。若上一步得到的是灰度差分图,必须先阈值化;直接在含有大量灰度层级的响应图上找轮廓,会产生不稳定边界。
用面积阈值过滤小目标
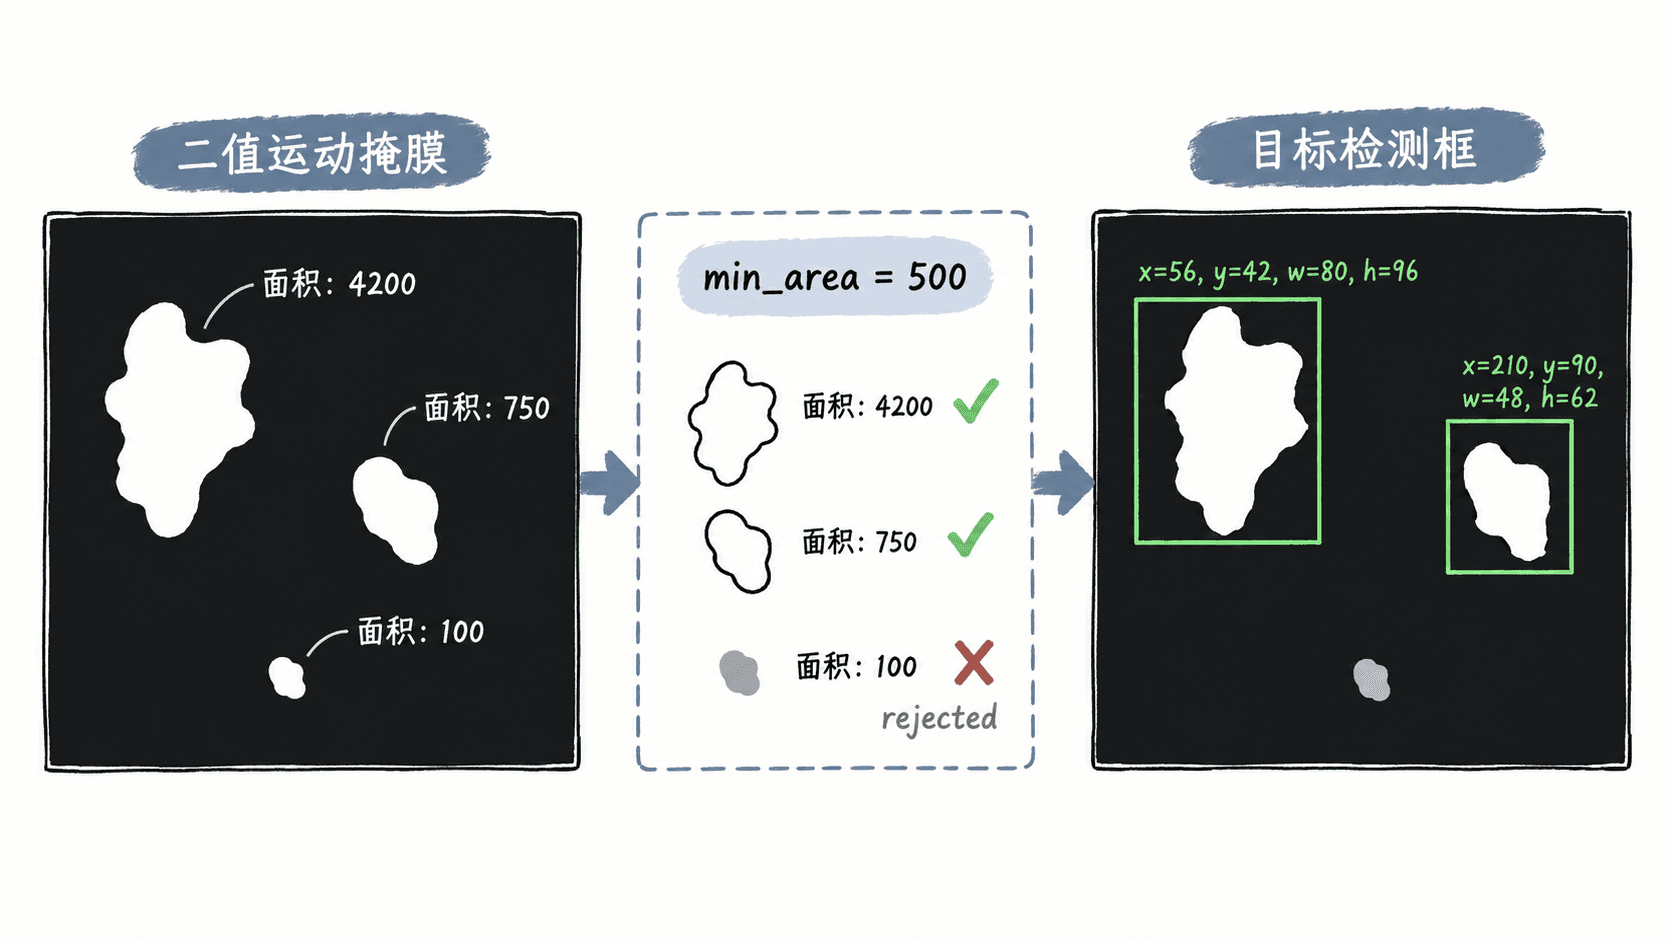
轮廓面积使用 cv2.contourArea(contour) 计算,单位是像素平方。阈值应由业务中的最小目标尺寸反推:例如希望忽略 10×10 左右的小扰动,同时保留约 30×25 的运动块,可以先把 min_area 设为 500,再用真实视频调整。
不要把 boundingRect 的 w*h 直接当成轮廓面积。细长或不规则目标的包围框可能很大,但实际前景很少;先用 contourArea 过滤,再用矩形框负责显示,职责更清楚。
绘制检测框并核对结果
下面示例按 OpenCV 4.x 的 Python API 编写,findContours 返回 contours, hierarchy 两项。构造三个前景块后,面积分别约为 4200、750 和 100;设置 min_area = 500,前两个目标会被保留,最小的 10×10 扰动被过滤。
import cv2
import numpy as np

mask = np.zeros((160, 300), dtype=np.uint8)
cv2.rectangle(mask, (20, 30), (80, 100), 255, -1)
cv2.rectangle(mask, (120, 40), (150, 65), 255, -1)
cv2.rectangle(mask, (220, 20), (230, 30), 255, -1)

canvas = cv2.cvtColor(mask, cv2.COLOR_GRAY2BGR)
contours, _ = cv2.findContours(
    mask,
    cv2.RETR_EXTERNAL,
    cv2.CHAIN_APPROX_SIMPLE,
)

min_area = 500
detections = []

for contour in contours:
    area = cv2.contourArea(contour)
    if area < min_area:
        continue

    x, y, w, h = cv2.boundingRect(contour)
    detections.append((x, y, w, h, area))
    cv2.rectangle(canvas, (x, y), (x + w - 1, y + h - 1), (0, 255, 0), 2)

detections.sort(key=lambda item: item[0])

for x, y, w, h, area in detections:
    print(f"box x={x} y={y} w={w} h={h} area={area:.0f}")

cv2.imwrite("motion_boxes.png", canvas)
print("kept:", len(detections))
预期输出:
box x=20 y=30 w=61 h=71 area=4200
box x=120 y=40 w=31 h=26 area=750
kept: 2
运行后还会在当前目录生成 motion_boxes.png。矩形宽高是 61×71 和 31×26,这是因为示例用 cv2.rectangle 按包含端点的像素坐标填充,而 boundingRect 返回覆盖这些像素所需的完整宽高。
处理真实视频里的误检
面积阈值不是越大越稳定。若 720p 画面中的远处行人只占 600~1000 像素,把阈值设到 2000 会直接漏检;相反,树叶抖动形成许多 20~100 像素轮廓时,500 左右通常能先过滤一批小扰动。应从“最小需要检测的目标面积”反推,而不是凭感觉选整数。
还要检查异常大框:如果某一帧检测框覆盖超过画面面积的 50%,常见原因是镜头抖动、灯光突变或背景模型尚未稳定。此时继续画框意义不大,应回到运动掩膜阶段处理全局变化。最终验收可以连续统计 100 帧,比较检测框数量、最小目标召回和大面积误检次数,再决定是否调整 min_area。