
计算机视觉 / 系统课时
使用 Otsu 自动阈值
使用 Otsu 自动阈值
Otsu 方法用于“整张图应该共用一个阈值,但阈值数值不好手工指定”的场景。它根据灰度直方图自动选择全局分割阈值,本节使用 OpenCV 4.x 的 cv.threshold 与 cv.THRESH_OTSU 得到阈值数值和二值图,并说明它在光照不均或多类灰度图上为什么会失效。
学习目标
- 能调用
cv.threshold的 Otsu 模式,并读取返回的自动阈值。 - 能根据灰度直方图判断图像是否适合用一个全局阈值分成两类。
- 能判断何时先做轻度降噪,何时应改用自适应阈值。
Otsu 如何从直方图选阈值
把灰度候选值逐个当作阈值,可以把像素分成“阈值以下”和“阈值以上”两类。Otsu 会比较这些候选分割,使两类内部的加权方差尽量小。因此它特别适合直方图呈两个主要灰度群的图像,但“自动”只代表自动优化这个统计准则,不代表一定符合业务语义。
例如一半像素分布在 50~100,另一半分布在 150~200,中间存在明显空谷。对这组数据执行 Otsu,OpenCV 会返回阈值 100;它不要求阈值必须位于两个峰值的几何中点,只要这个位置能把两类稳定分开即可。
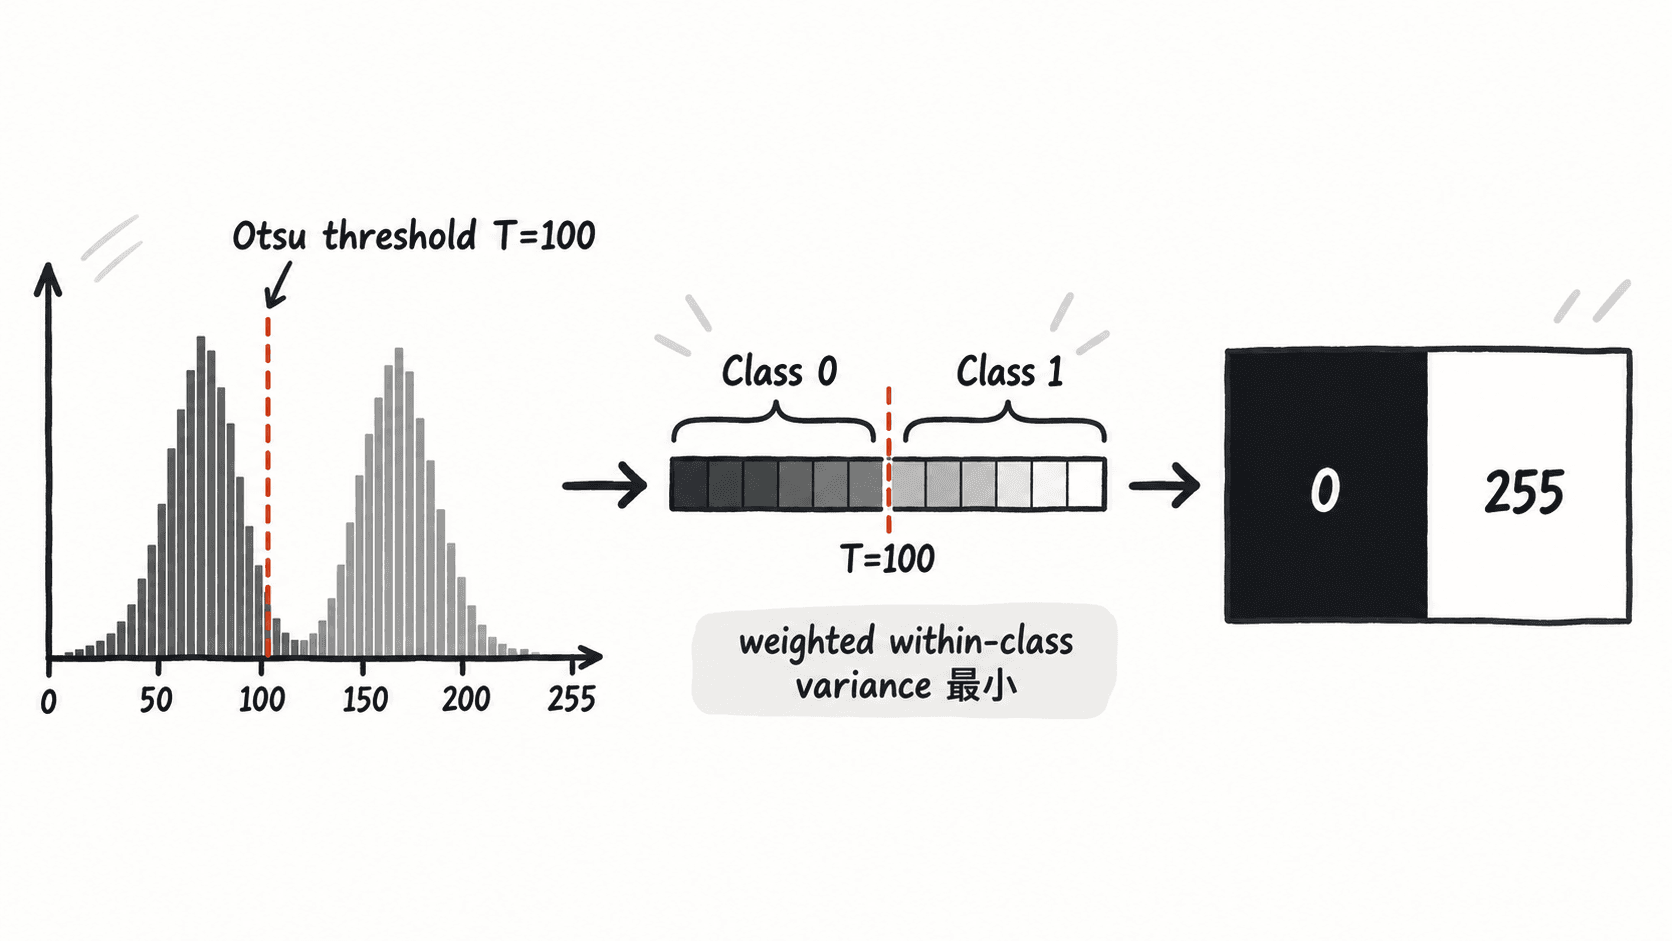
API 调用与参数
常见 8 位灰度图可以直接调用 cv.threshold(gray, 0, 255, cv.THRESH_BINARY + cv.THRESH_OTSU)。开启 THRESH_OTSU 后,第二个参数 thresh 不再决定最终阈值,通常传 0;函数返回的第一个值才是算法计算出的阈值。
| 项目 | 推荐写法 | 含义 |
|---|---|---|
| 输入 | uint8 单通道灰度图 |
最常见的 Otsu 输入;OpenCV 4.x 也支持 CV_16UC1 的 Otsu |
thresh |
0 | Otsu 模式下由算法计算实际阈值 |
maxval |
255 | THRESH_BINARY 或 THRESH_BINARY_INV 的高值 |
type |
cv.THRESH_BINARY + cv.THRESH_OTSU |
自动求阈值并执行普通二值化 |
| 返回值 | threshold_value, binary |
前者是自动阈值,后者是输出图像 |
如果输入来自 cv.imread 的 BGR 彩色图,应先使用 cv.cvtColor(image, cv.COLOR_BGR2GRAY) 转为灰度图。需要“前景白、背景黑”时,可把基础类型换成 cv.THRESH_BINARY_INV,Otsu 的阈值搜索仍由同一个标志完成。
完整示例与验证
下面构造一张 128×256 的灰度图:左半区灰度从 50 增长到 100,右半区从 150 增长到 200。两组灰度完全分离,因此 Otsu 应返回 100,并把左右两半分别变成 0 和 255。
import cv2 as cv
import numpy as np

left = np.tile(
    np.linspace(50, 100, 128, dtype=np.uint8),
    (128, 1),
)
right = np.tile(
    np.linspace(150, 200, 128, dtype=np.uint8),
    (128, 1),
)
gray = np.hstack([left, right])

threshold_value, binary = cv.threshold(
    gray,
    0,
    255,
    cv.THRESH_BINARY + cv.THRESH_OTSU,
)

cv.imwrite("otsu_input.png", gray)
cv.imwrite("otsu_binary.png", binary)

print("threshold:", f"{threshold_value:.1f}")
print("values:", np.unique(binary).tolist())
print("black:", int(np.count_nonzero(binary == 0)))
print("white:", int(np.count_nonzero(binary == 255)))
预期输出
threshold: 100.0
values: [0, 255]
black: 16384
white: 16384
这段结果同时验证了两件事:返回的 threshold_value 确实来自 Otsu 自动计算,而输出只包含 0 和 255。实际项目还应保存或显示二值图,检查分割边界是否对应真实目标,不能只因为阈值成功返回就认为分割正确。
什么时候先降噪,什么时候不要用 Otsu
随机噪声会让原本清晰的两个灰度群变宽,甚至填满两峰之间的低谷。对轻度噪声,可以先执行 cv.GaussianBlur(gray, (5, 5), 0),再把模糊结果送入 Otsu;5×5 是常用起点,但细小文字、细线和微小缺陷可能被同时抹平,因此应比较降噪前后的目标边缘。
如果同一个背景在左侧灰度约 100、右侧却升到 210,一个全局阈值很难同时照顾两边;这不是把 Otsu “调得更聪明”就能解决的问题。此时应改用自适应阈值,或先做照明校正。若直方图有三组以上主要灰度群,Otsu 的二类假设也会把多个语义区域强行合并,需要改用多级分割或其他方法。