
计算机视觉 / 系统课时
使用高斯滤波
使用高斯滤波
高斯滤波适合在边缘检测、阈值分割或特征提取前先压低随机噪声。本节用 OpenCV 4.x 的 cv2.GaussianBlur 完成可复现的平滑,并说明核尺寸、标准差和边界模式怎样共同决定“降噪多少、细节损失多少”。
学习目标
- 理解高斯核为什么让中心像素权重大、远处像素权重逐渐减小。
- 能用
cv2.GaussianBlur设置ksize、sigmaX、sigmaY完成平滑。 - 能根据后续边缘检测结果判断滤波是否过强,并调整参数。
高斯权重如何完成平滑
高斯滤波会在每个像素周围取一个邻域,并按距离分配不同权重。以 5×5 核为例,中心附近权重最高,越靠近四角权重越低,因此单个异常像素不会像均值滤波那样被等比例扩散到整个窗口。输出图像尺寸与输入一致,多通道图像会逐通道处理。
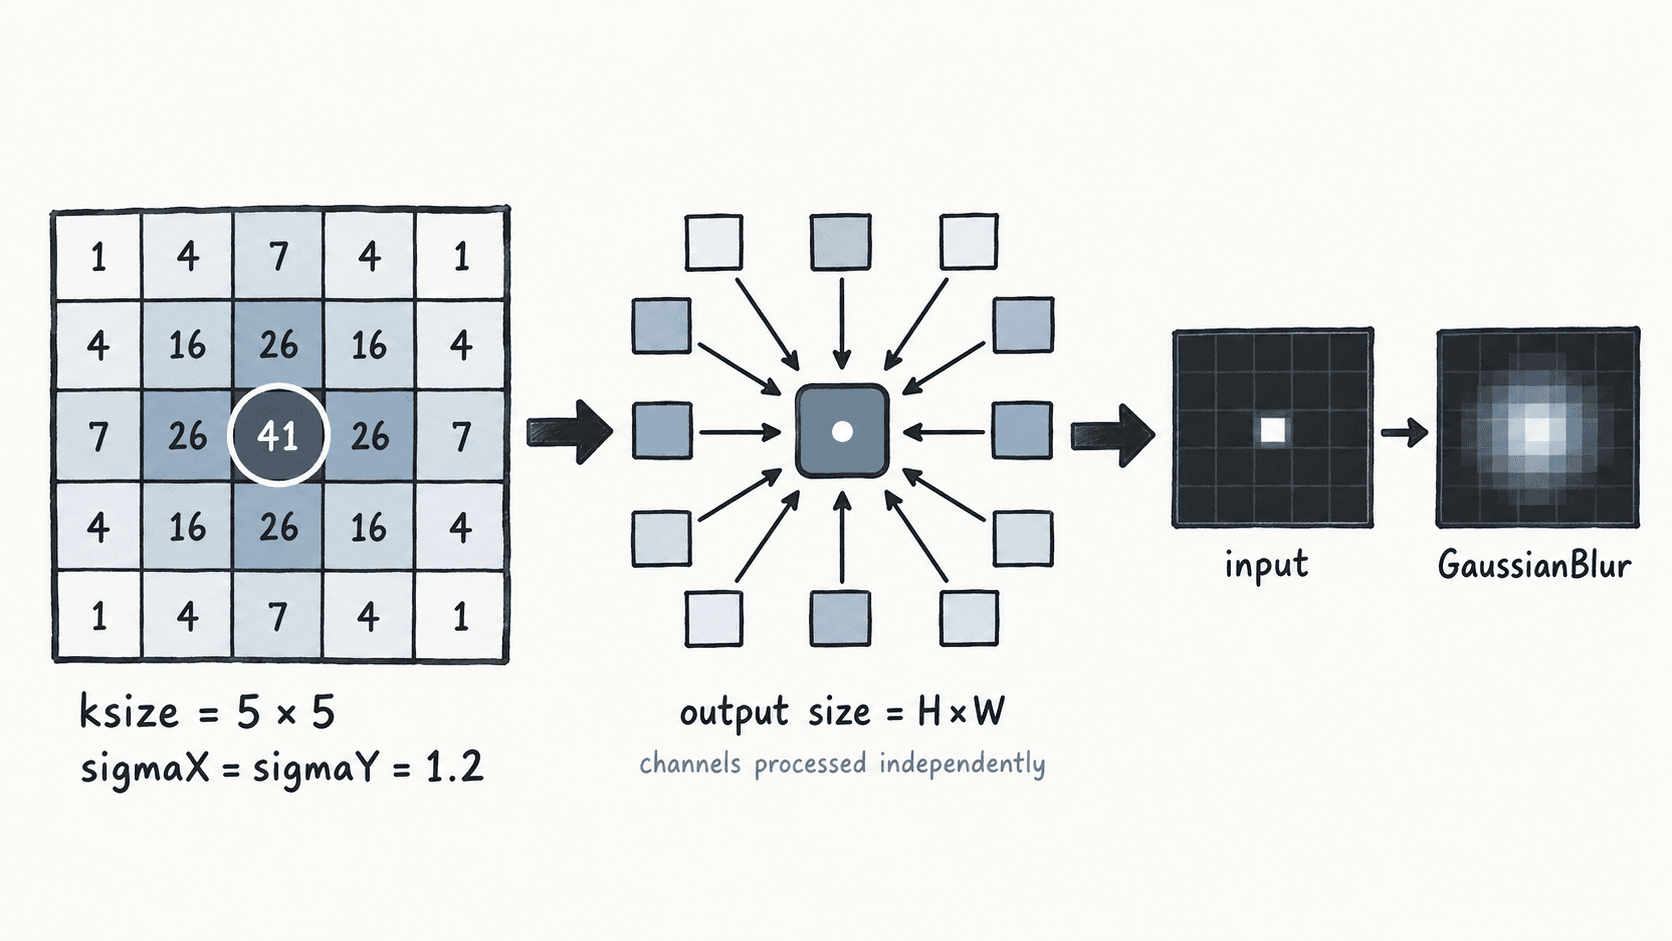
实际项目里可以先从 ksize=(5,5)、sigmaX=1.0~1.4 起步。核必须使用正奇数尺寸,例如 3×3、5×5、7×7;OpenCV 也允许核尺寸为 0 并由标准差推导,但为了跨版本和跨项目复现结果,建议同时显式给出核尺寸与两个标准差。
用 GaussianBlur 跑通最小示例
下面用一张 7×7 的浮点灰度图制造一个中心脉冲。5×5 高斯核会把能量分散到邻域,但归一化权重之和仍约为 1,这能直观看出“平滑而不是整体增亮”。
import cv2
import numpy as np

src = np.zeros((7, 7), dtype=np.float32)
src[3, 3] = 1.0

dst = cv2.GaussianBlur(
    src,
    ksize=(5, 5),
    sigmaX=0,
    sigmaY=0,
    borderType=cv2.BORDER_DEFAULT,
)

print("shape:", dst.shape)
print("center:", f"{dst[3, 3]:.6f}")
print("sum:", f"{dst.sum():.6f}")
预期输出:
shape: (7, 7)
center: 0.140625
sum: 1.000000
这里的 sigmaX=0、sigmaY=0 表示让 OpenCV 根据核尺寸计算标准差;用于生产处理链时,更建议固定成例如 sigmaX=1.2、sigmaY=1.2,避免参数语义被隐式推导。若只把 sigmaY 设为 0,它会采用与 sigmaX 相同的值。
为降噪和边缘检测选择参数
参数不要只看“画面更平滑”,而要看后续任务。准备做 Canny 或 Sobel 时,目标是压掉高频噪点,同时保留真实轮廓。下面是一组可直接作为起点的经验值,最终仍应在代表性样本上验证。
| 输入情况 | 推荐起点 | 观察重点 |
|---|---|---|
| 轻微传感器噪声、细节较多 | 3×3,sigma=0.8 |
细线和小文字不要消失 |
| 一般照片或视频帧 | 5×5,sigma=1.0~1.4 |
噪点减少,主体轮廓仍清晰 |
| 噪声较明显且允许损失细节 | 7×7,sigma=1.5~2.0 |
不要把相邻小目标融合 |
如果 5×5, sigma=1.2 之后噪点仍明显,优先把标准差提高到 1.5 再比较结果,不要直接跳到 11×11。核尺寸扩大后,每个像素参与计算的邻域更大,细小纹理、文字笔画和窄边缘更容易被抹平。
检查边界与过度平滑
靠近图像边缘时,卷积核会访问图像外的像素,因此 borderType 会影响结果。默认 cv2.BORDER_DEFAULT 适合多数自然图像;如果处理结果必须与另一套算法严格对齐,应显式记录边界模式,避免一边使用反射扩展、另一边使用常量填充。
检查过度平滑时,可固定同一张样本依次比较 3×3/0.8、5×5/1.2、7×7/1.8。若原本宽度只有 1~2 像素的线条开始断裂,或 Canny 输出中关键轮廓明显减少,就应减小核或标准差。用于边缘检测的高斯滤波通常只需要消除噪声,不需要把图像处理到肉眼明显失焦。