
计算机视觉 / 系统课时
检测 Shi-Tomasi 角点
检测 Shi-Tomasi 角点
Shi-Tomasi 角点检测适合从图像中挑出少量、分布较好的强角点,常用作光流跟踪、相机定位或局部特征初始化。本篇用 cv2.goodFeaturesToTrack 解释筛选规则,并给出一段可直接运行的 OpenCV 4.x Python 示例。
学习目标
- 理解 Shi-Tomasi 用最小特征值衡量角点质量的含义。
- 会用
maxCorners、qualityLevel、minDistance和blockSize控制结果。 - 能检测、绘制并检查一组可用于后续跟踪的角点。
角点为什么看最小特征值
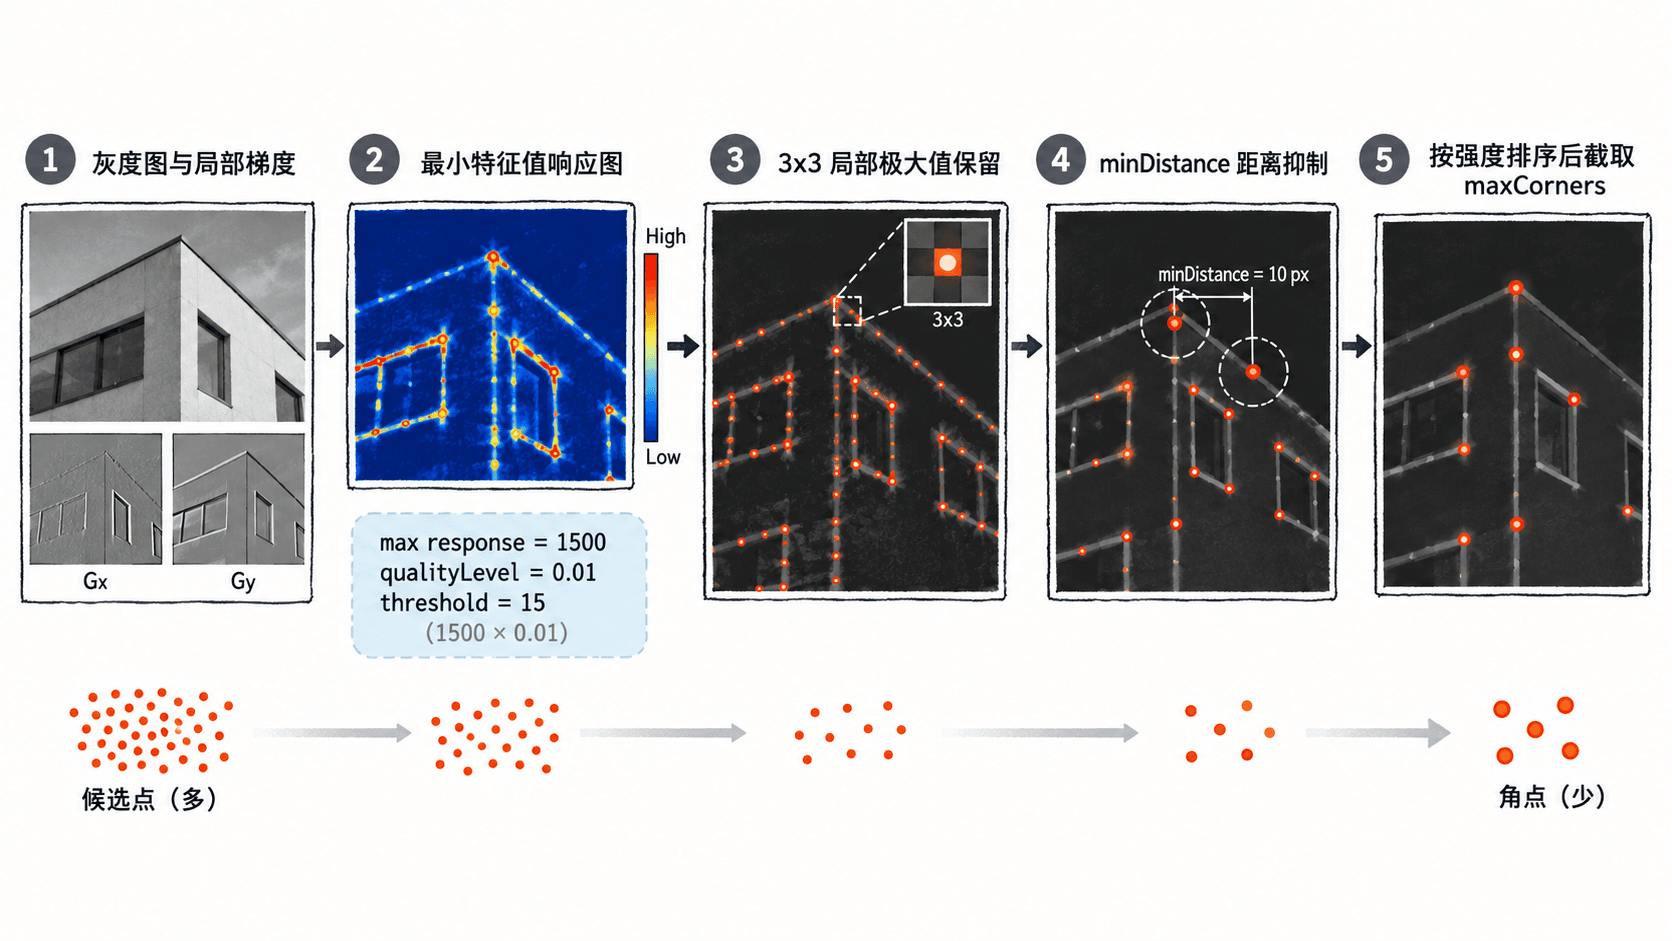
对一个像素邻域,OpenCV 会根据水平和垂直梯度构造二维协方差矩阵,并得到两个特征值。Shi-Tomasi 取两者中的较小值作为质量:两个方向都变化明显时,较小值仍然较大,说明这里更像角点;若只有一个方向变化明显,则更像边缘。
cv2.goodFeaturesToTrack 在 useHarrisDetector=False 时使用这类最小特征值质量。设整幅图最强角点质量为 1500,qualityLevel=0.01 时,低于 15 的候选点会被剔除;随后再按 minDistance 去掉距离过近的弱角点,并最多保留 maxCorners 个。
用四个参数控制数量和分布
开始调参时可以先用 maxCorners=100、qualityLevel=0.01、minDistance=10、blockSize=3。这组参数不是固定答案,但适合 640×480 到 1280×720 的普通纹理图作为起点。
| 参数 | 作用 | 调大后的直接结果 |
|---|---|---|
maxCorners |
最多返回多少个角点 | 允许保留更多强点 |
qualityLevel |
相对最强角点的质量门槛 | 角点更少、更严格 |
minDistance |
返回角点之间的最小欧氏距离,单位像素 | 点更稀疏、更均匀 |
blockSize |
计算梯度协方差时使用的邻域尺寸 | 响应更偏向较大尺度结构 |
如果目标是稀疏光流跟踪,720p 画面可先试 maxCorners=200、qualityLevel=0.01、minDistance=8。如果同一纹理区域挤出太多点,优先把 minDistance 提到 12~20,而不是先大幅提高 qualityLevel。
运行一个可复现实例
下面示例不依赖外部图片,而是创建两个白色矩形。矩形共有 8 个明显角,因此适合验证检测是否正确;代码同时把结果保存为 shi_tomasi_result.png。
import cv2
import numpy as np

img = np.zeros((240, 320), dtype=np.uint8)
cv2.rectangle(img, (40, 40), (120, 120), 255, -1)
cv2.rectangle(img, (190, 80), (280, 180), 255, -1)

corners = cv2.goodFeaturesToTrack(
    img,
    maxCorners=20,
    qualityLevel=0.01,
    minDistance=20,
    blockSize=3,
    useHarrisDetector=False,
)

vis = cv2.cvtColor(img, cv2.COLOR_GRAY2BGR)
count = 0 if corners is None else len(corners)

if corners is not None:
    for x, y in np.int32(corners).reshape(-1, 2):
        cv2.circle(vis, (x, y), 4, (0, 0, 255), -1)

saved = cv2.imwrite("shi_tomasi_result.png", vis)
print("corner_count:", count)
print("saved:", saved)
预期输出
corner_count: 8
saved: True
打开输出图后,应看到两个矩形的 8 个几何角各有一个红点。若同一环境运行却得到更多点,先确认没有修改输入图、minDistance 或 blockSize;若得到 0 个点,则检查图像是否为单通道 8 位或 32 位浮点图,并确认前景确实存在亮度变化。
用于跟踪时怎样检查质量
把角点交给 cv2.calcOpticalFlowPyrLK 之前,不只要看数量,还要看分布。一个实用检查是把检测结果覆盖到原图:如果 200 个角点里有 150 个集中在同一块文字或纹理上,跟踪时仍可能因为局部遮挡而整体失效,此时应增大 minDistance 或传入 mask 限制检测区域。
mask 必须与输入图同尺寸、类型为 8 位单通道;值为 0 的区域不检测,非 0 区域允许检测。例如只跟踪画面中间 80% 区域时,可以把边缘 10% 全部置 0,减少边界外移导致的失踪点。若后续需要亚像素精度,再对已检测点使用 cv2.cornerSubPix 做细化,不要靠继续增大 blockSize 代替。