
计算机视觉 / 系统课时
检测 Harris 角点
检测 Harris 角点
Harris 角点检测用局部灰度在两个方向上的变化强度寻找“窗口无论向哪边移动都会明显变化”的位置。完成这一课后,你可以直接调用 cv2.cornerHarris 得到响应图,用阈值把高响应区域标出来,并知道 blockSize、ksize、k 分别影响什么。
学习目标
- 理解 Harris 如何区分平坦区域、边缘和角点。
- 能使用
cv2.cornerHarris计算响应并把角点区域可视化。 - 能根据响应范围、角点密度和噪声情况调整关键参数。
Harris 响应怎样区分三类区域
Harris 会观察一个小窗口在 x、y 两个方向上的灰度变化。平坦区域向任何方向移动都变化很小;边缘沿边缘方向移动变化小、垂直边缘方向变化大;真正的角点在两个方向上移动都会明显变化。算法把这些梯度统计到二阶矩矩阵中,再计算角点响应。
常用响应形式是 。当两个方向的变化都强时,R 往往取得较大的正值;边缘区域常出现较大的负值;平坦区域的绝对值通常接近 0。OpenCV 中常把 k 设为 0.04 到 0.06。
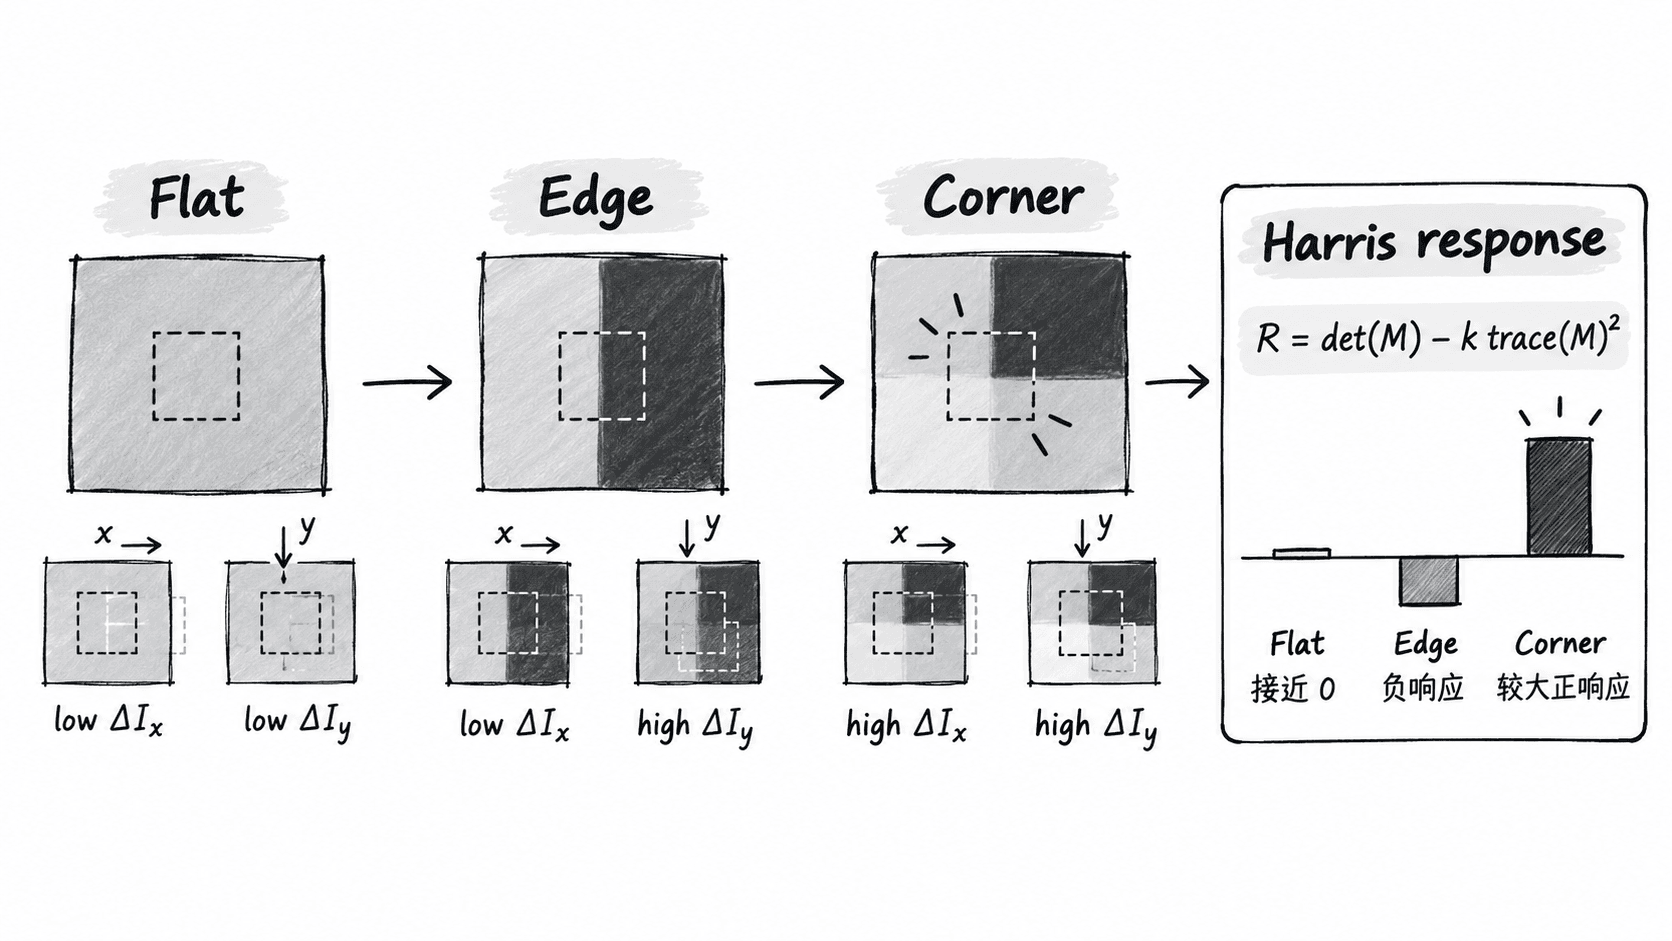
这个判断解释了为什么 Harris 不是“找黑白交界线”,而是在找二维变化。只沿一个方向变化的长直边缘不是理想角点;矩形的四个拐角则同时具有水平和垂直梯度,响应通常更强。
用 OpenCV 跑出角点响应
cv2.cornerHarris(src, blockSize, ksize, k) 接受单通道 8 位或浮点图像;实际项目常先转换为 float32,便于与官方示例和后续响应计算保持一致。下面生成一张 320×240 的黑底矩形边框,计算响应后把超过最大响应 1% 的区域标成红色,并保存结果,适合在无 GUI 环境中验证。
import cv2
import numpy as np

gray_u8 = np.zeros((240, 320), dtype=np.uint8)
cv2.rectangle(gray_u8, (60, 50), (260, 190), 255, 3)

gray = np.float32(gray_u8)
response = cv2.cornerHarris(
    src=gray,
    blockSize=2,
    ksize=3,
    k=0.04,
)

result = cv2.cvtColor(gray_u8, cv2.COLOR_GRAY2BGR)
threshold = 0.01 * response.max()
result[response > threshold] = (0, 0, 255)

saved = cv2.imwrite("harris_result.png", result)

print("image_shape:", gray_u8.shape)
print("response_shape:", response.shape)
print("max_response_positive:", bool(response.max() > 0))
print("saved:", saved)
预期输出:
image_shape: (240, 320)
response_shape: (240, 320)
max_response_positive: True
saved: True
打开 harris_result.png 后,应在矩形四个拐角附近看到红色响应区域。红色通常不是单个像素,而是一小片高响应区域,这是正常现象,因为 Harris 输出的是每个像素的角点响应,不是已经去重后的关键点列表。
三个参数怎么调
blockSize 是统计梯度协方差的邻域大小。示例用 2,适合细小、清晰的人工角点;如果真实图像角点尺度更大,可尝试 3、5,再观察角点是否更稳定。邻域太大时,相邻细节容易被混在一起,定位也会变钝。
ksize 是 Sobel 梯度的孔径大小,常用 3。更大的 5 或 7 会引入更强的平滑效果,也会扩大梯度影响范围。k 控制边缘与角点响应的分离,常从 0.04 开始;同一项目应固定取值,再通过阈值和后处理控制角点数量。
阈值 0.01 * response.max() 不是 Harris 固定规则,只是可操作的起点。若背景噪声产生大量红点,可逐步提高到 0.02 或 0.03;若弱角点几乎都被漏掉,可降低到 0.005,并同时检查噪声是否也被放大。
从响应区域得到可用坐标
直接使用 response > threshold 得到的是像素掩膜,一处真实角点往往对应多个相邻像素。需要稀疏坐标时,可以使用局部极大值抑制,或直接调用 cv2.goodFeaturesToTrack 并启用 Harris 判据。例如把 maxCorners=50、qualityLevel=0.01、minDistance=10、blockSize=2、useHarrisDetector=True、k=0.04 作为初始配置,可得到最多 50 个彼此至少相距 10 像素的候选点。
如果后续任务是亚像素级标定或跟踪,还可以把初始角点交给 cv2.cornerSubPix 细化。此时验收不应只看“图上有红点”,而要检查坐标数量、相邻点间距,以及细化前后坐标是否只发生小幅移动。
常见误判怎么修正
| 现象 | 常见原因 | 可直接尝试的修正 |
|---|---|---|
| 平坦区域出现很多响应 | 传感器噪声或压缩噪声 | 先做轻度高斯平滑,再提高阈值到最大响应的 2% |
| 一条边缘上出现大片红色 | 阈值过低或纹理过强 | 提高阈值,并做局部极大值抑制 |
| 小角点被漏掉 | blockSize 过大 |
从 5 降到 2 或 3,重新比较响应图 |
| 角点位置偏成一块区域 | 只做阈值,没有坐标去重 | 使用 goodFeaturesToTrack 或局部极大值提取离散点 |
Harris 最适合输出“角点强度图”,而不是直接给出完成匹配所需的描述子。后续若要跨图匹配,应选择同时提供关键点与描述子的特征方法;若只是需要稳定角点坐标做跟踪、标定或几何测量,Harris 响应配合去重和亚像素细化就足够实用。