
计算机视觉 / 系统课时
解析检测结果
解析检测结果
检测网络的 forward() 输出不是统一格式。这里以 OpenCV DNN 常见的 SSD-style DetectionOutput 为具体对象,读取类别索引、置信度和归一化边界框,再按原图宽高映射为像素坐标并裁剪到图像范围;YOLO 等输出必须使用对应解析器,不能照搬这一格式。
学习目标
- 读懂 SSD-style
1×1×N×7检测输出中每个字段的含义。 - 按置信度阈值过滤候选框,并把归一化坐标映射回原图。
- 处理越界坐标、类别编号偏移和不同模型输出格式的边界情况。
先认清输出张量
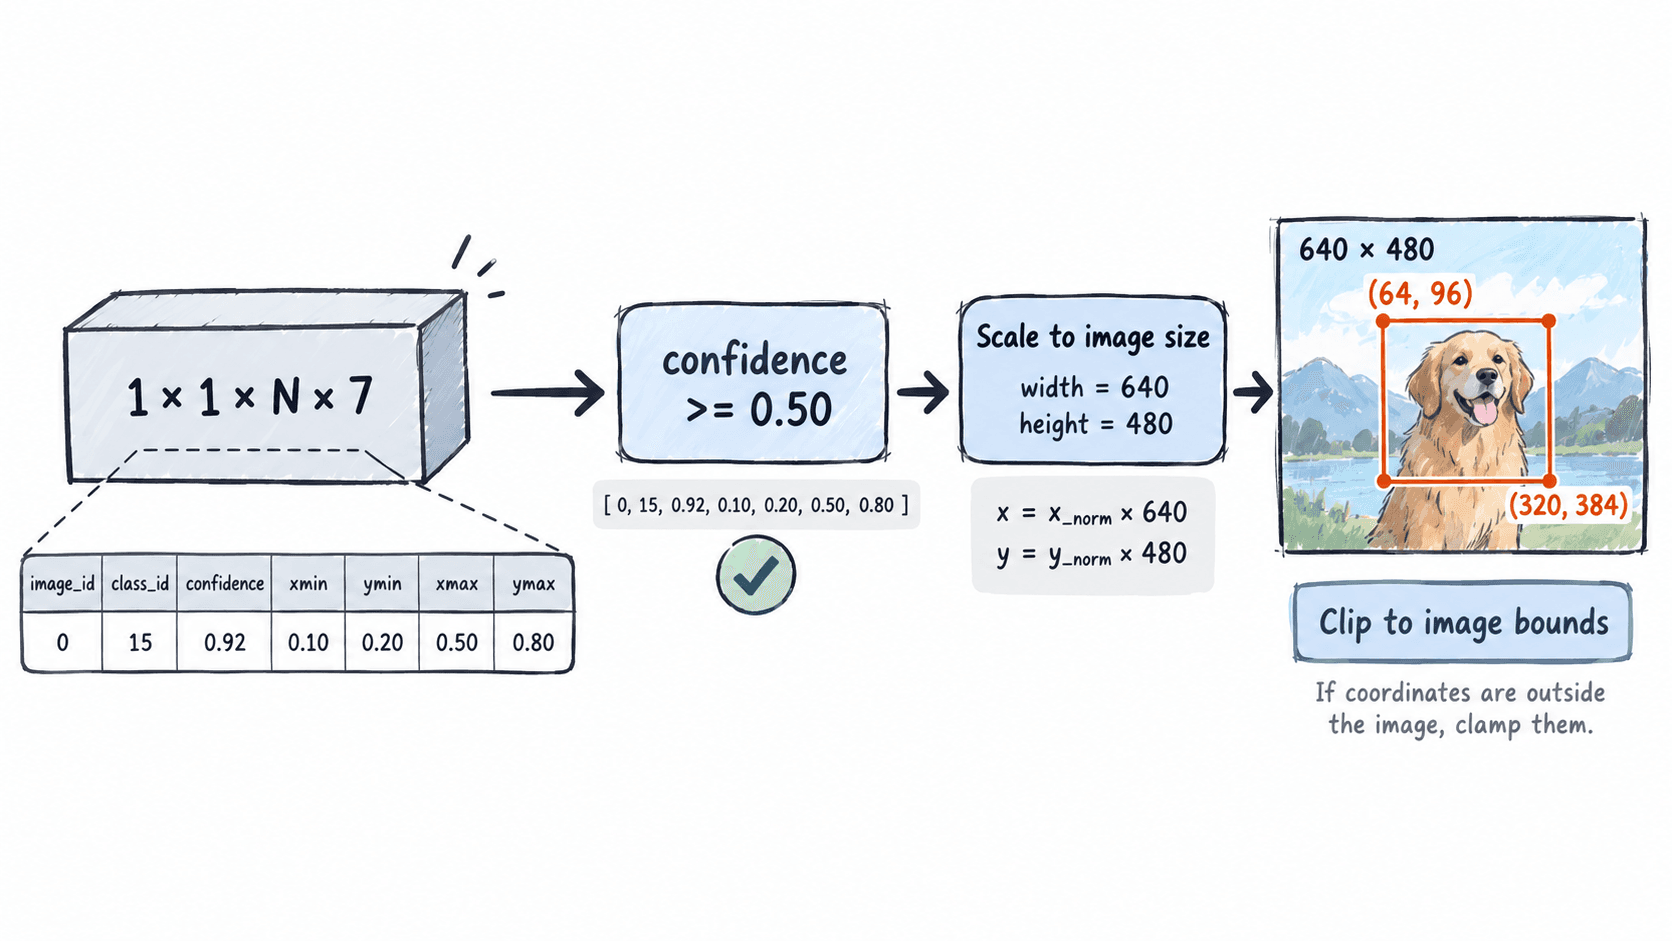
SSD-style DetectionOutput 的每条记录包含 7 个值:[image_id, class_id, confidence, xmin, ymin, xmax, ymax]。常见张量形状是 1×1×N×7,其中 N 是候选检测数量。解析前应先打印 output.shape,不要凭模型名字猜布局。
例如原图为 640×480,某行输出为 [0, 15, 0.92, 0.10, 0.20, 0.50, 0.80],置信度是 0.92,归一化框覆盖横向 10%~50%、纵向 20%~80%。若阈值设为 0.50,这条结果应被保留。
把归一化坐标映射回原图
若模型约定 xmin、ymin、xmax、ymax 都在 0~1,映射规则很直接:x 坐标乘原图宽度,y 坐标乘原图高度。对 640×480 图像,(0.10,0.20,0.50,0.80) 对应约 (64,96,320,384)。
实际输出可能轻微小于 0 或大于 1,因此乘完宽高后要裁剪到 [0,width-1] 和 [0,height-1]。如果前处理用了 letterbox、额外 padding 或中心裁剪,则还必须执行逆变换;只有“直接缩放到网络输入尺寸”时,简单乘原图宽高才足够。
完整解析一个 SSD-style 输出
下面用固定检测张量模拟 net.forward() 的结果。第二条置信度只有 0.48 会被过滤,第三条故意越界,用来验证坐标裁剪。代码还调用 cv2.rectangle,因此解析后的框可直接用于 OpenCV 绘制。
import cv2
import numpy as np

frame = np.zeros((480, 640, 3), dtype=np.uint8)
detections = np.array([[[[
    0, 15, 0.92, 0.10, 0.20, 0.50, 0.80
], [
    0, 7, 0.48, 0.60, 0.10, 0.90, 0.40
], [
    0, 3, 0.81, -0.05, 0.70, 1.05, 1.10
]]]], dtype=np.float32)

height, width = frame.shape[:2]
conf_threshold = 0.50

for det in detections.reshape(-1, 7):
    confidence = float(det[2])
    if confidence < conf_threshold:
        continue

    class_id = int(det[1])
    x1 = int(det[3] * width)
    y1 = int(det[4] * height)
    x2 = int(det[5] * width)
    y2 = int(det[6] * height)

    # 防止模型给出的坐标落到图像范围之外
    x1 = max(0, min(width - 1, x1))
    y1 = max(0, min(height - 1, y1))
    x2 = max(0, min(width - 1, x2))
    y2 = max(0, min(height - 1, y2))

    cv2.rectangle(frame, (x1, y1), (x2, y2), (0, 255, 0), 2)
    print(
        f"class={class_id} confidence={confidence:.2f} "
        f"box=({x1},{y1})-({x2},{y2})"
    )
预期输出
class=15 confidence=0.92 box=(64,96)-(320,384)
class=3 confidence=0.81 box=(0,336)-(639,479)
这里没有把 class_id 直接转换成类别名称,因为编号规则属于模型本身。有些 SSD 模型把 0 留给 background,标签文件却只列前景类别,此时访问标签数组时可能需要 class_id - 1;也有模型不需要减 1。应根据模型说明或标签文件确认,不能硬编码统一偏移。
不要把一种解析器套到所有模型
如果输出最后一维不是 7,先停止继续画框。YOLO-style 输出常用中心点、宽高和类别分数组织候选项;某些导出模型已经把 NMS 包在网络里,另一些则需要在 OpenCV 端调用 cv2.dnn.NMSBoxes。解析逻辑必须以实际 output.shape 和模型导出约定为准。
一个可操作的排查顺序是:先打印输出张量形状,再查看前 1~3 条候选的数值范围,确认坐标是归一化值还是像素值,最后才做类别映射和绘制。若框整体偏移,优先检查预处理是否有 padding、crop 或等比缩放,而不是先调置信度阈值。
当输出格式、类别编号和坐标变换三项都确认后,再把解析函数接到真实 net.forward() 结果上。这样即使更换模型,也只需要替换对应后处理器,不会把预处理、网络推理和坐标还原混成一段难以排错的代码。