
计算机视觉 / 系统课时
分析连通区域
分析连通区域
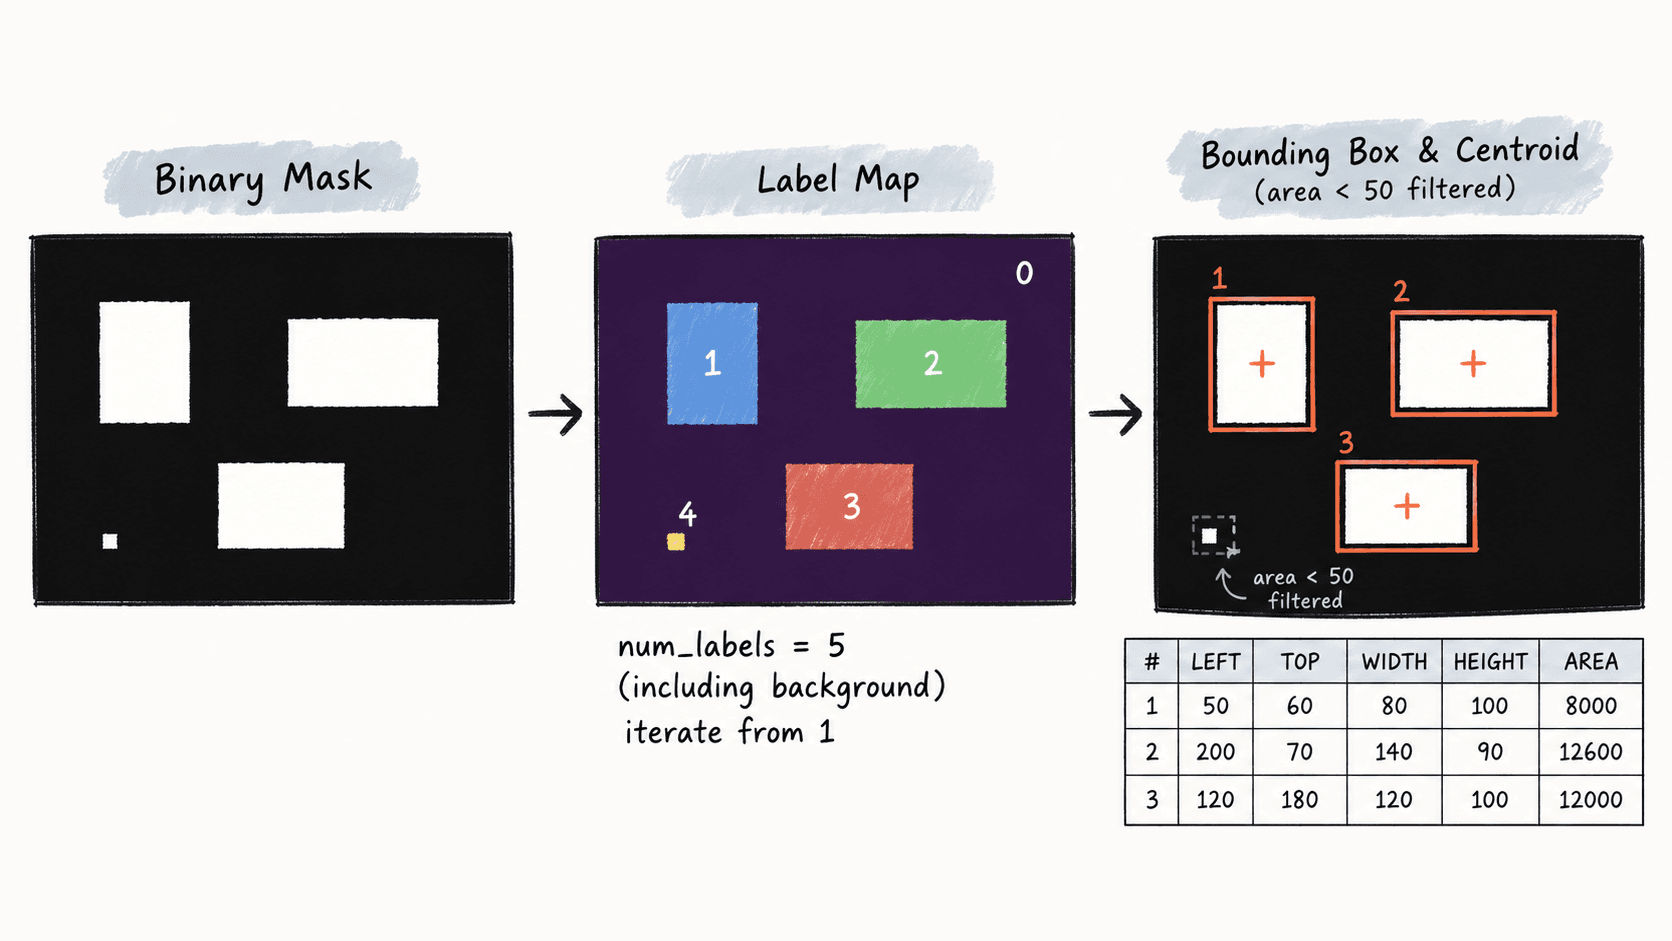
连通区域分析会把二值图中彼此连接的前景分成独立标签,并直接给出每个区域的包围框、面积和质心。下面使用 OpenCV 4.x 的 connectedComponentsWithStats,从 4 个前景区域中按面积过滤掉噪点,留下可用于检测结果统计的 3 个目标。
学习目标
- 理解标签图、统计矩阵和质心数组各自保存什么。
- 使用
cv2.connectedComponentsWithStats统计区域数量、面积和位置。 - 正确选择 4 连通或 8 连通,并用面积阈值过滤小噪声。
看懂标签、统计量和质心
cv2.connectedComponentsWithStats 要求输入为 8 位单通道图像,0 视为背景,非零像素视为前景。返回的 num_labels 包含背景,因此真实前景区域数是 num_labels - 1;遍历目标时通常从标签 1 开始,跳过背景标签 0。
每个标签在 stats 中有 CC_STAT_LEFT、TOP、WIDTH、HEIGHT、AREA 五项整数统计量,centroids 则给出 (cx, cy) 浮点质心。假设一个矩形从 (10,10) 到 (29,39),其宽为 20、高为 30、面积为 600,质心正好是 (19.5,24.5)。
用面积阈值筛出有效区域
下面构造 3 个矩形目标和 1 个 2×2 噪点,采用 8 连通分析,再用 area >= 50 过滤噪声。为了避免依赖 OpenCV 内部标签编号顺序,示例把结果按包围框左上角排序后再输出。
import cv2
import numpy as np

mask = np.zeros((80, 120), dtype=np.uint8)
cv2.rectangle(mask, (10, 10), (29, 39), 255, thickness=-1)
cv2.rectangle(mask, (60, 15), (84, 34), 255, thickness=-1)
cv2.rectangle(mask, (70, 50), (89, 64), 255, thickness=-1)
mask[70:72, 110:112] = 255

num_labels, labels, stats, centroids = cv2.connectedComponentsWithStats(
    mask, connectivity=8, ltype=cv2.CV_32S
)

components = []
for label in range(1, num_labels):
    area = int(stats[label, cv2.CC_STAT_AREA])
    if area < 50:
        continue

    left = int(stats[label, cv2.CC_STAT_LEFT])
    top = int(stats[label, cv2.CC_STAT_TOP])
    width = int(stats[label, cv2.CC_STAT_WIDTH])
    height = int(stats[label, cv2.CC_STAT_HEIGHT])
    cx, cy = centroids[label]
    components.append((left, top, width, height, area, cx, cy))

components.sort(key=lambda item: (item[0], item[1]))
print(f'raw_foreground_components={num_labels - 1}')
print(f'kept_components={len(components)}')
for left, top, width, height, area, cx, cy in components:
    print(
        f'box=({left},{top},{width},{height}), '
        f'area={area}, centroid=({cx:.1f},{cy:.1f})'
    )
预期输出:
raw_foreground_components=4
kept_components=3
box=(10,10,20,30), area=600, centroid=(19.5,24.5)
box=(60,15,25,20), area=500, centroid=(72.0,24.5)
box=(70,50,20,15), area=300, centroid=(79.5,57.0)
这里的 2×2 噪点面积只有 4,所以不会进入 components。实际检测中应把面积阈值换成业务尺度,例如字符连通域可能只需几十像素,而 1920×1080 图像中的车辆候选通常会大得多,不能共用同一个固定阈值。
选择 4 连通或 8 连通并验收
connectivity=4 只把上、下、左、右相邻像素视为连接;connectivity=8 还包含四个对角方向。两个前景像素若分别位于 (10,10) 和 (11,11),4 连通会得到 2 个前景区域,8 连通会得到 1 个。斜线、细轮廓和自然物体掩膜通常更常用 8 连通。
验收时不要只看区域总数。还要检查 AREA 是否落在合理范围、包围框是否越界或异常变大、质心是否落在对应目标内部附近。若一个目标被拆成多个小块,先检查阈值分割是否断裂;若多个目标被合并,再检查它们是否存在对角接触,并尝试 4 连通或先做更合适的形态学分离。