
计算机视觉 / 系统课时
计算轮廓面积与周长
计算轮廓面积与周长
轮廓面积用来衡量目标占据的区域大小,周长描述边界长度;两者常用于去除小噪点、筛选尺寸异常目标,或进一步计算圆度等形状特征。本节直接用 OpenCV 计算这两个指标,并说明阈值怎样设才不会把有效目标误删。
学习目标
- 使用
cv2.contourArea()计算闭合轮廓面积。 - 使用
cv2.arcLength()计算轮廓周长,并正确设置闭合参数。 - 根据面积、周长或二者组合过滤无效轮廓。
面积与周长分别解决什么
cv2.contourArea(contour) 返回轮廓围成的几何面积,单位是像素平方;cv2.arcLength(contour, closed) 返回沿轮廓边界累加的长度,单位是像素。对 cv2.findContours() 得到的目标外轮廓,通常把 closed 设为 True。
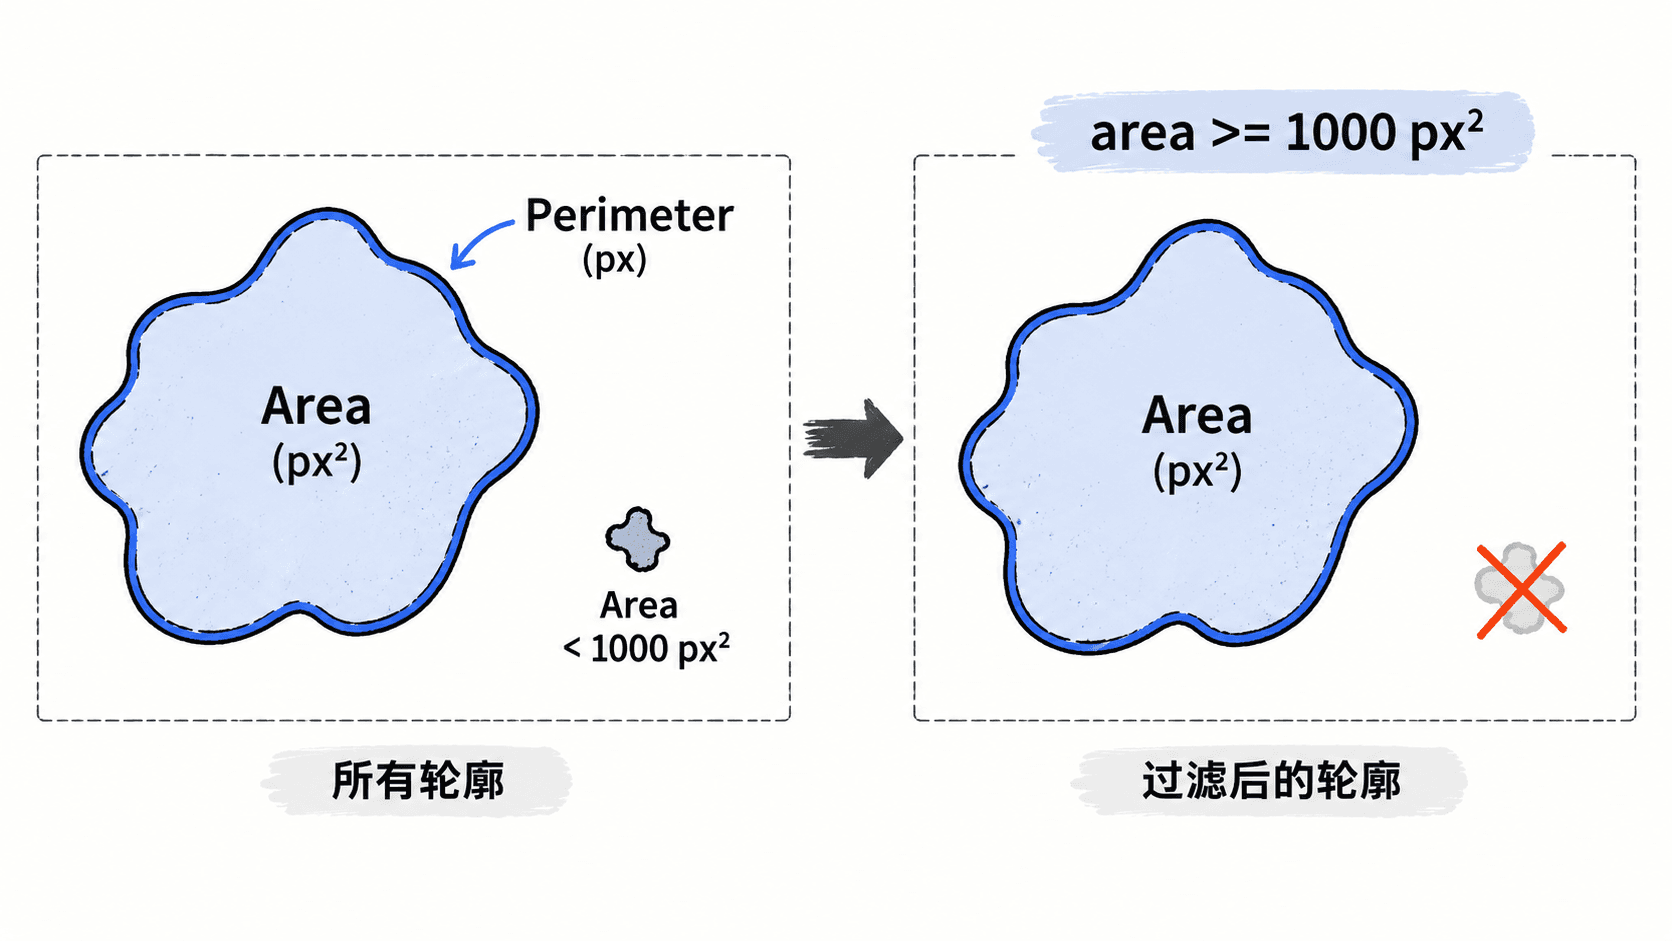
面积适合过滤“小碎片”,周长更适合描述边界规模。例如两个面积都约为 1000 px² 的轮廓,一个接近正方形、另一个细长弯曲,后者的周长通常更大。实际筛选时先用面积去噪,再按业务需要增加周长上限或下限。
用 OpenCV 计算并筛选轮廓
下面构造两个实心矩形:大矩形几何面积为 7000,小矩形为 600。将面积阈值设为 1000 后,只保留大目标。示例适用于 OpenCV 4.x。
import cv2
import numpy as np

mask = np.zeros((140, 220), dtype=np.uint8)

# 两个前景目标:一个有效目标,一个较小噪声块。
cv2.rectangle(mask, (20, 20), (50, 40), 255, -1)
cv2.rectangle(mask, (80, 30), (180, 100), 255, -1)

contours, _ = cv2.findContours(
    mask,
    cv2.RETR_EXTERNAL,
    cv2.CHAIN_APPROX_SIMPLE,
)
contours = sorted(contours, key=cv2.contourArea, reverse=True)

for index, contour in enumerate(contours, start=1):
    area = cv2.contourArea(contour)
    perimeter = cv2.arcLength(contour, True)
    keep = area >= 1000
    print(
        f"#{index} area={area:.0f} "
        f"perimeter={perimeter:.0f} keep={keep}"
    )
预期输出:
#1 area=7000 perimeter=340 keep=True
#2 area=600 perimeter=100 keep=False
这里的面积是由轮廓顶点计算出的几何面积,不等同于“前景像素个数”。如果业务定义就是统计掩膜中有多少个白色像素,应对目标掩膜使用 cv2.countNonZero(),不要把两种口径混在同一阈值里。
过滤阈值怎样定
阈值应来自真实样本尺寸,而不是随手写一个常量。假设相机固定,正常零件轮廓面积落在 4500~8200 px²,灰尘和反光碎片多数小于 800 px²,可以先设置 area >= 3000,再用一批已标注图像检查漏检和误检。
当目标可能发生明显缩放时,固定像素面积会失效。例如距离变化让同一目标边长缩小到原来的 0.5,面积会下降到约 0.25。这时应先做尺度归一化,或改用“面积占整幅图比例”,例如只保留面积大于图像面积 0.8% 的轮廓。
常见误差与边界条件
cv2.arcLength(contour, True) 适用于闭合轮廓;如果传入的是一条开放折线,应将第二个参数设为 False,否则 OpenCV 会额外连接首尾两点,周长会被高估。对 findContours() 产生的闭合目标轮廓,通常使用 True。
轮廓越锯齿,周长对噪声越敏感。若二值边缘存在毛刺,同一个物体的面积变化可能很小,但周长会明显上升。先用合适的二值化和形态学处理清理边界,再做周长阈值;若仍需比较形状,可进一步计算圆度 4πA/P²,其中 A 为面积、P 为周长。