
计算机视觉 / 系统课时
理解仿射变换
理解仿射变换
仿射变换用三组不共线的对应点,就能把旋转、缩放、平移和倾斜合并成一次二维变换。本课直接用 OpenCV 求出 2×3 变换矩阵,并用点映射与输出尺寸检查结果是否正确。
学习目标
- 理解三组对应点为什么能唯一确定二维仿射变换。
- 使用
cv2.getAffineTransform与cv2.warpAffine完成图像变换。 - 能定位点顺序、输出尺寸和插值方式导致的常见错误。
三点如何确定一张图的变换
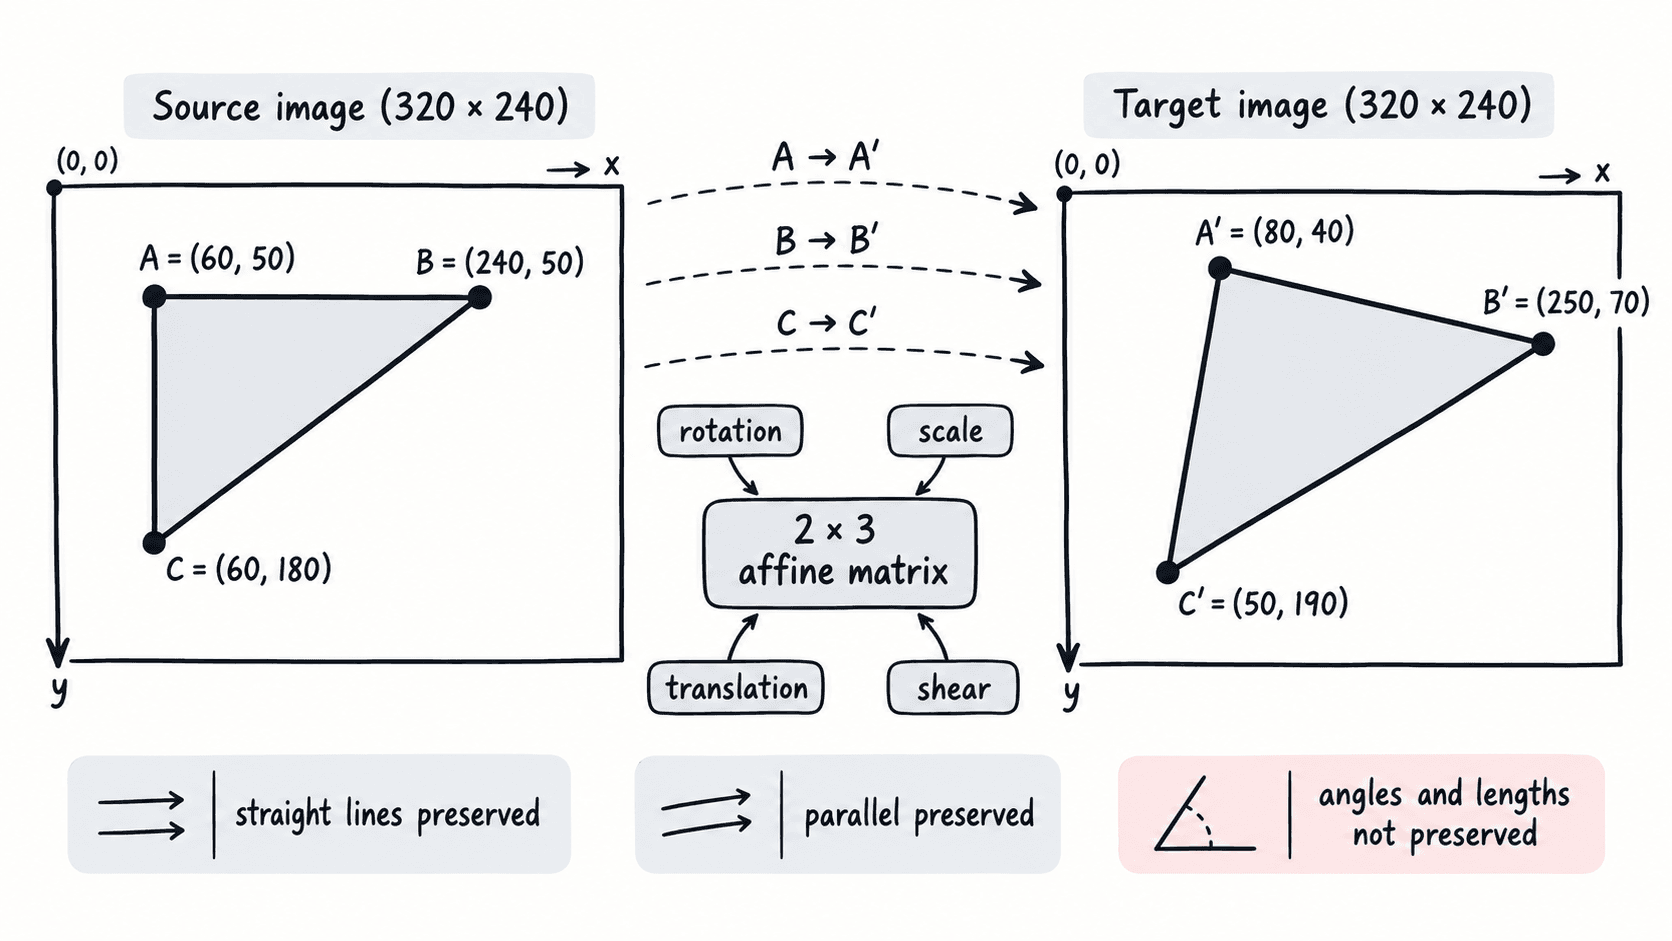
二维仿射矩阵有 6 个独立参数,可写成两行三列。每个对应点提供 x、y 两个约束,因此 3 组不共线点正好提供 6 个约束。它会保持直线、共线关系和平行关系,但长度、角度与面积都可能改变。
例如把源图中的 A=(60,50)、B=(240,50)、C=(60,180) 映射到 A'=(80,40)、B'=(250,70)、C'=(50,190)。三角形的边方向和长度都发生变化,因此一次变换中已经同时包含了旋转、缩放、平移和倾斜。
用 OpenCV 求矩阵并验证
cv2.getAffineTransform(src, dst) 要求 src 与 dst 都是 3×2 的 float32 坐标数组,且相同下标必须表示同一物理点。得到矩阵后,直接传给 cv2.warpAffine;第三个参数是 (width, height),顺序不要写反。
下面示例不依赖外部图片:先创建一张 320×240 测试图,再按三组对应点求矩阵。随后把三个源点重新变换一次,检查它们是否落到目标点上,这比只看画面更容易发现坐标错误。
import cv2
import numpy as np

image = np.full((240, 320, 3), 255, dtype=np.uint8)
cv2.rectangle(image, (60, 50), (240, 180), (40, 120, 220), -1)

# 三个点必须一一对应,并使用 float32。
src = np.float32([[60, 50], [240, 50], [60, 180]])
dst = np.float32([[80, 40], [250, 70], [50, 190]])

matrix = cv2.getAffineTransform(src, dst)
warped = cv2.warpAffine(image, matrix, (320, 240))

# 用同一矩阵重新映射控制点,验证几何关系。
mapped = cv2.transform(src[None, :, :], matrix)[0]
print("matrix shape:", matrix.shape)
print("points match:", np.allclose(mapped, dst, atol=1e-4))
print("warped shape:", warped.shape)
预期输出:
matrix shape: (2, 3)
points match: True
warped shape: (240, 320, 3)
如果 points match 为 False,优先检查点的对应顺序,而不是先调插值参数。比如把目标点 B' 和 C' 对调,程序仍能得到矩阵,但生成的几何关系会完全不同。
插值与边界参数怎么选
warpAffine 默认使用 INTER_LINEAR,适合照片和大多数连续色彩图像。二值掩膜、类别标签图不要用线性插值,因为它会制造原本不存在的中间值,应改用 INTER_NEAREST。边界区域则根据用途选择填黑、复制或其他模式。
| 图像类型 | 推荐插值 | 常用边界 | 直接检查 |
|---|---|---|---|
| 普通照片 | cv2.INTER_LINEAR |
cv2.BORDER_CONSTANT |
斜边是否平滑、无明显锯齿 |
| 二值 Mask | cv2.INTER_NEAREST |
cv2.BORDER_CONSTANT |
像素是否仍只有 0 和 255 |
| 需要延续边缘颜色 | cv2.INTER_LINEAR |
cv2.BORDER_REPLICATE |
新增边界是否与原边缘连续 |
需要显式控制时,可在 warpAffine 中设置 flags、borderMode 和 borderValue。例如白底文档可把 borderValue 设为 (255,255,255),避免旋转后四角默认出现黑色三角区。
结果不对时按几何顺序排查
先检查坐标,再检查矩阵,最后才看插值。源点和目标点必须保持同一顺序;OpenCV 坐标写作 (x,y),而 NumPy 图像索引常写作 [y,x],两者混用是最常见的错位来源。输出尺寸也必须按 (width,height) 传入。
getAffineTransform 得到的是源点到目标点的正向关系,通常直接交给 warpAffine 即可。不要先手工求逆再传入;只有明确使用 cv2.WARP_INVERSE_MAP 时,才应按逆向映射语义准备矩阵。
验收时至少检查两件事:三个控制点经 cv2.transform 后应与目标点在允许误差内一致;同时观察原图中的平行边在结果中是否仍保持平行。若控制点正确但平行关系都被破坏,应重新检查是否误用了透视变换。