
计算机视觉 / 系统课时
理解图像梯度
理解图像梯度
图像梯度描述像素亮度沿空间方向变化得有多快。把相邻像素的差异转成方向和强度后,就能定位物体边界、纹理突变与明暗过渡;后续的 Sobel、Canny、轮廓提取都依赖这一思想。
学习目标
- 能用相邻像素差理解“变化率”和边缘位置
- 能区分水平方向梯度 与垂直方向梯度
- 能根据梯度大小和符号判断亮暗变化
从一维像素差看边缘
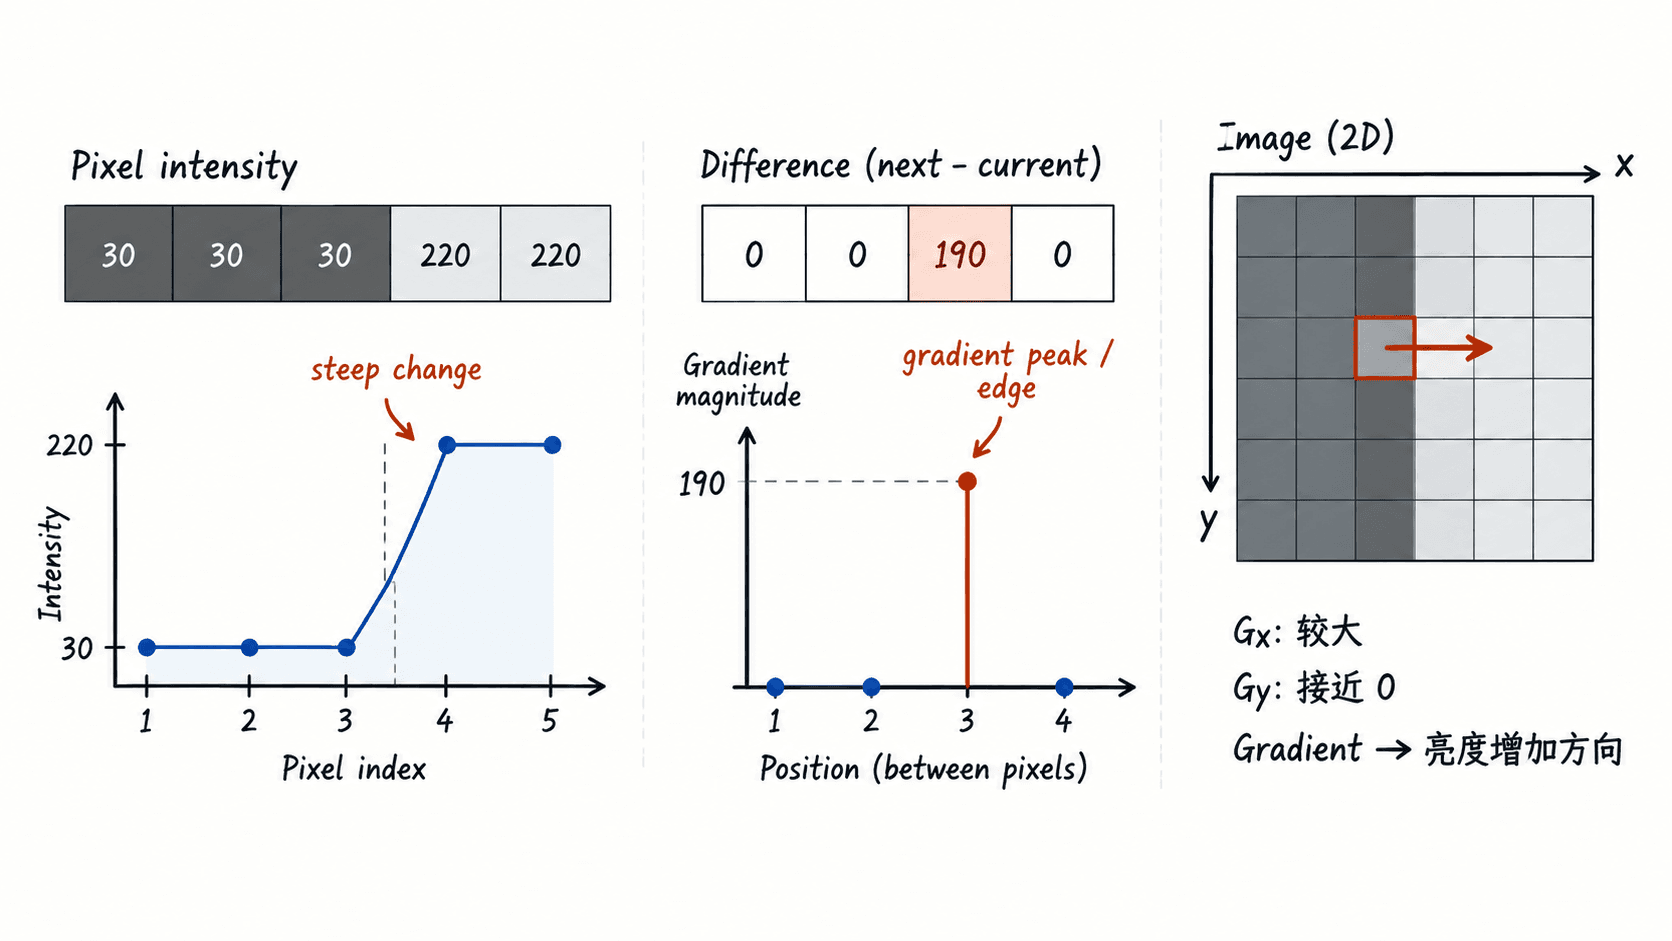
先看一行灰度值:[30, 30, 30, 220, 220]。相邻差分只在第 3 个到第 4 个像素之间出现大跳变,因此那里就是明显的亮度边缘。正值表示沿当前方向由暗变亮,负值表示由亮变暗。
import numpy as np

row = np.array([30, 30, 30, 220, 220], dtype=np.int16)
diff = np.diff(row)

print(diff.tolist())
print(int(np.argmax(np.abs(diff))))
预期输出
[0, 0, 190, 0]
2
输出中的索引 2 表示最大变化发生在 row[2] 与 row[3] 之间。这里用 int16 而不是 uint8,因为无符号 8 位整数无法直接表达负梯度。
二维图像要同时看两个方向
二维图像中,一个像素既可能左右变化,也可能上下变化。沿 方向的变化记为 ,沿 方向的变化记为 。竖直边缘通常让 较大,水平边缘通常让 较大。
例如某点得到 Gx=80、Gy=60,梯度强度为:
方向可用 atan2(Gy, Gx) 计算。若只关心“是不是边缘”,通常优先看强度;若还要区分边缘朝向,则需要同时保留两个分量。
梯度大小、符号与噪声
梯度绝对值越大,局部变化越明显,但“大变化”不等于“目标边界”。一个孤立噪点也会产生很高梯度,因此实际处理常先做轻度平滑,再计算梯度。
以灰度从 20 → 220 和 220 → 20 为例,两者梯度绝对值都约为 200,边缘强度相同,但符号相反。若过早把结果转成 uint8,负值可能被截断或丢失,所以中间计算常使用有符号整数或浮点类型。
什么时候梯度最有用
边缘检测适合找“变化位置”,不直接告诉你物体属于什么类别。实际项目中,文档扫描会用梯度找纸张边界,工业检测会用梯度定位零件轮廓,字符识别会用梯度强化笔画结构。
判断梯度结果是否合理,可以做一个简单检查:在原图中找一条肉眼明显的明暗边界,观察对应梯度图是否出现连续高响应;若平坦区域到处都是高响应,应先检查噪声、曝光或平滑强度,而不是直接提高阈值。