
自动控制 / 系统课时
在线性工作点近似非线性对象
在线性工作点近似非线性对象
真实对象常包含平方、乘积、三角函数和饱和等非线性关系,而经典线性控制分析要求线性模型。本课从指定工作点出发,用小信号增量和一阶泰勒展开建立局部线性模型,并明确这种近似什么时候可信、什么时候会失效。
学习目标
- 区分工作点、稳态量与小信号增量的含义
- 使用一阶泰勒展开把单变量和多变量非线性关系局部线性化
- 判断线性模型的适用范围,并识别高阶项、工作点漂移和强非线性带来的误差
为什么必须先指定工作点
考虑非线性静态关系 。如果直接要求用一个线性函数在整个输入范围内替代它,通常无法同时保持不同区域的斜率和输出值。线性化解决的并不是“把非线性永久变成线性”,而是回答:系统只在某个工作状态附近做小幅变化时,它看起来像什么线性系统?
设选定工作点为 ,其中 。把实际变量拆成稳态值与小扰动:
控制分析真正关心的是增量之间的关系 ,而不是重新计算工作点本身。不同工作点处的局部斜率可能不同,因此同一个非线性对象会对应不同的线性模型。
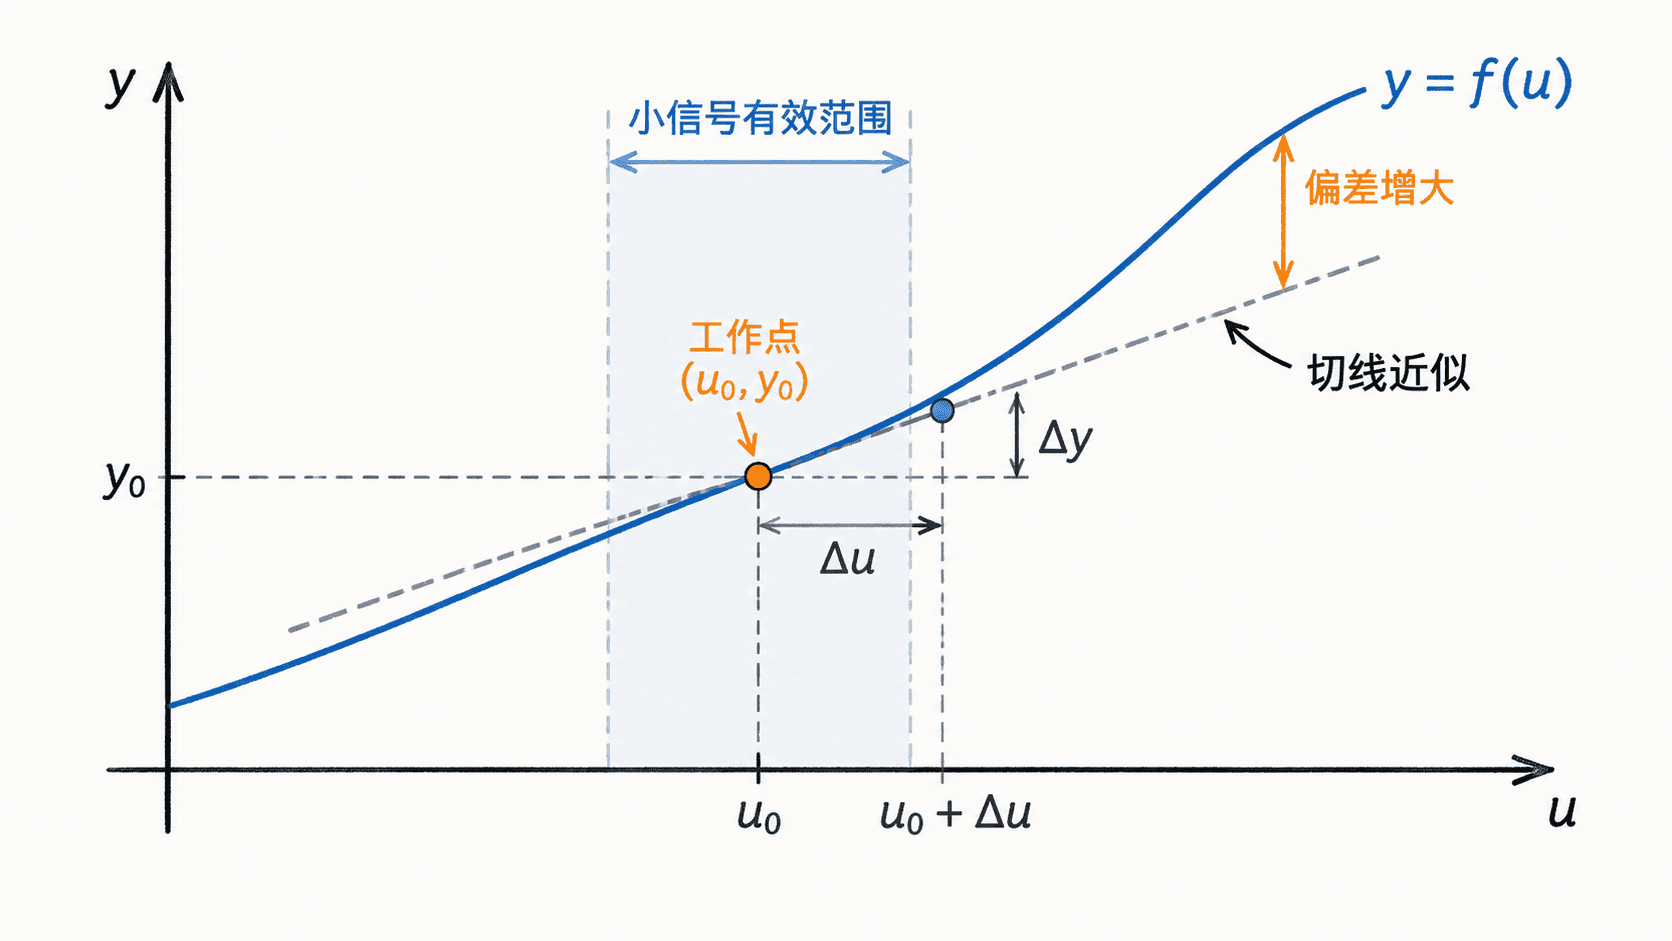
用一阶泰勒展开得到小信号模型
对单变量函数 ,在 附近做泰勒展开:
当 足够小时,可以忽略二阶及更高阶项。再利用 ,得到
其中
因此,小信号增益就是非线性曲线在工作点处的切线斜率。
例如,若
并在 处工作,则 ,且
局部线性模型为
若输入从 增加到 ,则 ,线性模型预测 ,即 。原非线性关系给出的真实值为 ,此时误差只有 。但若把输入增大到 ,线性模型得到 ,真实值却是 ,偏差已经明显增加。
处理多个变量与动态方程
多变量非线性关系同样按照各变量在工作点处的偏导数展开。若
工作点为 ,则一阶近似为
对于状态方程
在平衡工作点 附近定义 、。若工作点满足 ,忽略高阶项后可得到
其中 、、、 分别由 和 对状态、输入的一阶偏导数组成,并在工作点处取值。也就是说,状态空间模型中的系统矩阵本质上就是非线性动态方程在指定工作点处的局部雅可比矩阵。
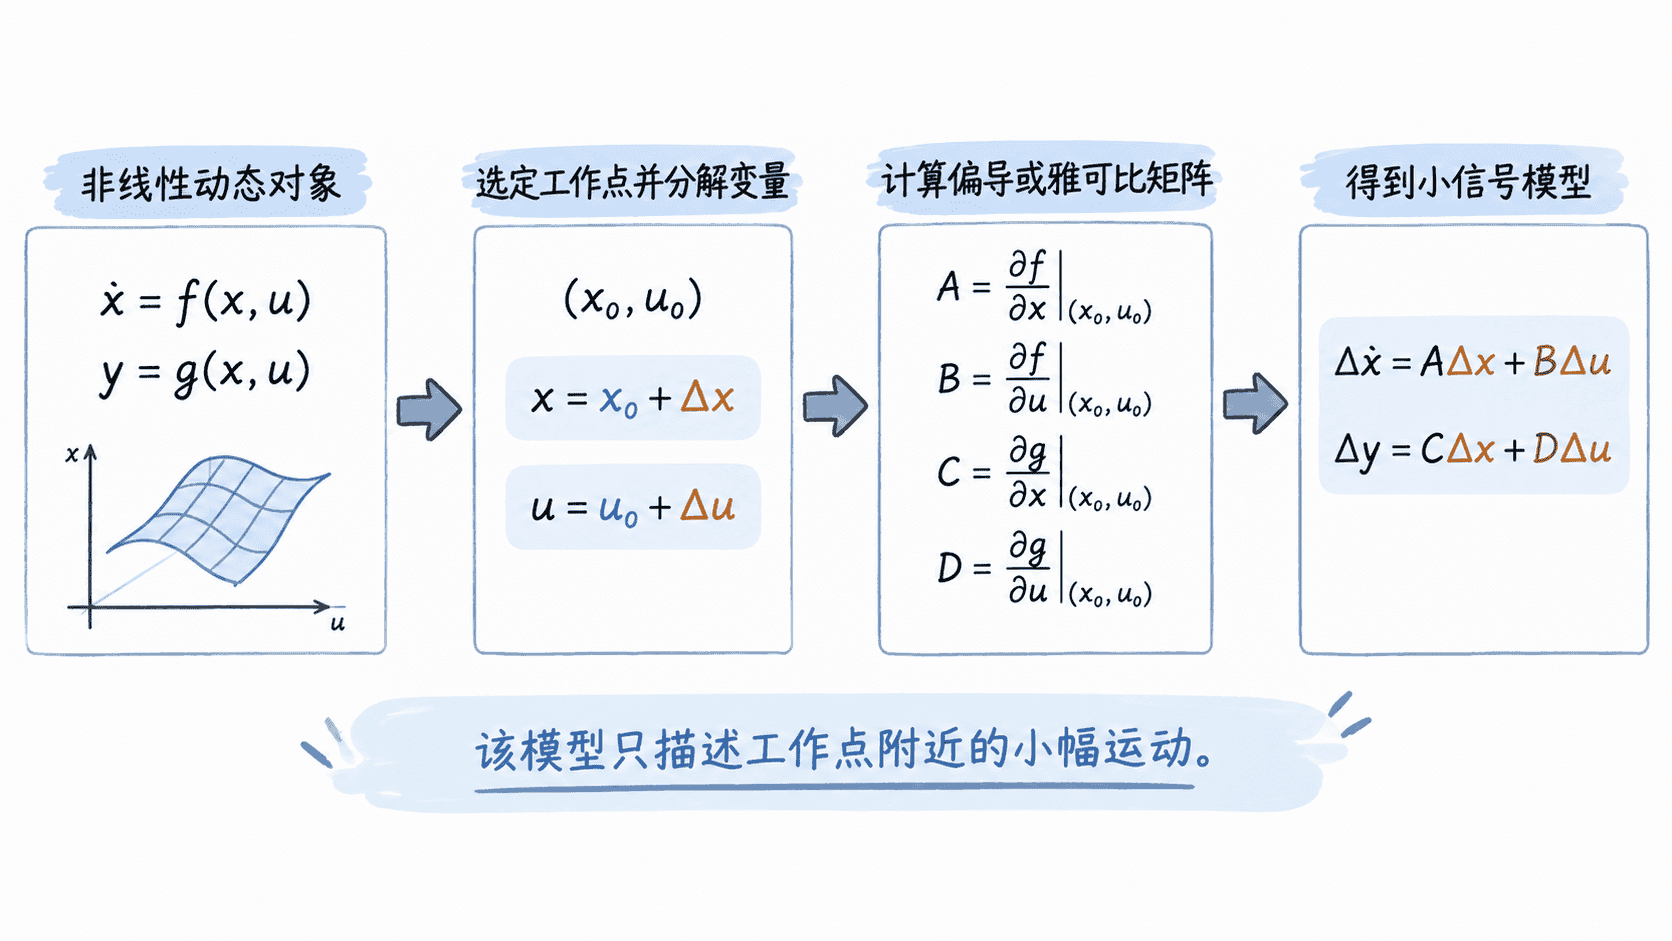
线性模型为什么会产生误差
一阶线性化舍弃了二阶及更高阶项,因此误差首先取决于扰动幅度。以 为例,在 附近有
线性模型保留第一项,误差正是 。当扰动缩小时,高阶项比一阶项下降得更快,所以局部近似会迅速改善。
第二类误差来自工作点变化。设备负载、温度、速度或液位发生较大改变后,系统可能长期停留在新的区域,此时原工作点处的偏导数已经不能代表新的局部特性,需要重新线性化或采用增益调度等方法。
第三类问题是不可微或强非线性环节。例如理想继电器、死区、硬饱和和库仑摩擦在某些位置不存在合适的一阶导数,或一阶导数不能体现其切换行为。对这类对象,不能机械地套用泰勒展开后就认为线性模型有效。
判断近似是否足够好
线性化完成后,应把它视为待验证模型,而不是最终真理。最直接的办法是在预期扰动范围内同时计算非线性模型与线性模型的响应,比较二者的输出误差。如果控制器要求工作在 范围,就应至少检查这个范围的模型误差,而不是只在工作点本身比较。
还可以逐步增大扰动量观察误差是否快速上升。如果小扰动下二者接近,而扰动增大后明显分离,说明线性化过程本身没有问题,只是模型已经超出局部有效范围。若在极小扰动下仍有明显差异,则应重新检查工作点是否满足原方程、偏导数计算是否正确,以及是否漏掉了重要状态或输入。
工程上并不存在统一的“允许偏离工作点多少”这一固定比例。合理范围取决于非线性的曲率、控制性能要求以及工作环境。线性化真正提供的是一个可分析的局部模型;只有把工作点、扰动大小和验证误差一起说明,这个模型才具有明确的工程意义。