
自动控制 / 系统课时
处理积分饱和与微分噪声
处理积分饱和与微分噪声
理想 PID 在执行器不限幅、测量无噪声时容易理解,但真实系统常同时面对输出饱和和高频测量扰动。本节分别处理积分继续累积造成的 windup,以及微分项放大噪声的问题,并给出可验证的抗饱和与滤波实现。
学习目标
- 解释执行器限幅为何会造成积分饱和以及解除限幅后的严重过冲
- 使用积分钳位阻止积分项继续沿错误方向累积
- 为微分项加入低通滤波,降低高频测量噪声带来的控制抖动
积分饱和从哪里产生
假设控制器计算得到 u=5,但执行器只能输出 [-1, 1]。实际对象只收到 1,误差却可能长期保持为正。如果积分器仍不断累积这个误差,积分项会越来越大,即使随后设定值降低,控制器也需要很长时间才能把已经积累的积分“释放”回来。
这就是积分饱和。问题不在于执行器限幅本身,而在于控制器内部状态没有意识到实际输出已经无法继续增加。常见后果是解除饱和后严重过冲、恢复缓慢,甚至在正负限幅之间反复摆动。
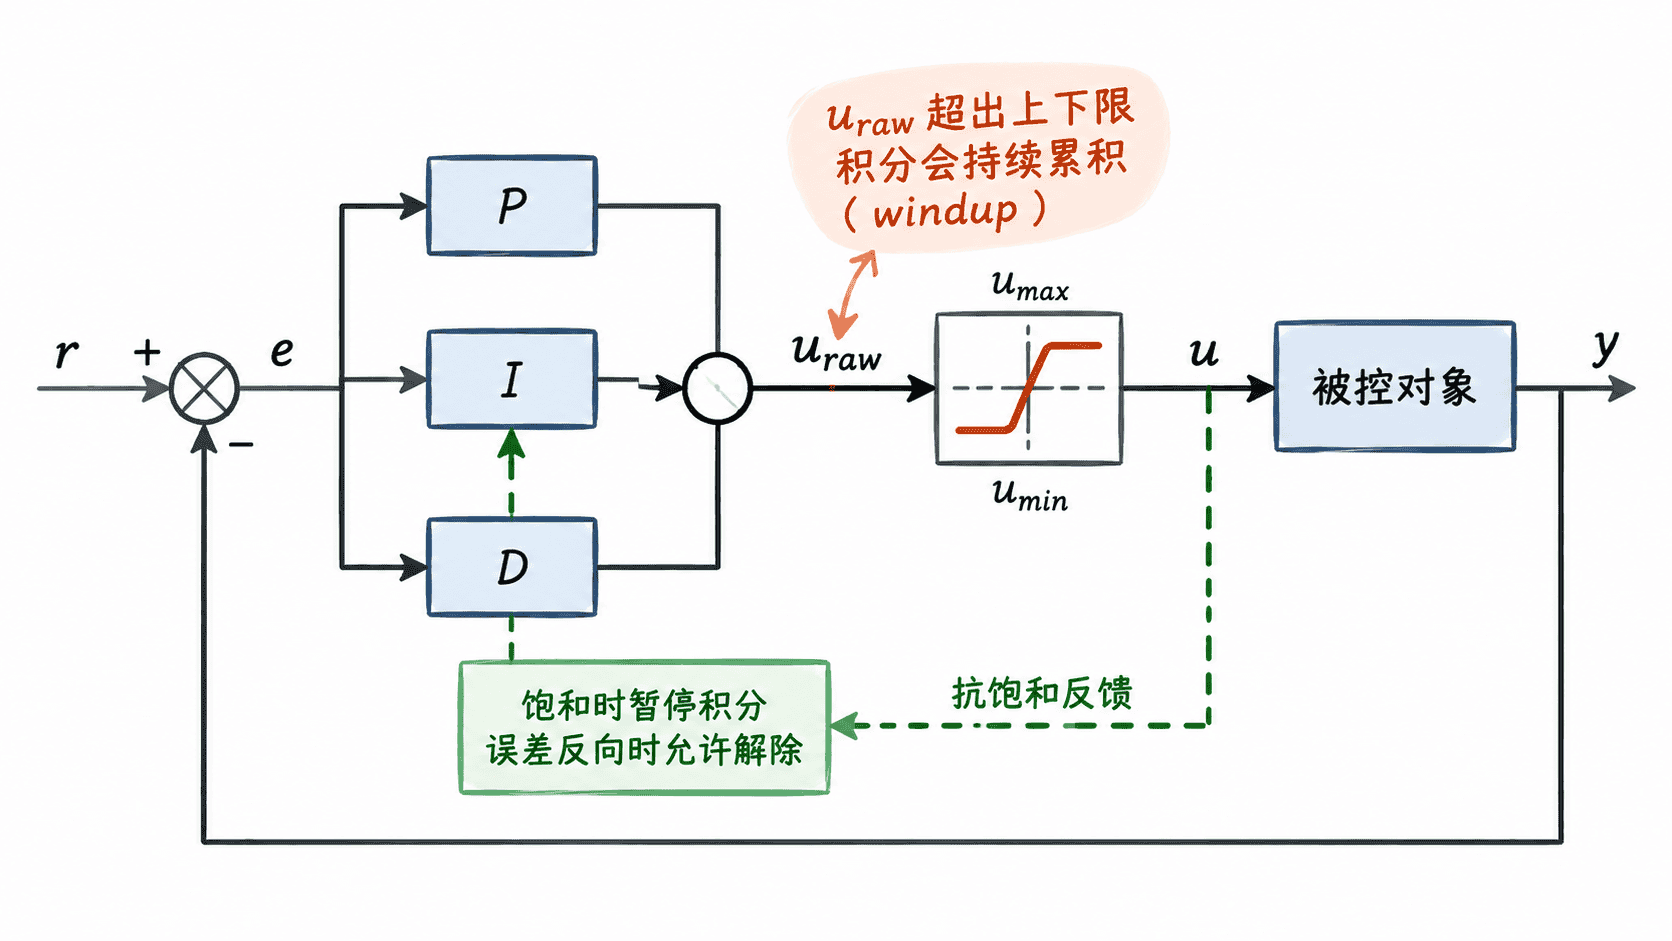
用积分钳位阻止继续累积
最简单的抗饱和方法之一是条件积分:输出尚未饱和时正常积分;已经达到上限且误差仍要求输出继续增大时暂停积分;只有误差方向有助于退出饱和时才恢复积分。这样既阻止 windup,又不会锁死积分器。
下面的完整程序让设定值在前 1.5 秒保持为 2,随后降为 0,而执行器限制在 [-1, 1]。它比较普通积分和积分钳位,并同时测量微分噪声滤波前后的 RMS 控制量。
import math


def run_saturation(antiwindup, dt=0.001, total=3.0):
    kp, ki = 2.0, 3.0
    u_max = 1.0
    y = 0.0
    integral = 0.0
    max_integral = 0.0

    for n in range(int(total / dt)):
        t = n * dt
        reference = 2.0 if t < 1.5 else 0.0
        error = reference - y
        candidate = integral + error * dt
        u_raw = kp * error + ki * candidate
        u = max(-u_max, min(u_max, u_raw))

        # 饱和时仅允许能推动控制量退出限幅方向的积分更新
        if antiwindup:
            can_integrate = (
                abs(u_raw) <= u_max
                or (u >= u_max and error < 0.0)
                or (u <= -u_max and error > 0.0)
            )
            if can_integrate:
                integral = candidate
        else:
            integral = candidate

        y += dt * (-y + u)
        max_integral = max(max_integral, abs(integral))

    return y, integral, max_integral


def derivative_rms(filtered, dt=0.001, total=1.0):
    kd = 0.2
    tau = 0.02
    previous_measurement = 0.0
    filtered_derivative = 0.0
    outputs = []
    alpha = tau / (tau + dt)

    for n in range(int(total / dt)):
        t = n * dt
        measurement = 0.02 * math.sin(2.0 * math.pi * 50.0 * t)
        raw_derivative = -(measurement - previous_measurement) / dt
        previous_measurement = measurement

        if filtered:
            filtered_derivative = (
                alpha * filtered_derivative
                + (1.0 - alpha) * raw_derivative
            )
            derivative = filtered_derivative
        else:
            derivative = raw_derivative

        outputs.append(kd * derivative)

    return math.sqrt(sum(value * value for value in outputs) / len(outputs))


for enabled in (False, True):
    y, integral, maximum = run_saturation(enabled)
    print(
        f"antiwindup={enabled}: y={y:.3f}, "
        f"integral={integral:.3f}, max_integral={maximum:.3f}"
    )

print(f"raw derivative RMS={derivative_rms(False):.3f}")
print(f"filtered derivative RMS={derivative_rms(True):.3f}")
预期输出
antiwindup=False: y=0.950, integral=0.950, max_integral=2.277
antiwindup=True: y=-0.080, integral=-0.072, max_integral=0.116
raw derivative RMS=0.884
filtered derivative RMS=0.136
设定值已经降到 0 后,未做抗饱和的系统仍保持较大的正输出趋势,因此 3 秒时对象输出仍接近 0.95;积分钳位把最大积分状态从约 2.277 压到 0.116,使系统能迅速离开饱和区。
微分项为什么容易放大噪声
微分项近似计算相邻采样之间的变化率。若采样周期为 dt,即使测量噪声幅值很小,只要它变化很快,除以很小的 dt 后就会形成很大的导数。因此直接对误差做理想微分,常会让执行器出现高频抖动。
一种常用做法是在微分通道加入一阶低通滤波。示例中的离散形式使用系数 alpha=tau/(tau+dt),tau 越大,滤波越强,但微分作用的相位和响应也会变慢。输出显示,在给定 50 Hz 噪声下,微分控制量的 RMS 从约 0.884 降到了 0.136。
抗饱和与滤波要一起验收
抗饱和主要解决控制器内部积分状态与执行器实际能力不一致的问题,微分滤波则处理测量链路中的高频扰动。二者针对不同根因,不能互相替代。
验证时应主动制造边界条件:让设定值把执行器推入限幅区,再突然减小设定值,检查积分状态能否快速释放;同时向测量信号加入已知高频扰动,比较滤波前后的控制量波动。只有在饱和恢复和噪声抑制两种工况下都满足要求,PID 才算真正具备可部署性。