
自动控制 / 系统课时
排查振荡饱和与噪声问题
排查振荡饱和与噪声问题
闭环效果变差时,看到“波形在抖”并不足以判断应该调小哪个参数。持续振荡、大幅过冲、长时间顶在输出上限和高频毛刺往往来自不同机制。本课建立一套从波形特征到根因的排查顺序,并用简单仿真观察增益过高、积分饱和、采样延迟与测量噪声的典型表现。
学习目标
- 根据误差、控制输出和测量波形区分常见闭环异常
- 按增益、饱和、延迟和噪声的顺序定位问题而不是盲目调参
- 为不同根因选择对应的修复与验证方法
先同时观察三条信号
排查闭环时至少记录设定值 、测量值 和控制输出 。只看 容易把不同问题误判为同一种振荡,因为控制器内部原因通常会先反映在输出形态上。
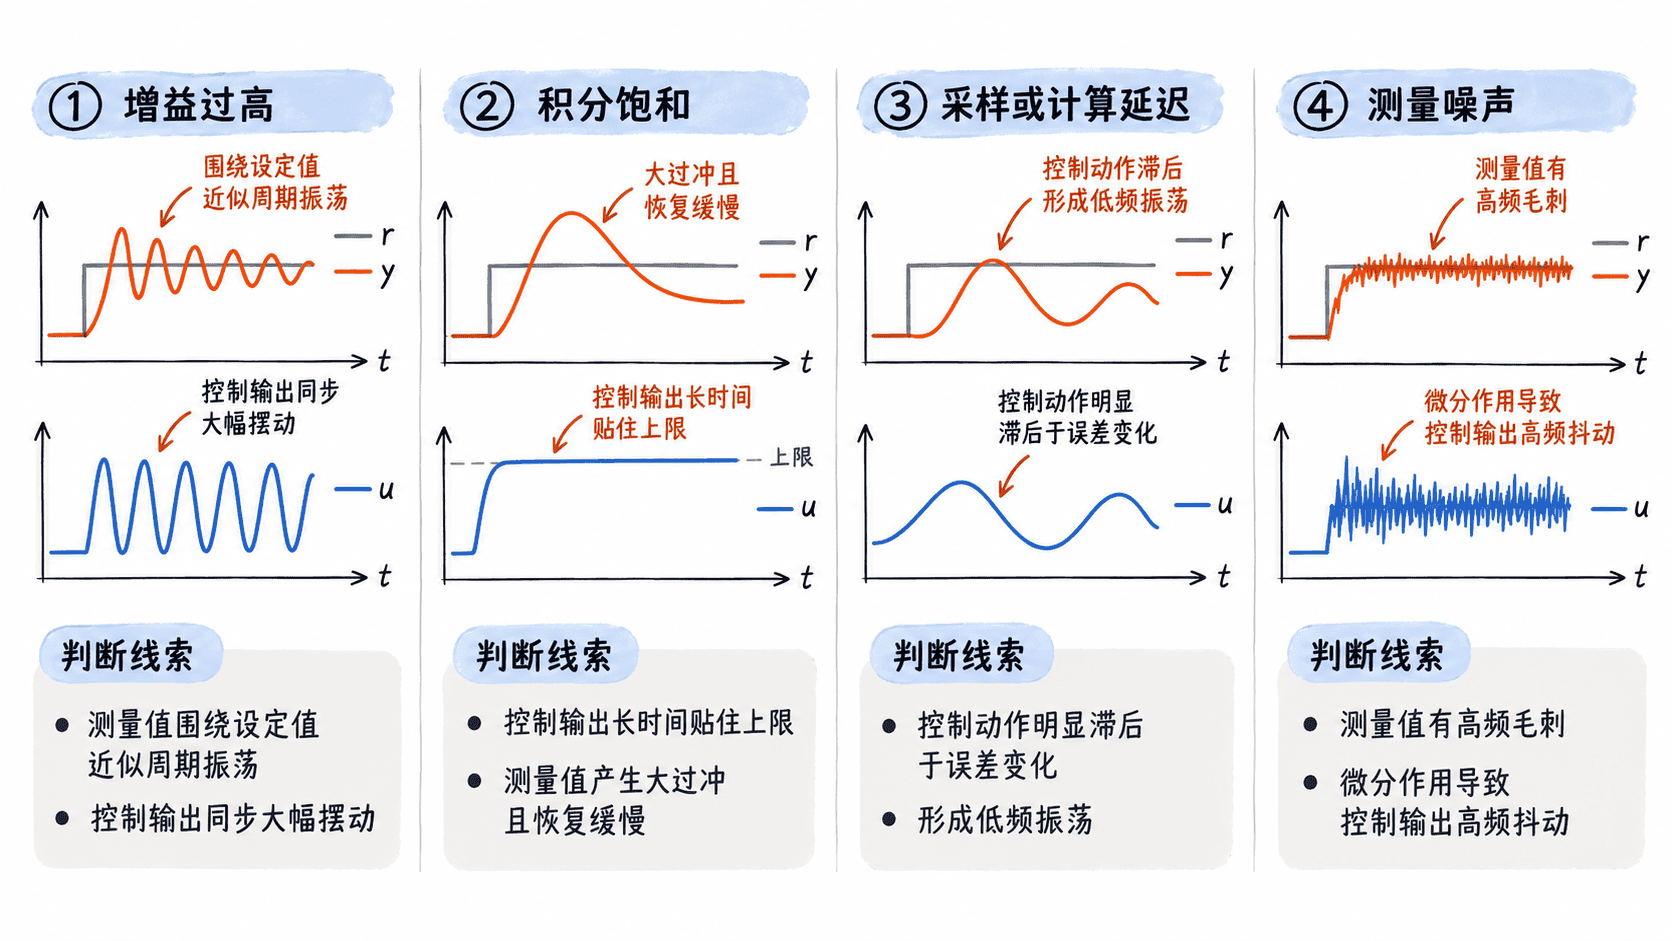
如果 围绕设定值规则往复,而 也同步大幅反向切换,首先怀疑闭环增益过高或相位裕度不足。如果 长时间贴在最大值或最小值,随后才发生大过冲,则应优先检查饱和与积分状态。
高频锯齿或毛刺则应先检查测量噪声、量化和微分项。若每次控制动作都明显晚于误差变化若干采样周期,再去怀疑控制参数通常效率很低,应先量化总延迟。
用最小仿真识别增益过高
下面用一个一阶对象比较较温和的比例增益和过大的比例增益。为让振荡现象更明显,模型中加入两拍控制延迟;这对应采样、计算、通信或执行器产生的综合离散延迟。
from collections import deque


def simulate(kp):
    y = 0.0
    delayed_u = deque([0.0, 0.0], maxlen=2)
    samples = []

    for k in range(20):
        error = 1.0 - y
        u = kp * error
        applied_u = delayed_u[0]
        delayed_u.append(u)

        # 一阶对象,加上两拍纯延迟后的控制量。
        y += 0.2 * (-y + applied_u)
        samples.append((k, u, y))

    return samples


for kp in (1.0, 6.0):
    data = simulate(kp)
    tail = data[-4:]
    print(f"kp={kp}")
    for k, u, y in tail:
        print(f"{k}: u={u:.3f}, y={y:.3f}")
预期输出
kp=1.0
16: u=0.499, y=0.500
17: u=0.500, y=0.500
18: u=0.500, y=0.500
19: u=0.500, y=0.500
kp=6.0
16: u=-1.420, y=0.399
17: u=3.607, y=0.908
18: u=0.550, y=1.442
19: u=-2.651, y=1.146
第二组中输出正负大幅切换、测量值反复越过目标,说明延迟存在时过高增益会明显削弱稳定裕度。实际系统不一定出现完全相同的数值,但诊断时应关注这种“误差变化—迟到的强控制—再次越过目标”的重复链条。
按现象定位根因
持续振荡但输出没有长期饱和
先降低比例增益和积分强度,再观察振荡幅度是否明显减小。如果小幅降增益就显著改善,通常说明稳定裕度不足。还应检查对象模型是否漏掉了较大的惯性、柔性模态或延迟,因为这些因素都会增加相位滞后。
输出长期贴住上下限
先确认执行器真实能力是否与控制器限幅一致,再记录积分项。如果误差已经变小甚至反向,而积分项仍然保持很大数值,根因通常是积分饱和。修复应采用条件积分、积分限幅或 back-calculation,并重新验证大设定值阶跃。
控制动作总是慢半拍
把传感器采样、滤波、通信、任务排队、控制计算和执行器更新时间分别量出来。单项延迟不大并不代表总延迟可忽略,因为闭环看到的是整条链路之和。若延迟接近控制对象主要时间尺度,提高 PID 增益只会进一步侵蚀稳定裕度。
输出高频抖动而测量值有毛刺
优先检查传感器噪声、ADC 量化、接地和采样滤波,再观察微分项。微分本质上放大快速变化,因此直接对带噪误差做差分很容易把小幅噪声放大成明显控制抖动。可降低微分增益、对微分通道加低通滤波,或改为对测量值求微分。
修复后必须用同一工况复测
一次只改一类原因,否则无法判断哪项措施真正有效。对振荡问题,保持相同设定值阶跃并比较振荡次数、峰值和稳定时间;对饱和问题,同时检查输出离开限幅所需时间与积分项恢复速度;对噪声问题,则比较控制输出的高频幅值而不是只看平滑后的测量曲线。
排查闭环问题的核心顺序是先辨认波形,再验证机制,最后调参数。增益过高应处理稳定裕度,积分饱和应处理状态与限幅,延迟应处理链路时序,噪声应处理测量与微分通道;只有根因对应,参数调整才不会变成反复试错。