
自动控制 / 系统课时
求根轨迹穿越虚轴的位置
求根轨迹穿越虚轴的位置
根轨迹穿越虚轴的时刻,就是闭环系统从稳定区进入不稳定区的边界。与其直接求高阶闭环极点,本课使用 Routh 判据先求临界增益,再由辅助多项式得到虚轴交点,从而同时回答“在哪穿越”和“对应增益是多少”。
学习目标
- 根据闭环特征方程建立含参数 的 Routh 表
- 用首列临界条件求出根轨迹穿越虚轴时的增益
- 从辅助多项式计算虚轴交点,并判断穿越前后的稳定性
从闭环特征方程开始
设单位负反馈系统开环传递函数为
闭环特征方程由 得到:
展开后为
根轨迹上的每一个 都对应这条特征方程的一组根。所谓“穿越虚轴”,就是某个临界增益 使一对根满足 ,此时系统处在渐近稳定与不稳定的分界线上。
用 Routh 表寻找临界增益
对三阶多项式
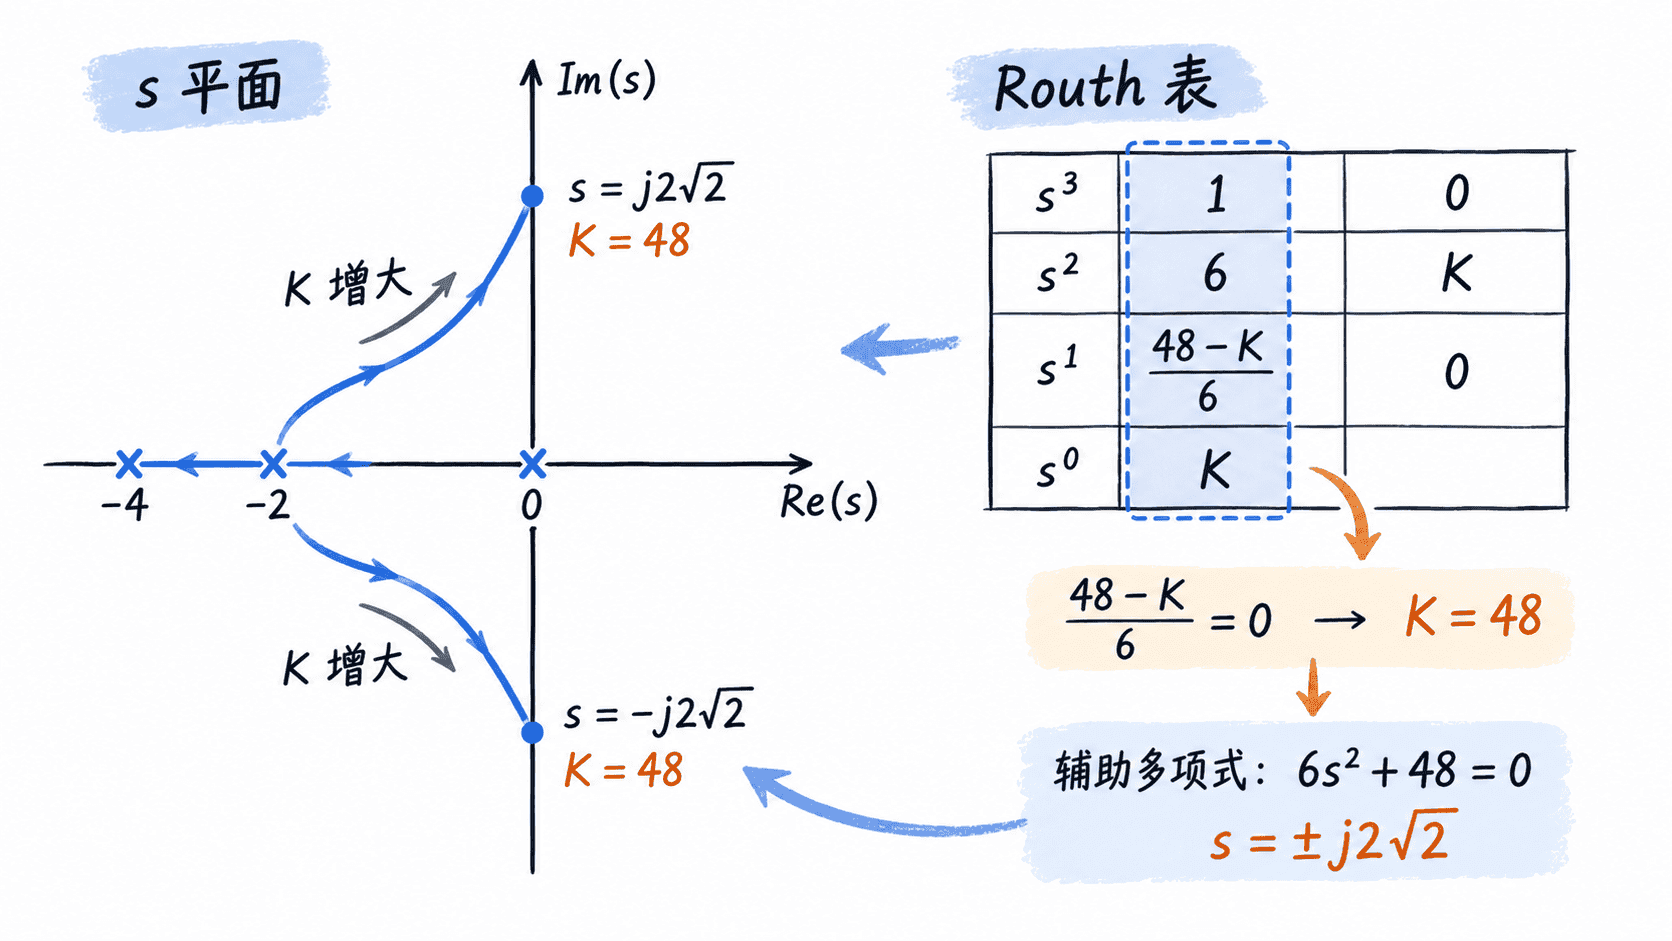
建立 Routh 表:
| 幂次 | 第一列 | 第二列 |
|---|---|---|
系统稳定要求 Routh 表第一列全部为正。对 ,关键条件是
因此稳定范围为
当 时, 行首项变为零,说明系统正好到达稳定边界,也就是根轨迹穿越虚轴的位置所对应的临界增益:
由辅助多项式求交点
在 时, 行成为全零行。取它上一行,也就是 行,构造辅助多项式:
令 :
于是
因此根轨迹与虚轴的两个交点为
也就是振荡角频率
把 代回特征方程还可以验证:
所以三个闭环极点分别为 与 ,与 Routh 分析完全一致。
判断穿越前后的稳定性
Routh 第一列还能直接判断根轨迹穿过虚轴后会发生什么。当 时,第一列全部为正,没有右半平面根,闭环系统稳定;当 时, 行首项为负,而上下两项为正,因此第一列发生两次符号变化,表示有两个右半平面极点。
例如 时,第一列为 ,符号变化两次,所以系统有两个右半平面极点。由此可知根轨迹在 穿越虚轴后,一对共轭极点进入右半平面,闭环系统由稳定转为不稳定。
处理其他系统时可以沿同样路径:先把闭环特征方程写成含 的多项式,再建立 Routh 表,由第一列等于零求临界增益,最后用零行上一行形成辅助多项式求 。这样通常比直接求高阶方程全部根更快,也能同时得到稳定范围。
按自己的节奏,确认真正理解。