
自动控制 / 系统课时
由闭环极点判断系统稳定性
由闭环极点判断系统稳定性
闭环系统是否稳定,可以直接从特征方程的根,也就是闭环极点的位置判断。核心不是观察某一条响应曲线,而是判断所有自然模态会衰减、持续振荡还是不断放大,从而区分渐近稳定、临界稳定和不稳定。
学习目标
- 根据闭环极点在复平面中的位置判断系统稳定性
- 区分渐近稳定、临界稳定与不稳定
- 解释极点实部与时域响应衰减或增长之间的关系
极点为什么决定稳定性
连续时间线性定常系统的自然响应由闭环极点决定。若某个实极点为 ,对应的自然响应包含 ;若存在复共轭极点 ,则会出现形如
的振荡分量。
因此,极点实部决定包络是衰减还是增长:实部小于零时模态随时间衰减,等于零时振幅不自行衰减,大于零时振幅不断放大。稳定性判断本质上就是检查所有闭环模态的长期行为。
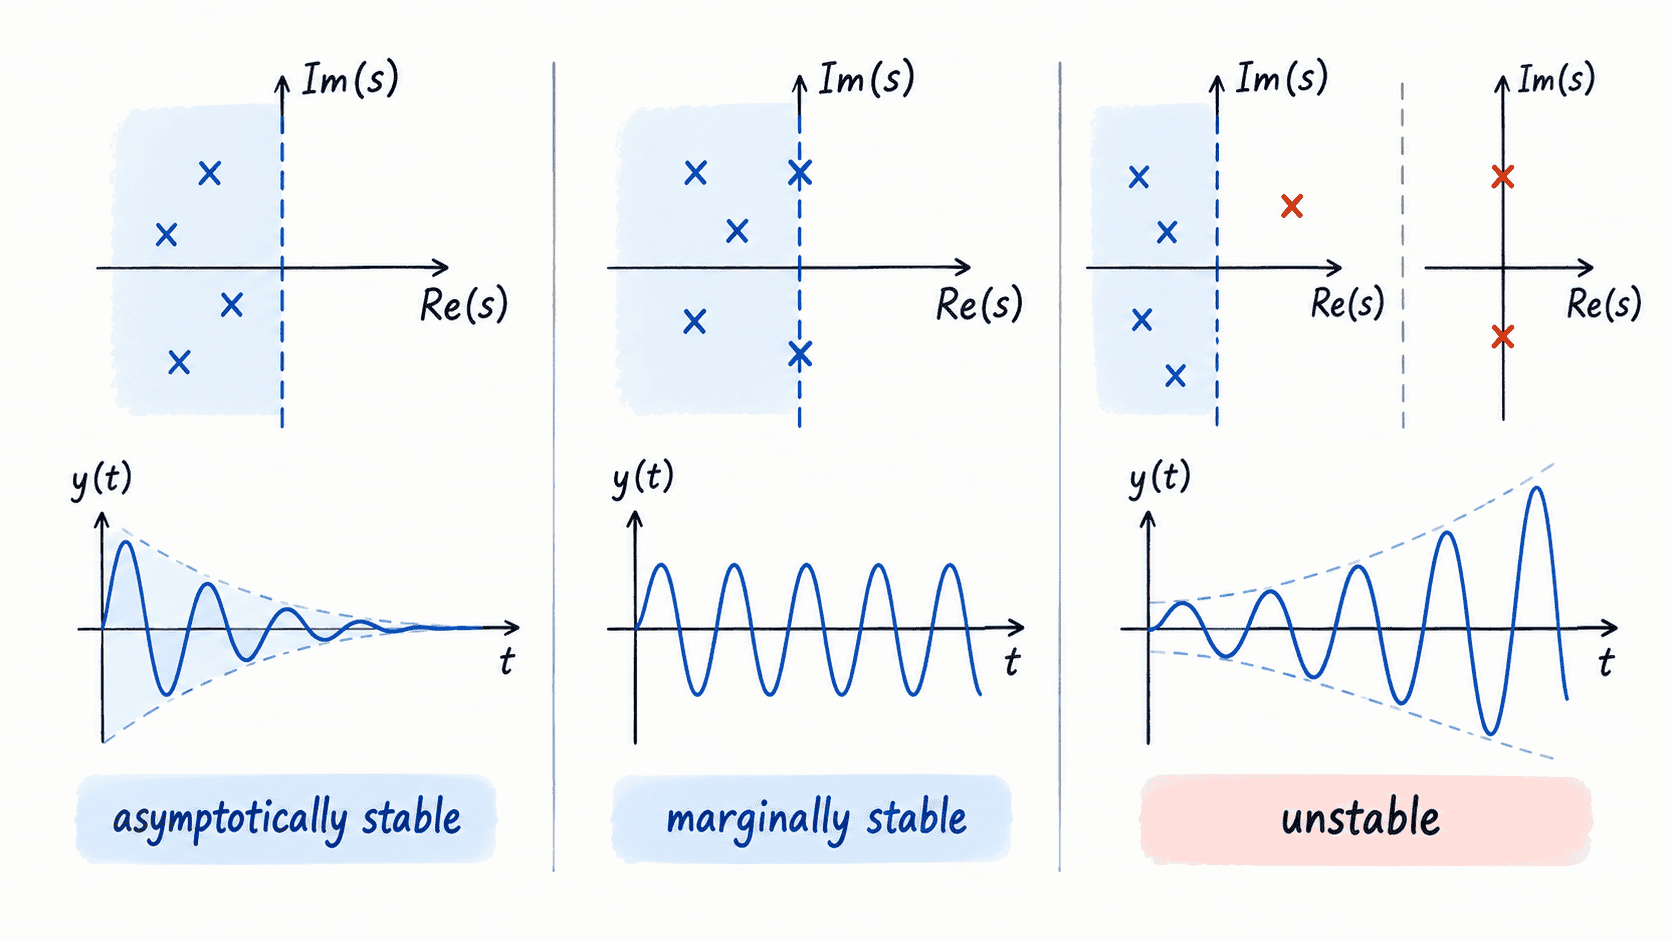
渐近稳定要求所有极点都在左半平面
如果每一个闭环极点都满足
则所有自然响应模态最终都会衰减到零,系统称为渐近稳定。极点可以是负实数,也可以是实部为负的复共轭极点。
例如极点为 和 时,三个模态都会随时间衰减。复极点会带来振荡,但只要其实部为负,振荡包络仍不断缩小,因此振荡本身并不代表系统不稳定。
极点离虚轴越近,对应衰减通常越慢;向左移动则衰减更快。所以极点位置不仅回答“稳不稳定”,还初步反映了稳定后的动态快慢。
临界稳定发生在虚轴简单极点
若系统不存在右半平面极点,同时存在位于虚轴上的简单极点,那么对应模态不会衰减,也不会增长。例如一对极点位于 ,会产生持续等幅振荡。
这种情况通常称为临界稳定。系统响应保持有界,但不能自行回到平衡点,因此与渐近稳定不同。
虚轴极点必须是简单极点。如果同一个虚轴位置出现重复极点,时域响应中会出现乘以 的项,例如 ,其振幅会随时间增长,因此系统不再保持有界。
右半平面极点意味着不稳定
只要至少存在一个闭环极点满足
其对应自然响应就包含指数增长项,系统因此不稳定。即使其他十几个极点都在左半平面,也不能抵消这个结论。
例如极点 会产生振荡频率约为 rad/s、包络按 增长的响应。开始阶段可能看起来只是振荡,但振幅会持续扩大。
除了右半平面极点,位于虚轴上的重复极点同样会导致不稳定。因此判断时不能只看“有没有极点在右边”,还必须检查虚轴上的极点是否重复。
用位置规则快速分类
对于连续时间有限维 LTI 闭环系统,可以按以下顺序判断:
- 只要出现右半平面极点,判为不稳定。
- 若没有右半平面极点,但虚轴上存在重复极点,判为不稳定。
- 若虚轴上只有简单极点,其余极点都在左半平面,属于临界稳定。
- 若所有极点严格位于左半平面,属于渐近稳定。
这套规则的价值在于把时域中的衰减、持续振荡和发散,统一转换成复平面上的位置判断。后续即使不直接求出所有极点,也可以利用 Routh 判据、根轨迹等方法判断这些极点是否会进入右半平面。