
自动控制 / 系统课时
选择采样周期避免性能退化
选择采样周期避免性能退化
数字控制器必须在有限的采样周期内完成测量、计算与更新。采样太慢会损失相位裕度和动态细节,采样太快又会放大噪声、增加计算与通信负担。本篇给出从闭环带宽、延迟和噪声三方面确定采样周期的方法。
学习目标
- 根据闭环带宽估算合理的采样频率范围
- 判断计算延迟对相位裕度和稳定性的影响
- 识别采样过慢与过快的典型症状并完成取舍
从闭环带宽确定第一版采样周期
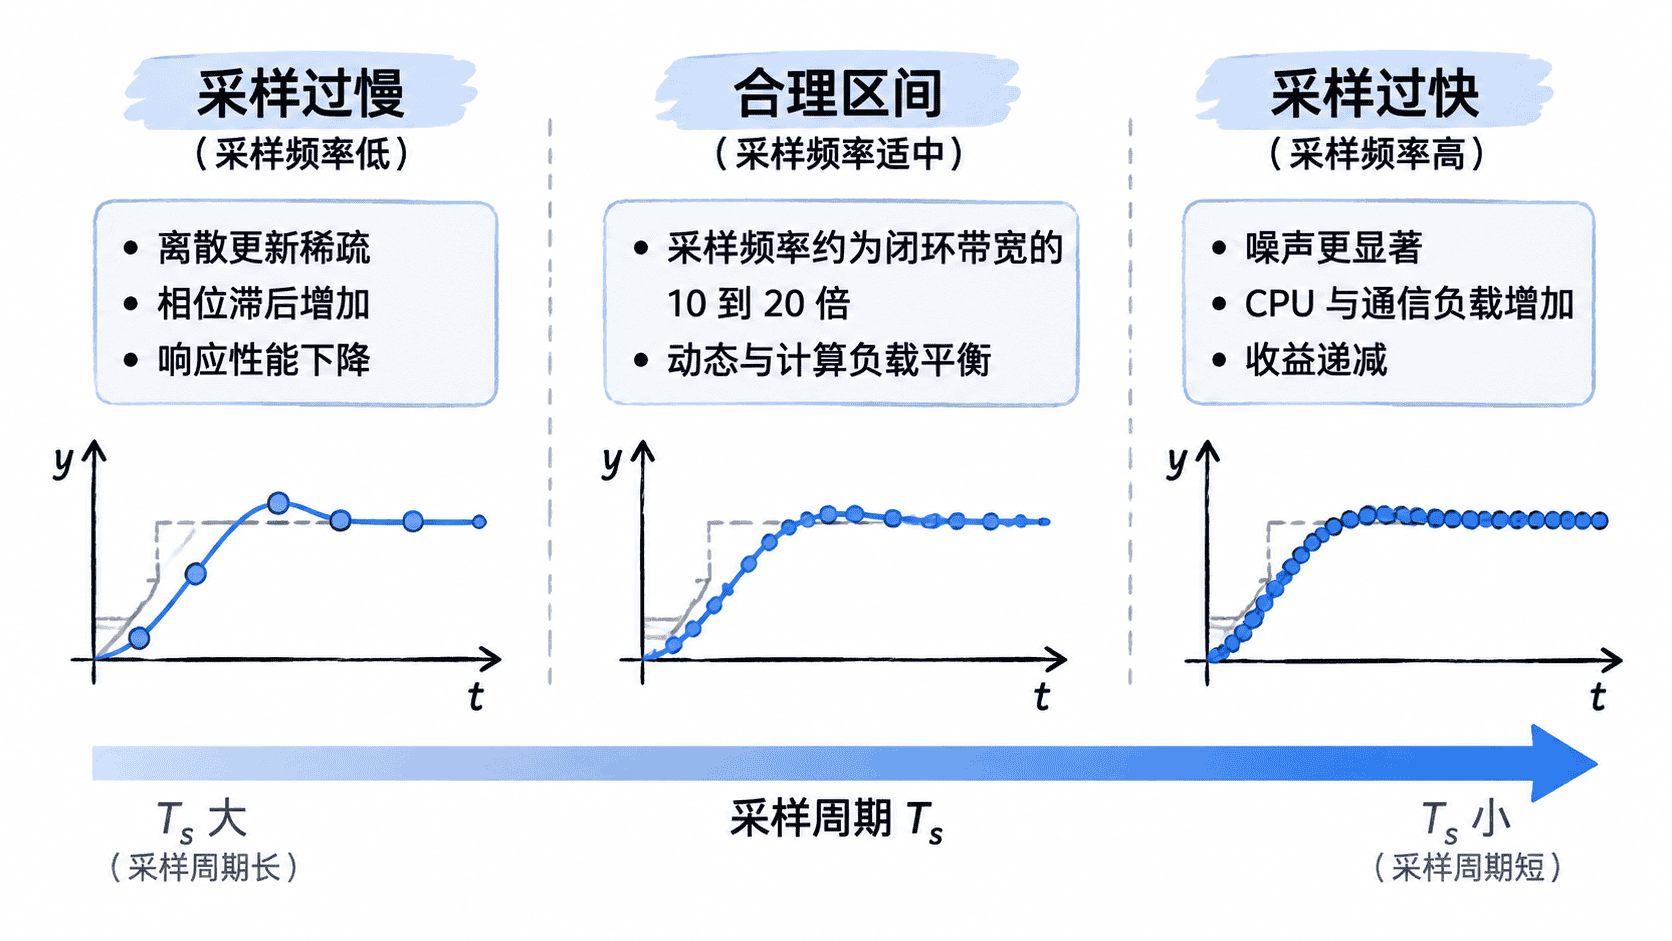
控制器真正需要追踪的是闭环系统中的有效动态,而不是无限提高采样频率。设闭环带宽为 ,采样频率为 。工程上常把 选为闭环带宽的约 10~20 倍,作为离散实现的起始范围:
例如目标闭环带宽为 5 Hz,则可以先考察 50~100 Hz 的采样频率,对应 约为 20~10 ms。这个范围不是硬性定律,而是为离散化误差、计算延迟和模型不确定性留出余量。
只满足奈奎斯特条件 通常远远不够。奈奎斯特条件关注的是是否能从带限信号中恢复信息,而闭环控制还要求在一个采样周期内及时发现误差并施加校正。
把计算延迟算进采样预算
数字控制链路通常不是在采样瞬间立即产生新的执行器输出,而要经过 ADC、任务调度、控制算法、通信和 DAC 或 PWM 更新。把这些延迟合并为 后,可近似理解为系统额外增加了频率相关的相位滞后:
因此,采样周期不能只按带宽确定。假设闭环交越角频率为 ,如果希望数字实现引入的附加相位滞后不超过约 ,就需要让 足够小。
例如 Hz 时, rad/s。若完整计算与输出延迟为 3 ms,则附加相位约为 ;若延迟增加到 10 ms,则约为 ,已经可能明显侵蚀原有相位裕度。
为什么采样过快也可能变差
提高采样频率并不会无限改善控制效果。采样更密集后,高频测量噪声会更完整地进入数字控制器;如果控制律含微分环节,噪声还可能被进一步放大,使执行器指令快速抖动。
同时,采样周期缩短意味着每秒需要完成更多次传感器读取、控制计算、总线传输和输出更新。当最坏执行时间逐渐逼近 时,系统更容易发生截止时间违约或采样间隔抖动,实际闭环反而比理论模型差。
因此应同时检查三类约束:闭环动态要求采样足够快,实时计算要求每周期能够稳定完成任务,传感器与执行器又要求高频更新不会只带来噪声和无效负载。
用症状反推采样周期是否合适
采样过慢时,常见现象是响应呈明显阶梯状、超调增加、阻尼下降,甚至原本连续域稳定的控制器离散实现后出现振荡。此时应优先检查 比值以及计算延迟占 的比例。
采样过快时,则更常见执行器高频抖动、CPU 占用率明显升高、通信负载增加,而上升时间和扰动恢复几乎没有继续改善。若降低采样频率后这些问题减轻且闭环性能没有恶化,原采样频率通常已经超过有效需求。
实际选型可以先按闭环带宽给出候选 ,再验证最坏计算延迟、采样抖动和噪声水平,最后通过阶跃与扰动实验确认指标。合适的采样周期不是单纯追求更小,而是在动态保真、实时性和噪声之间保留足够裕度。