
自动控制 / 系统课时
比较跟踪与扰动抑制能力
比较跟踪与扰动抑制能力
同一个反馈系统既要让输出跟随参考输入,又要抵抗外部扰动和模型变化,但这三类问题对应的闭环通道并不完全相同。本篇用灵敏度函数和互补灵敏度函数统一描述这些影响,建立“参考从哪里进入、扰动在哪里作用、变化通过哪条通道传递”的判断方法。
学习目标
- 从闭环传递关系区分参考跟踪与扰动抑制
- 理解灵敏度函数 与互补灵敏度函数 的作用
- 判断提高环路增益为何能改善部分性能,却不能同时解决所有频段问题
先写清楚信号进入的位置
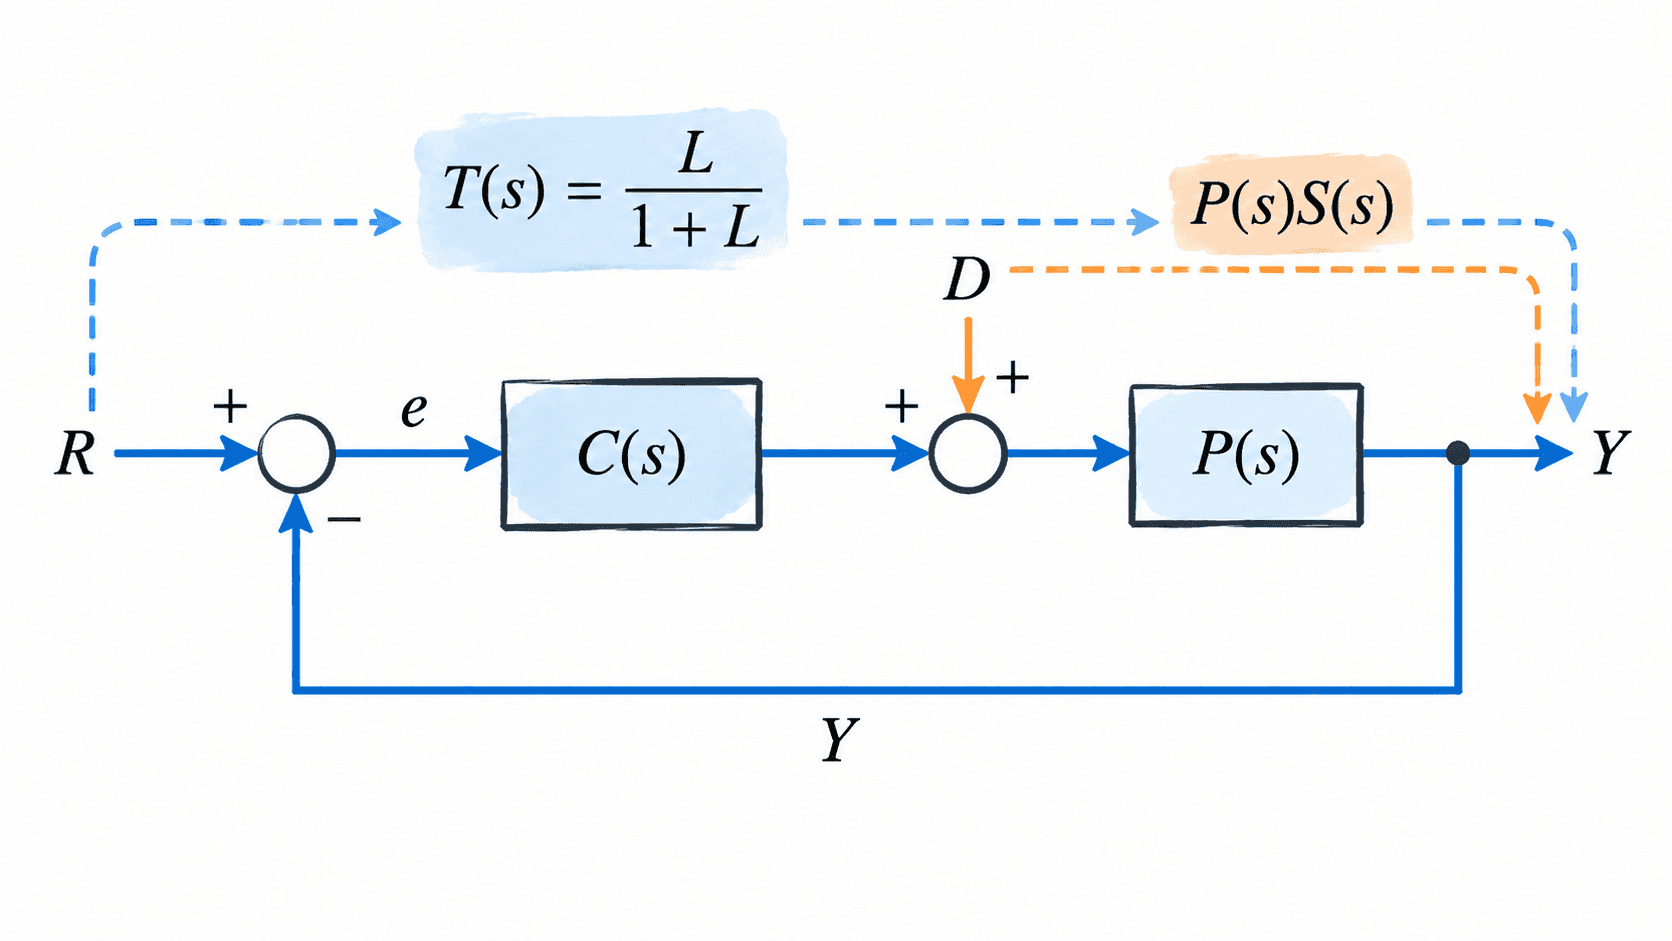
考虑典型单位负反馈结构,控制器为 ,被控对象为 ,环路传递函数定义为
假设参考输入为 ,扰动 加在被控对象输入端,输出为 。闭环关系可整理为
这已经说明:参考输入与扰动虽然最终都影响输出,但它们经过的传递通道不同,不能只看一条闭环传递函数就同时评价全部性能。
用两个灵敏度函数统一表达
定义灵敏度函数
以及互补灵敏度函数
二者满足最重要的恒等关系
于是参考到输出的传递函数就是 。若希望 紧密跟随 ,目标是在关心的频率范围内让 ,也就是让 。
对于加在被控对象输入端的扰动,扰动到输出的通道为
因此降低 通常也能增强这一类扰动抑制能力。若扰动直接加在输出端,其通道则直接与 成比例,所以先确认扰动注入位置非常重要。
为什么低频常要求大环路增益
当 时,有近似关系
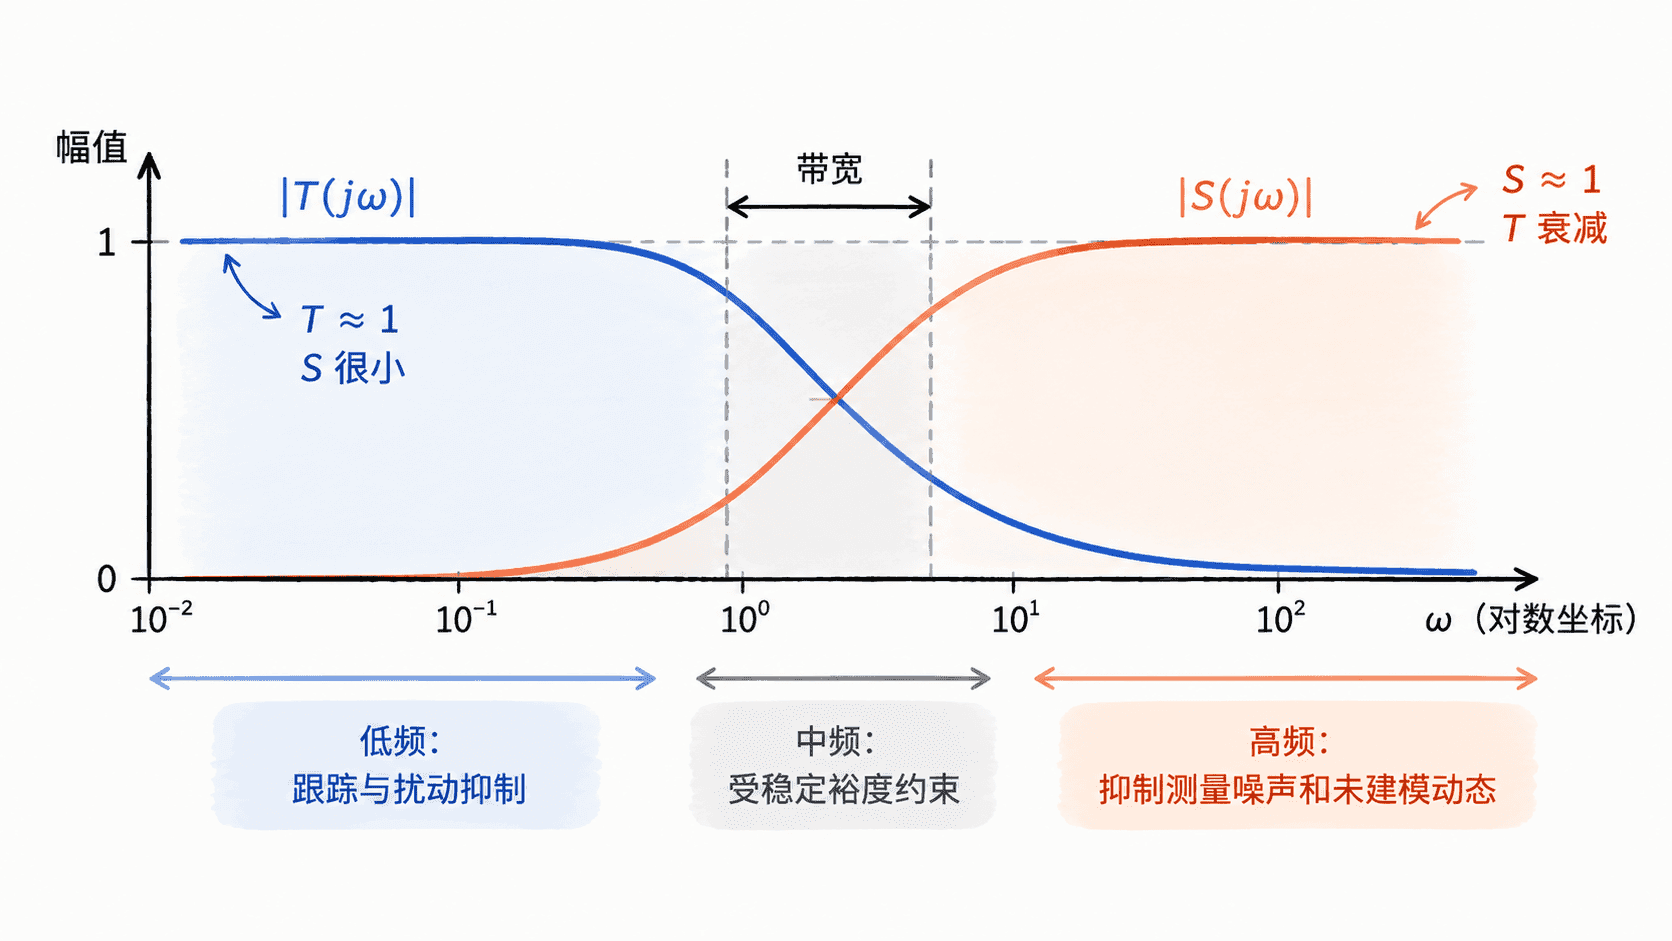
这意味着在低频范围提高环路增益,通常能够同时减小低频跟踪误差和低频扰动影响。恒值参考、缓慢变化命令和许多负载扰动主要集中在低频,因此积分控制常被用来提高低频环路增益。
但若在所有频率都追求很大的 ,会遇到稳定裕度、未建模高频动态和测量噪声等限制。实际控制器设计通常希望低频增益较大,而高频逐渐衰减。
模型变化为何由灵敏度描述
假设被控对象发生小的相对变化。对于闭环传递特性,模型变化对输出的相对影响会受到 的抑制。直观而言,当反馈环路增益足够大时,闭环行为更多由反馈关系决定,而不完全依赖被控对象的精确参数。
这正是“灵敏度”这个名称的来源: 越小,闭环结果对对象参数的小变化通常越不敏感。因此低频小灵敏度不仅服务于跟踪和扰动抑制,也有助于提高对模型不确定性的鲁棒性。
不存在所有频率都完美的设计
由于 ,二者并不能在同一频率同时任意小。参考跟踪要求 接近 1,等价于 接近 0;而在高频,为避免测量噪声和未建模动态被过度传递,通常希望 足够小,此时 会趋近 1。
因此,判断一个控制器是否“更好”必须带上频率和信号通道。参考跟踪主要看 ,许多扰动与模型变化主要受 控制,而实际设计的核心是在不同频率范围内合理分配 与 ,而不是追求一个对所有输入都无限增益的闭环系统。