
自动控制 / 系统课时
从根轨迹估算动态性能
从根轨迹估算动态性能
根轨迹不仅告诉我们闭环极点怎样随增益移动,还能把极点位置直接翻译成超调量和响应速度。本课把阻尼比线、自然频率线和根轨迹叠加起来,用主导二阶极点近似快速判断某个增益是否可能满足动态性能指标。
学习目标
- 根据复共轭闭环极点估算阻尼比与自然频率
- 把超调量和调节时间指标转换为 平面中的极点区域
- 在根轨迹上筛选满足性能指标的候选闭环极点
从极点位置读取阻尼比和自然频率
对一对主导复共轭极点
对应标准二阶形式
因此可以得到
以及
在 平面上, 是极点到原点的距离;阻尼比 则由极点与负实轴之间的夹角决定。同一条从原点出发的射线具有相同阻尼比,而以原点为圆心的圆弧具有相同自然频率。
这正是把动态指标叠加到根轨迹上的几何基础。
把超调指标变成阻尼比边界
对于由一对主导复极点决定的典型欠阻尼二阶响应,单位阶跃百分比超调量近似为
例如要求超调量不超过约 ,常用近似条件为
这意味着可接受的闭环极点应位于 两条等阻尼比射线所包围、靠近负实轴的一侧。极点越靠近负实轴,阻尼比越大,振荡和超调通常越弱。
把速度指标变成实部边界
对常用的 调节时间近似,有
由于复极点实部满足 ,所以也可写成
这里极点写成 ,其中 。若要求
则应满足
也就是主导极点的实部必须满足
因此可以在根轨迹图上画一条 的竖线,竖线左侧对应更快的衰减速度。
用性能区域筛选根轨迹
假设设计要求同时满足:百分比超调量不超过约 ,且 调节时间不超过 秒。把两个条件叠加后,可接受极点必须同时位于 的扇形区域内,并且位于 的左侧。
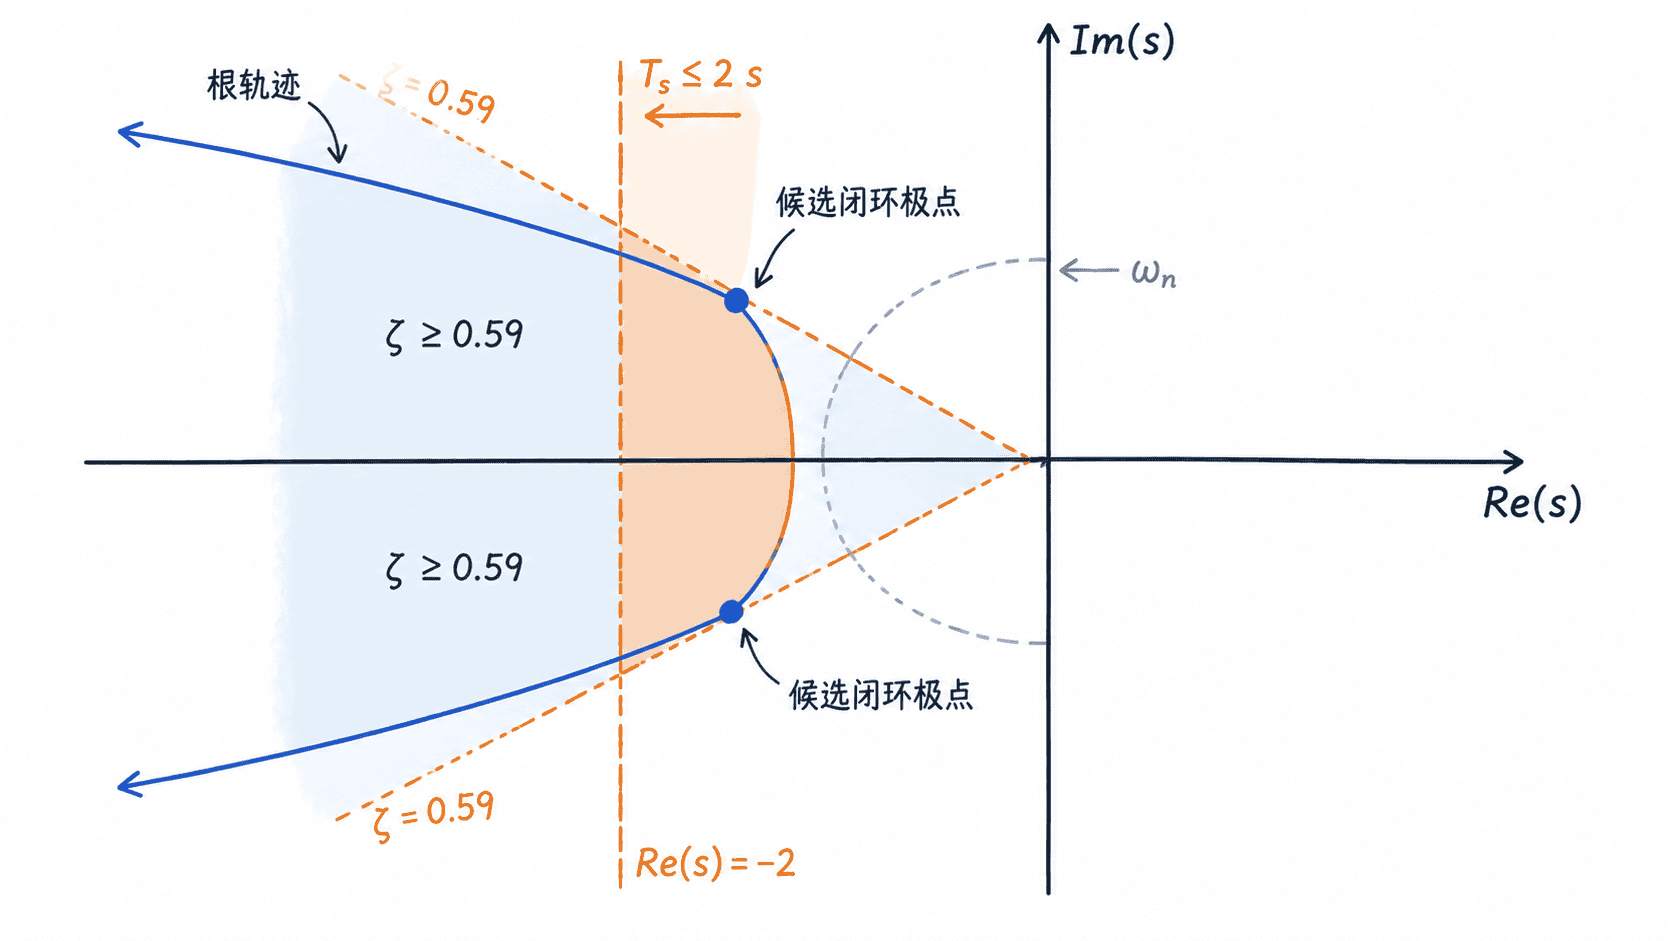
如果根轨迹根本不经过这个交集区域,那么仅调整比例增益 无法同时满足两个指标。此时问题不是“还没选到正确的 ”,而是控制器结构提供的自由度不足,需要考虑加入零点、极点或采用其他补偿方式改变根轨迹形状。
用一个候选极点做快速估算
假设从根轨迹上读到一组候选主导极点
则
阻尼比为
对应的百分比超调量近似为
而 调节时间约为
因此,这组极点从二阶近似看同时满足“超调不超过约 ”和“调节时间不超过 秒”的要求。接下来才需要沿根轨迹求出对应的增益 ,再检查其余闭环极点是否足够远离主导极点。
什么时候估算会失真
根轨迹上的几何指标本质上是设计筛选工具,而不是对高阶系统时域响应的精确承诺。当系统存在靠近虚轴的额外极点、靠近主导极点的零点,或者闭环极点之间没有明显的快慢分离时,主导二阶近似会变差。
实际设计中,可以先用阻尼比和实部边界在根轨迹上快速缩小增益范围,再计算完整闭环极点并验证阶跃响应。这样既保留根轨迹的直观性,又不会把二阶估算误当成最终性能结果。