
自动控制 / 系统课时
跑通一阶系统的阶跃响应
跑通一阶系统的阶跃响应
这一课只研究一个最典型的一阶系统,通过改变增益和时间常数观察阶跃响应如何变化。你会把传递函数中的参数与曲线最终值、上升快慢直接对应起来,并用 Python 计算关键采样点验证直觉,而不是只凭图形判断。
学习目标
- 写出标准一阶系统并识别增益与时间常数
- 用 Python 生成单位阶跃响应并核对最终值
- 根据响应曲线判断时间常数变化对系统快慢的影响
从标准一阶模型出发
典型一阶系统可以写成
其中 是静态增益,决定单位阶跃输入下输出最终趋近的数值; 是时间常数,决定响应接近稳态的速度。对于零初始条件和单位阶跃输入,其时域响应为
因此当 时,输出达到最终值的约 。这个特征使时间常数成为判断一阶系统快慢最直观的量。
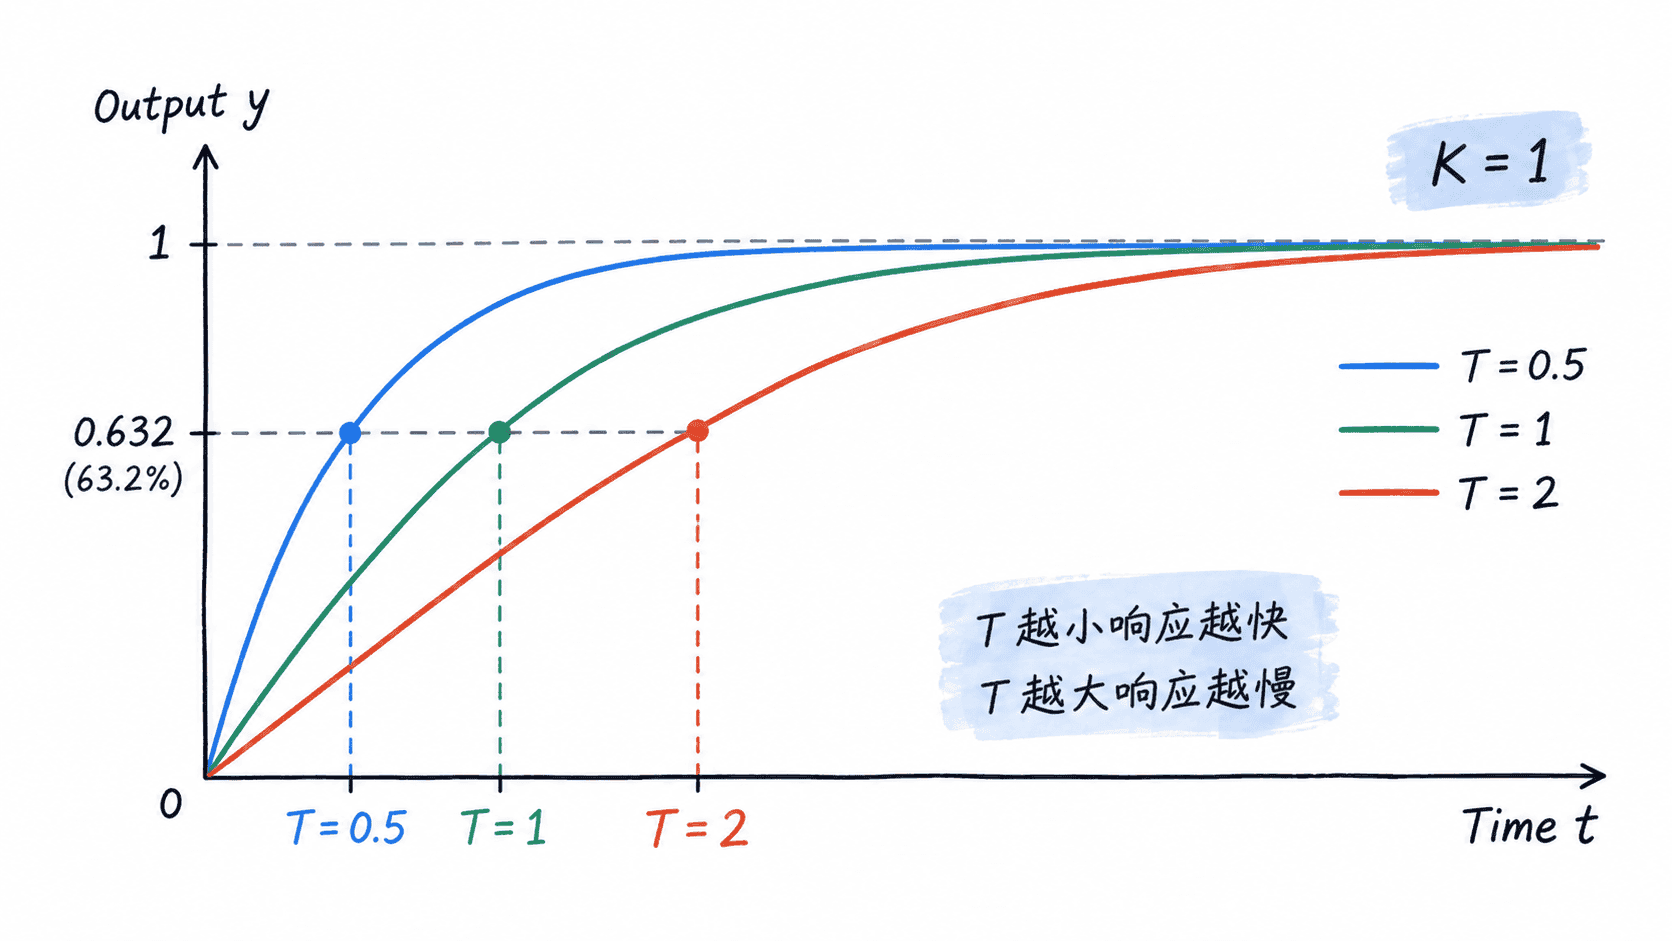
生成一个基准阶跃响应
先取 、,得到
下面显式给出仿真时间点,便于复现实验并读取 秒附近的响应值。
python
import numpy as np
import control as ct

K = 1.0
T = 2.0
system = ct.TransferFunction([K], [T, 1])
time = np.linspace(0, 10, 101)
time, response = ct.step_response(system, T=time)

idx = np.argmin(np.abs(time - T))
print(f"y(T) = {response[idx]:.3f}")
print(f"y(10) = {response[-1]:.3f}")
预期输出
text
y(T) = 0.632
y(10) = 0.993
y(T) 接近 0.632,正好对应一阶系统在一个时间常数处达到最终值约 63.2% 的规律。到 10 秒,也就是五个时间常数后,输出已经非常接近最终值 1。
比较不同时间常数
为了只观察“快慢”,应保持增益不变,只改变 。下面同时计算三个系统,并输出它们到达最终值 90% 的近似时间。
python
import numpy as np
import control as ct

K = 1.0
time = np.linspace(0, 10, 1001)

for T in [0.5, 1.0, 2.0]:
    system = ct.TransferFunction([K], [T, 1])
    _, response = ct.step_response(system, T=time)
    first_index = np.where(response >= 0.9 * K)[0][0]
    print(f"T={T:.1f}, t90={time[first_index]:.2f}s")
预期输出
text
T=0.5, t90=1.16s
T=1.0, t90=2.31s
T=2.0, t90=4.61s
一阶系统达到 90% 最终值的理论时间约为 ,因此时间常数扩大两倍,达到同一相对水平所需的时间也约扩大两倍。这里比较的是动态速度,不是最终输出大小。
区分增益和时间常数
如果把 固定而改变 ,曲线的主要变化是最终高度,而不是归一化后的快慢。例如同样取 ,当 时,单位阶跃响应最终会趋近 2;到一个时间常数时,输出约为 1.264,仍然等于最终值的 63.2%。
因此观察一阶阶跃响应时可以按两个问题拆开判断:最终停在哪里,主要看 ;多久接近最终值,主要看 。对于标准稳定一阶系统,较小的时间常数意味着较快响应,较大的时间常数意味着较慢响应,这一关系会成为后续分析上升时间、调节时间以及控制器加速作用的基础。
按自己的节奏,确认真正理解。